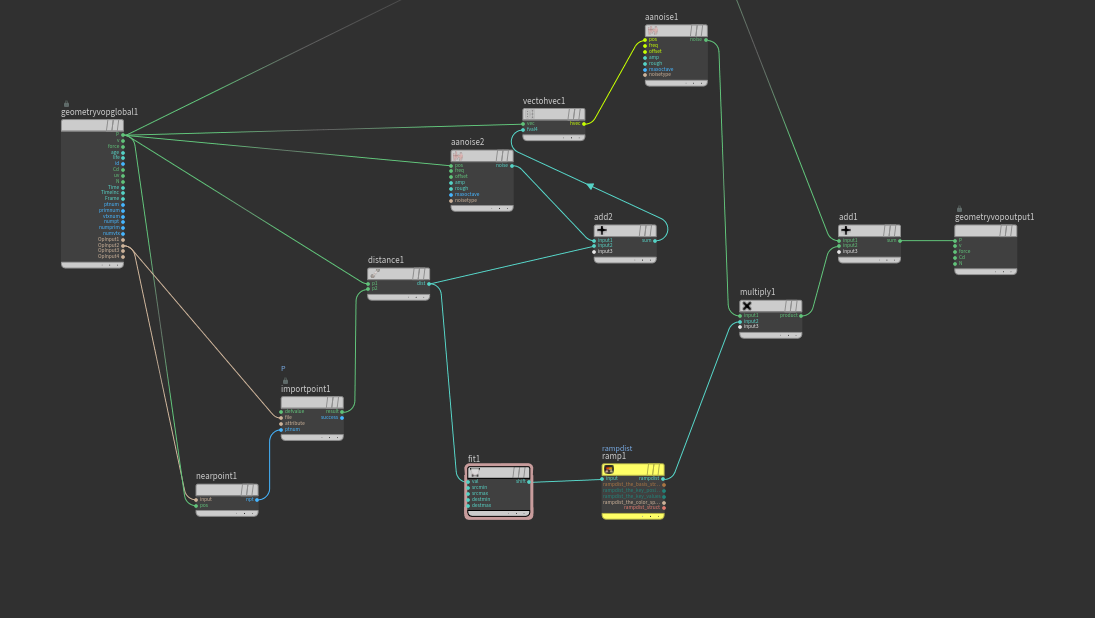
vex
Class
1.matrix
- matrix能干什么用
- 移动.旋转.缩放
- 如何使用
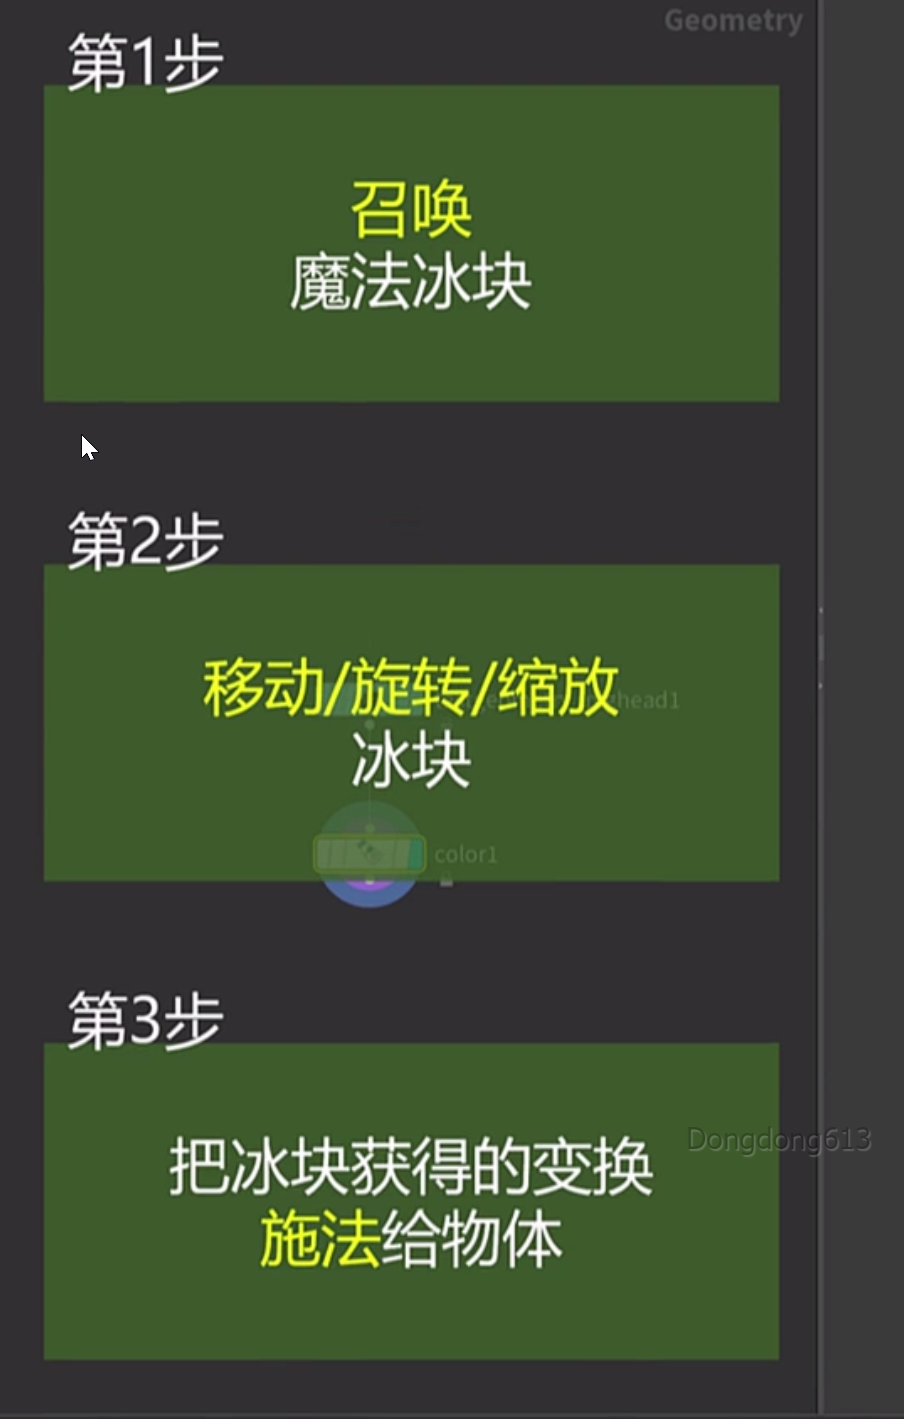
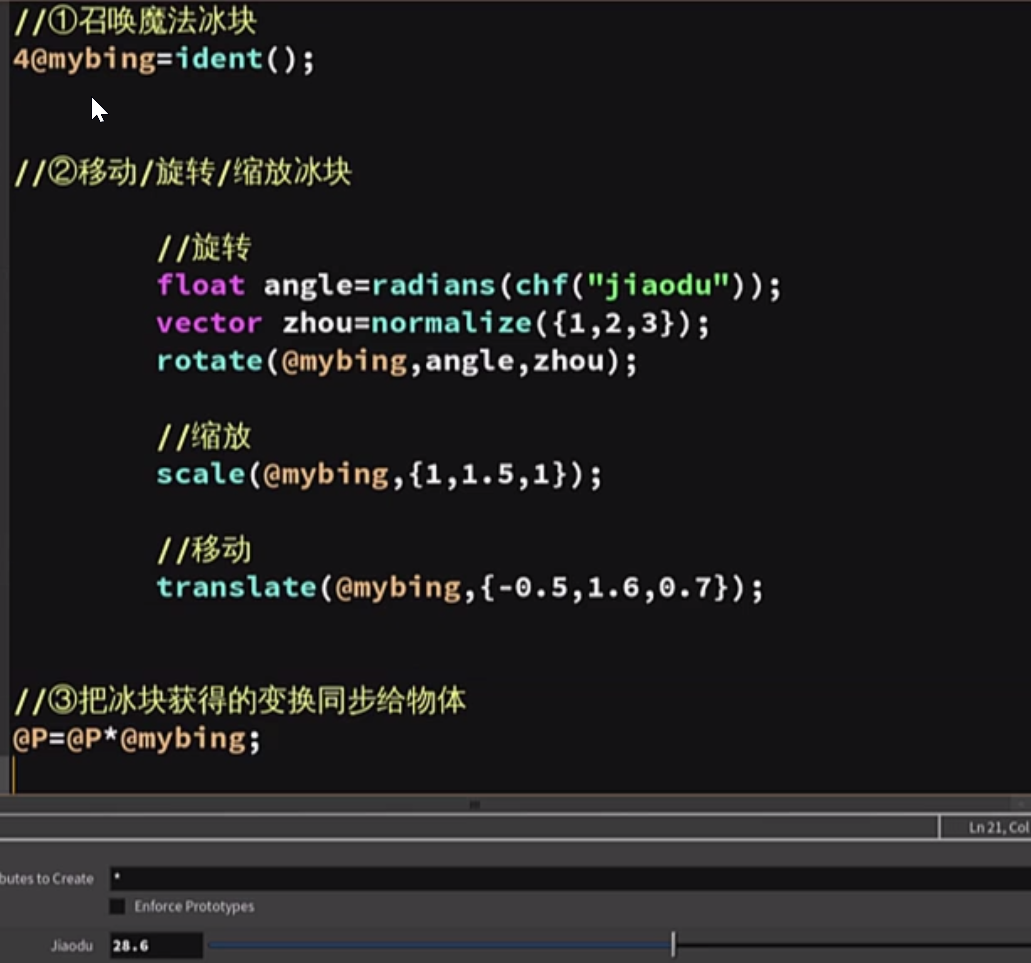
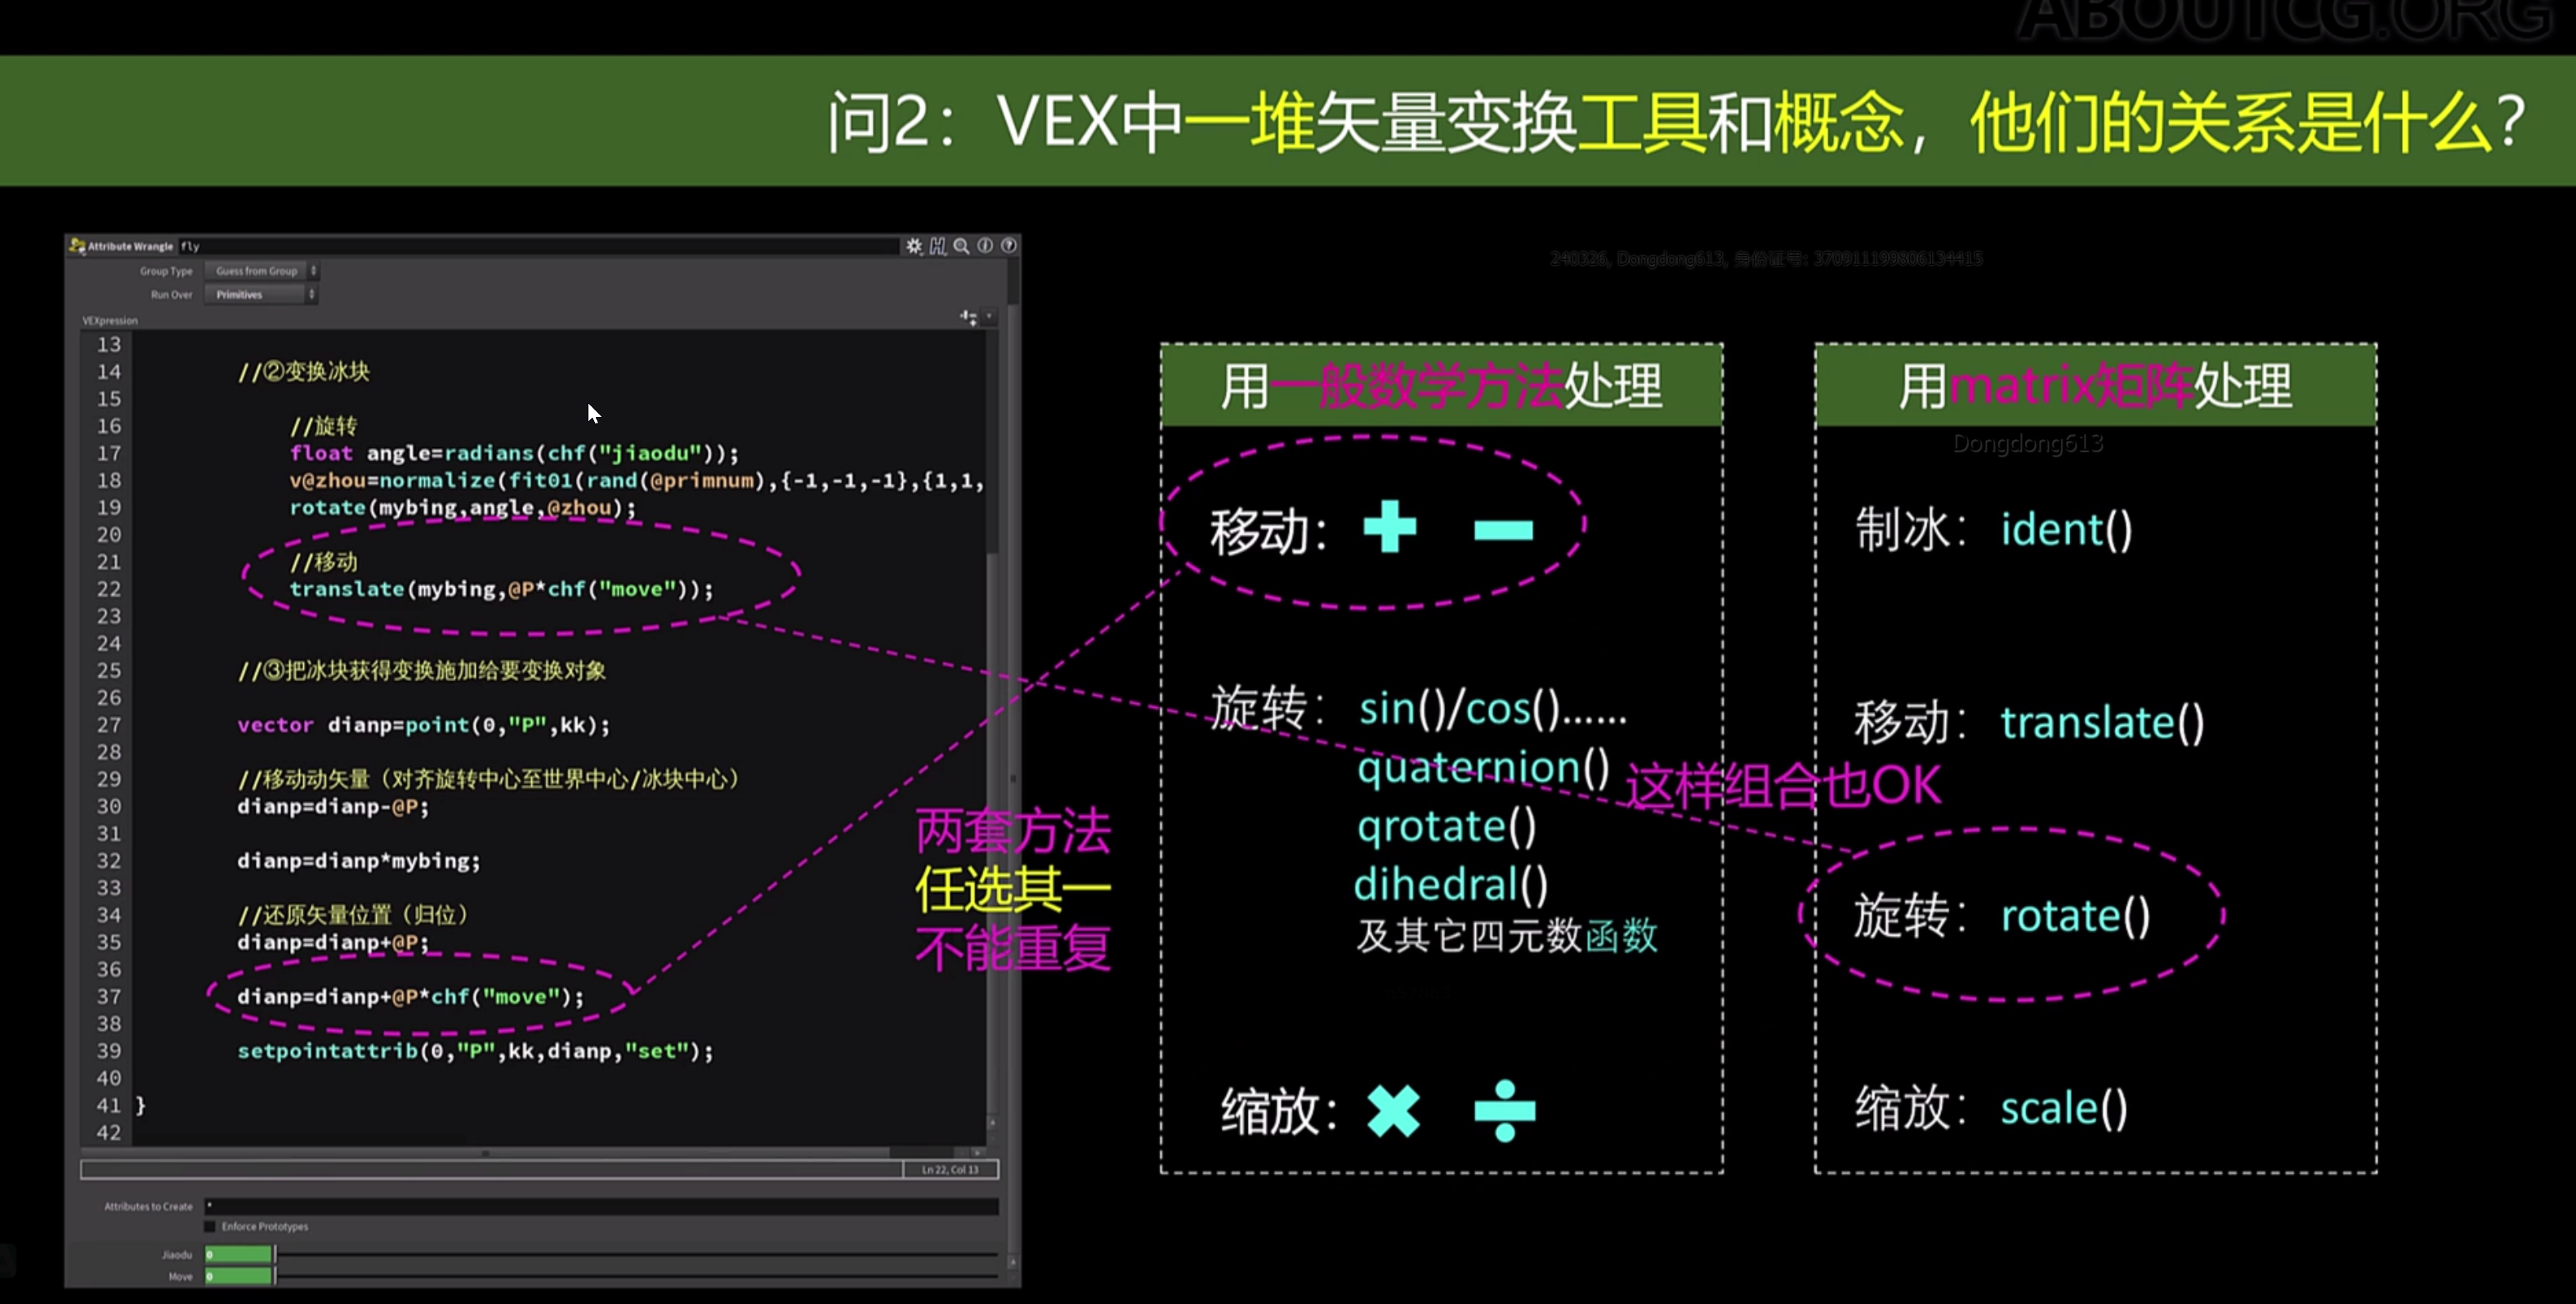
- 函数之间的关系
- 可以混合使用并非一定是一类
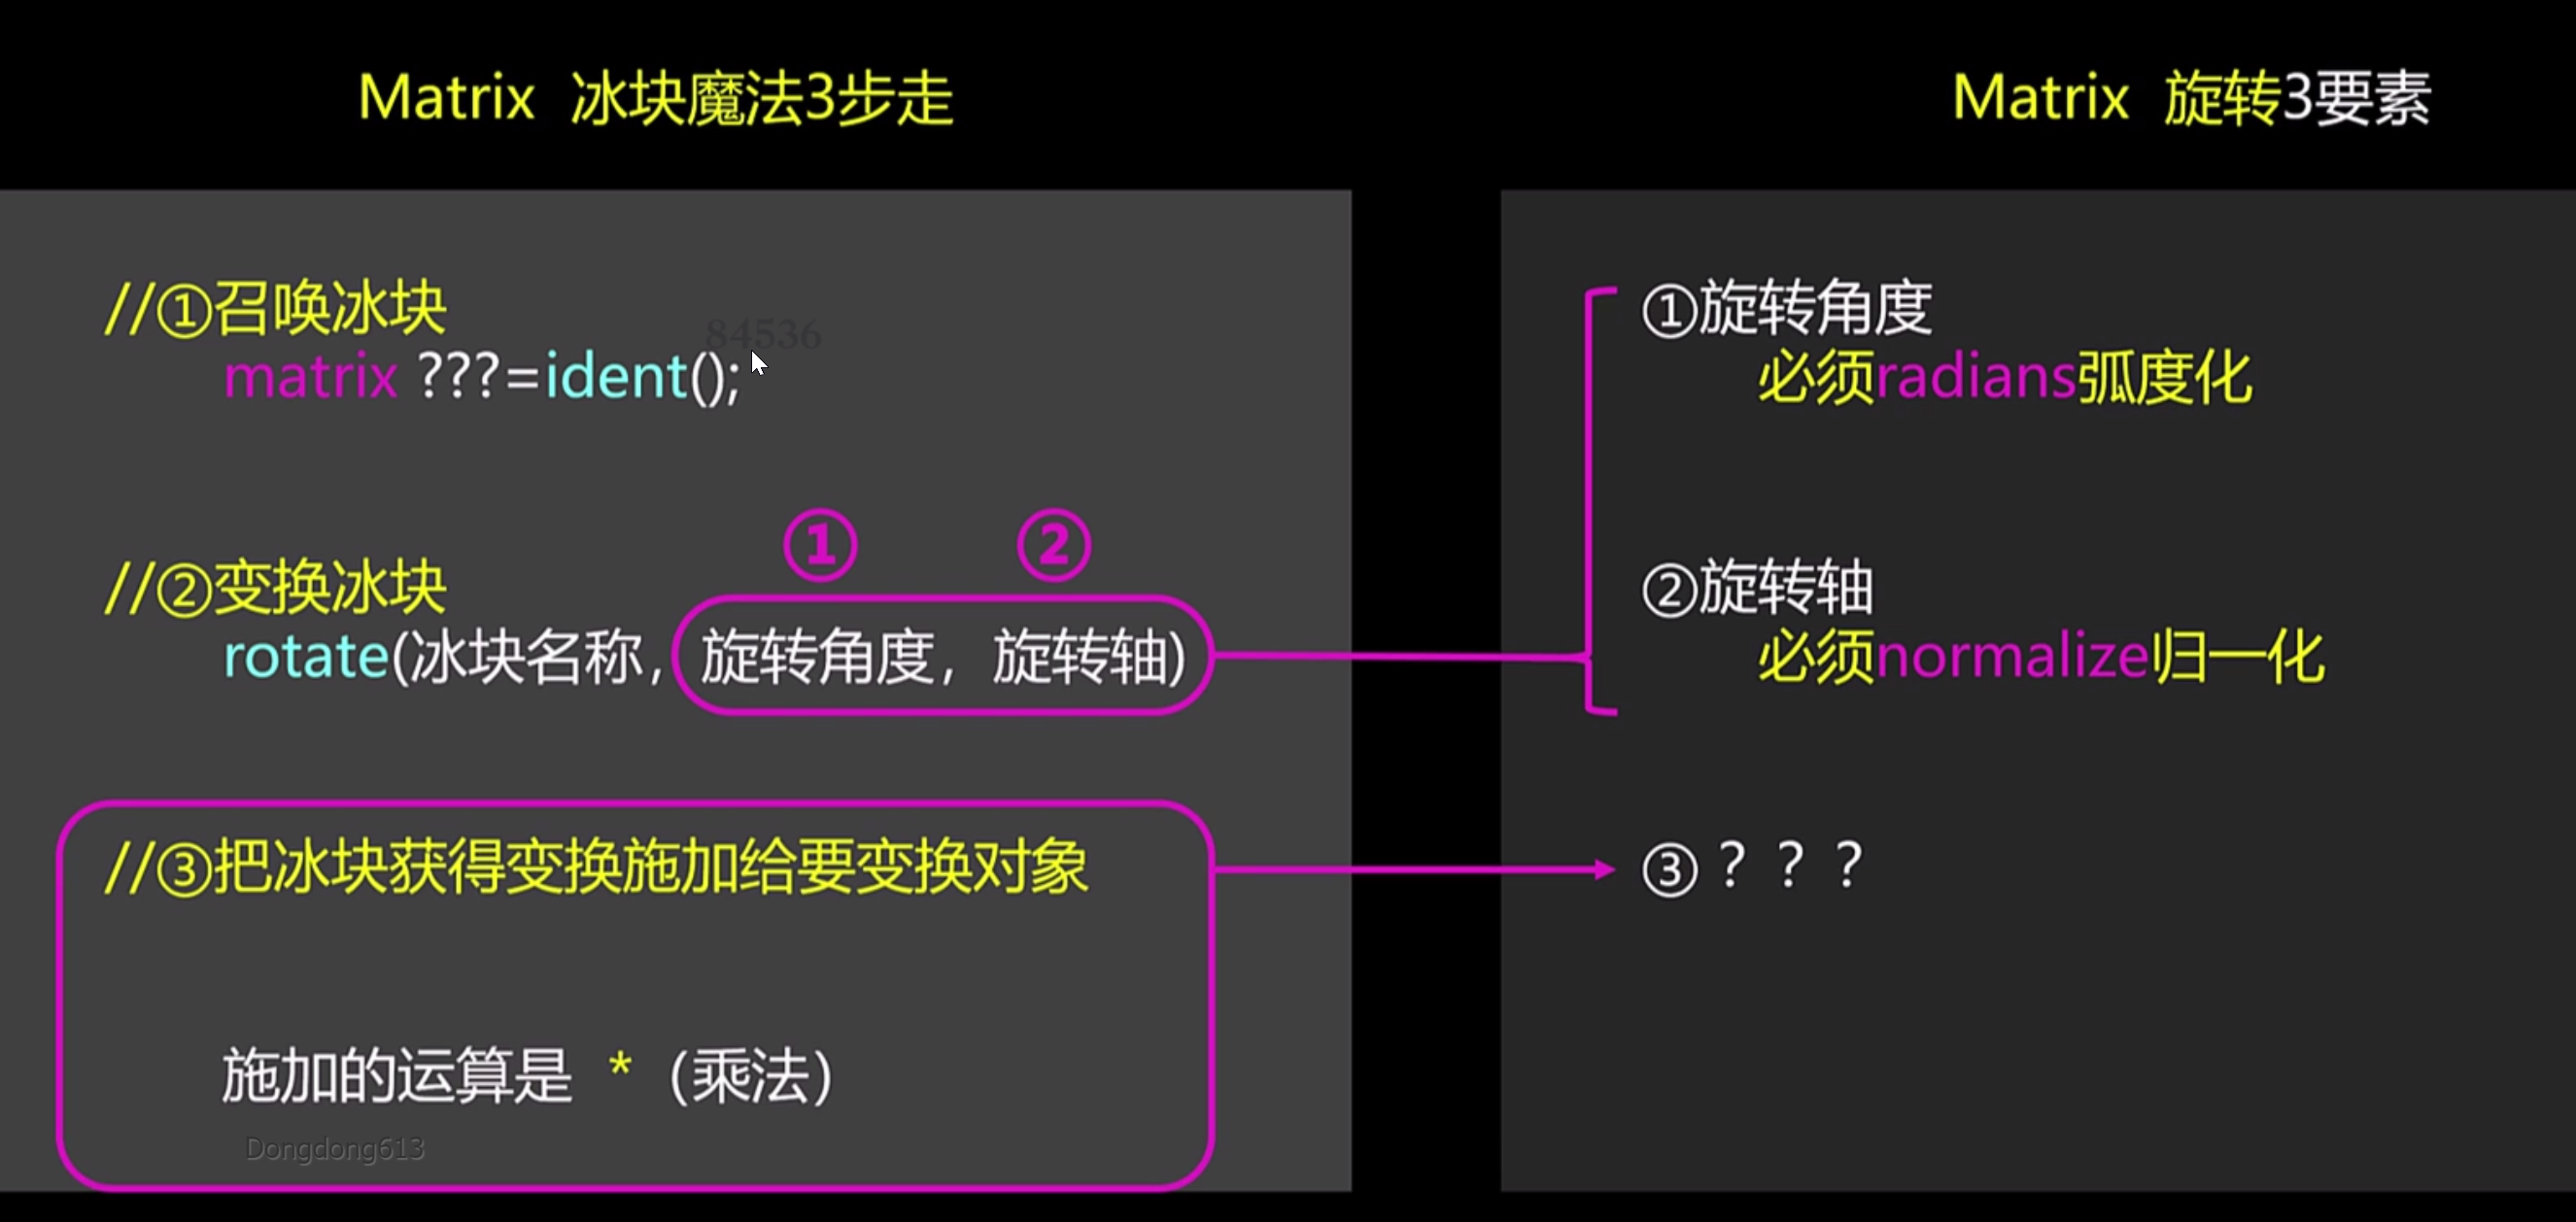
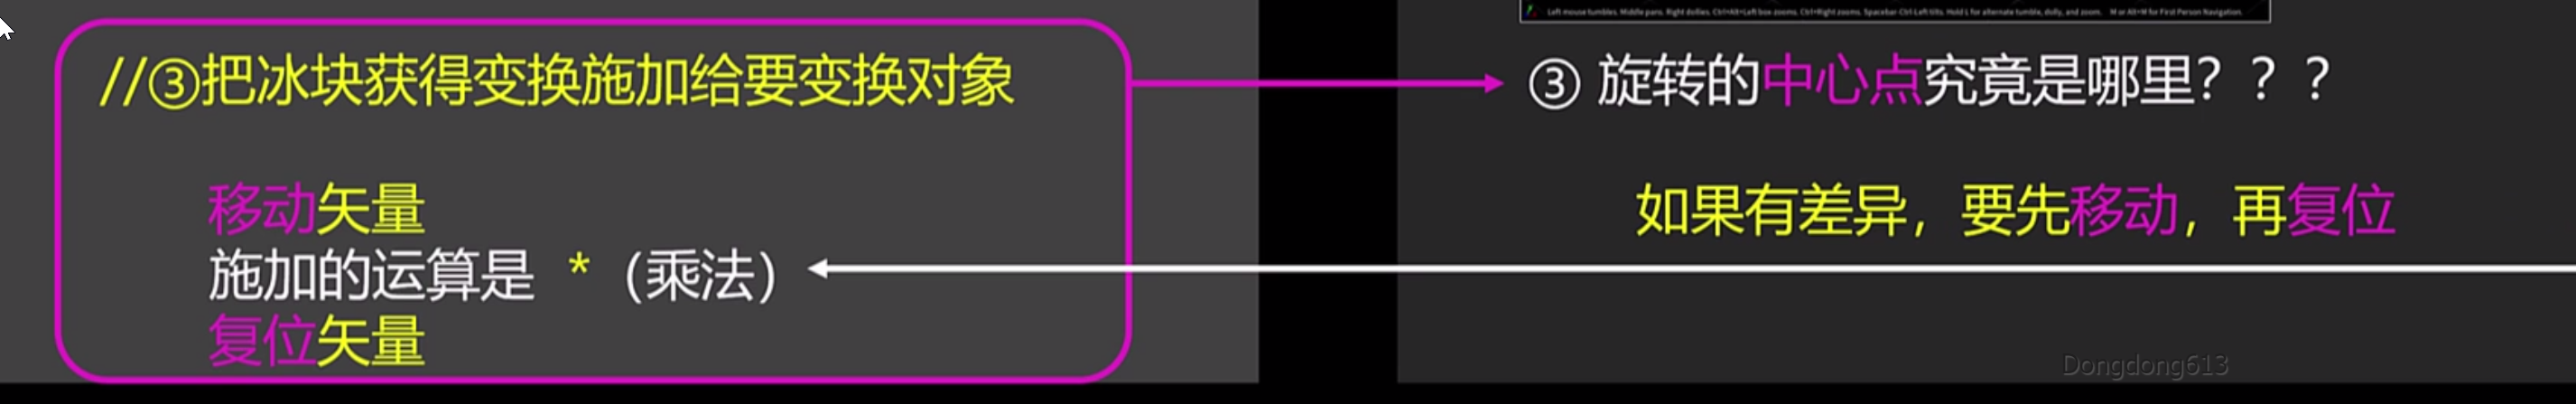
- 可以参考之前自己的笔记 记矩阵基础概念-CSDN博客
python
    i[]@dian;
    @dian=primpoints(0,@primnum);

    matrix indx =ident();
        float angle=radians(chf('angle'));
        vector axis=normalize(fit01(rand(@primnum),{-1,-1,-1},{1,1,1}));
        rotate(indx,angle,axis);

        scale(indx,(1,2,1));

        translate(indx,@P*ch('move'));
    foreach(int kk;@dian){
        vector dianp=point(0,'P',kk);
        dianp-=@P;
        dianp*=indx;
        dianp+=@P;
        //dianp+=@P*ch('move');

        setpointattrib(0,'P',kk,dianp,'set');

}2.TrigonometricFunctions & Quaternions & Matrix
介绍
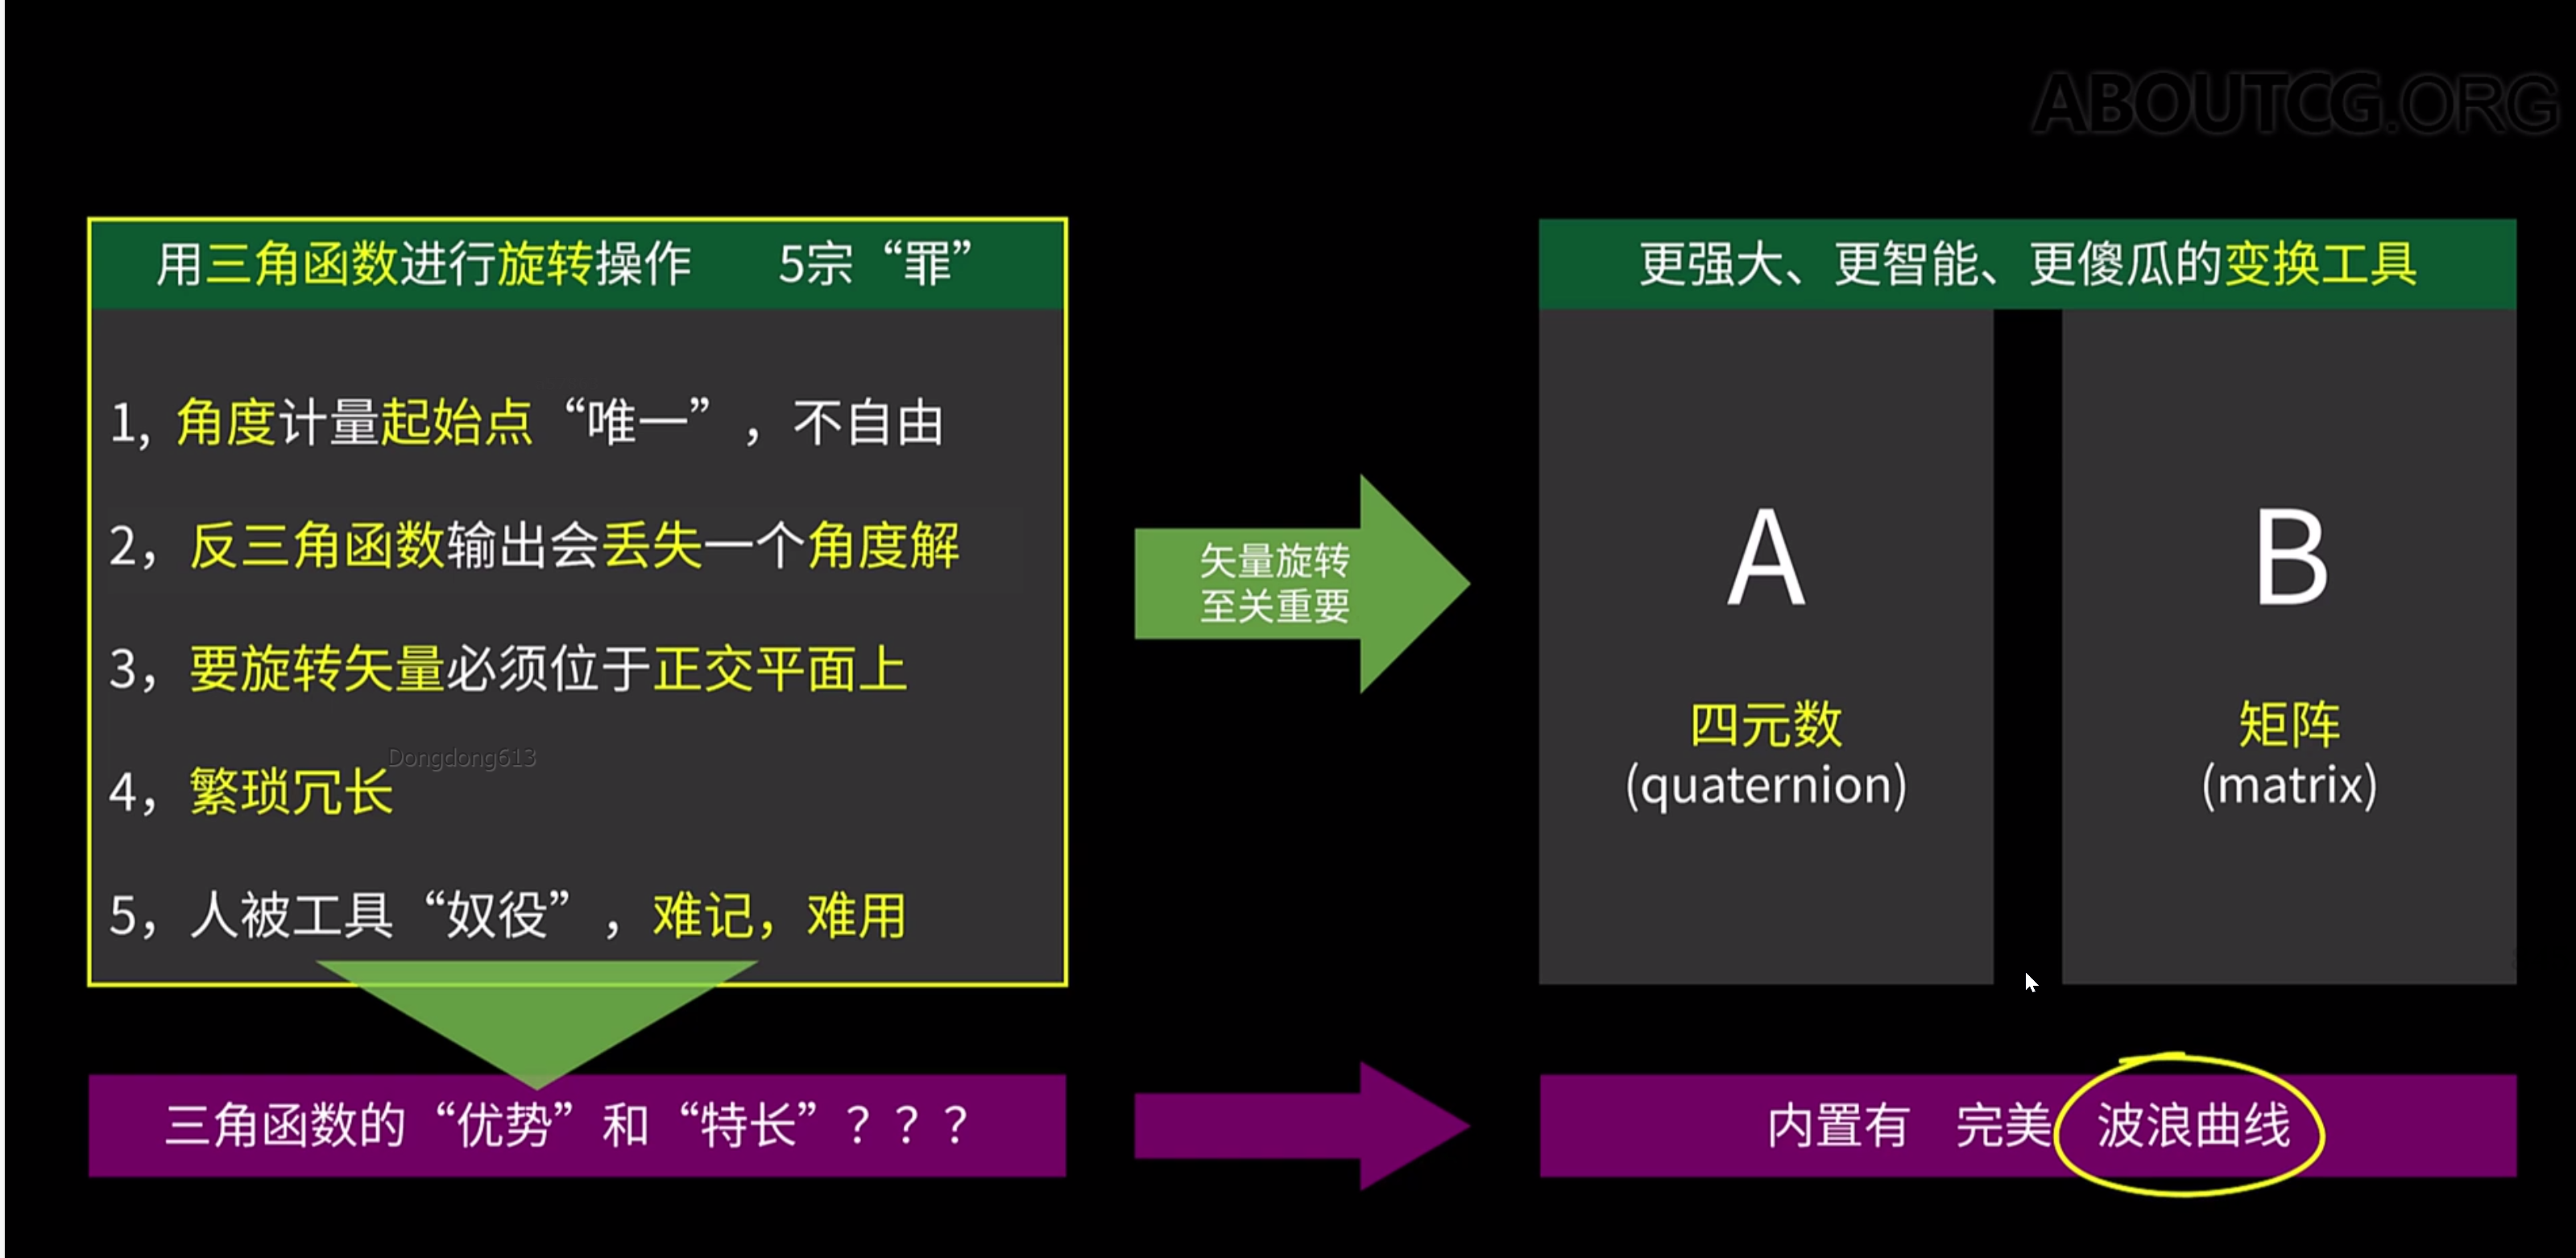
三角函数
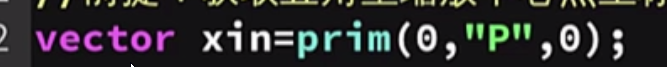
tip:点有位置信息(容易忽略,prim也有点信息,只不过在hou中没显示,面的点信息就是对应物体的中心)一个点可以用prim函数获取,多个点 可以用primpoints(0,@primnum).
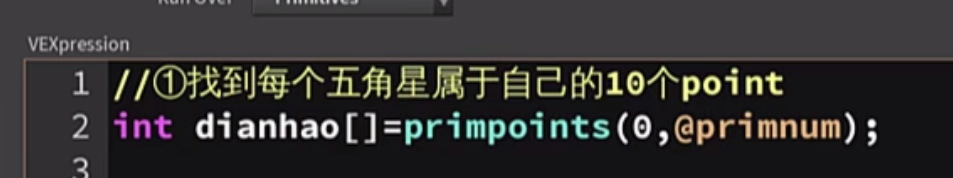
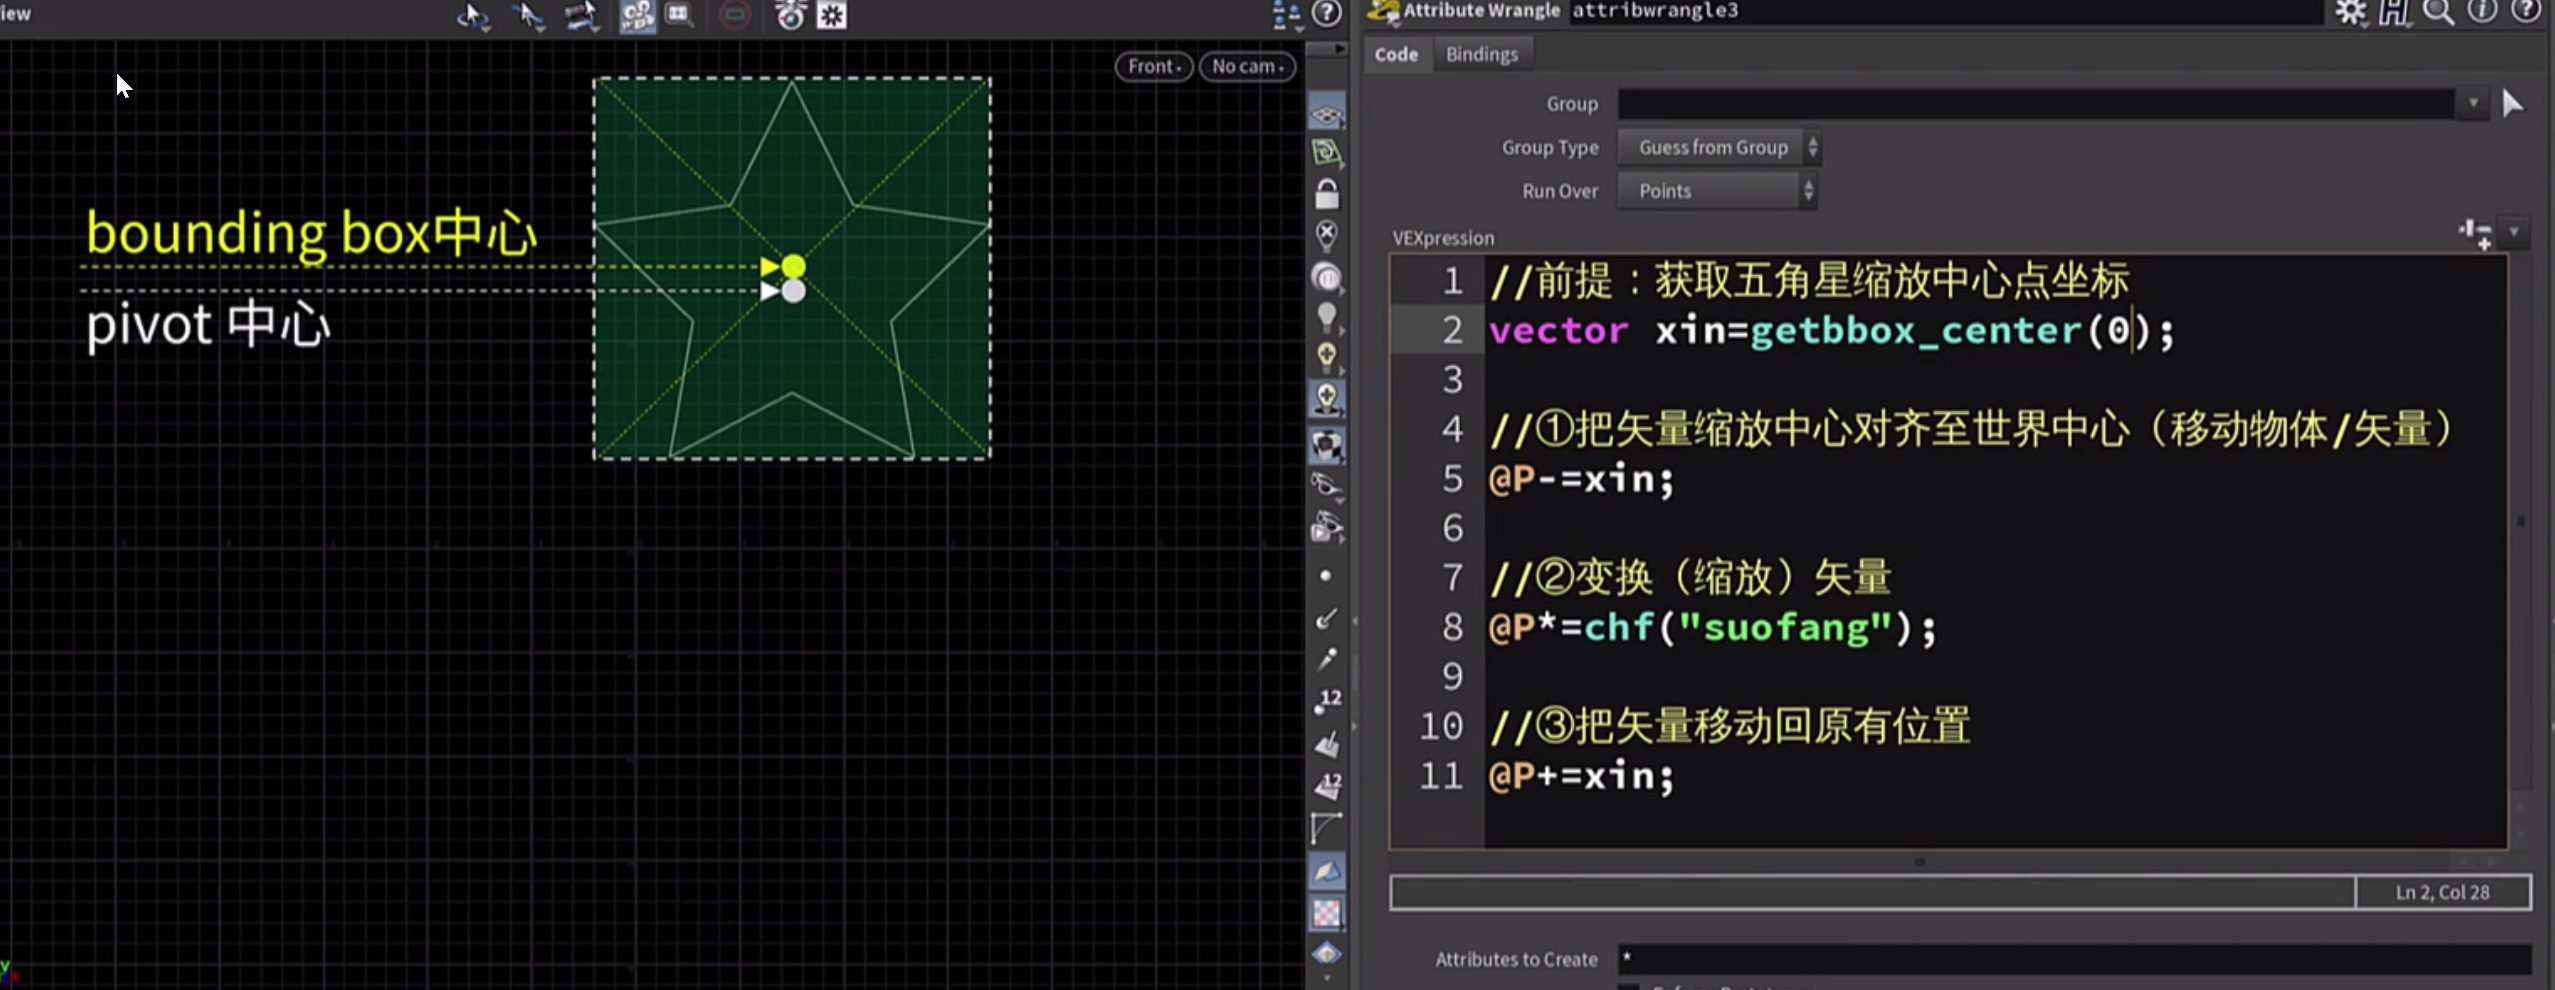
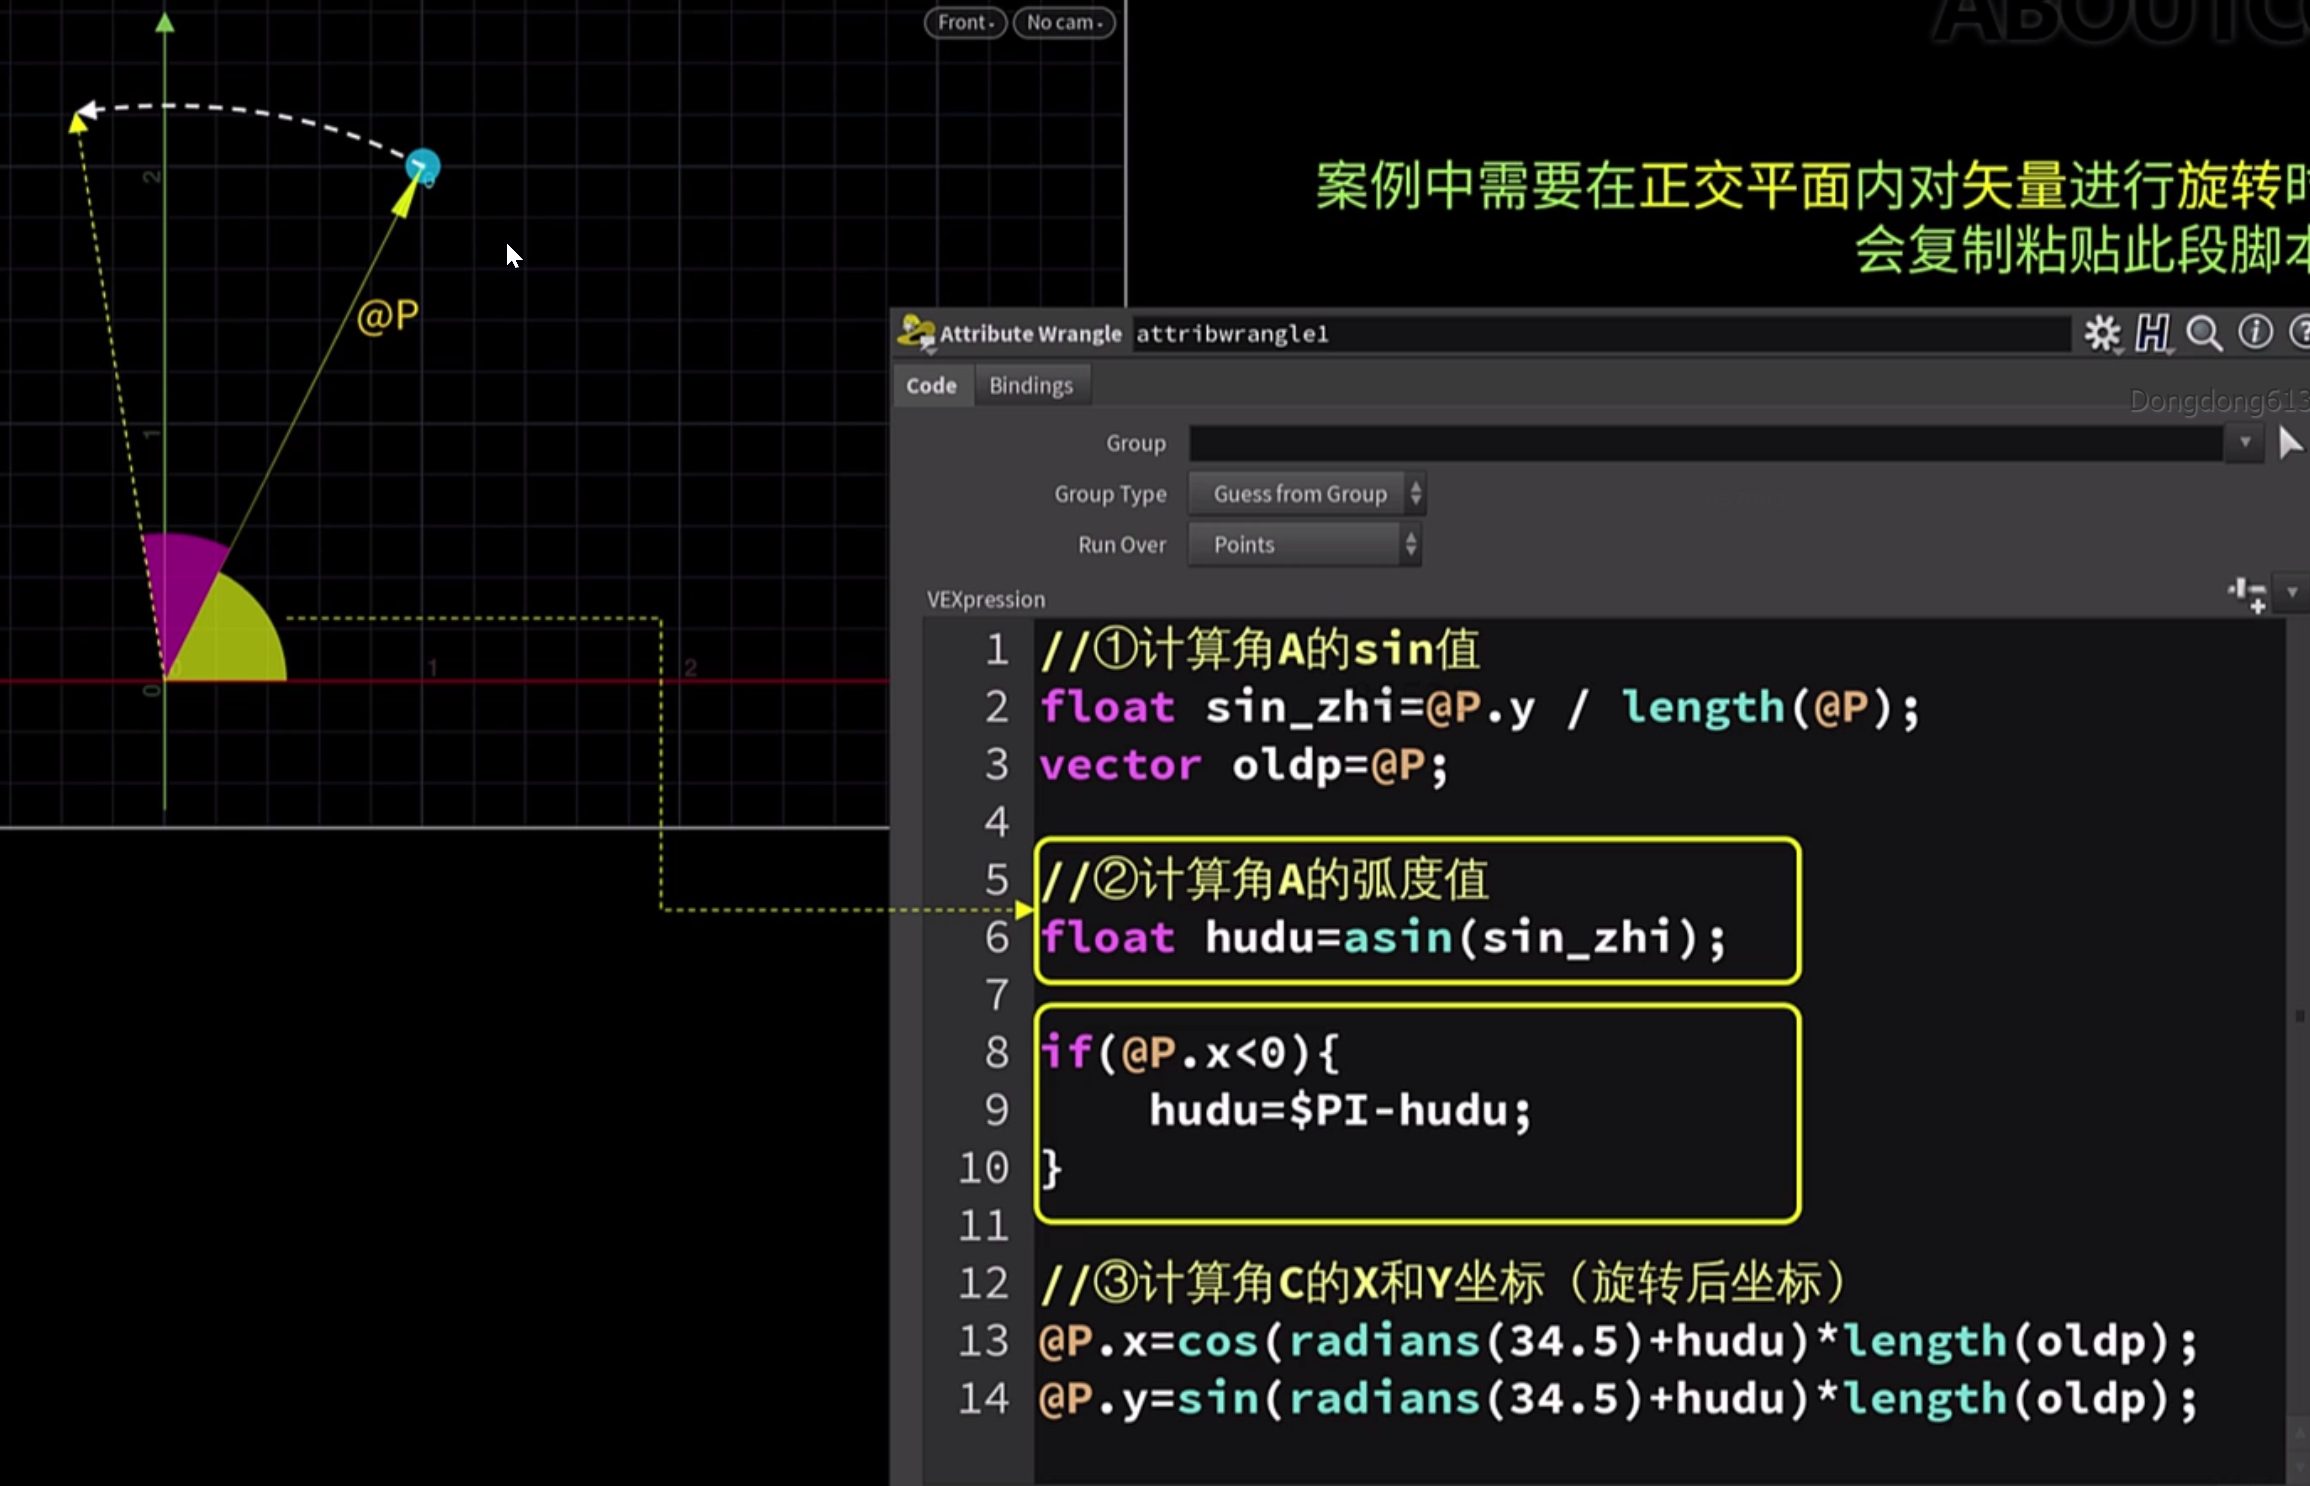
- 三角函数旋转
- 四元数
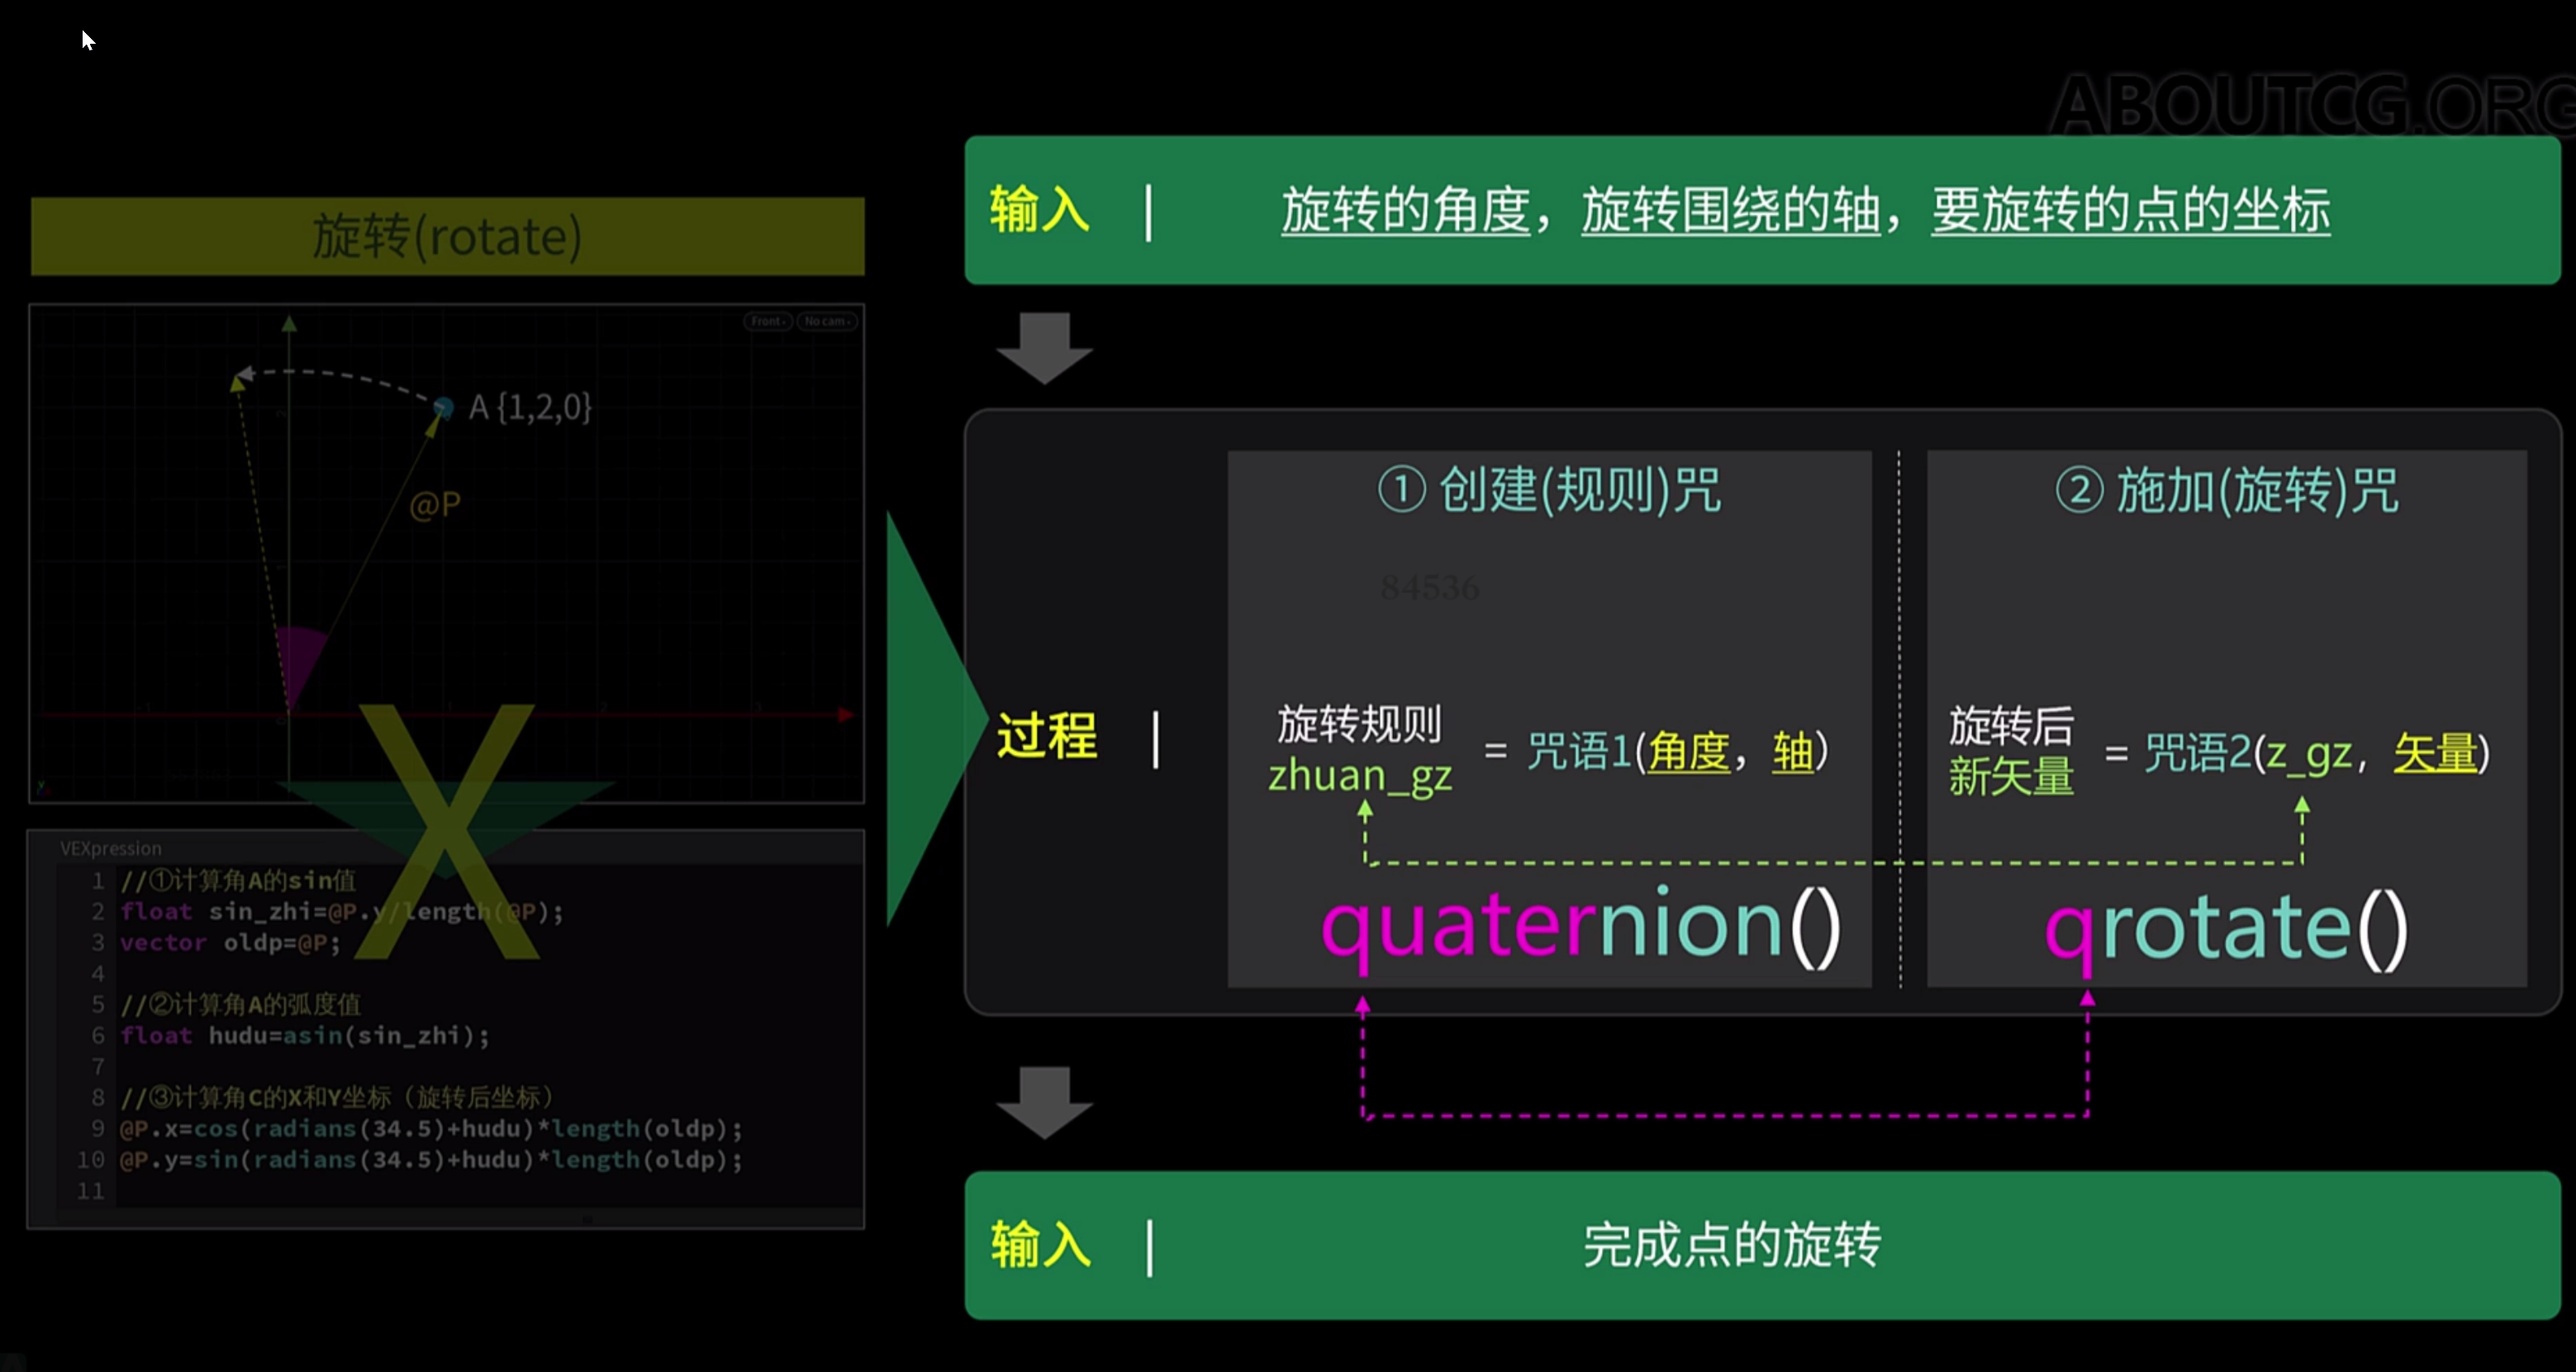
- 四元数的‘二化’ 操作:
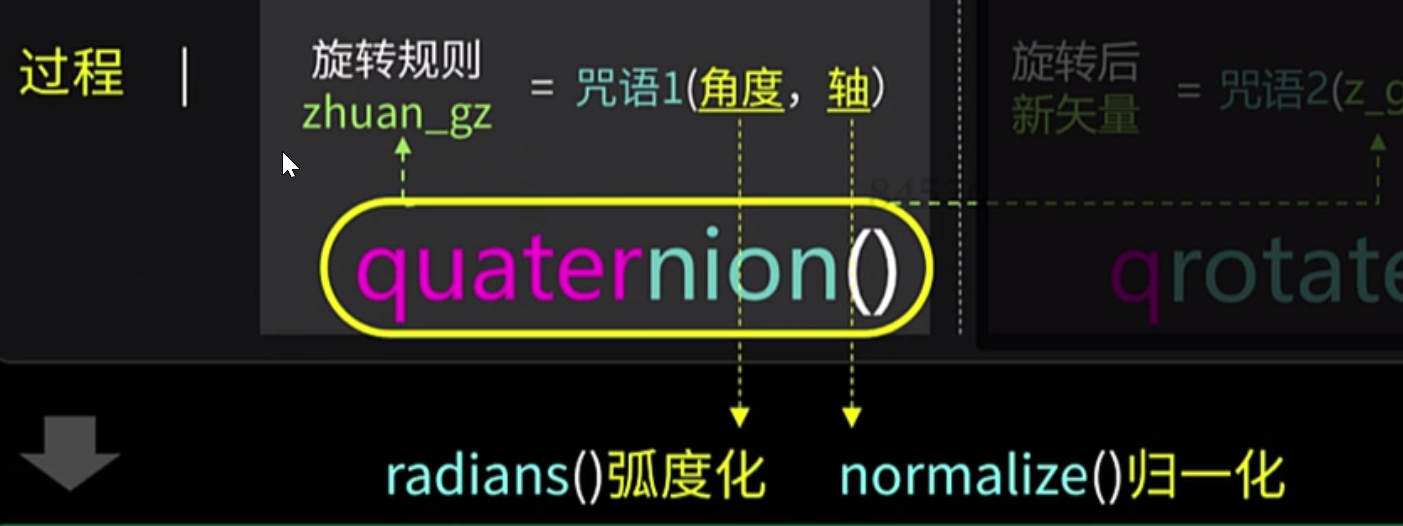
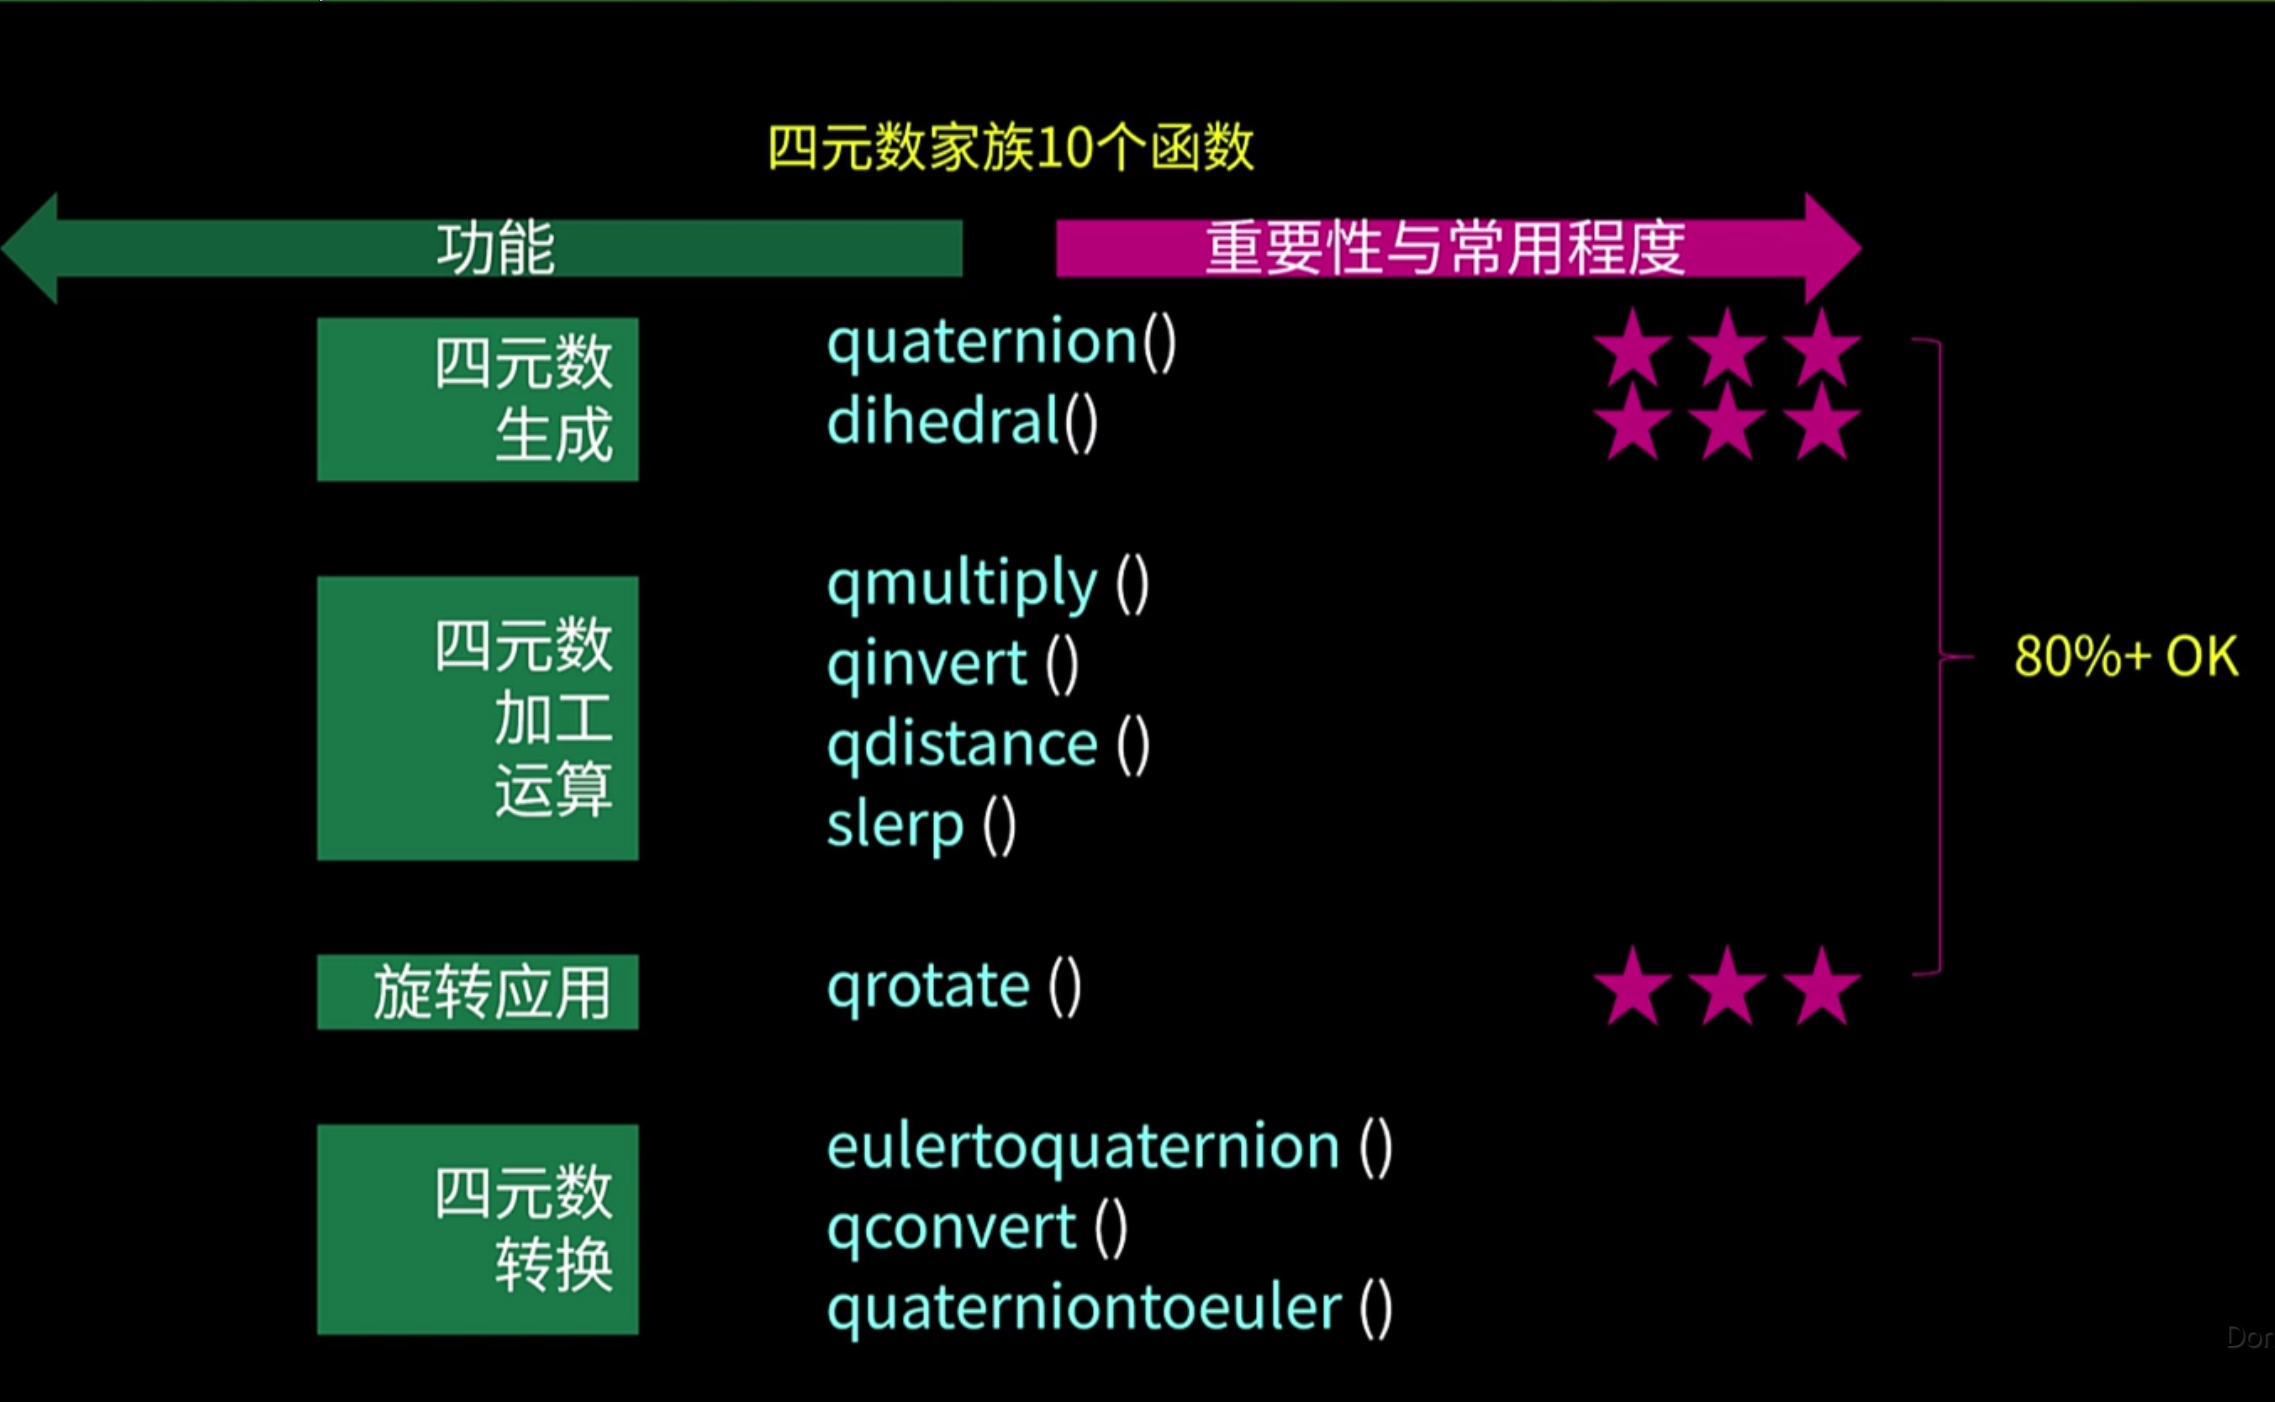
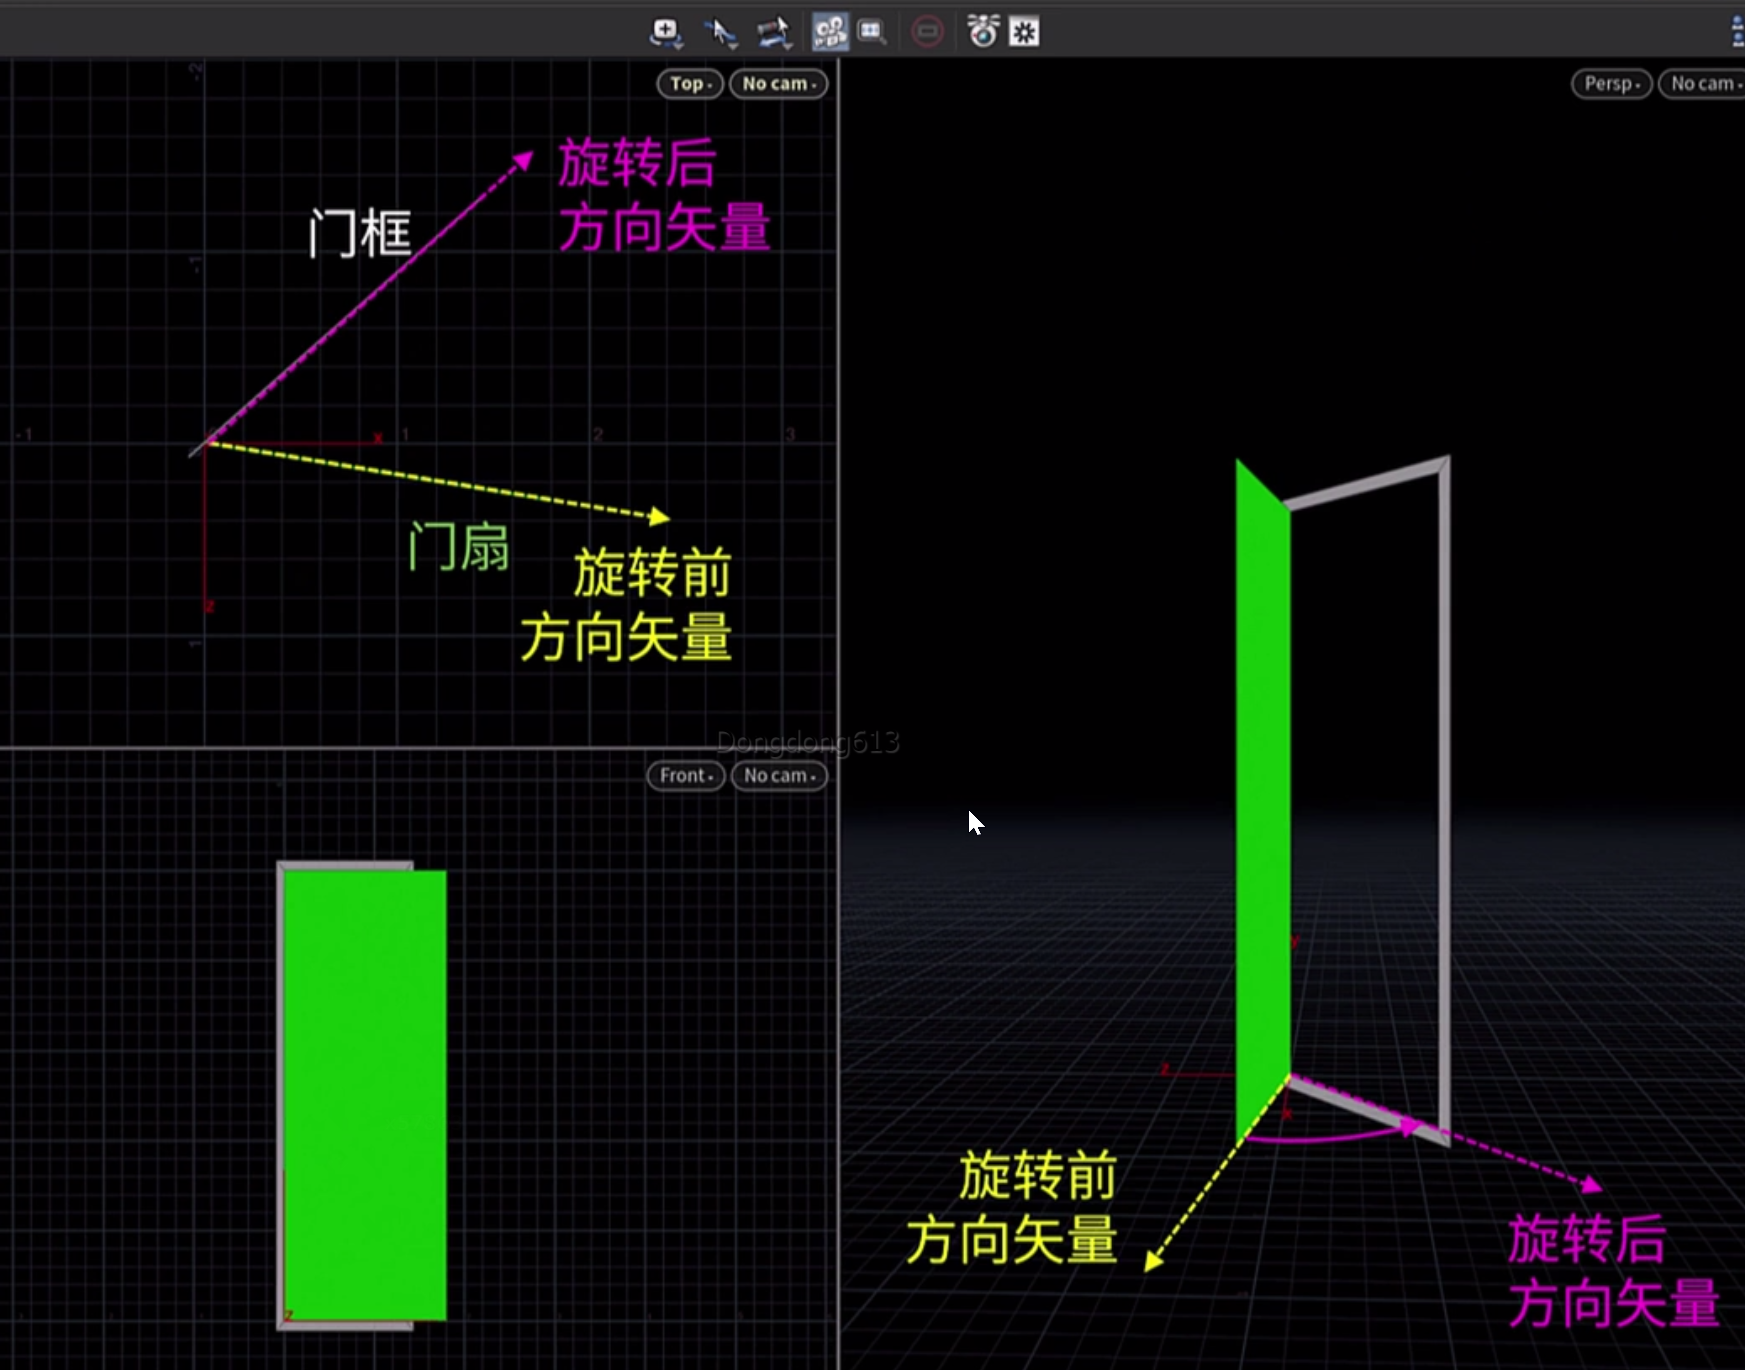
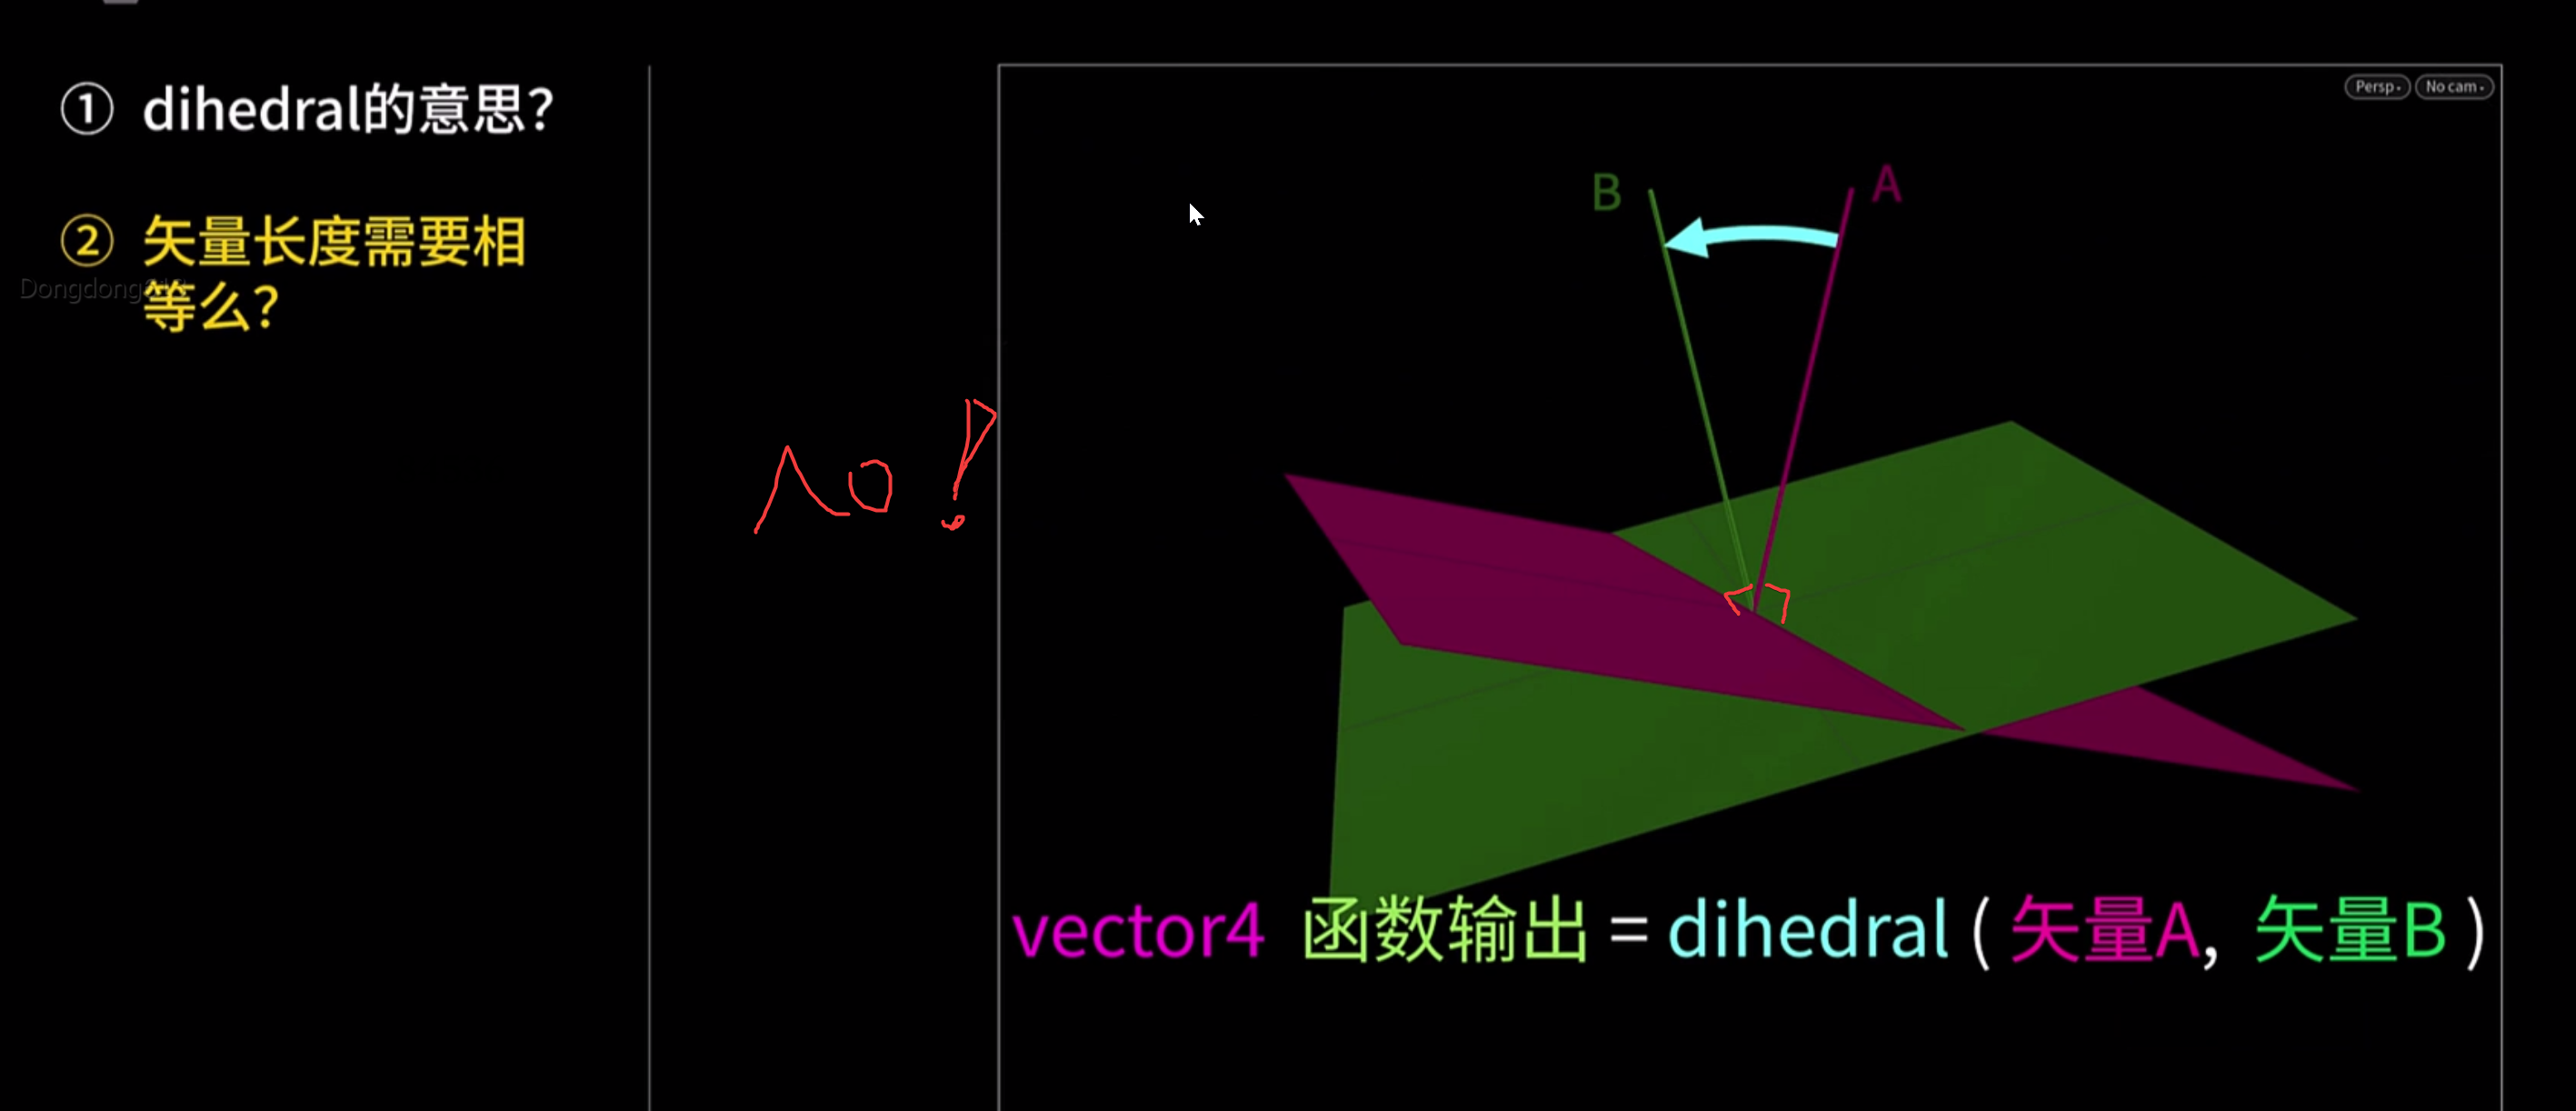
- dihedral 向量a-----向量b(定义规则,再用qrotate旋转)
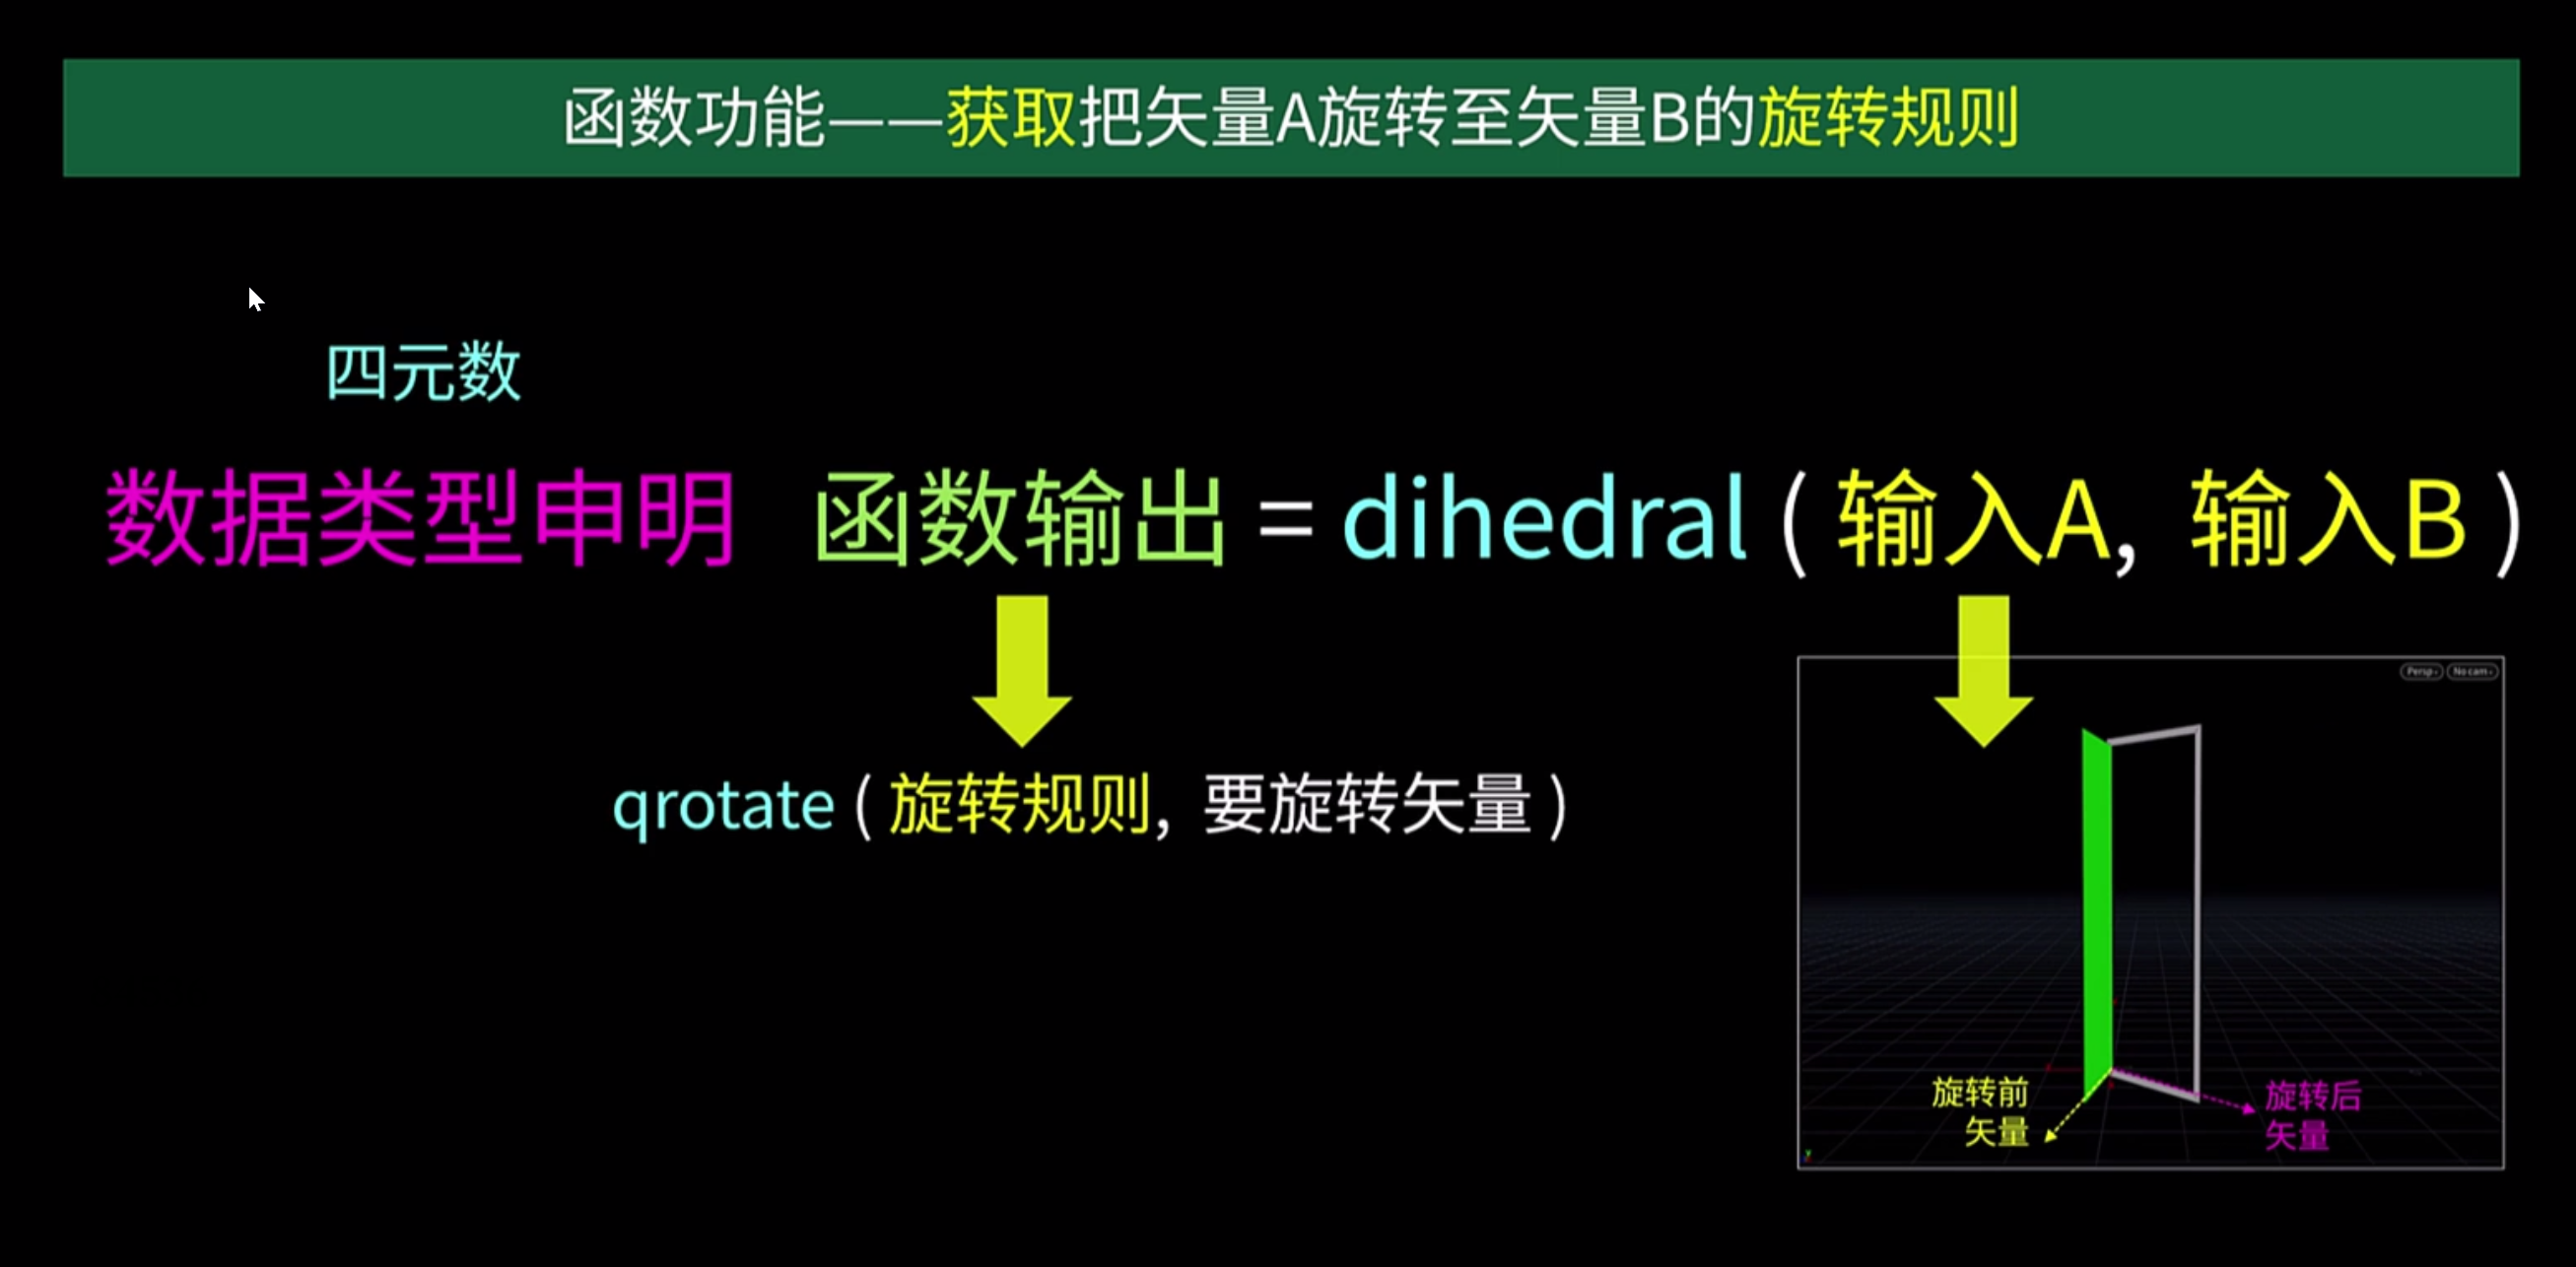
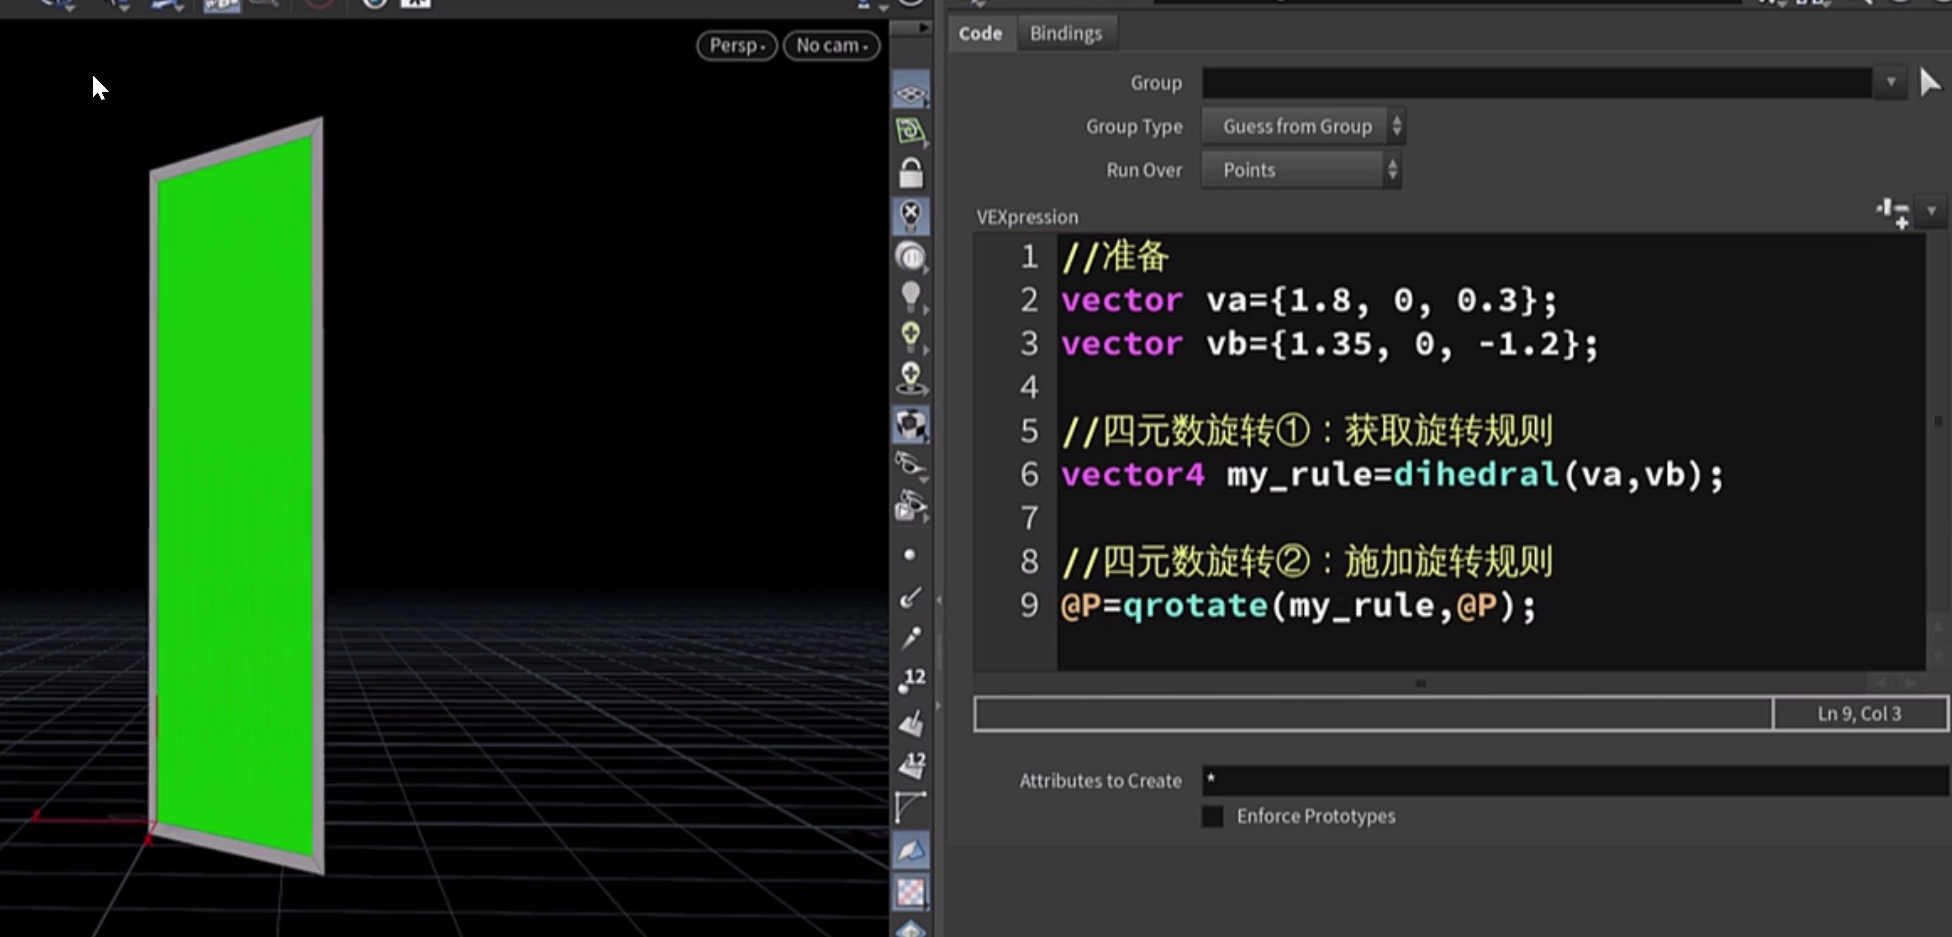
- 不需要归一化操作
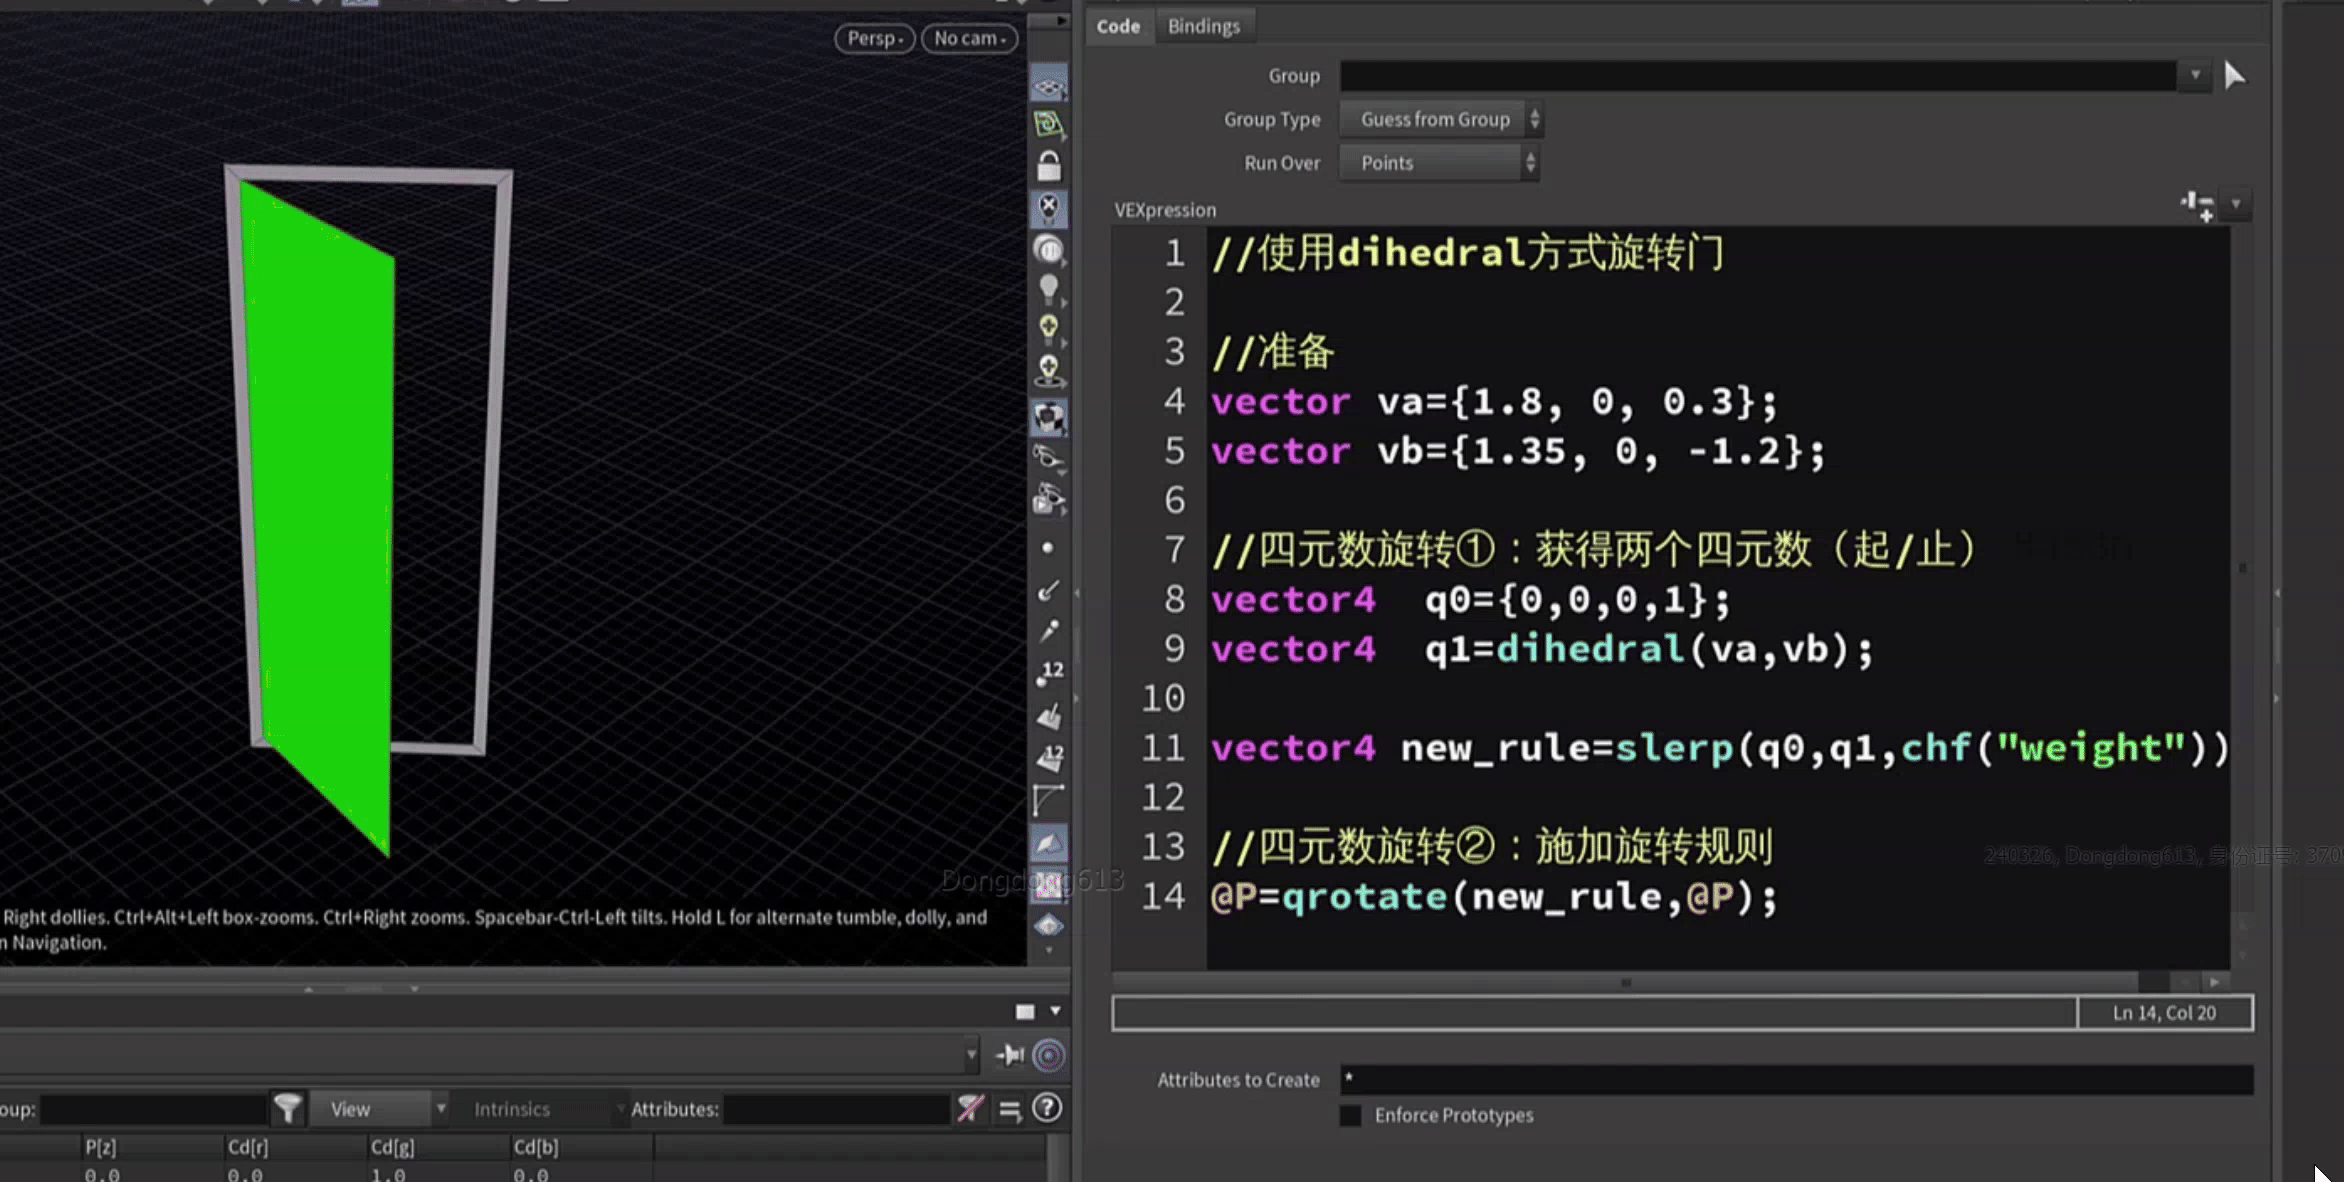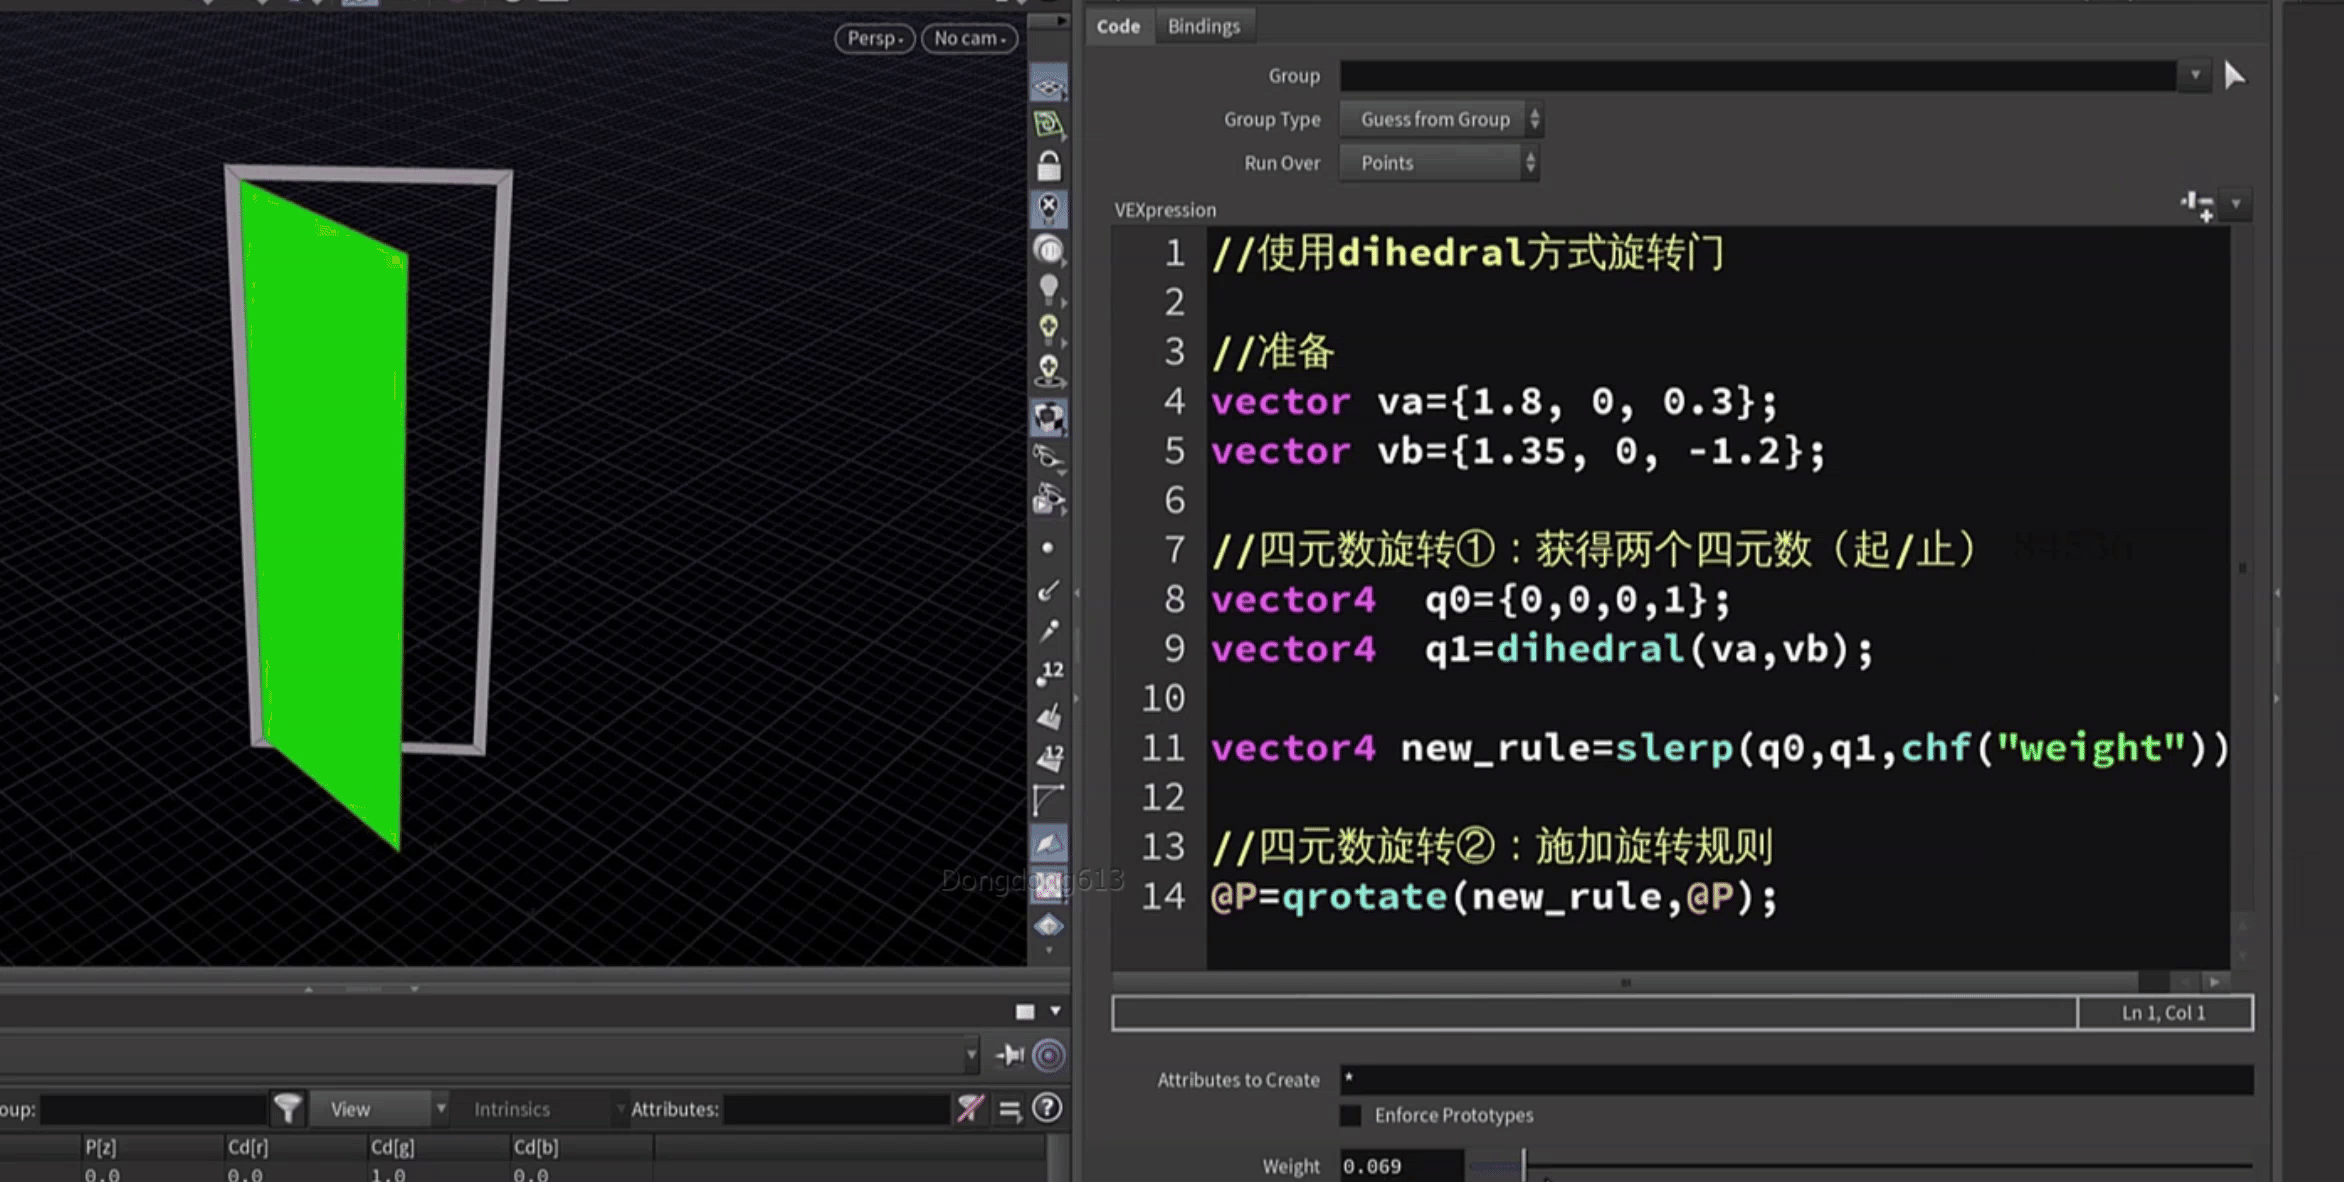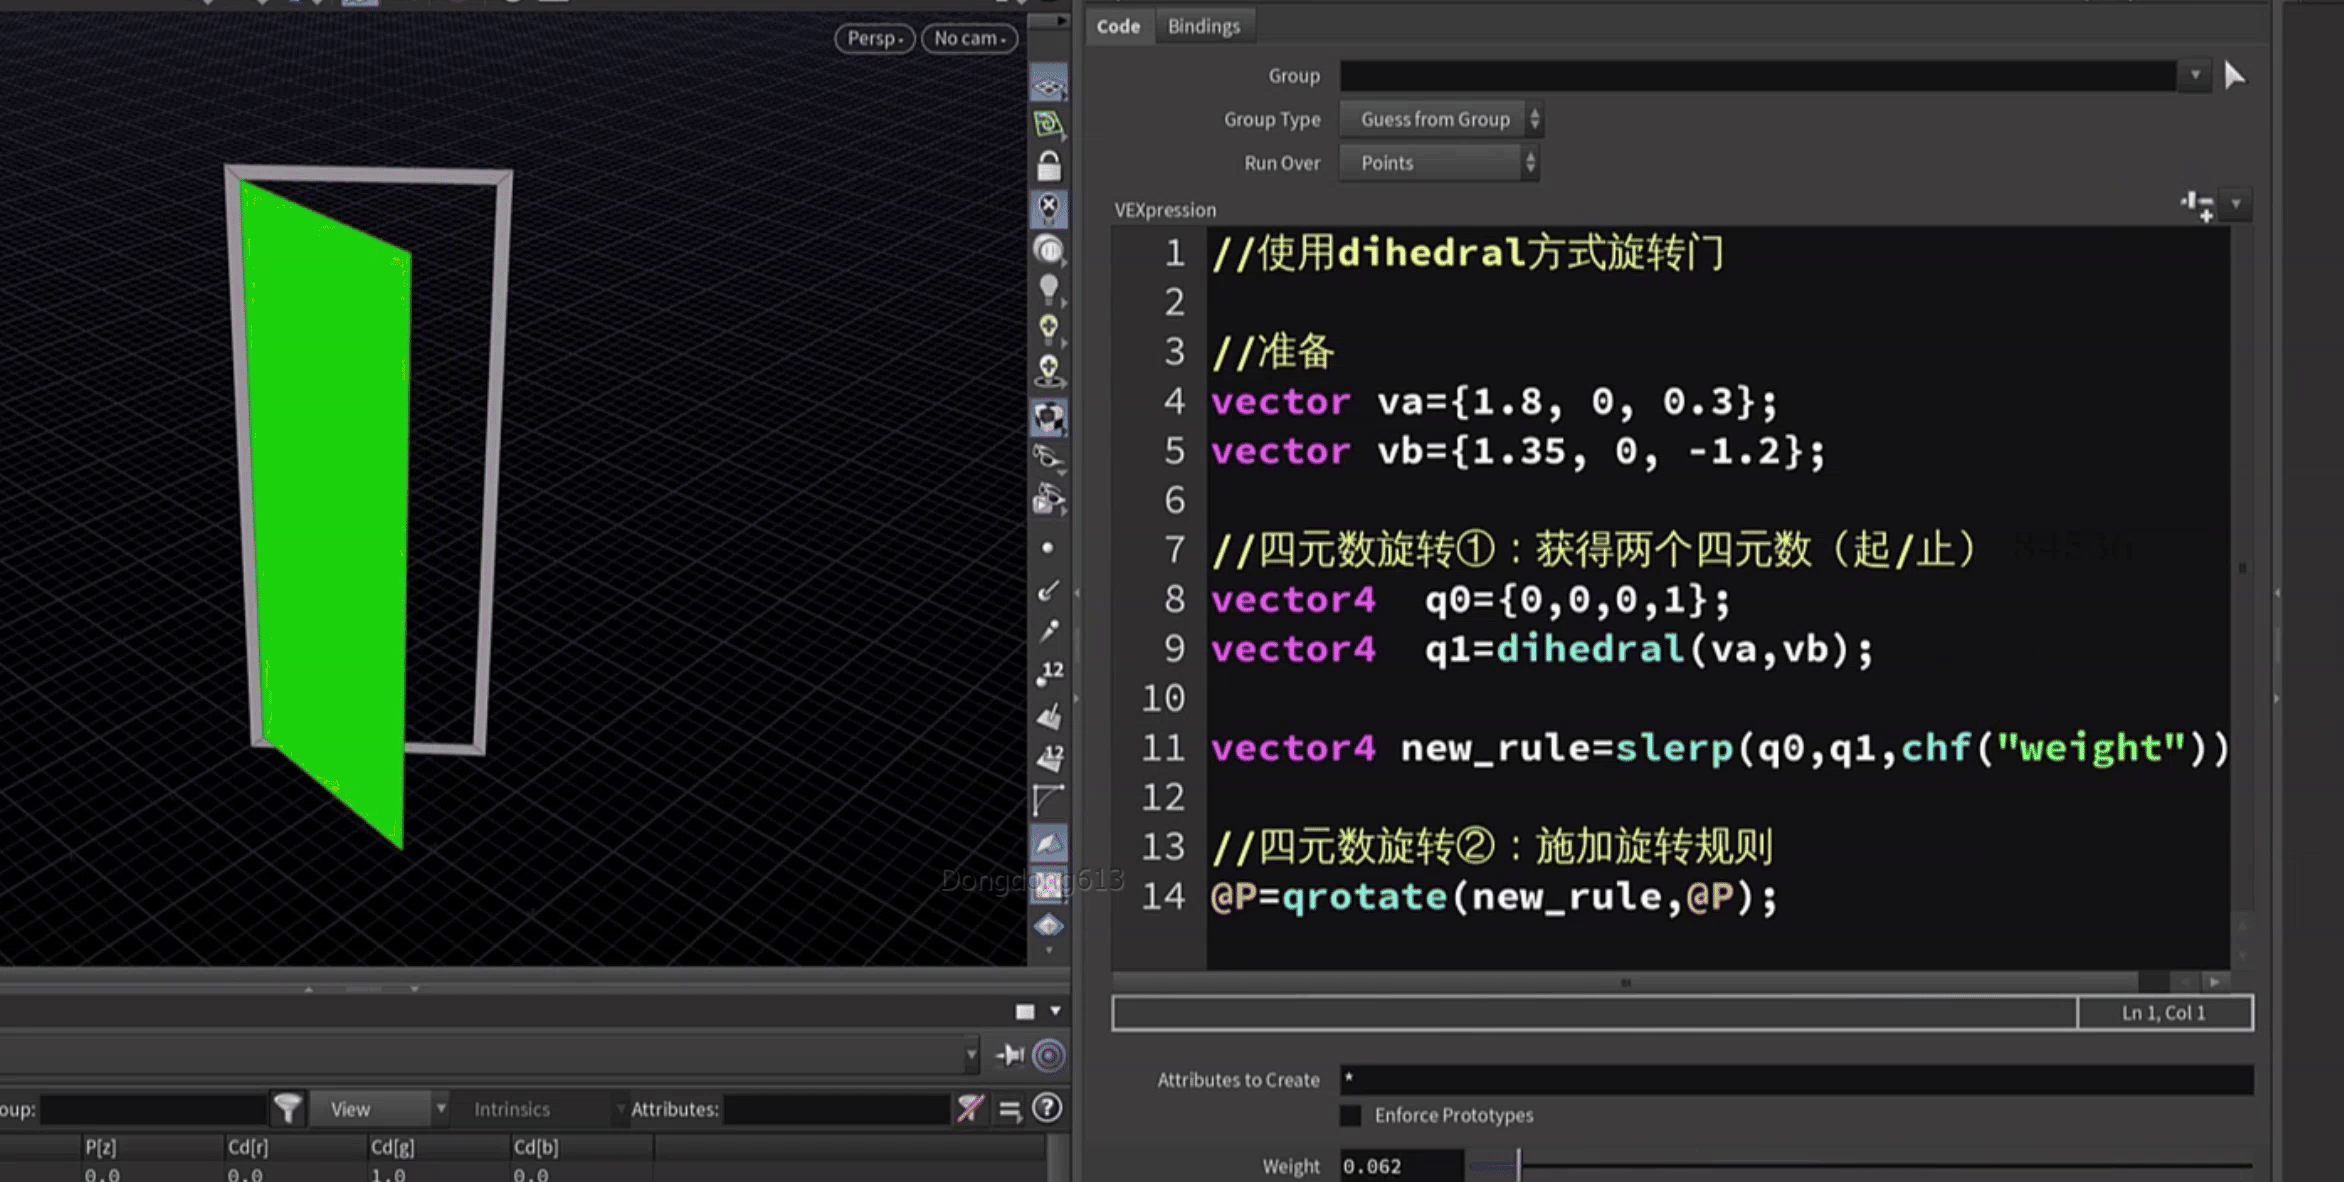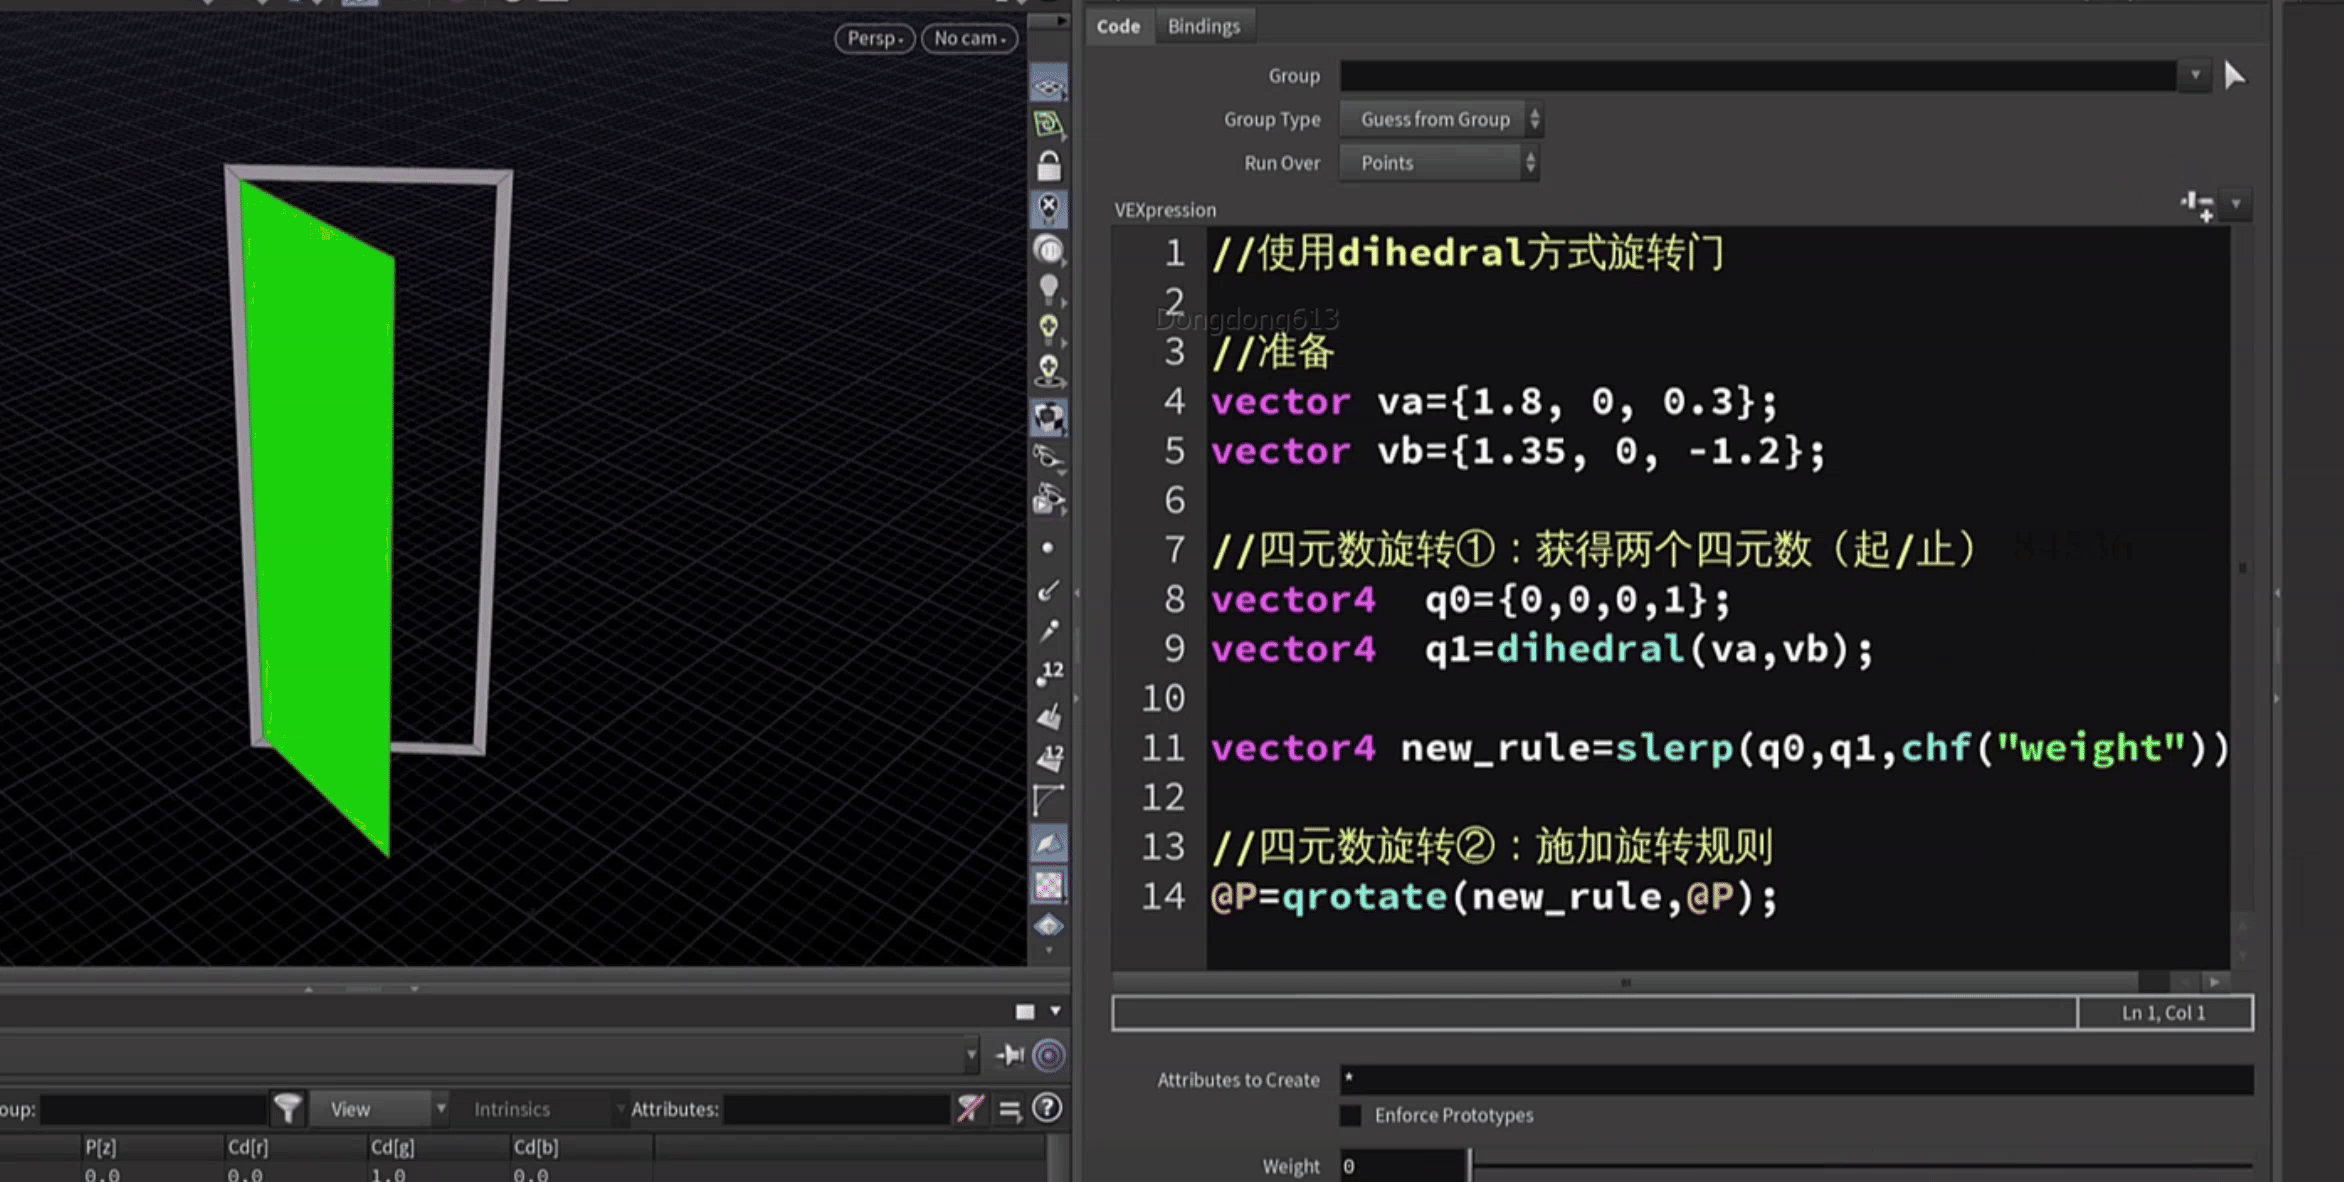
eg:想获取关门的整个经过可以用函数slerp()
q0 =0 q1=1 qt=0.5
3.案例
- 书本堆叠案例
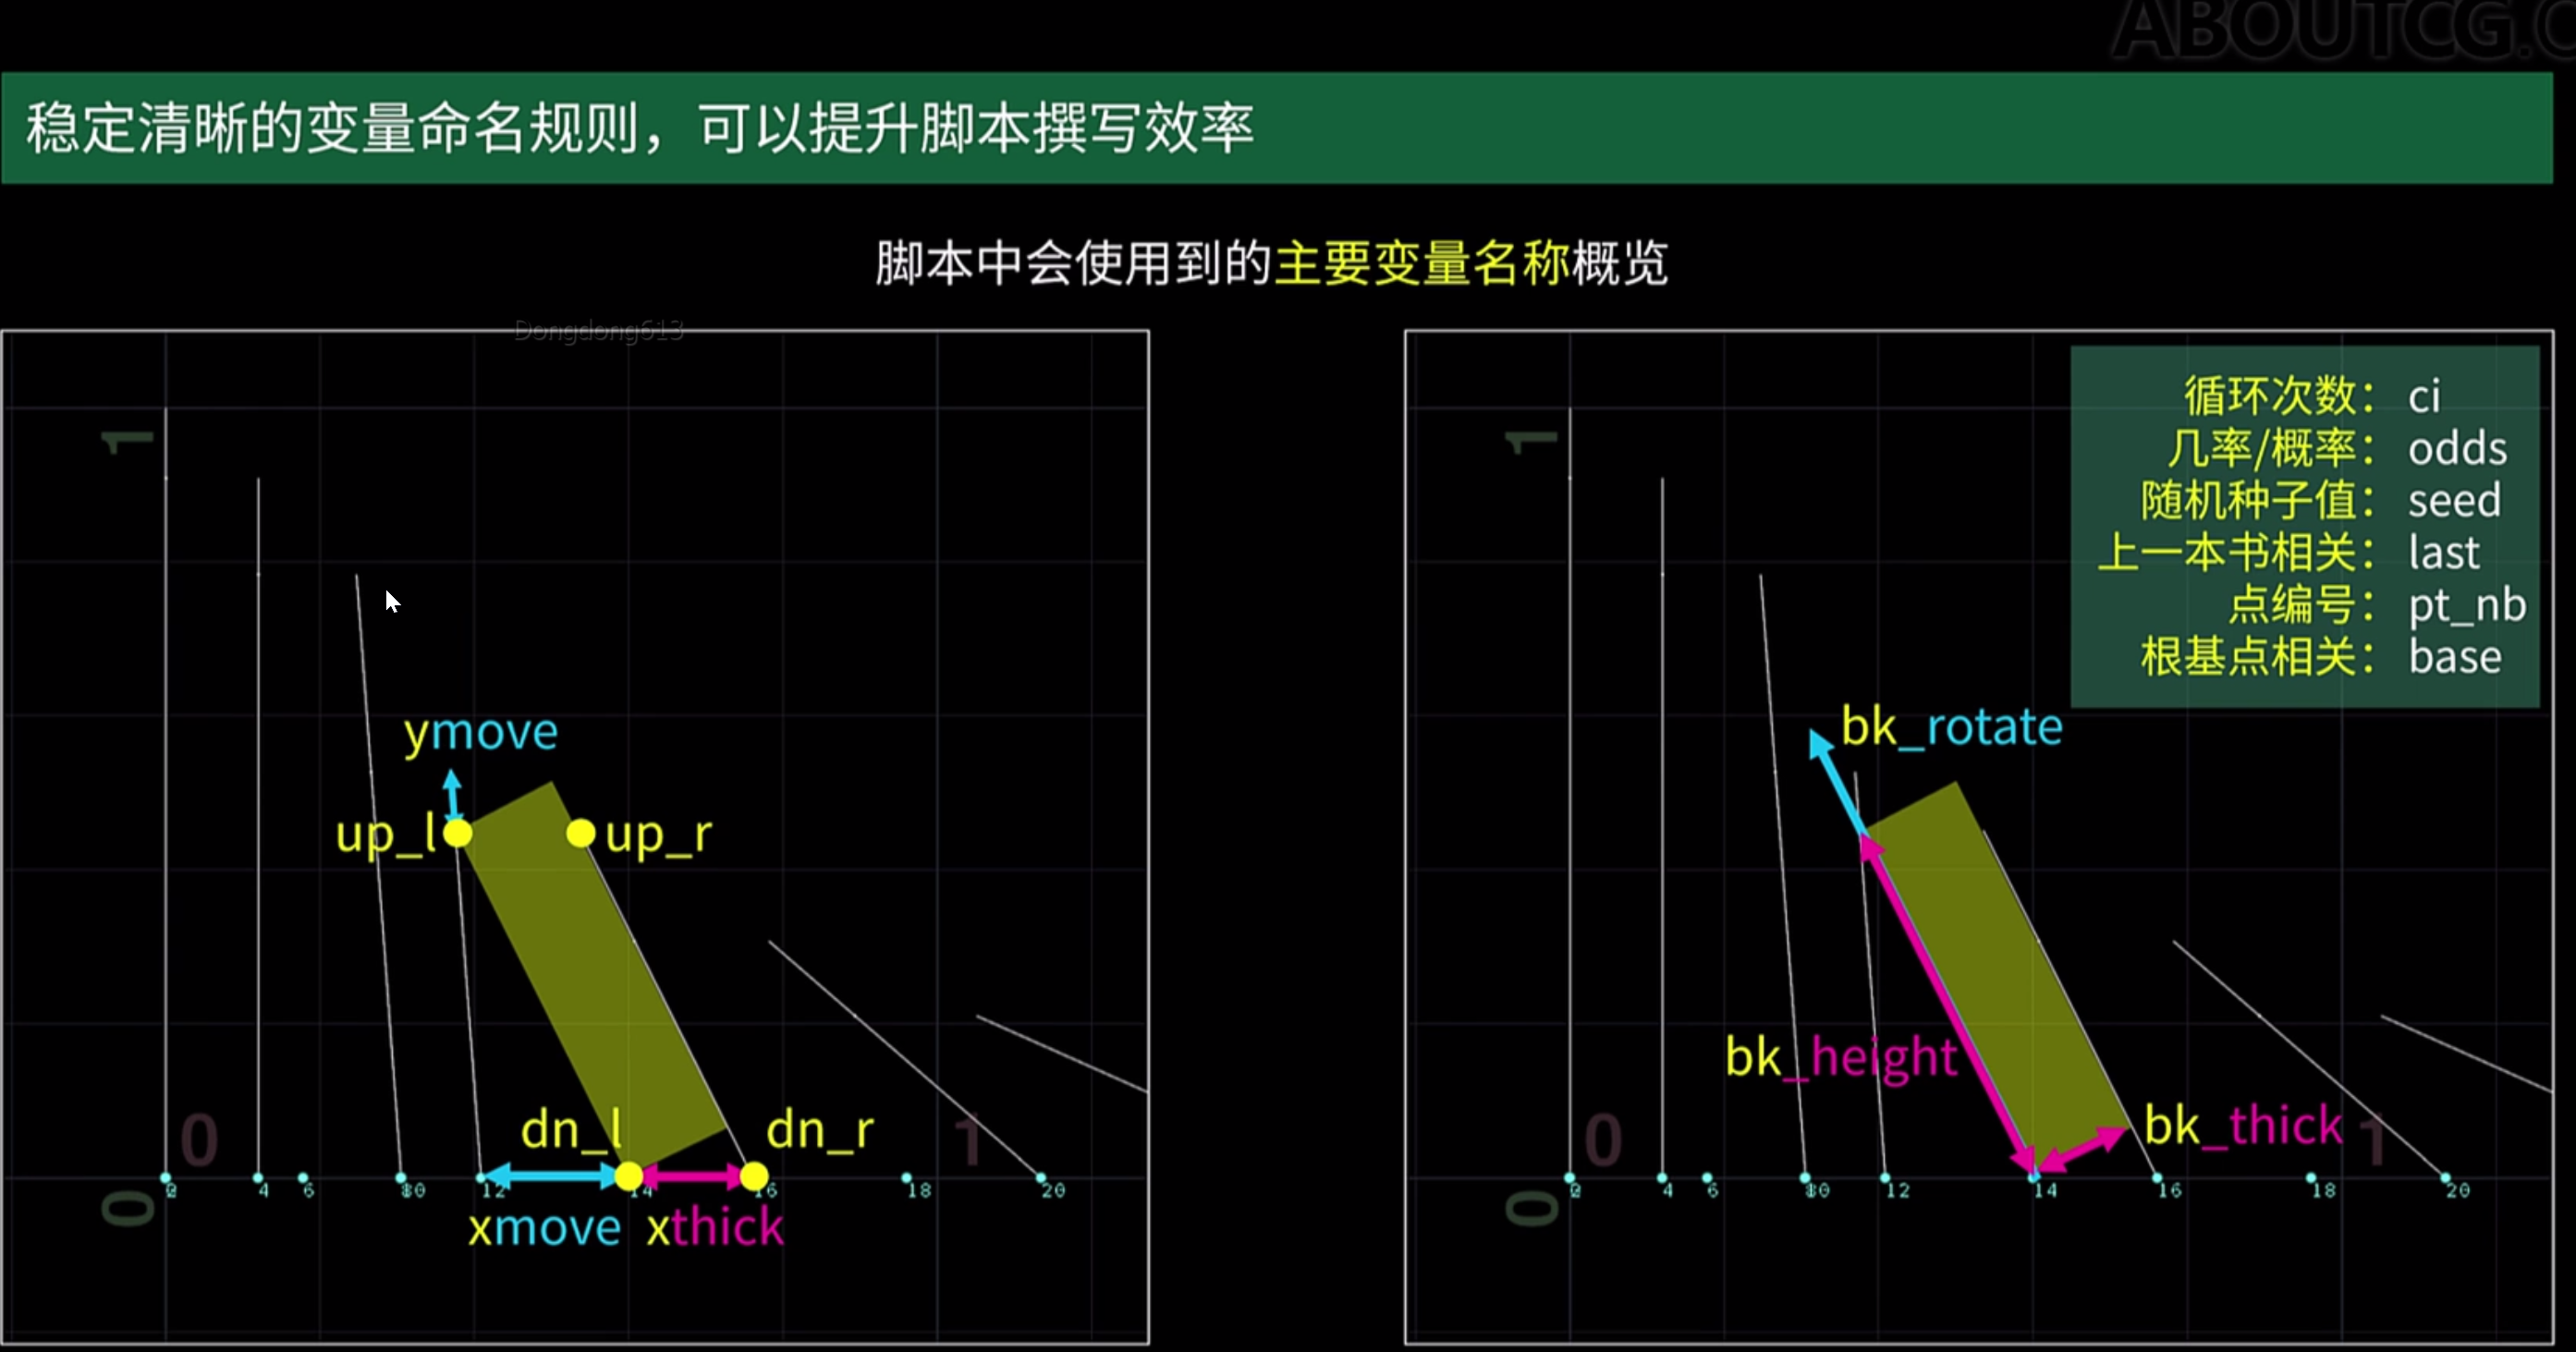
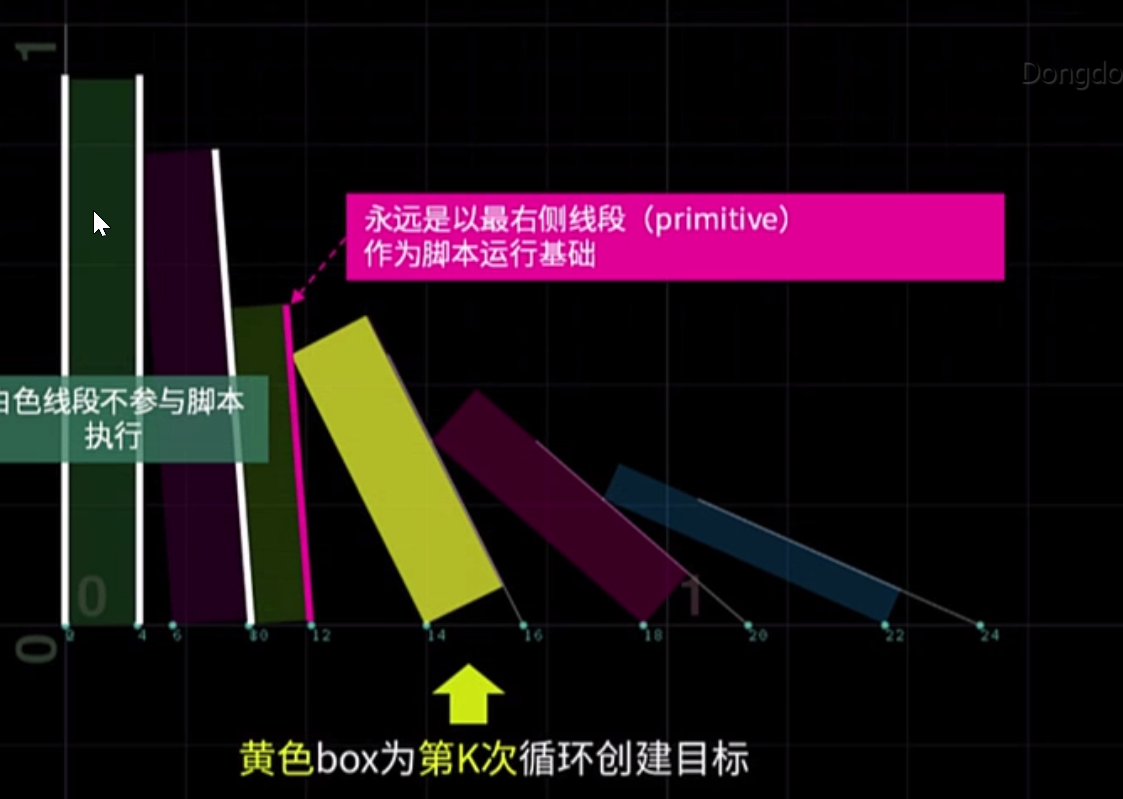
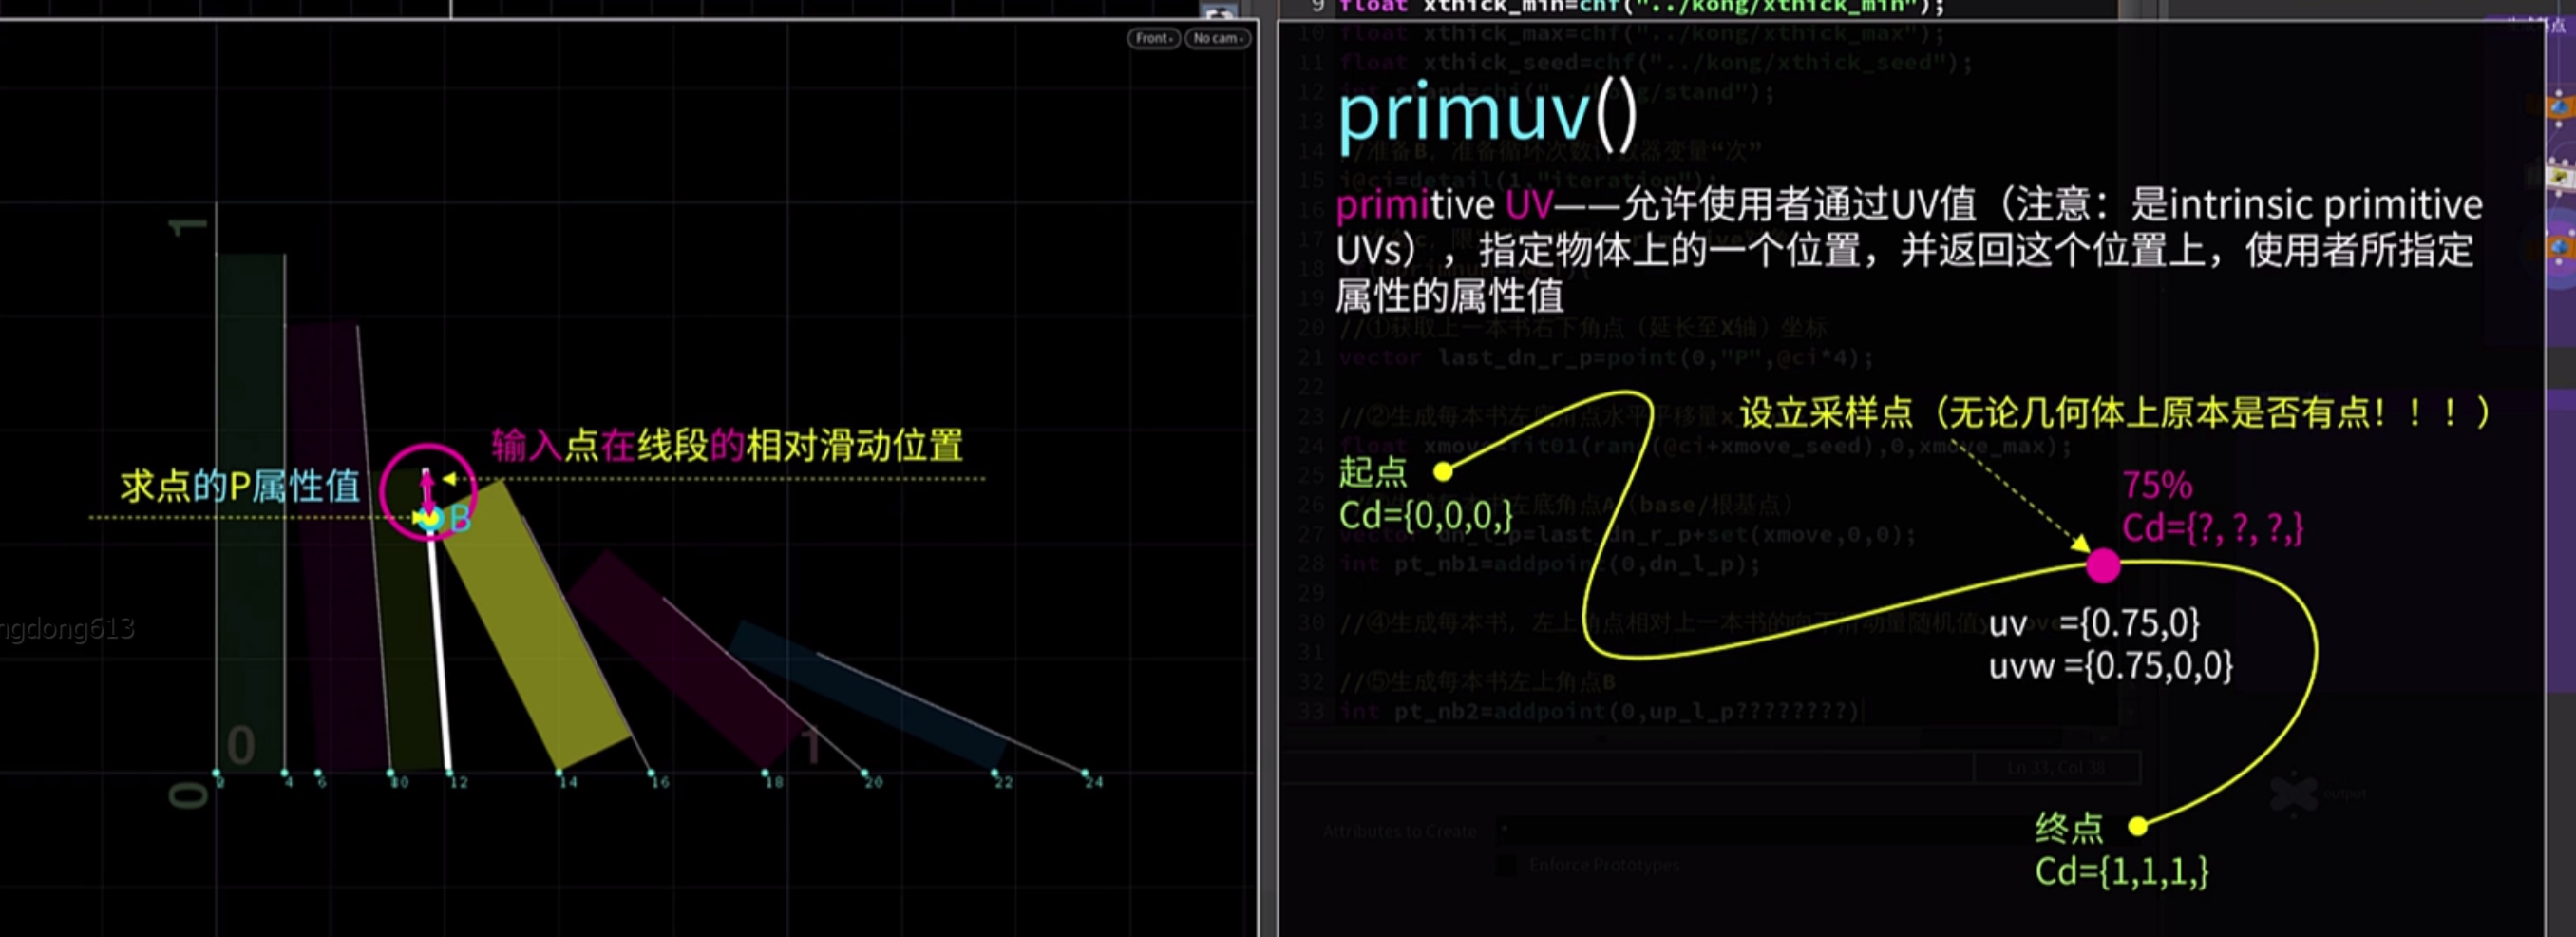
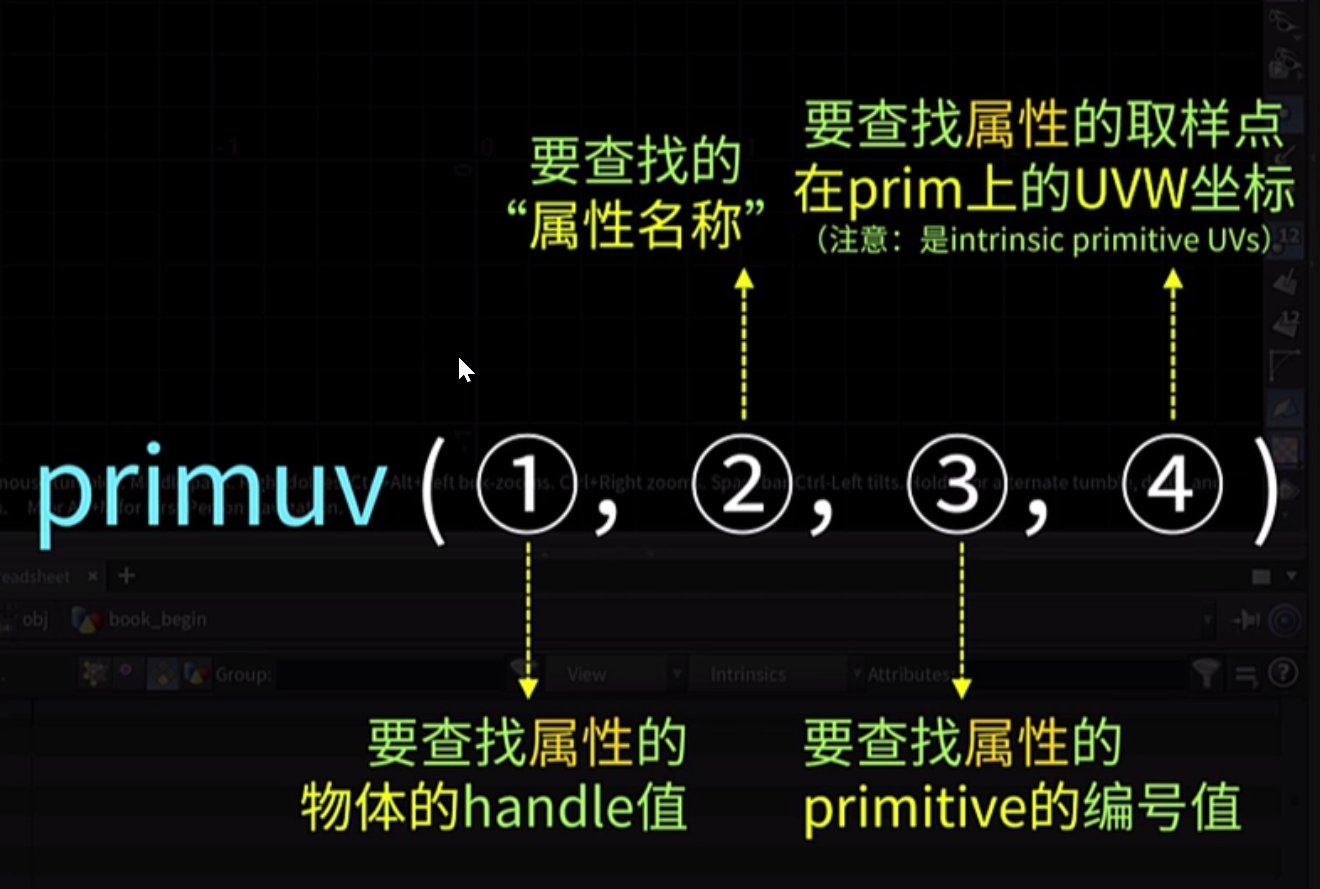
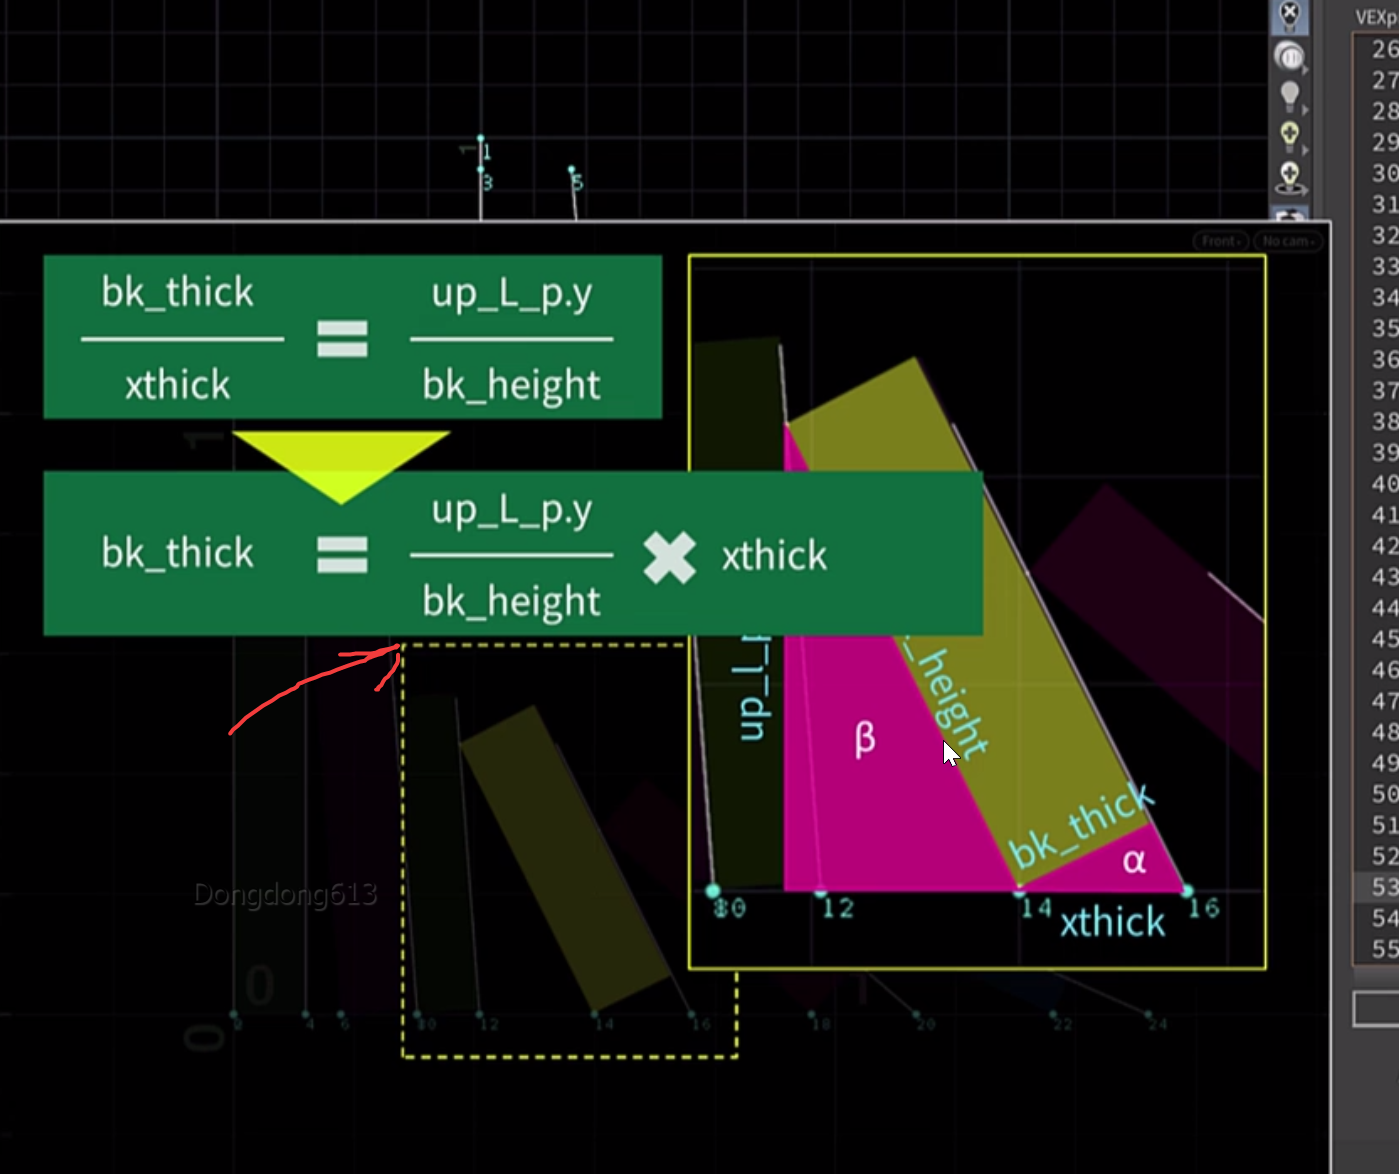
- 书本厚度
- 线变书
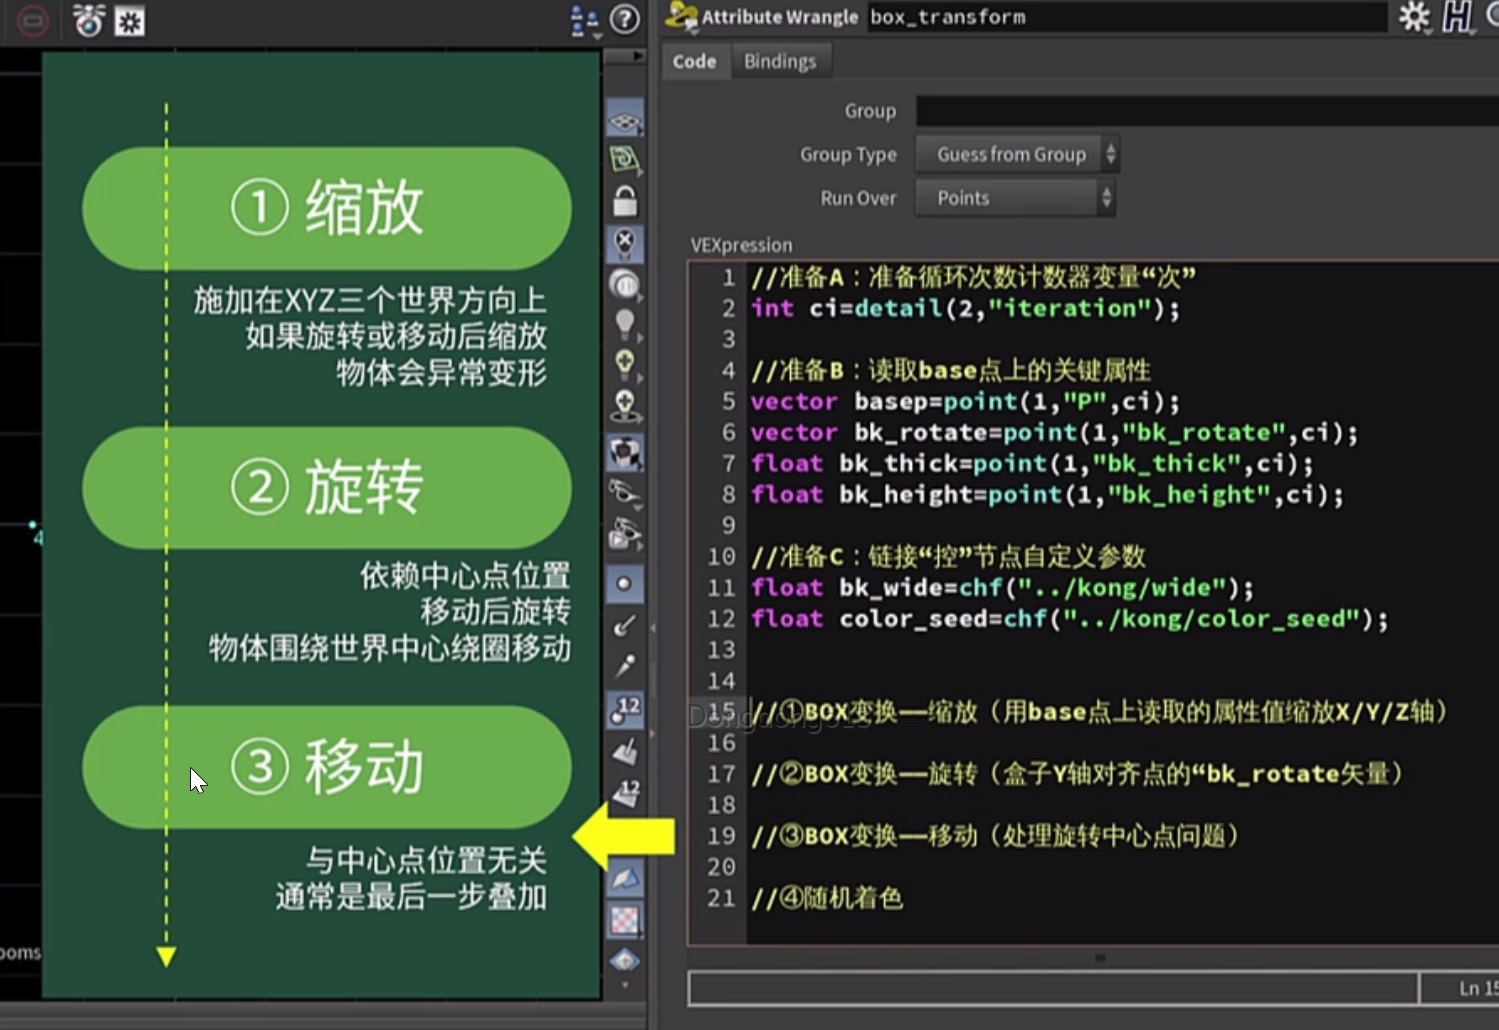
4.quaternions
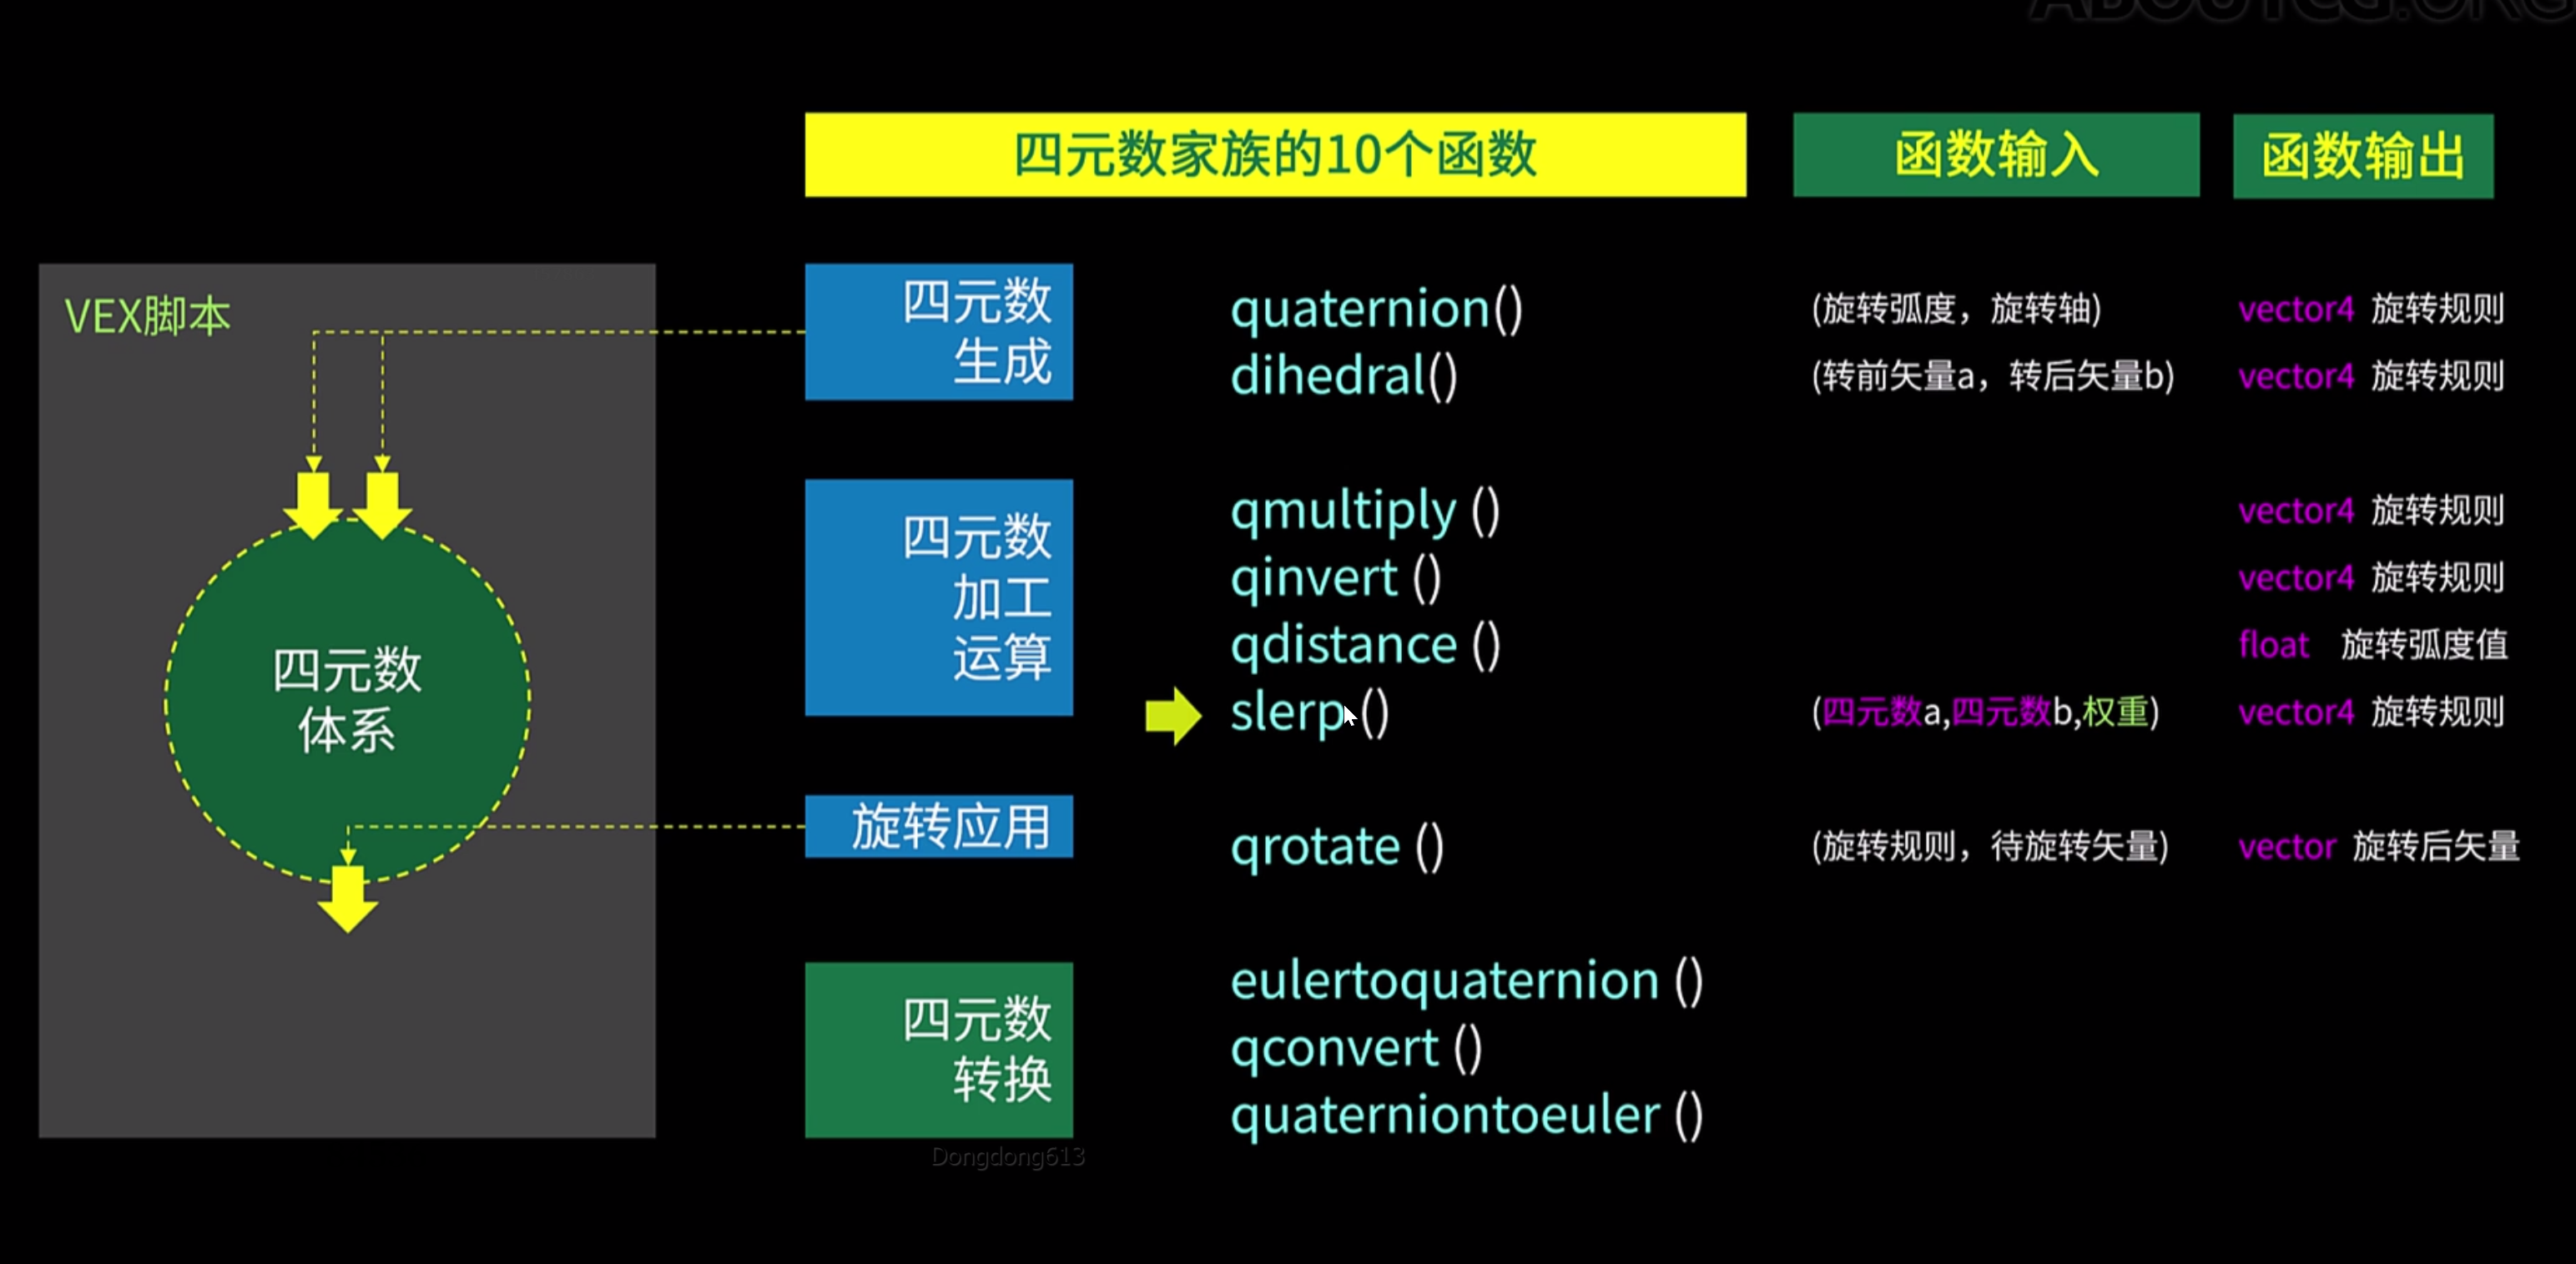
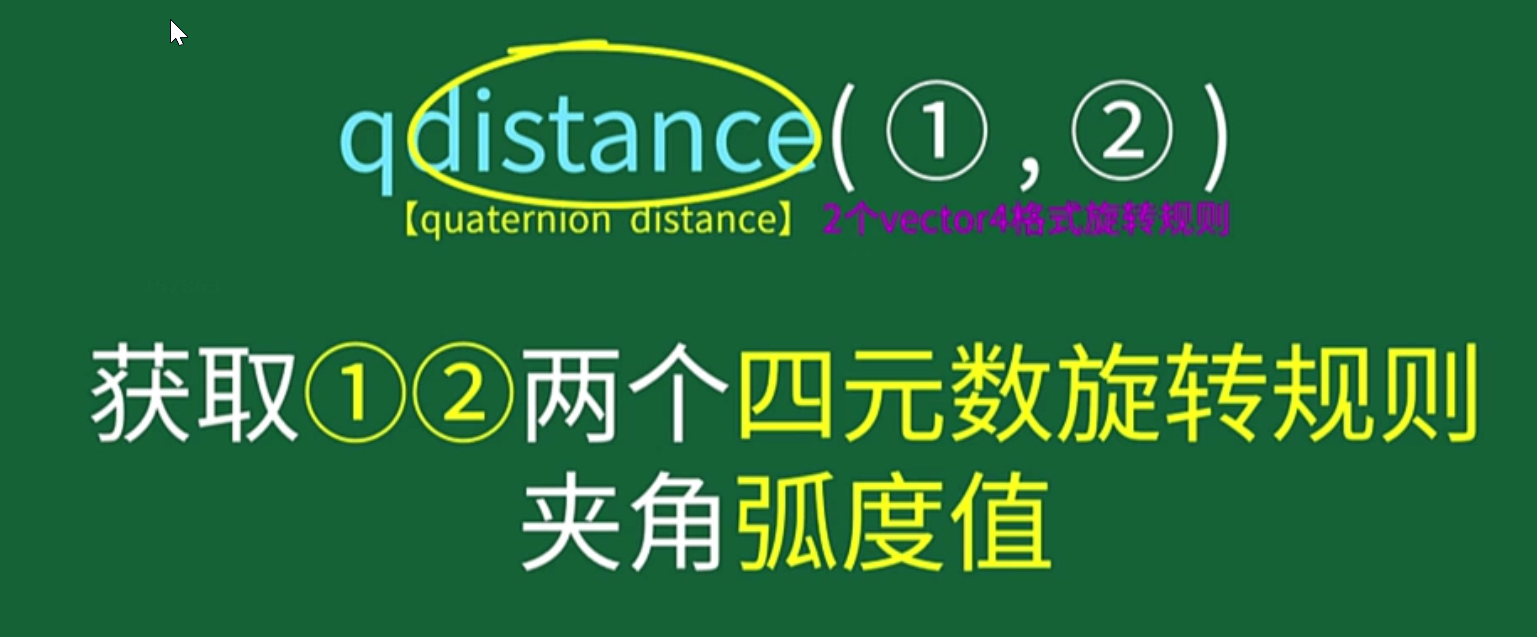
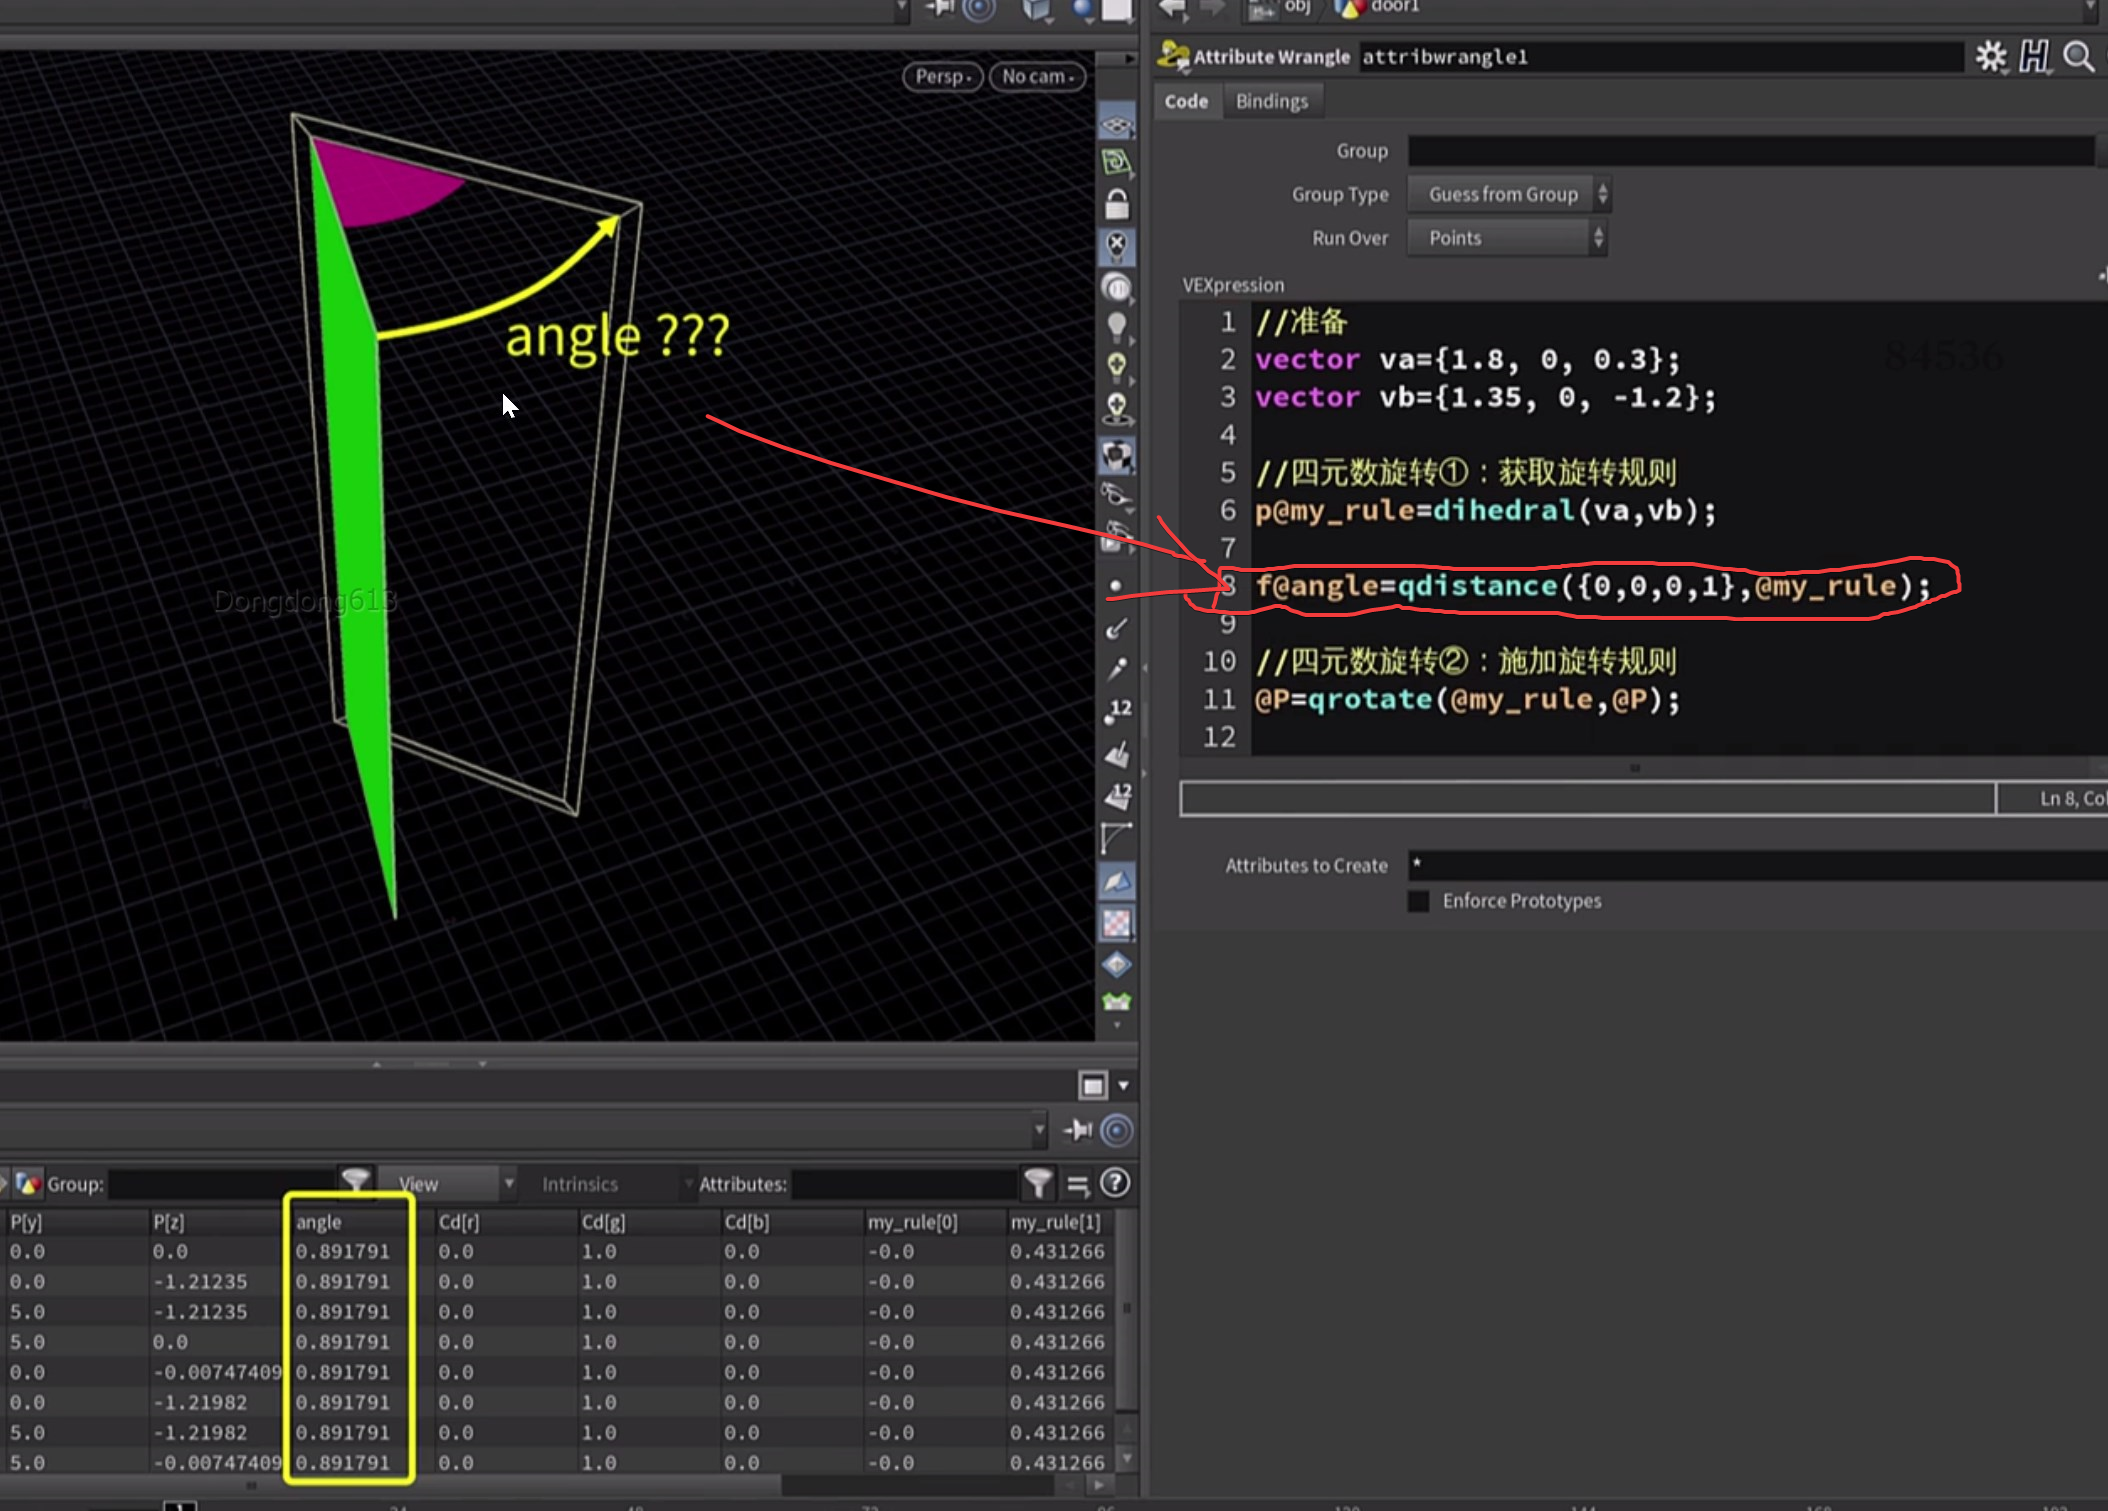
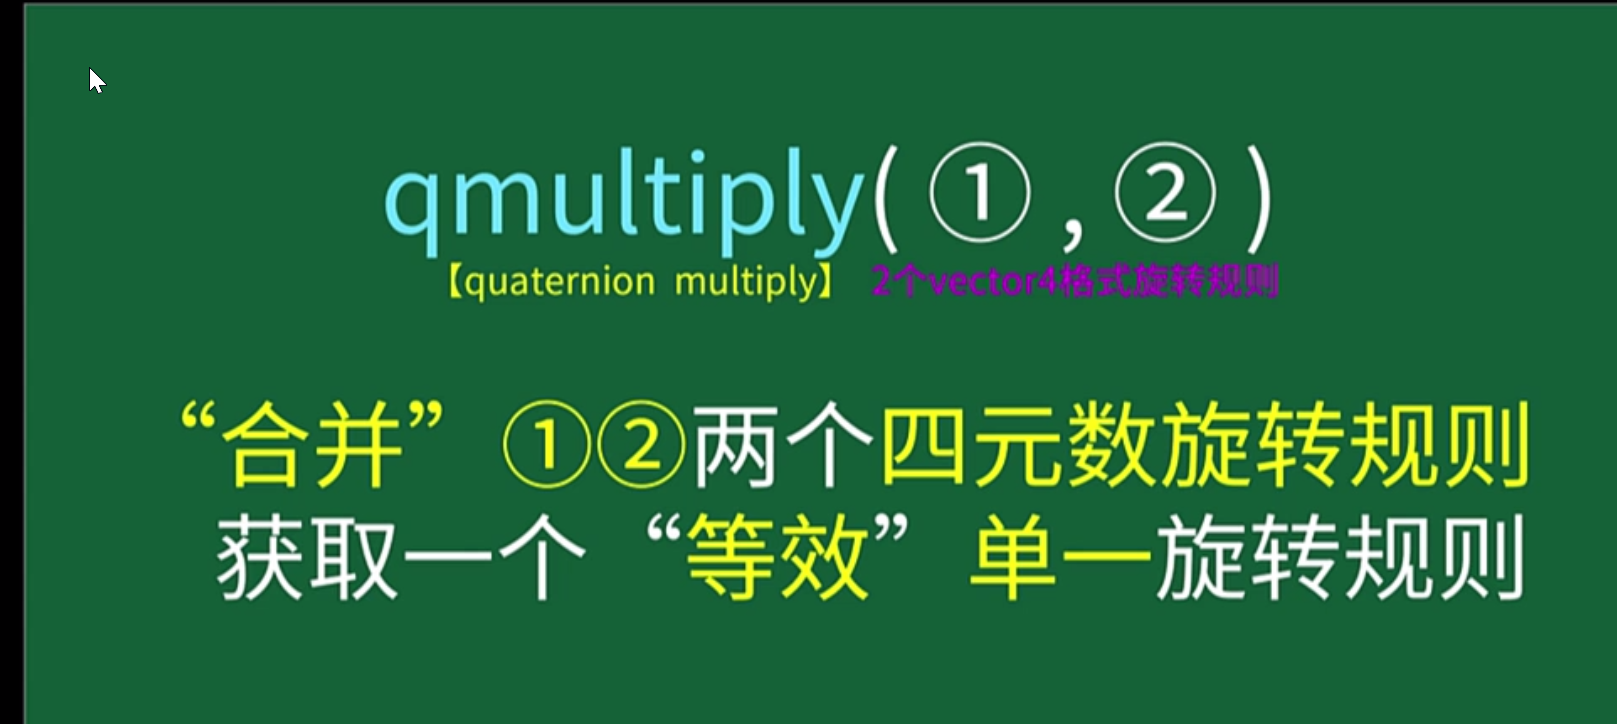
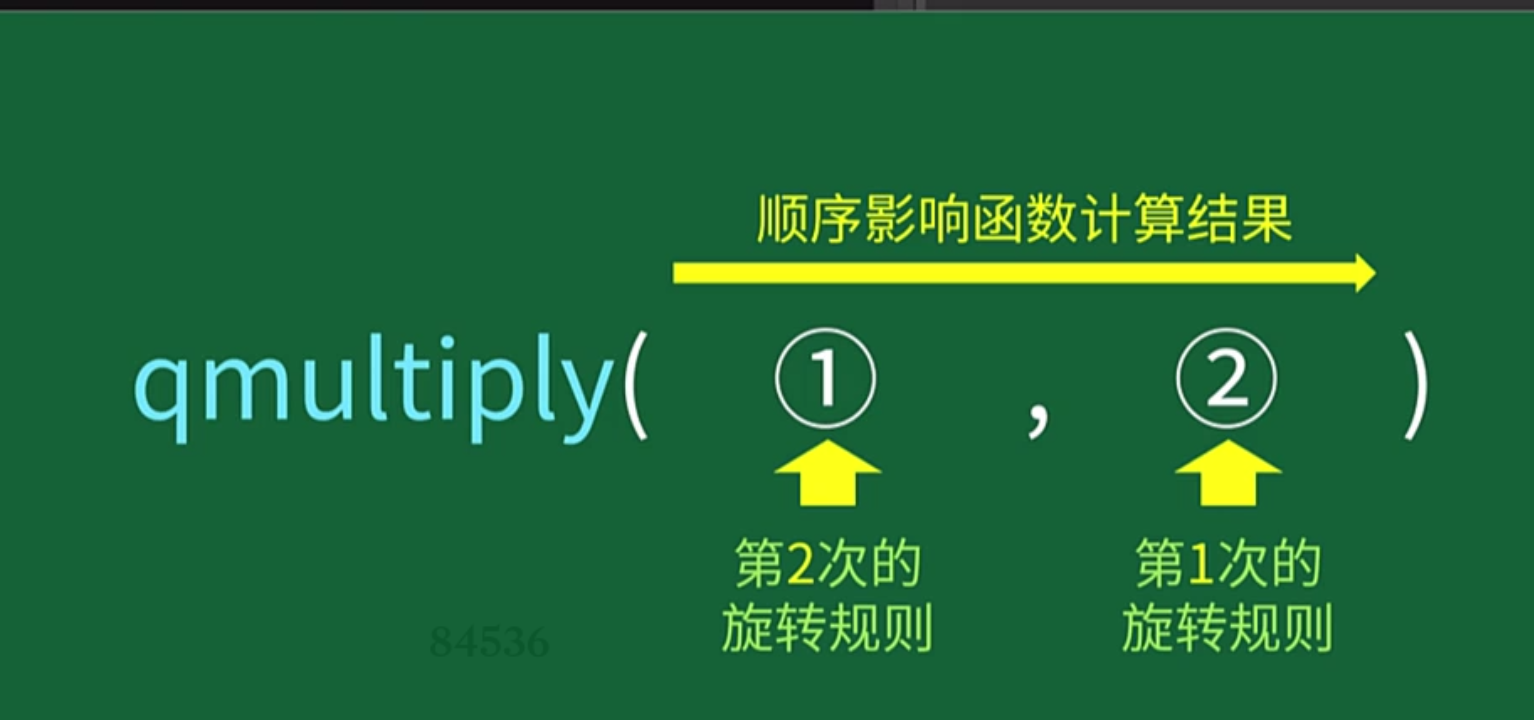
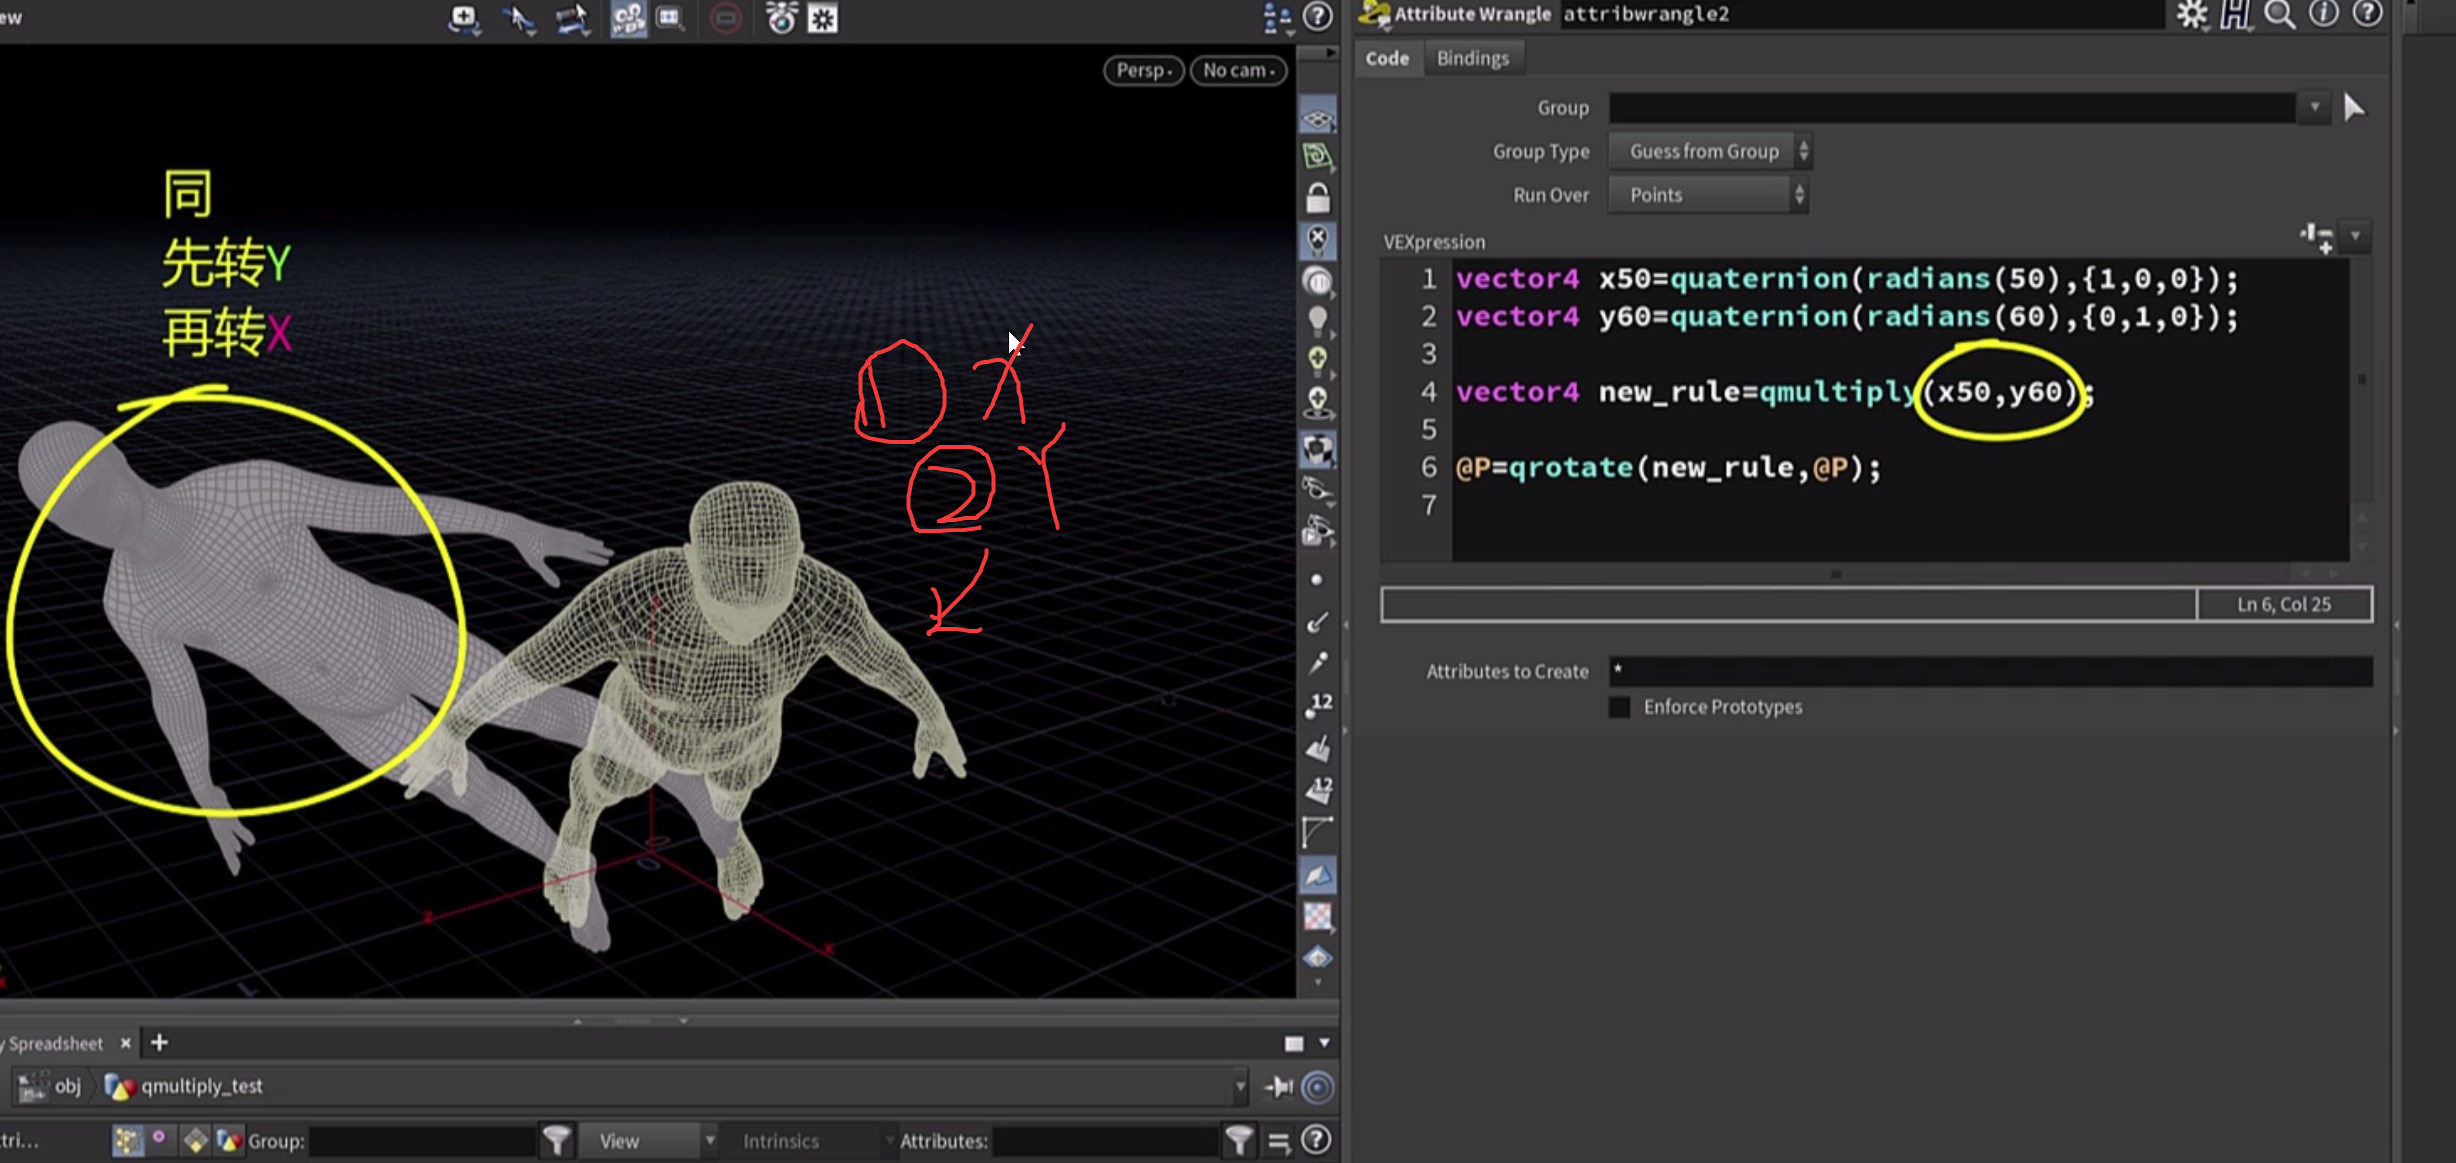
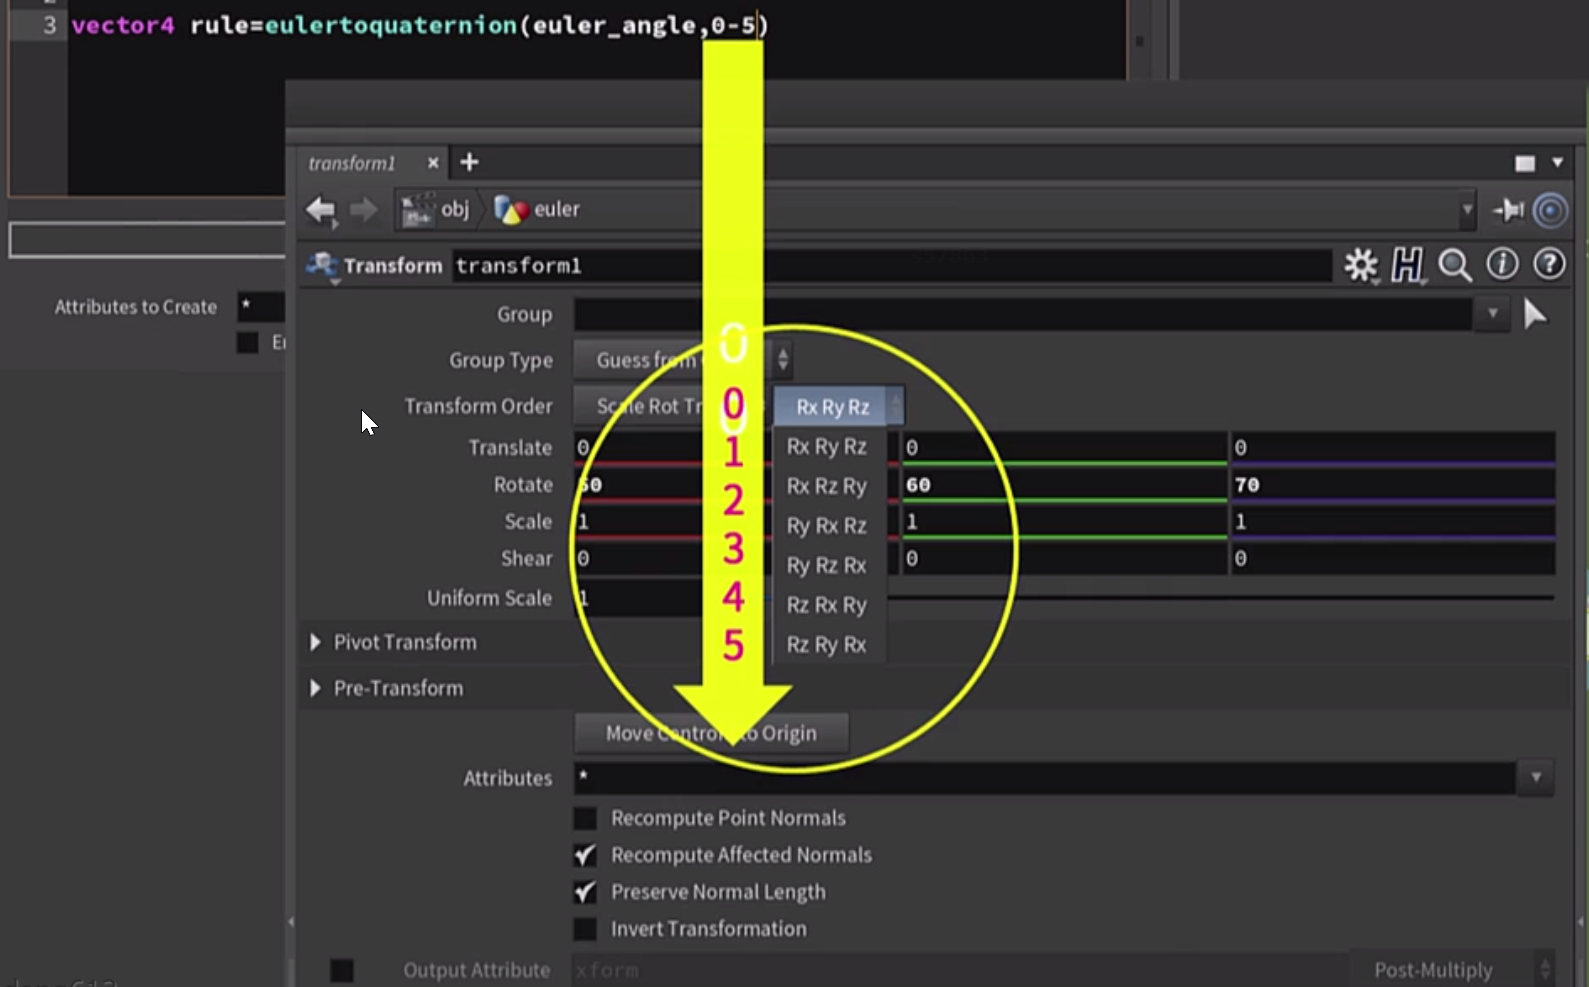
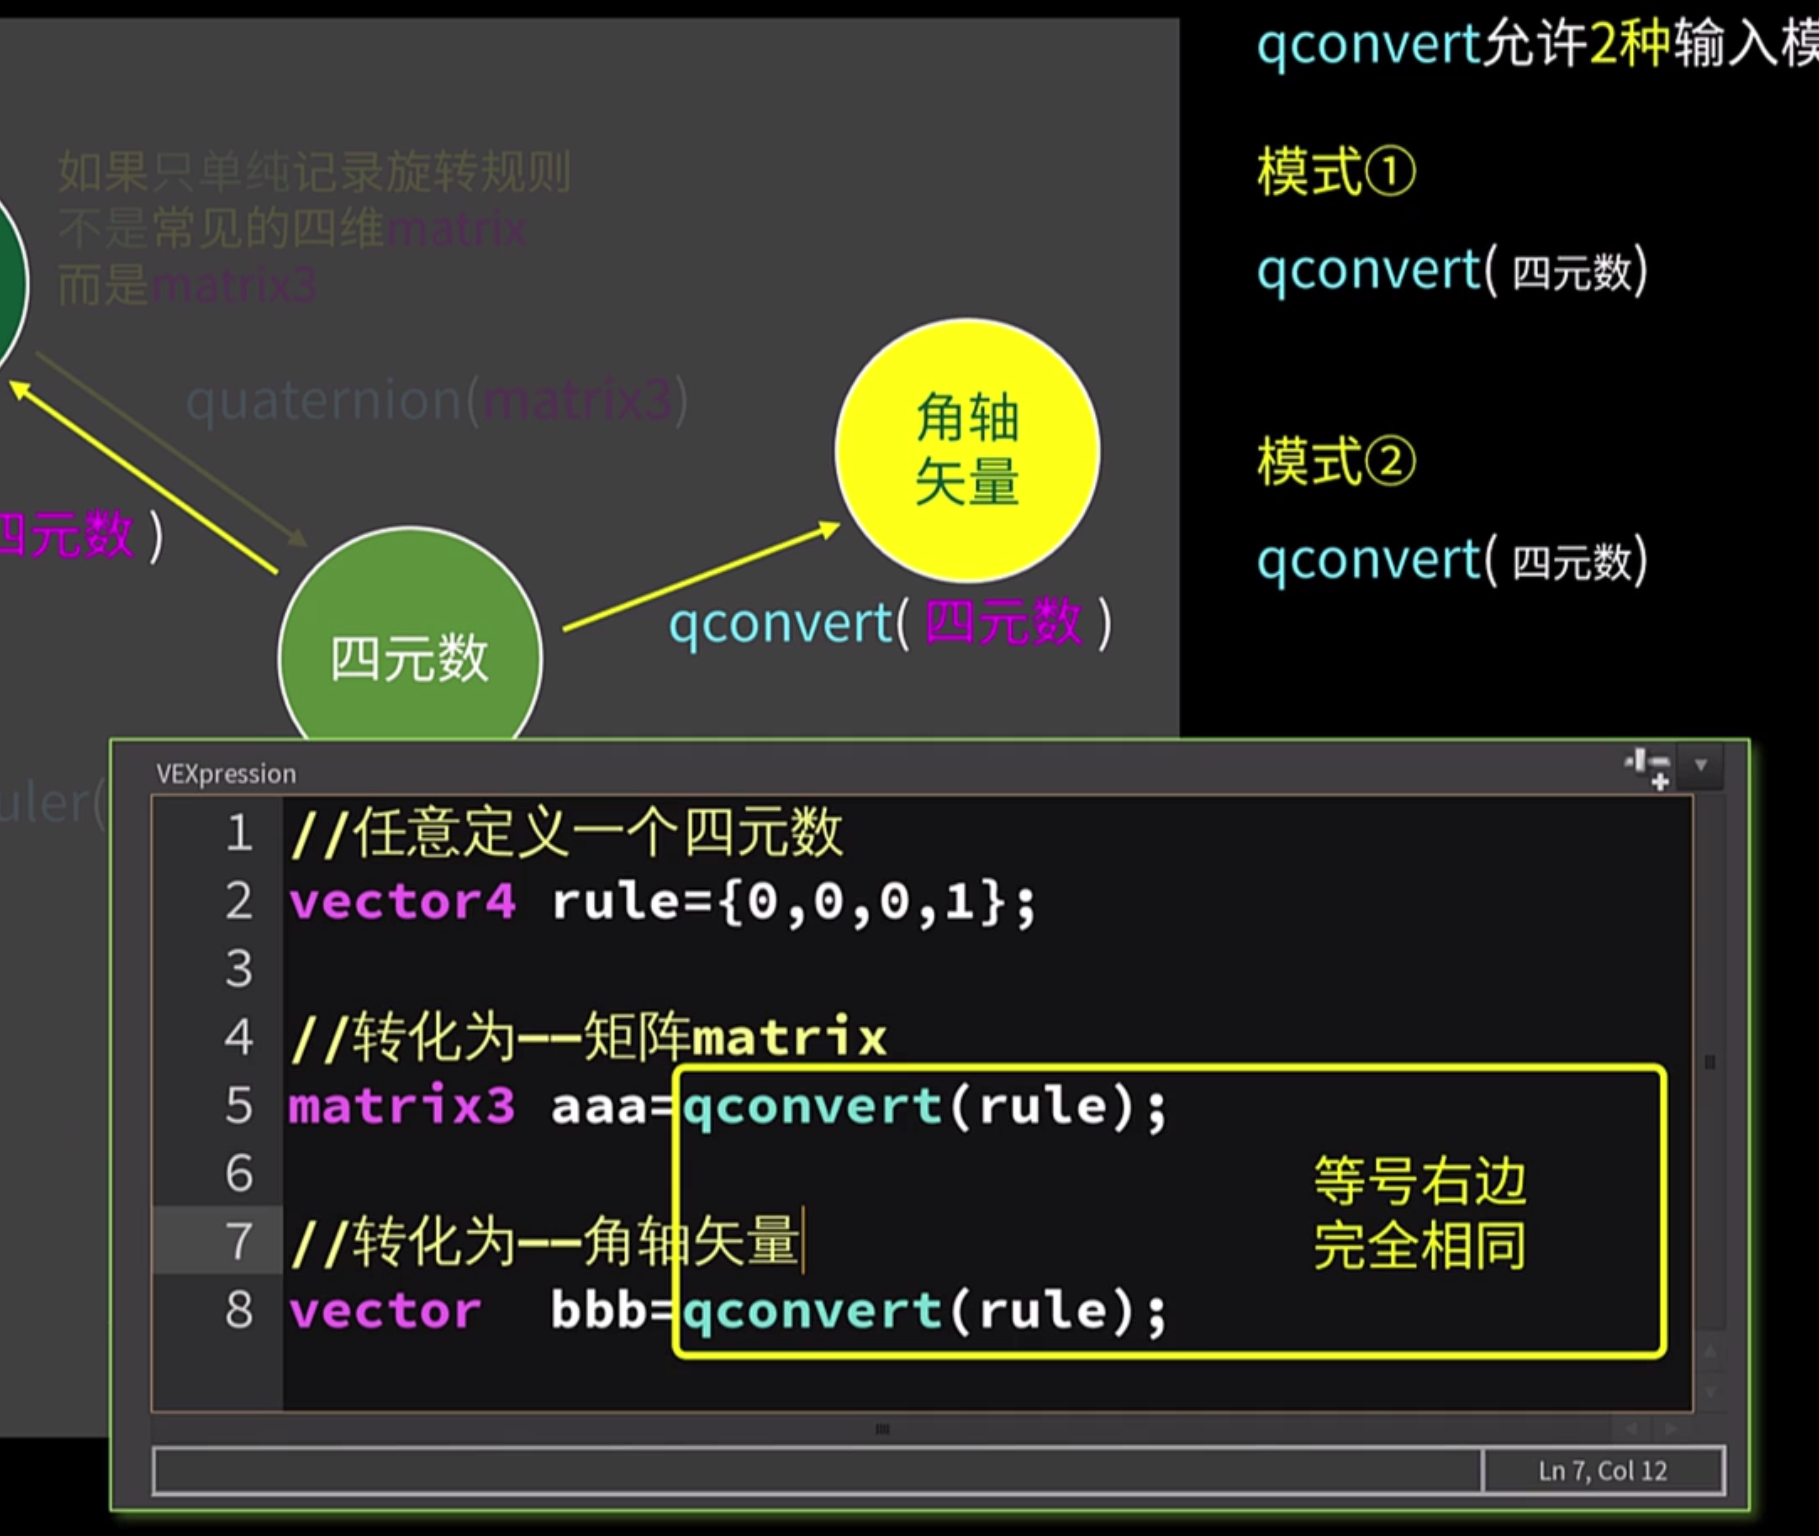
- 四元数转换
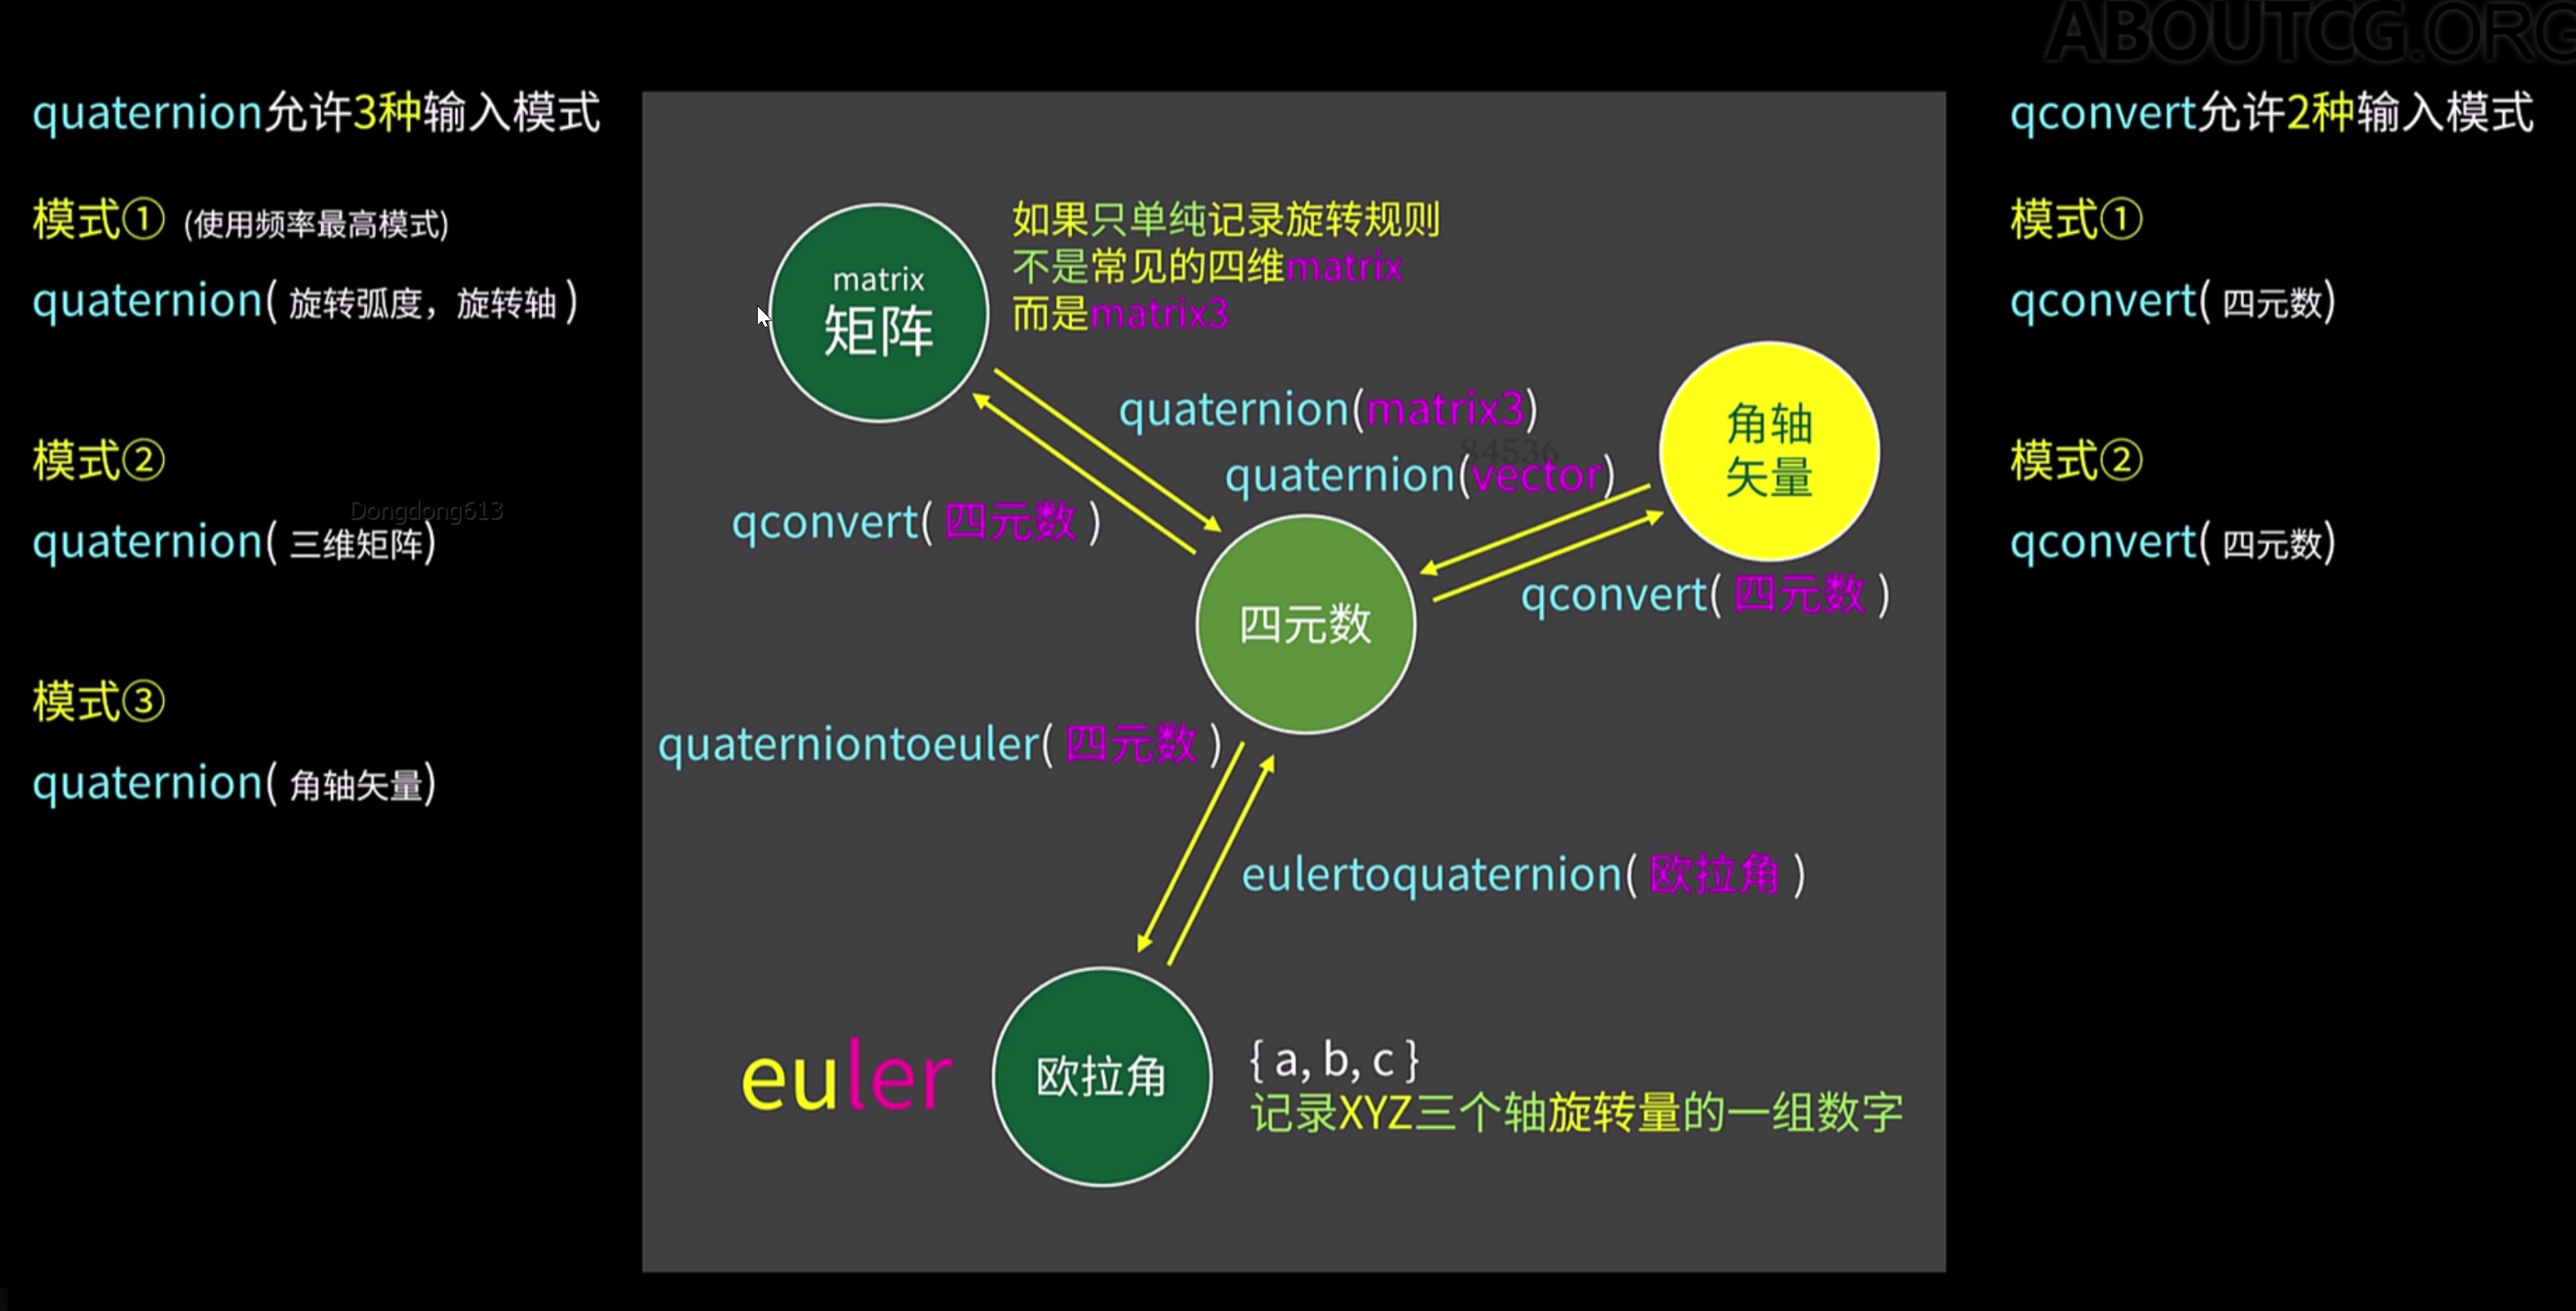
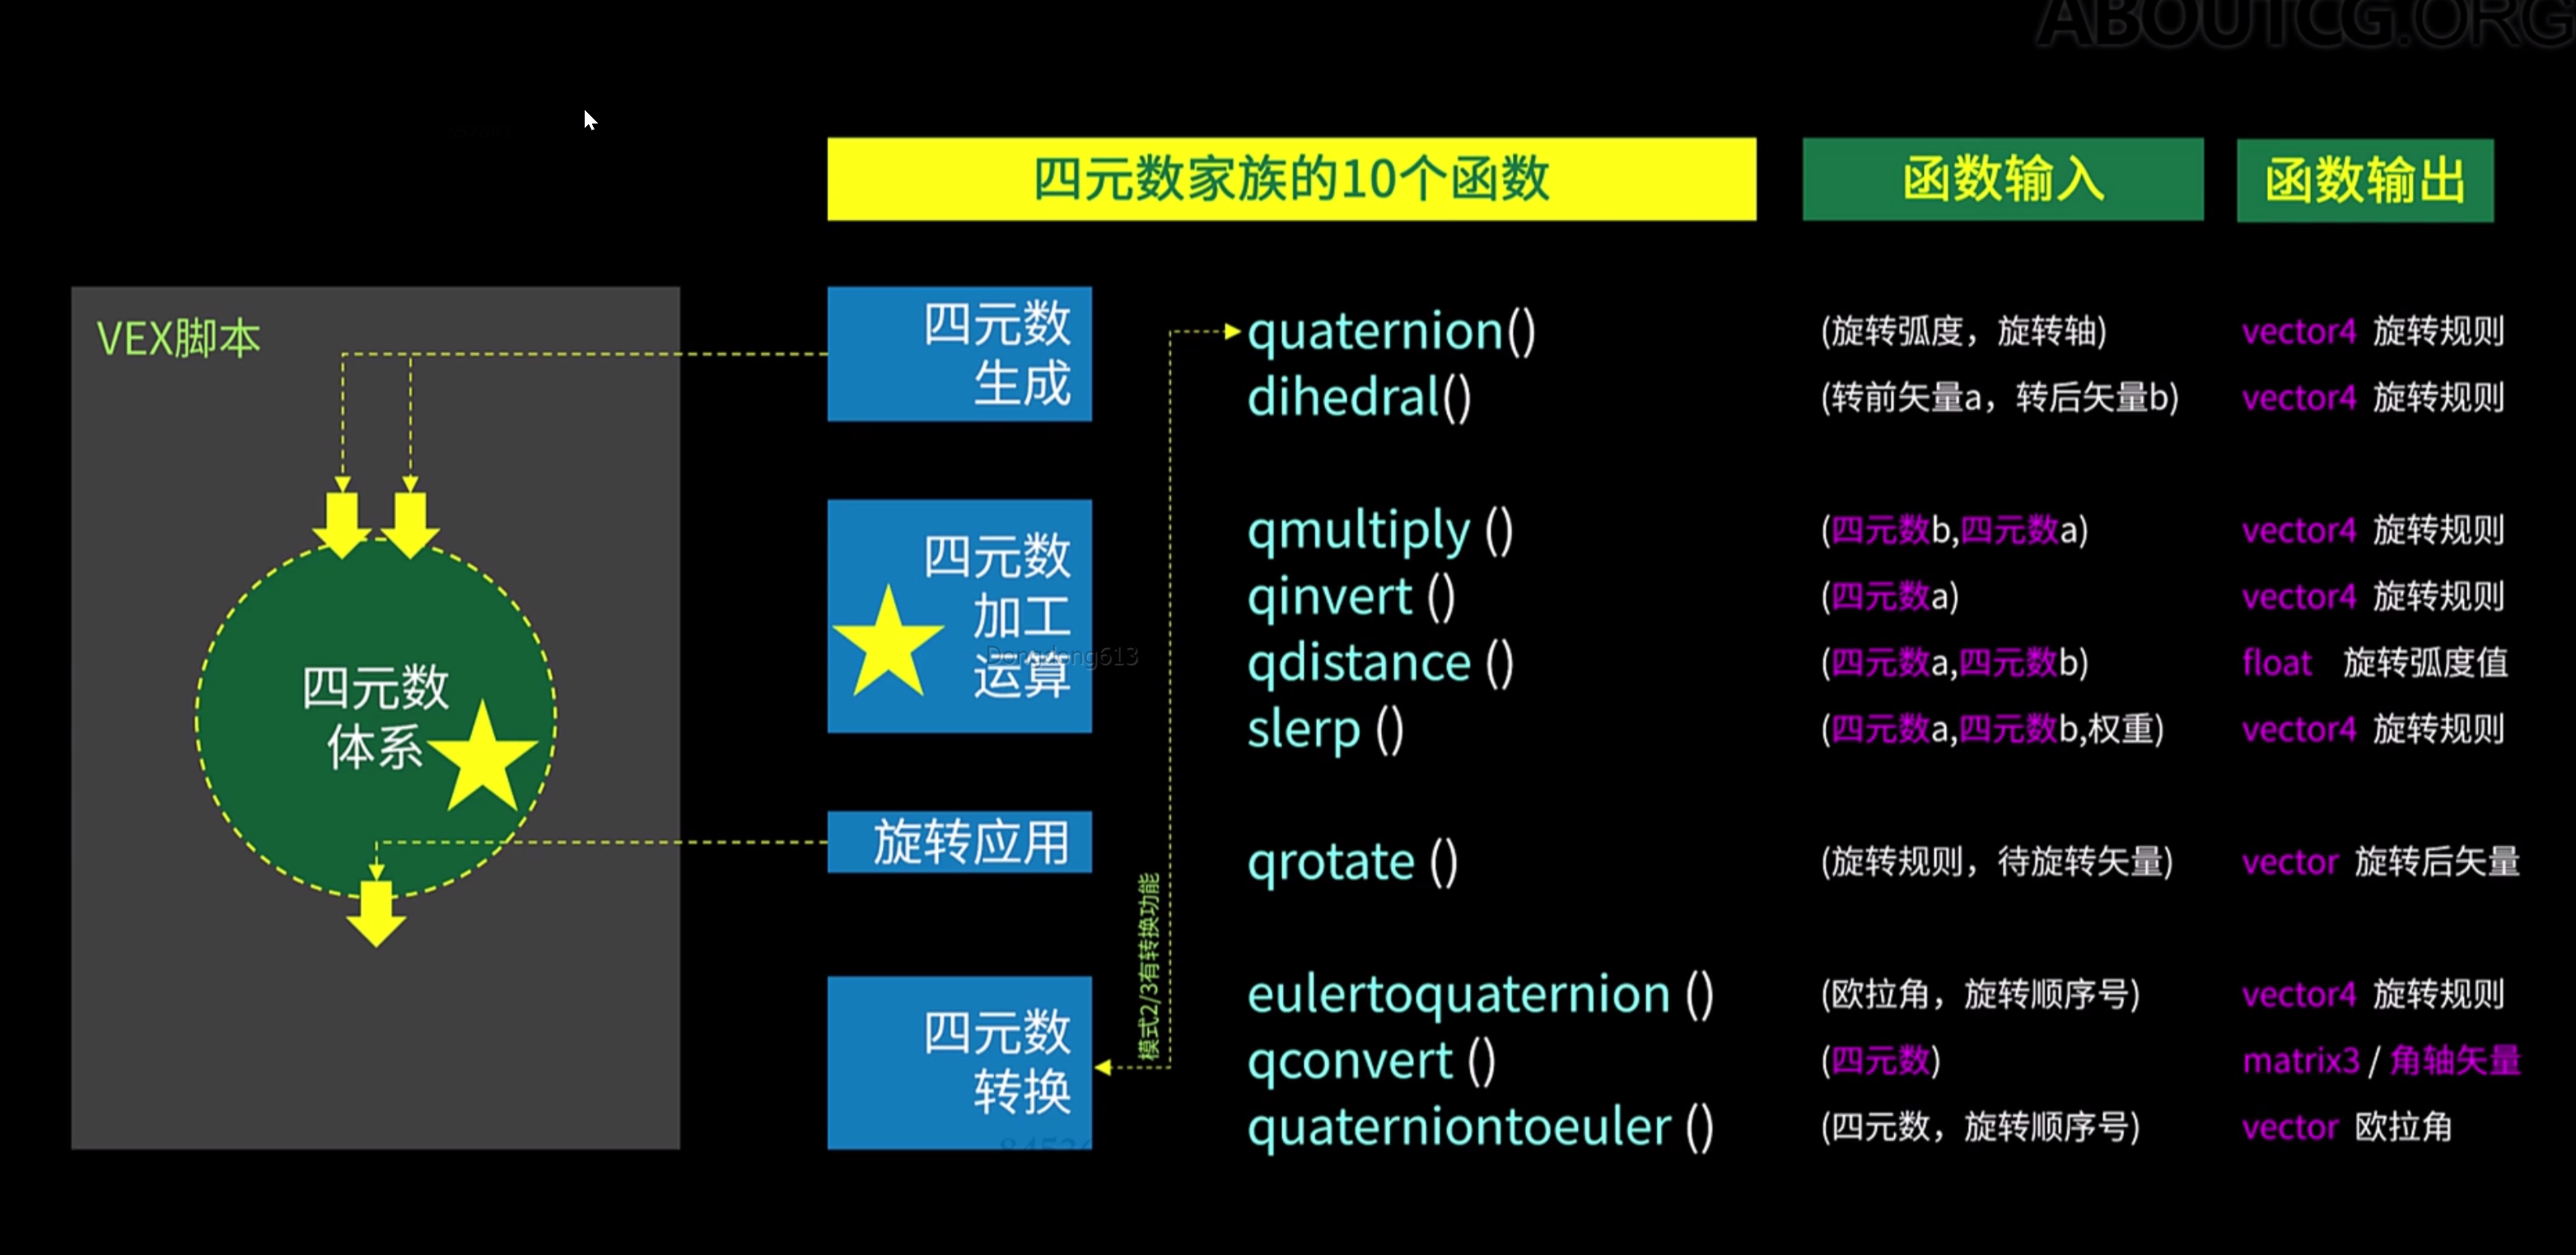
5.案例
- 卷曲
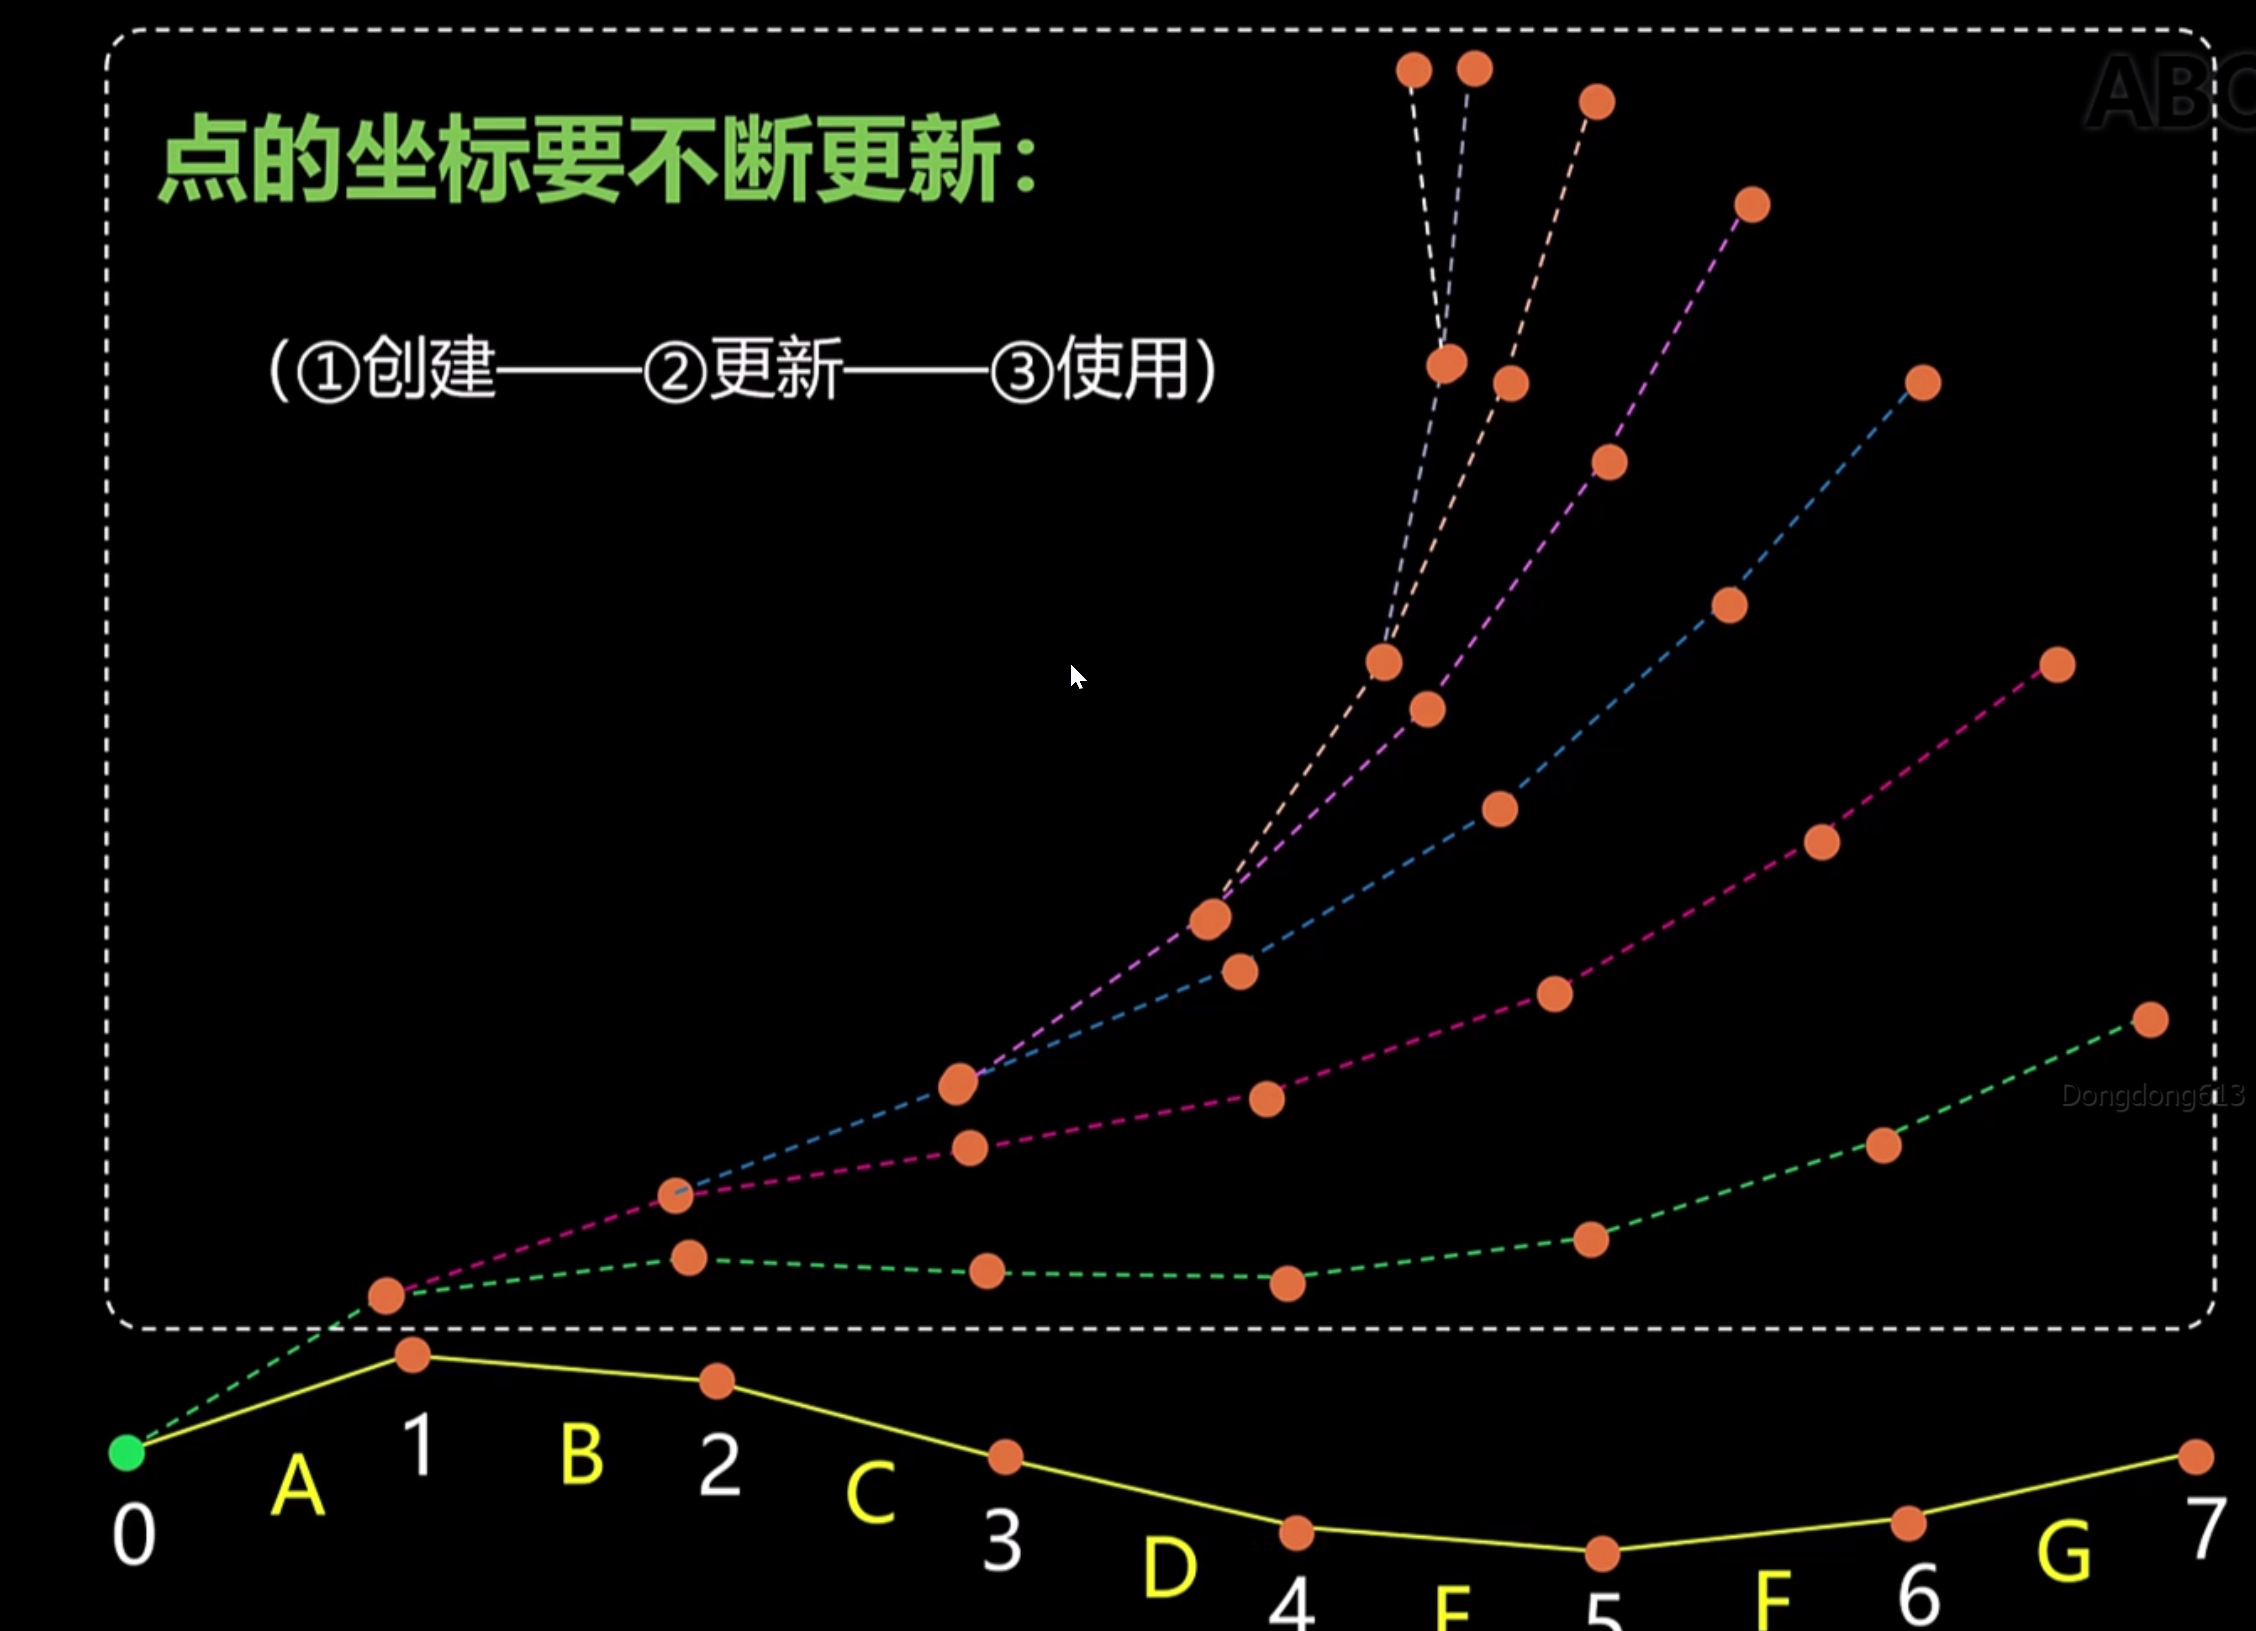
- 过程稿
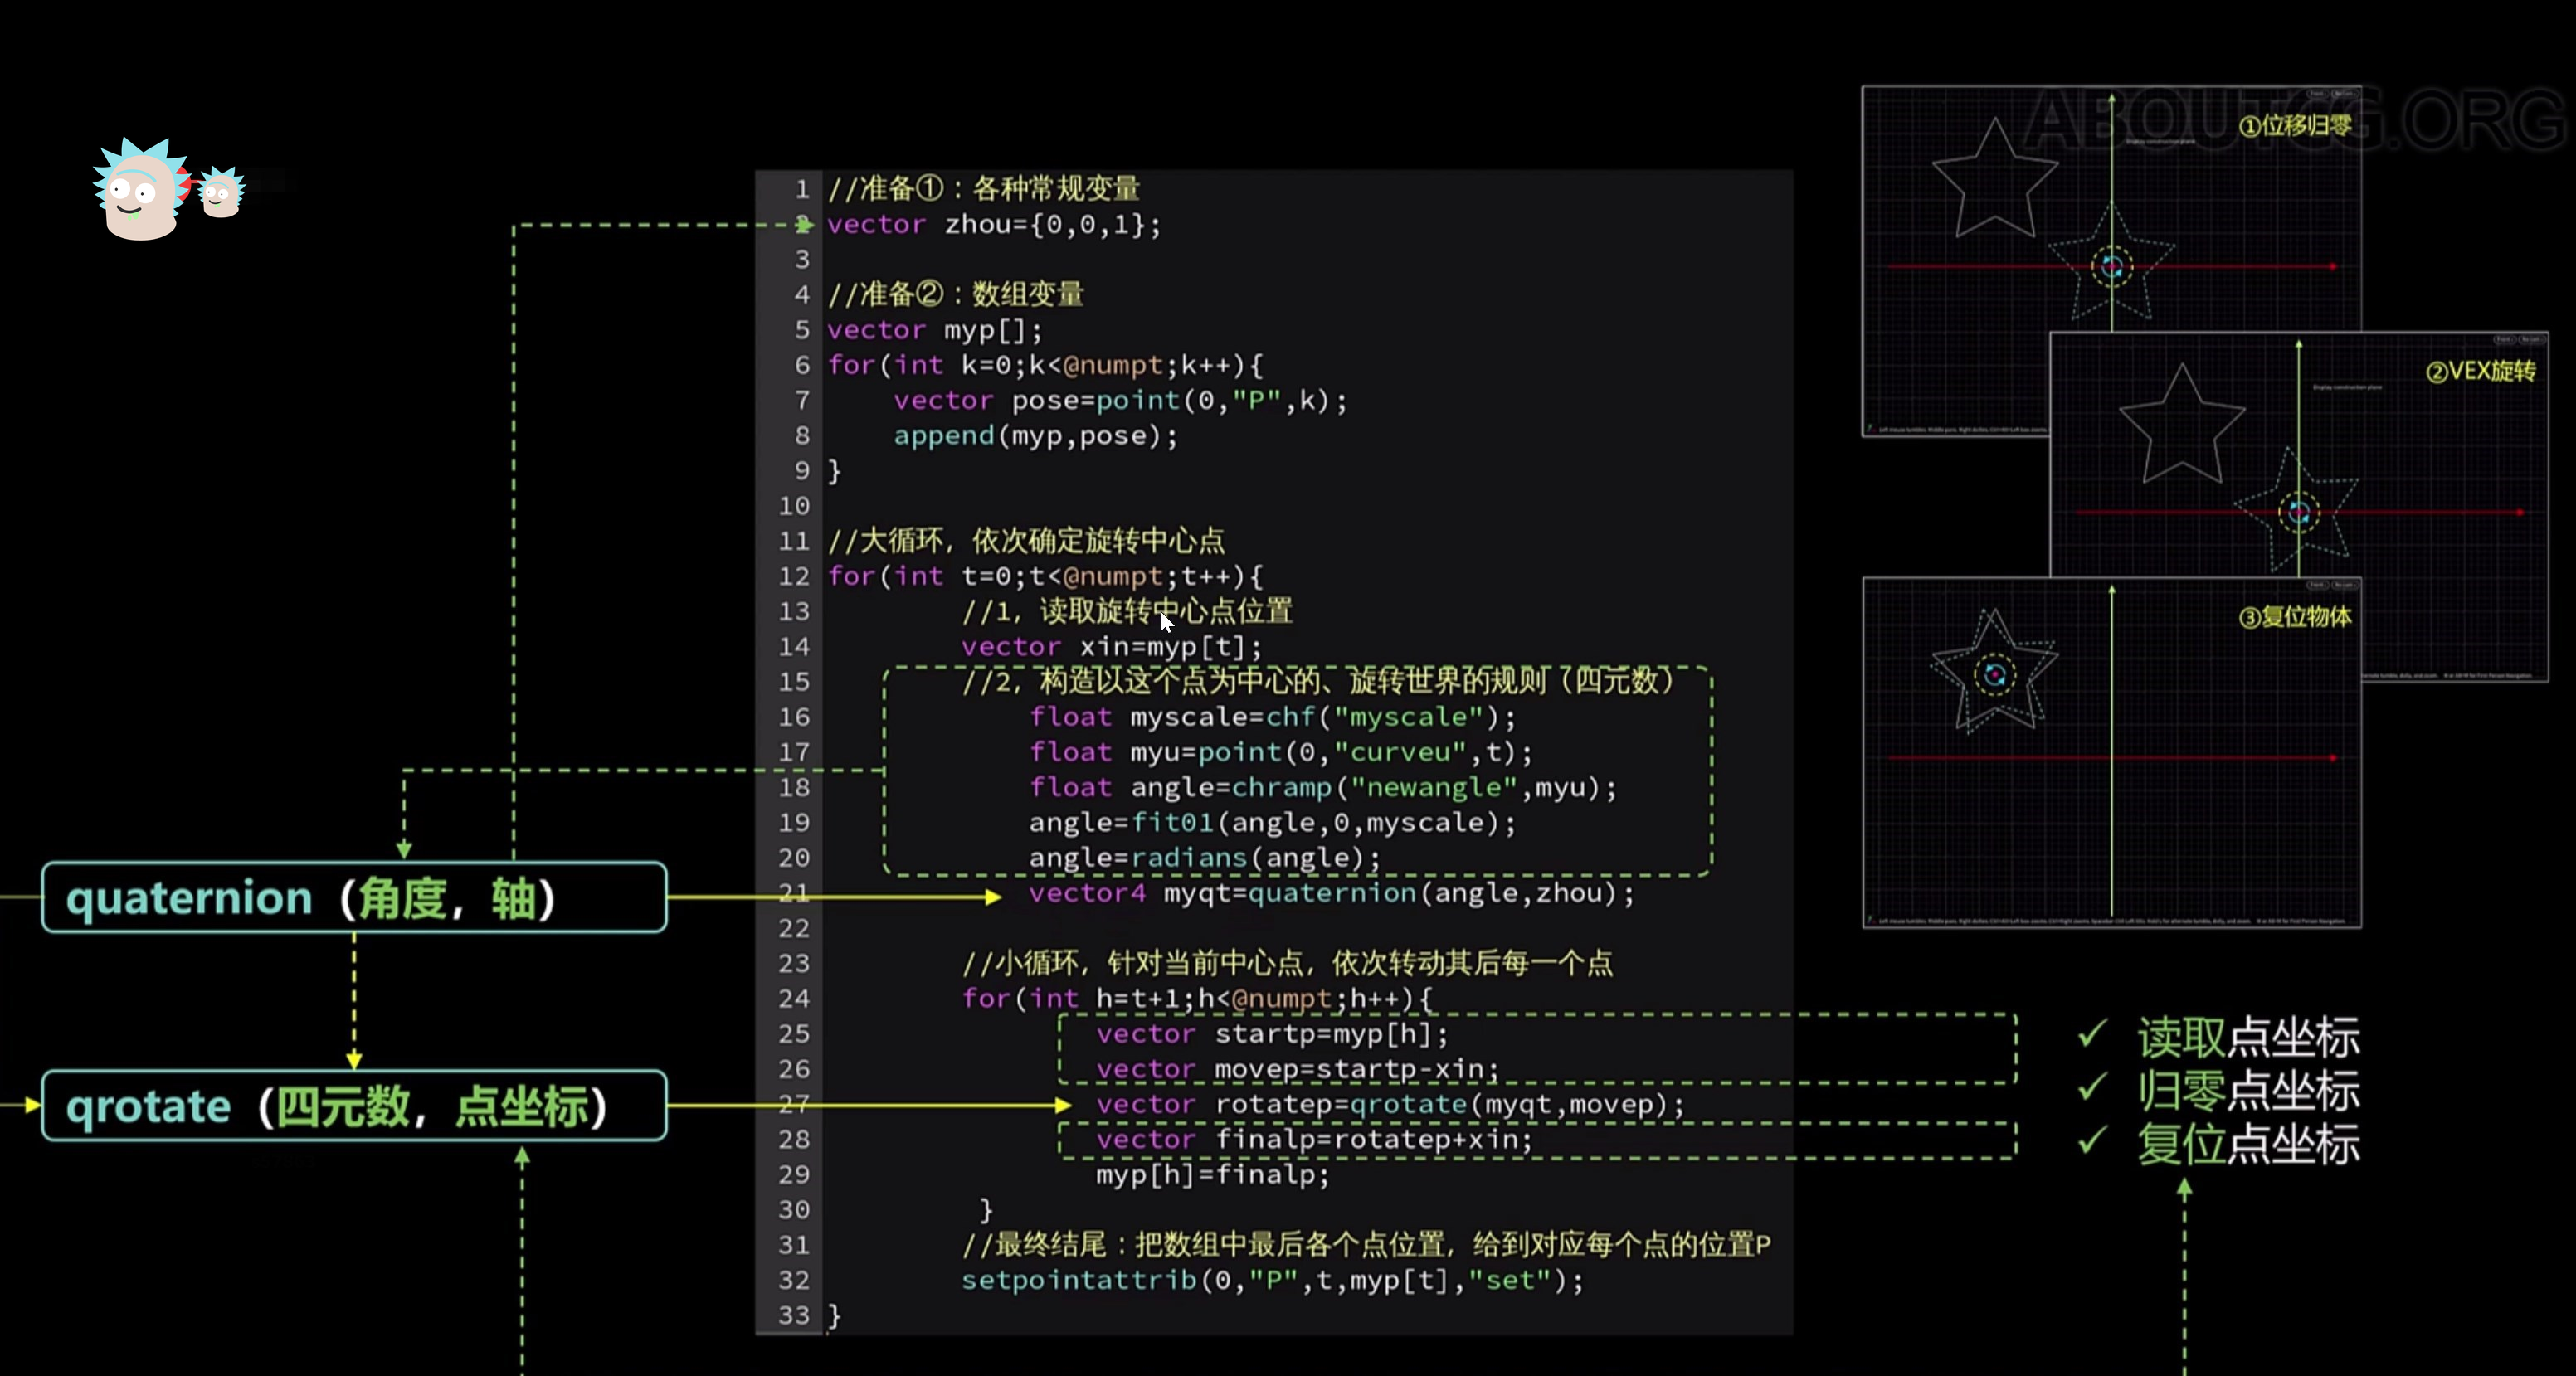
python
float angle=radians(chf('angle'));
vector zhou={0,1,0};

//数组变量 p
vector myp[];
for(int k=0;k<@numpt;k++) {
    vector pose=point(0,'P',k);
    append(myp,pose);
    //printf("%s\n",myp);
    }
//大循环确定旋转中心

for(int t=0;t<@numpt;t++){
    //1.读取旋转中心位置
    vector xin =myp[t];

    //2.构建以此为中心的旋转规则(四元数)
    vector4 rot=quaternion(angle,zhou);

    //小循环。针对当前中心点,依次转动它后面的每个点
    for(int h=t+1;h<@numpt;h++){
        //读取旋转点的位置
        vector startp=myp[h];
        //归中心
        vector movep=startp-xin;
        //旋转
        vector rotatep=qrotate(rot,movep);
        //复位
        vector finalp=rotatep+xin;
        //把这个点写入、更新数组
        myp[h]=finalp;
     }

// //最后 把数组中最后的各点位置,给到对应每个点的位置p

     setpointattrib(0,'P',t,myp[t],'set');

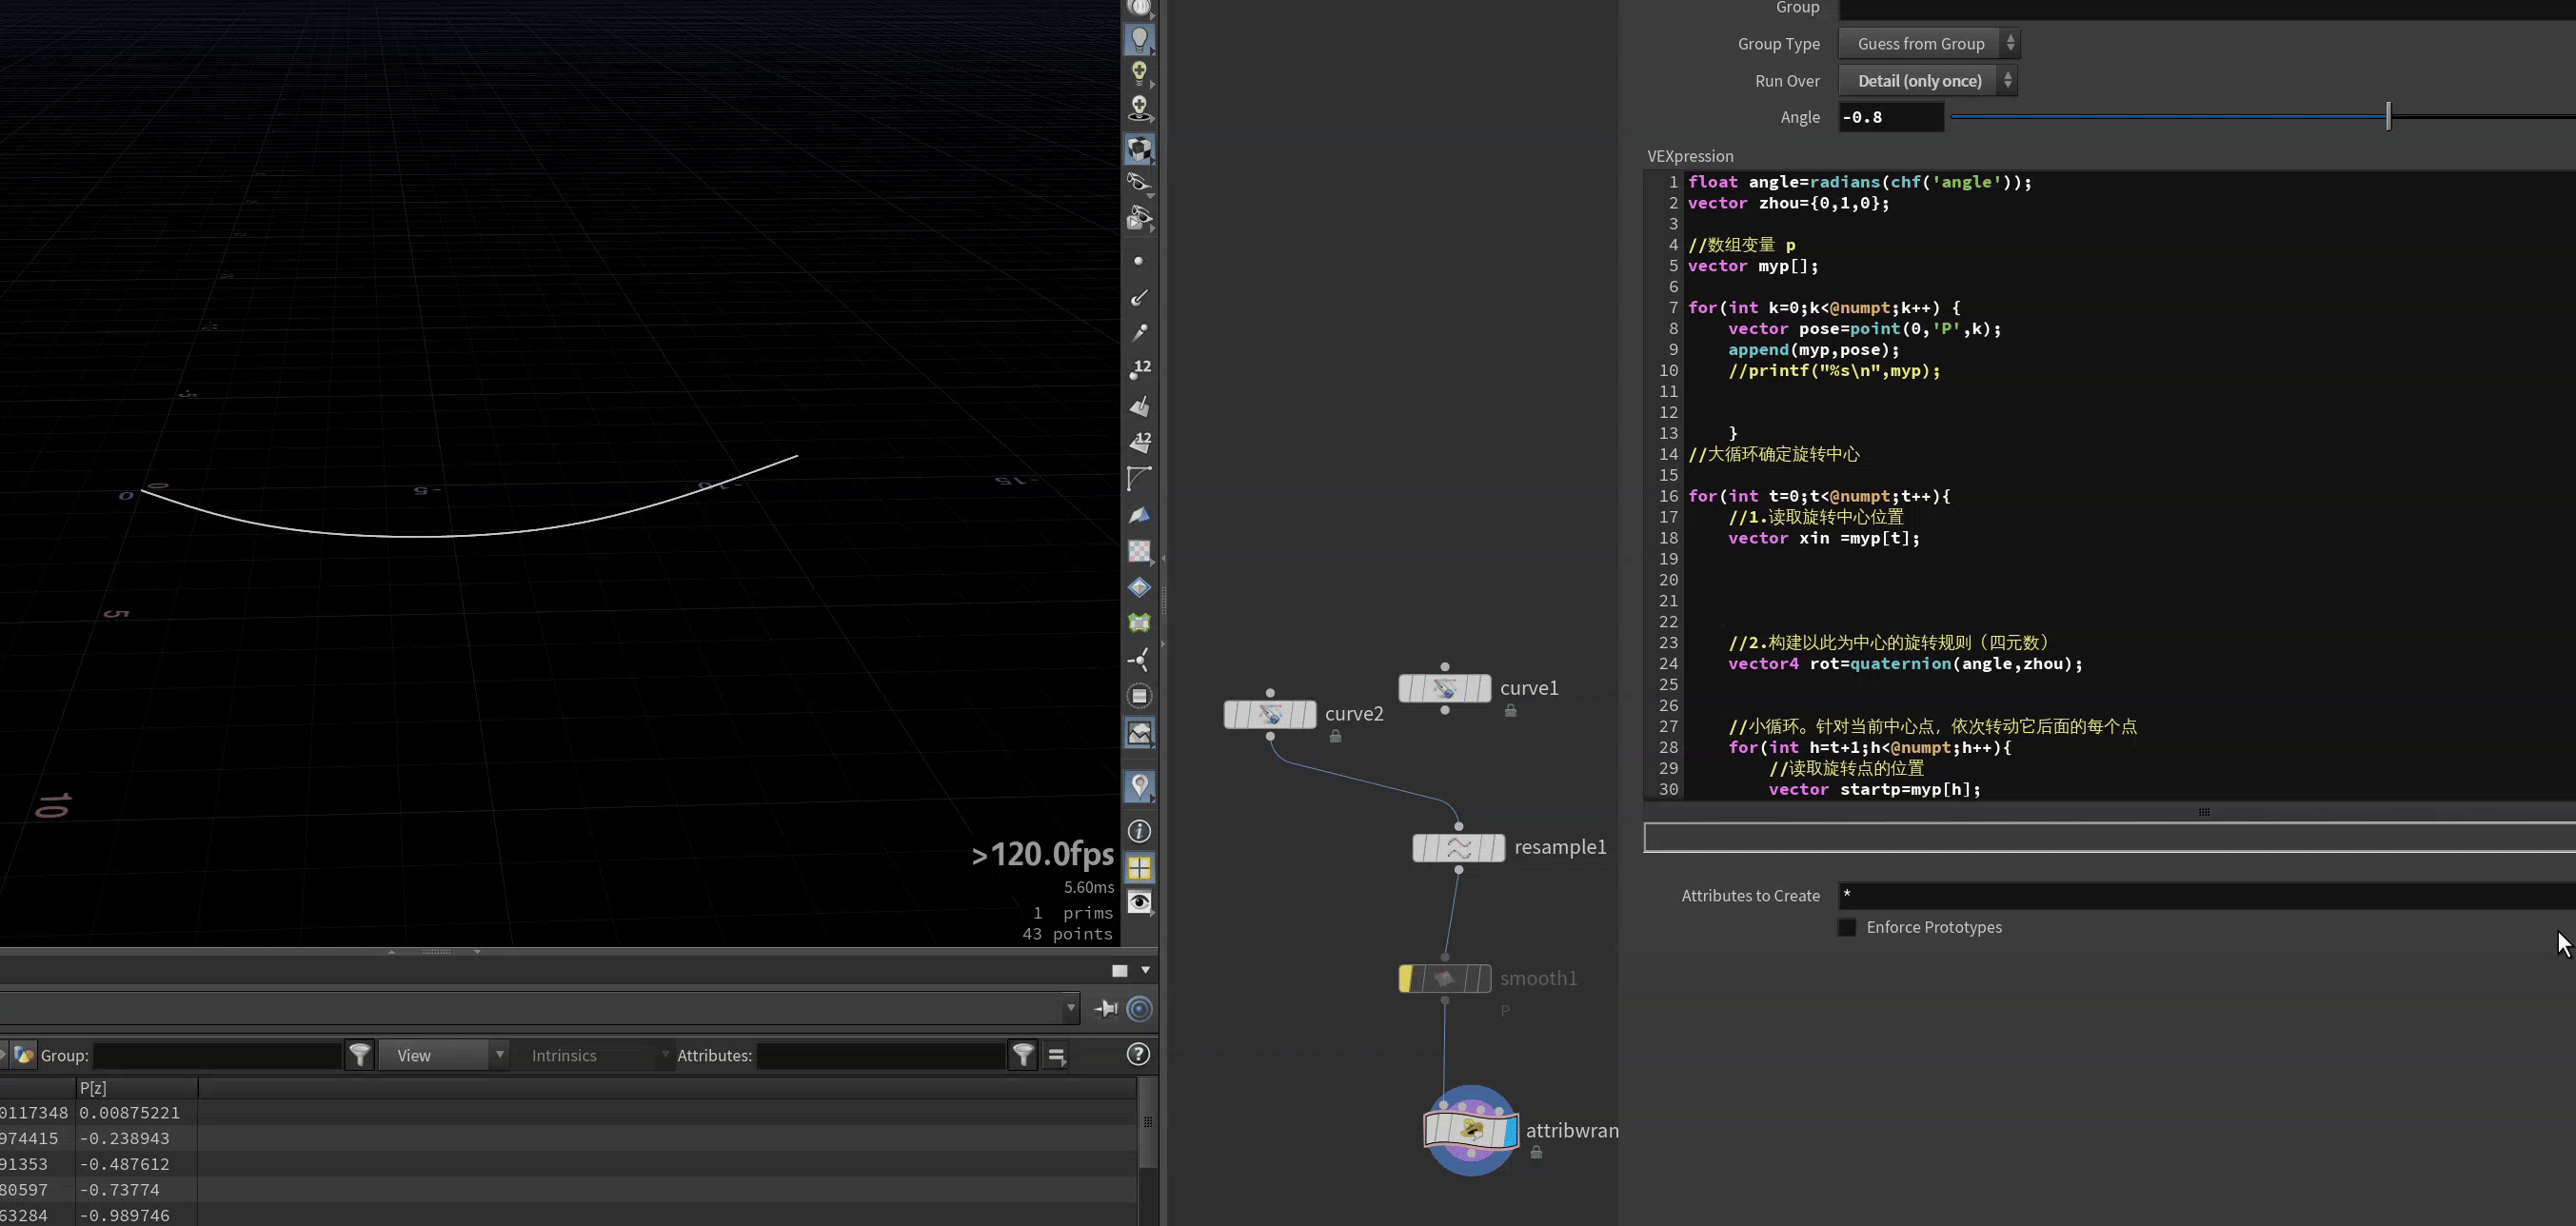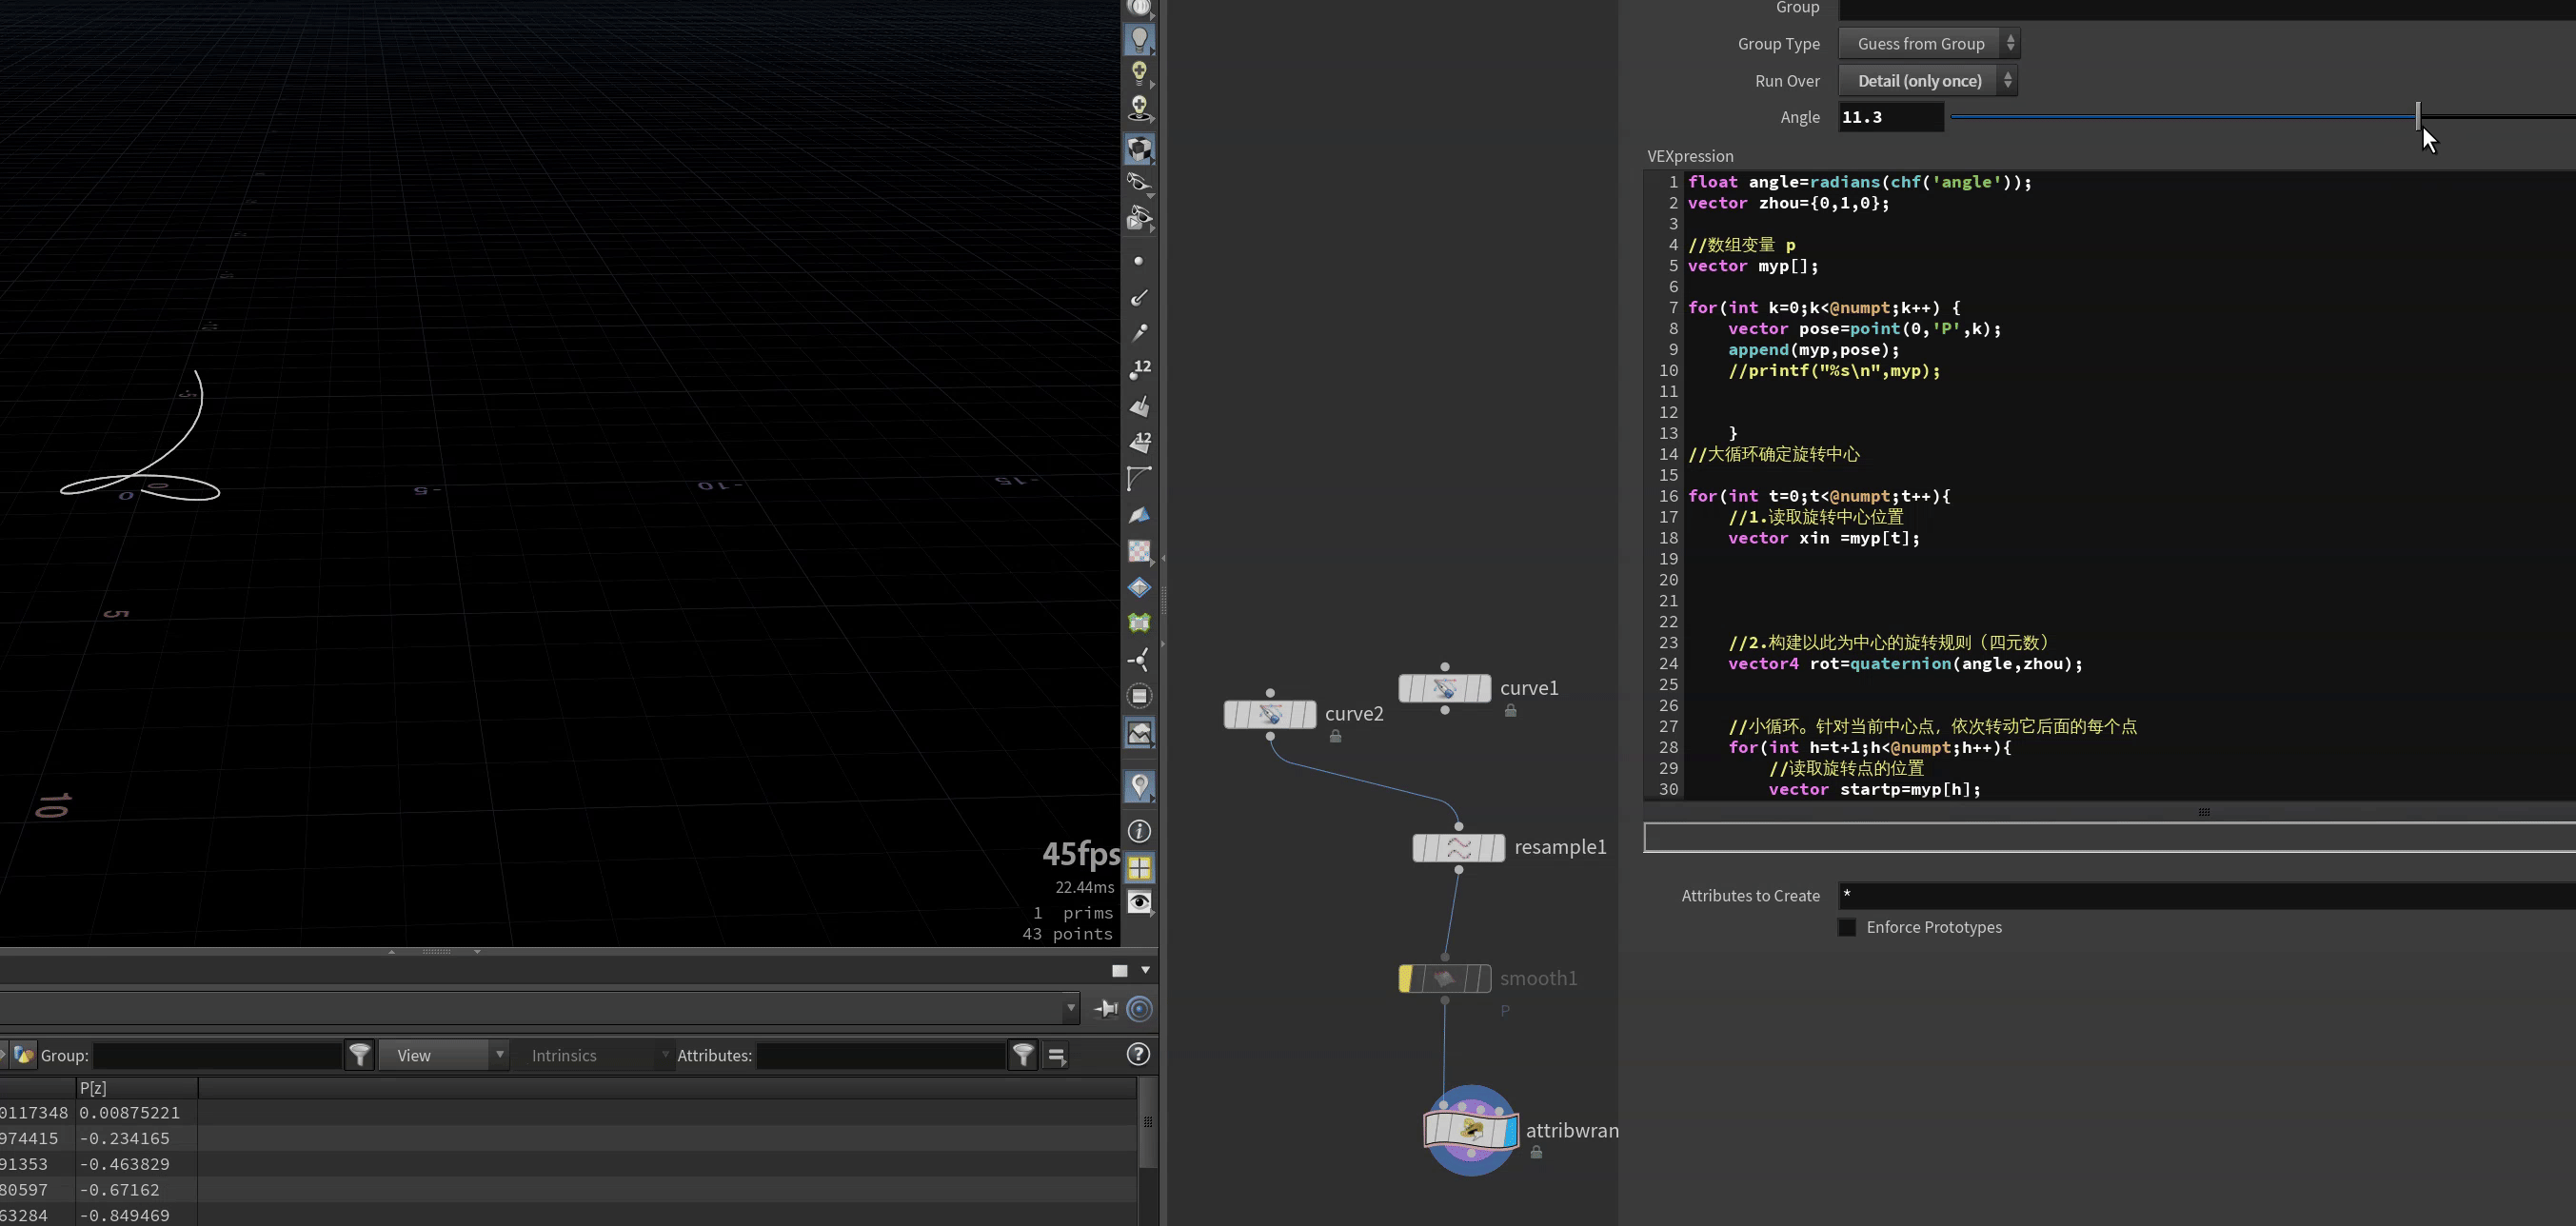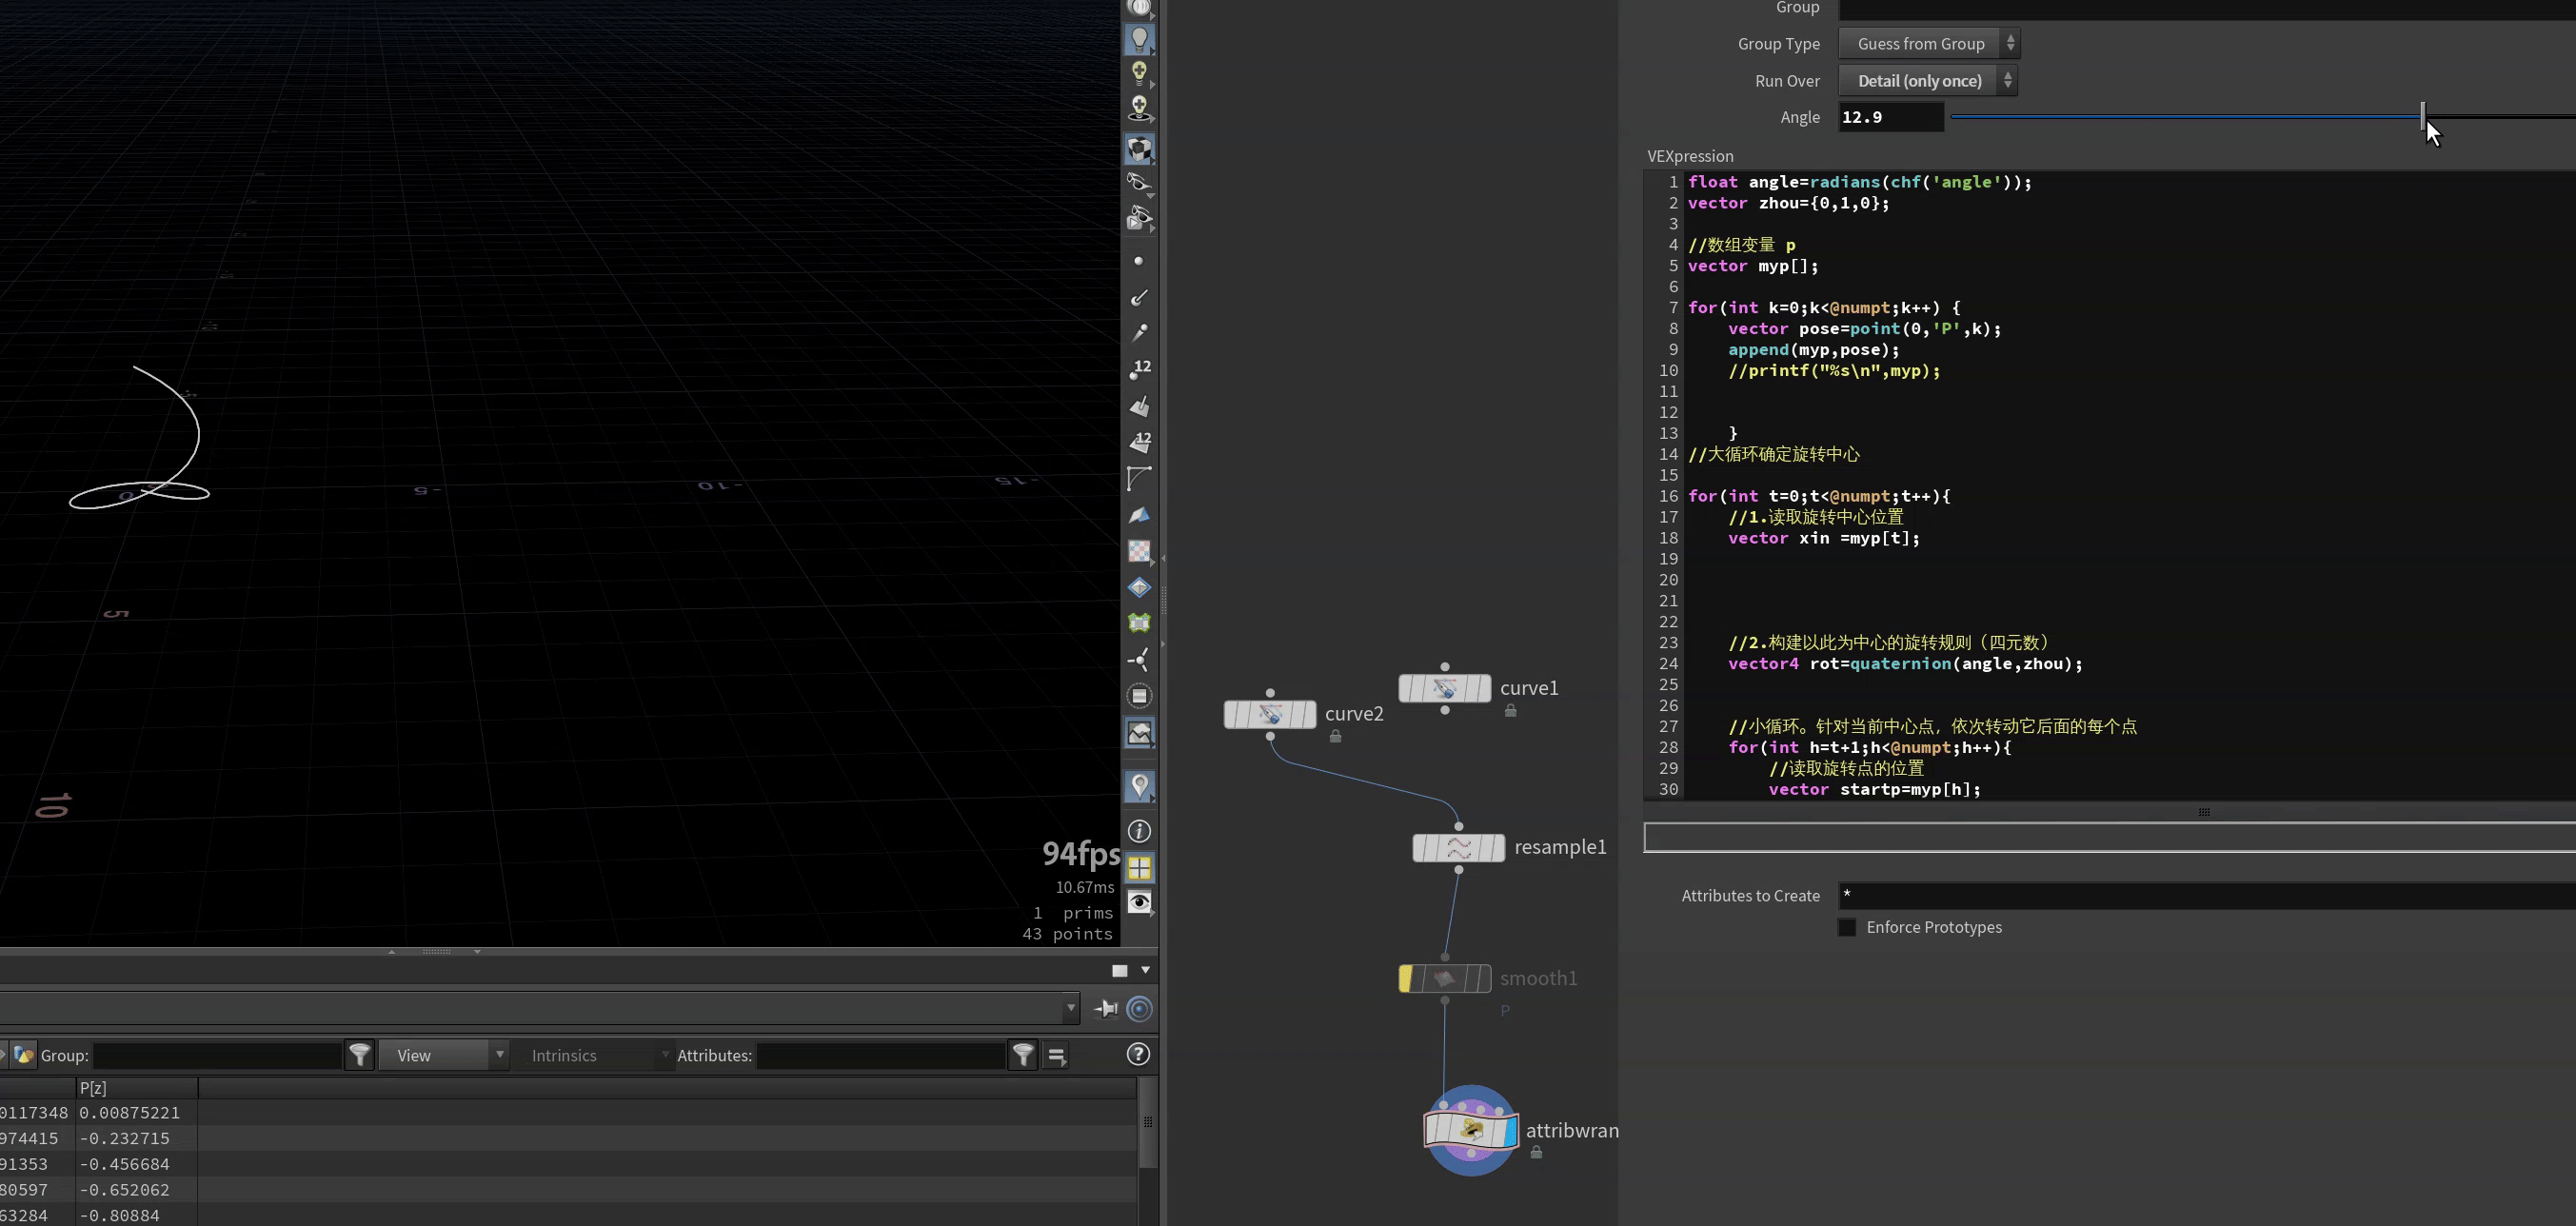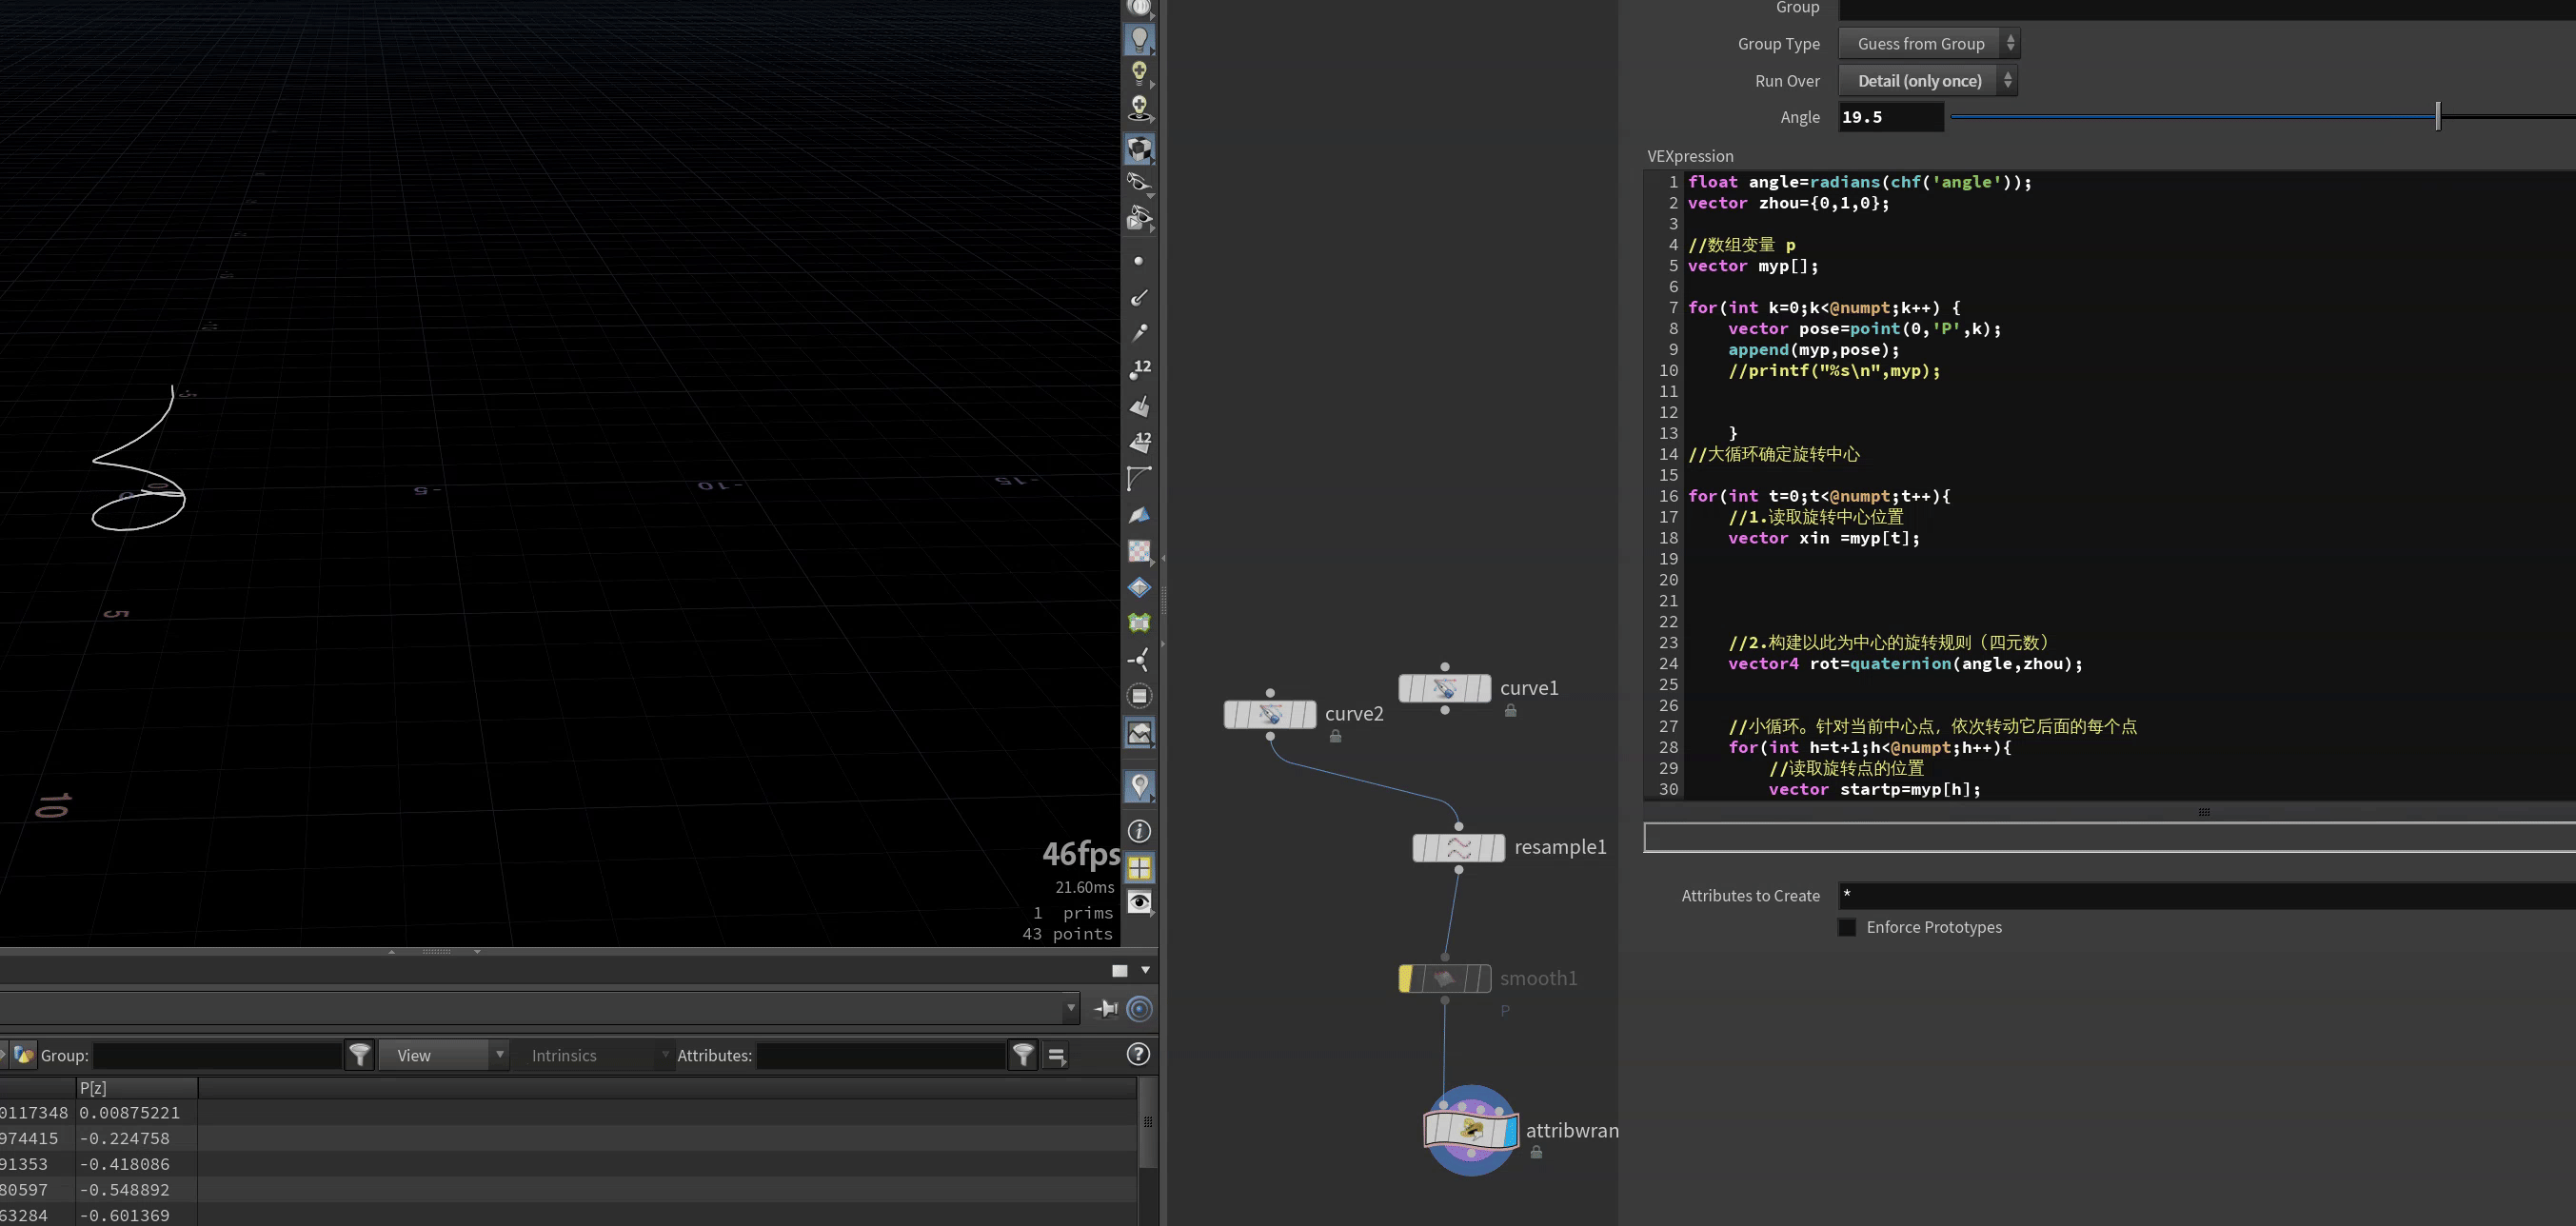
 }
- 细化
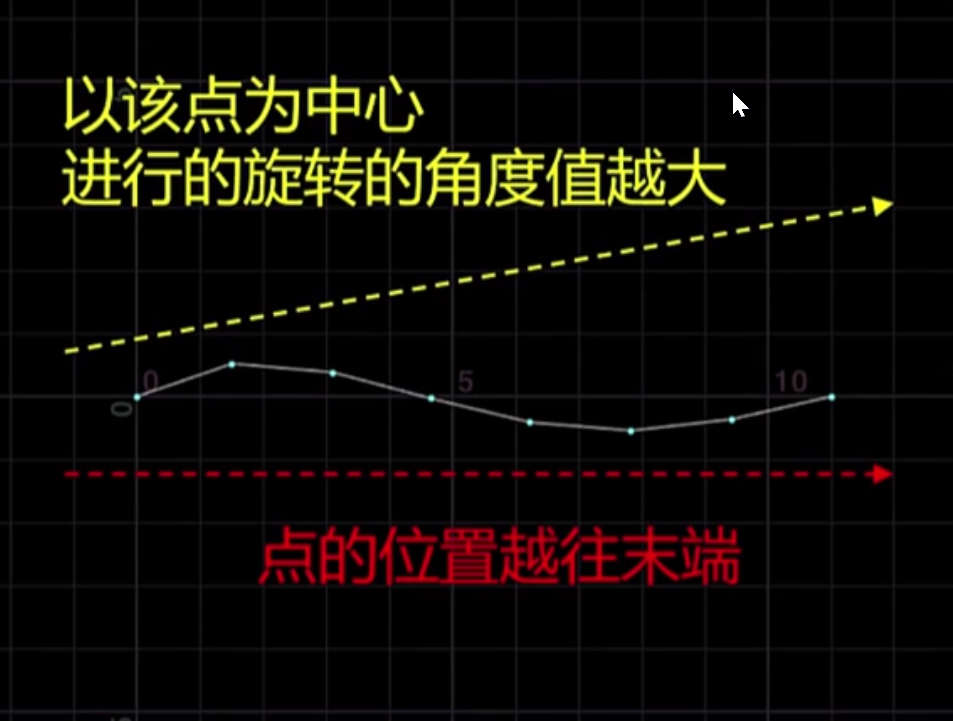
- 优化
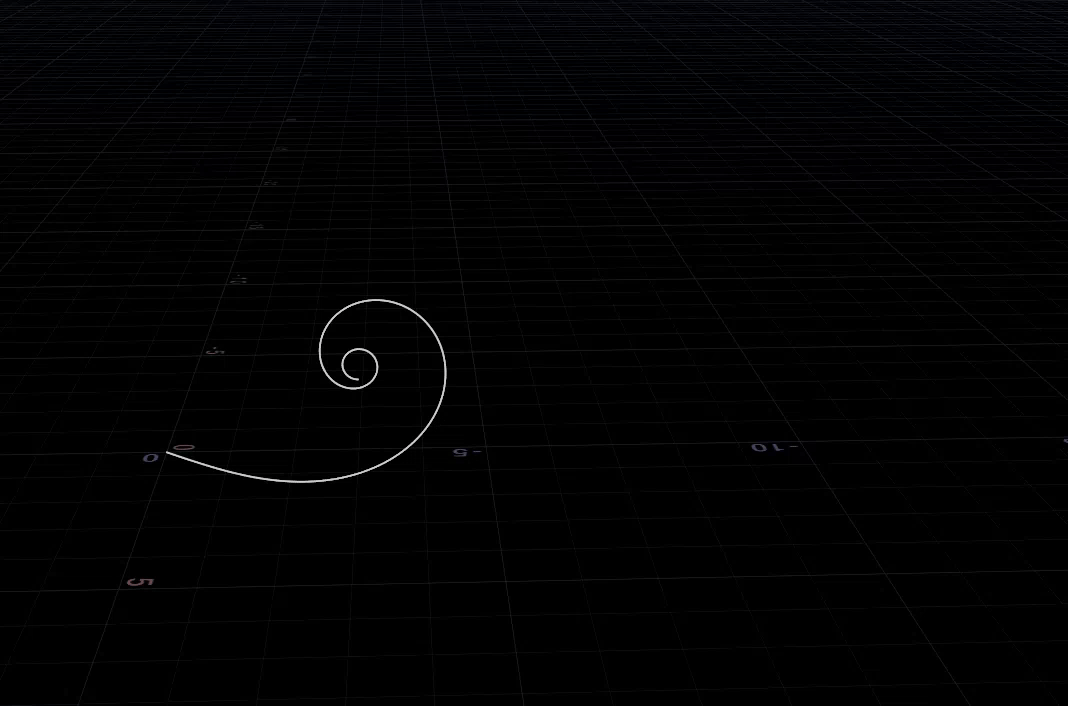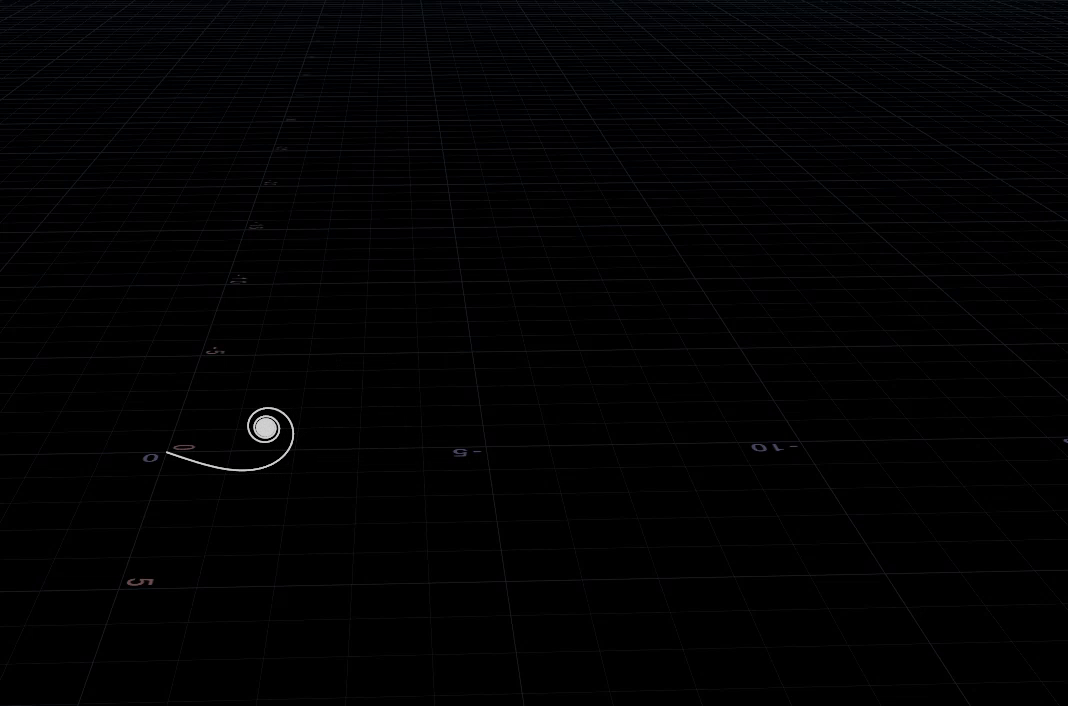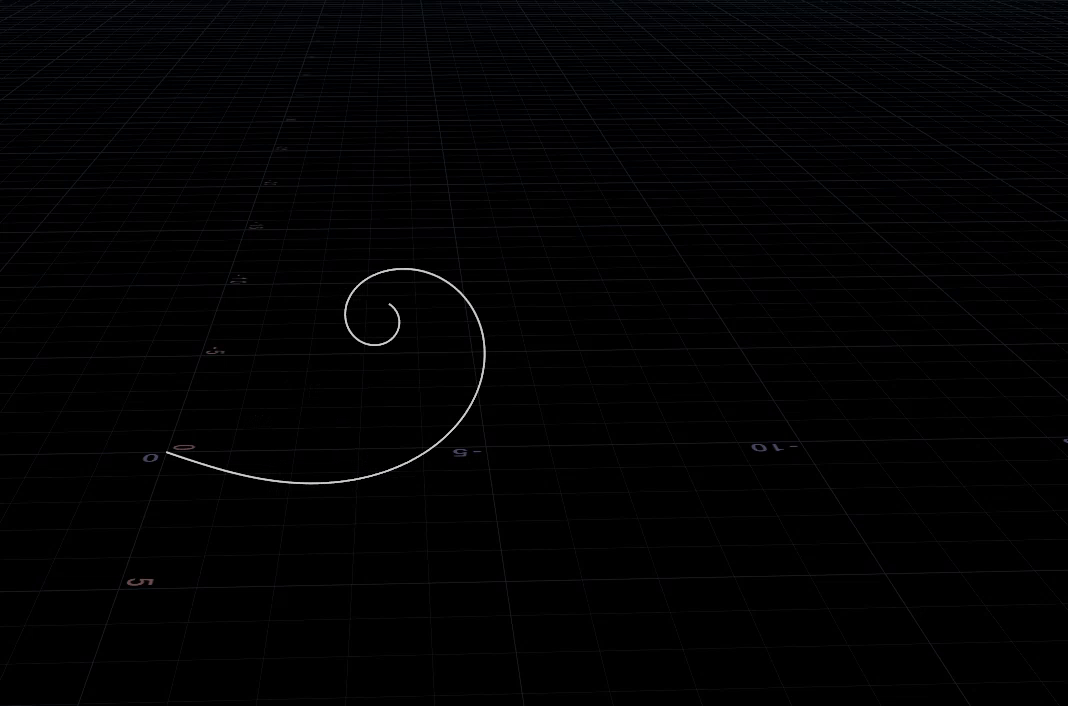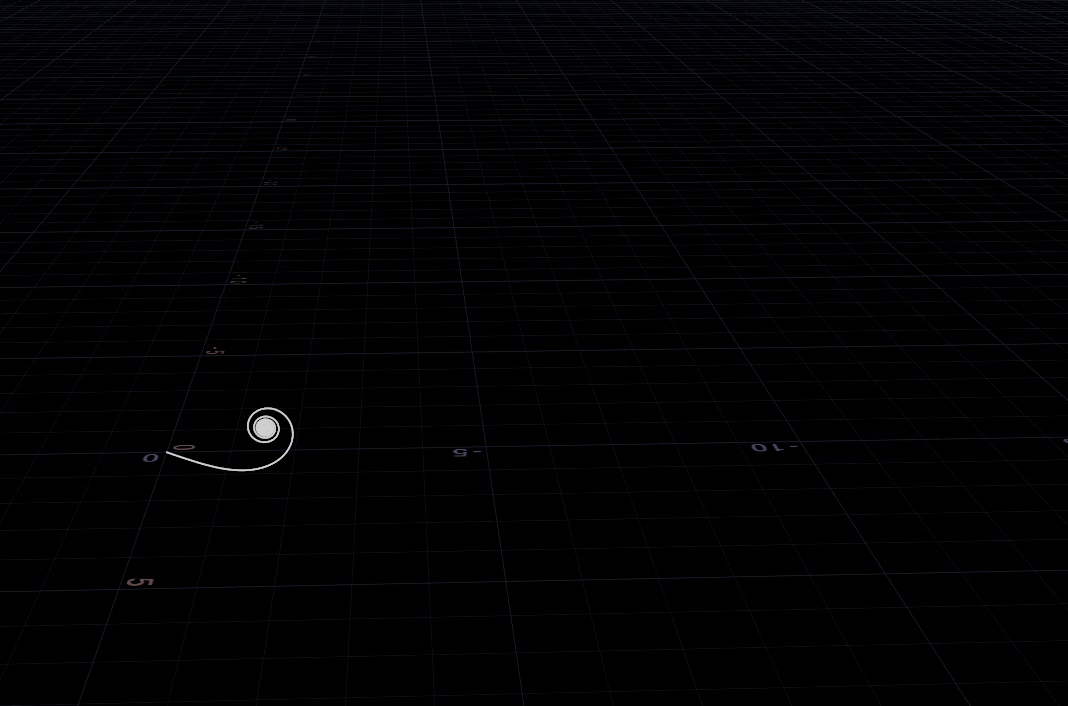
python
float angle=radians(chf('angle'));
vector zhou={1,0,0};

//数组变量 p
vector myp[];

for(int k=0;k<@numpt;k++) {
    vector pose=point(0,'P',k);
    append(myp,pose);
    //printf("%s\n",myp);


    }
//大循环确定旋转中心

for(int t=0;t<@numpt;t++){
    //1.读取旋转中心位置
    vector xin =myp[t];

    //2.构建以此为中心的旋转规则(四元数)
    float maxrot=chf('maxrot');
    float myu=point(0,'curveu',t);
    float angle=chramp('rampangle',myu);
    angle=fit01(angle,0,maxrot);
    angle=radians(angle);

    vector4 rot=quaternion(angle,zhou);

    //小循环。针对当前中心点,依次转动它后面的每个点
    for(int h=t+1;h<@numpt;h++){
        //读取旋转点的位置
        vector startp=myp[h];
        //归中心
        vector movep=startp-xin;
        //旋转
        vector rotatep=qrotate(rot,movep);
        //复位
        vector finalp=rotatep+xin;


        //把这个点写入、更新数组
        myp[h]=finalp;
     }
// //最后 把数组中最后的各点位置,给到对应每个点的位置p

     setpointattrib(0,'P',t,myp[t],'set');

 }
6.Houdini 矩阵坐标空间转换
python
float angle_in_deg=chf('rot');
float angle_in_rad=radians(angle_in_deg);
vector eulerAngle =set(angle_in_rad,0,0);
vector4 quat=eulertoquaternion(eulerAngle,0); //0 means rules
matrix3 rotM=qconvert(quat);
matrix m =set(rotM);
@P*=m;

//绕着y轴位移
@P*=invert(m); //归0
matrix translate_matrix=ident();
translate(translate_matrix,set(0,ch('Y_trans'),0));
translate_matrix*=m;
@P*=translate_matrix;

//绕着z旋转
@P*=invert(translate_matrix);
float angle_in_degZ=chf('rotZ');
float angle_in_radZ=radians(angle_in_degZ);
vector eulerAngleZ =set(0,0,angle_in_radZ);
vector4 quatZ=eulertoquaternion(eulerAngleZ,0);//0 means rules
matrix3 rotMZ=qconvert(quatZ);
matrix m_Z =set(rotMZ);
m_Z*=translate_matrix;
@P*=m_Z;- 弧度---角度---欧拉角---四元数---33矩阵---44矩阵(默认加了个0001)
7.hedge库
- 在Houdini的VEX中,hedge_ 开头的一系列函数主要用于操作网格的半边(half-edge)结构,这是几何处理和网格遍历中非常实用的功能.下面是它们的功能概要:
- 常见hedge_ 系列函数
- hedge_next
获取同一多边形中,当前半边之后的那一条半边。
- hedge_nextequiv
返回与当前半边“等价”的下一个半边,常用于处理邻接结构(如无缝网格连接、插值等场景)。
- hedge_prim
获取当前半边所属的primitive(多边形或面片)的编号。
- hedge_postdstpoint
分别返回在当前半边的目标顶点之后,连接的点 ID和顶点ID。
- hedge_presrcpoint
分别返回当前半边的源顶点之前那个连接点的点 ID和顶点ID。
- 这些函数适用的典型场景
- 拓扑遍历
通过 hedge_next / hedge_prev 实现沿着面片的边循环。
- 查找相邻关系
使用 hedge_nextequiv快速定位与当前半边相邻的对应半边。
- 定位上下文几何元素
通过 hedge_prim,你可以知道某条半边属于哪一个多边形(primitive)。
- 定位“前一个”/“后一个”顶点或点
_presrc 和 _postdst 系列帮助你在网格中沿结构关系定位相关元素。
获取随机物体的轴坐标
python
int primNumber=2;
int edgeA=primhedge(0,primNumber);//获取面对应的边(随机
int edgeB=hedge_next(0,edgeA);//获取临边
int edgeA_P1=hedge_srcpoint(0,edgeA);//获取起始点序号
int edgeA_P2=hedge_dstpoint(0,edgeA);//获取末尾点序号
int edgeB_P1=hedge_srcpoint(0,edgeB);
int edgeB_P2=hedge_dstpoint(0,edgeB);

vector A1=point(0,'P',edgeA_P1);
vector A2=point(0,'P',edgeA_P2);
vector B1=point(0,'P',edgeB_P1);
vector B2=point(0,'P',edgeB_P2);

vector X =normalize(A2-A1);
vector tmp=normalize(B2-B1);
vector Y=cross(tmp,X);
vector Z=cross(X,Y);

//vector center=getbbox_center(0);
vector center=prim(0,'P',primNumber);

matrix m=set(X,Y,Z,center);
setcomp(m,0,0,3);
setcomp(m,0,1,3);
setcomp(m,0,2,3);  //见下图

4@xform=m;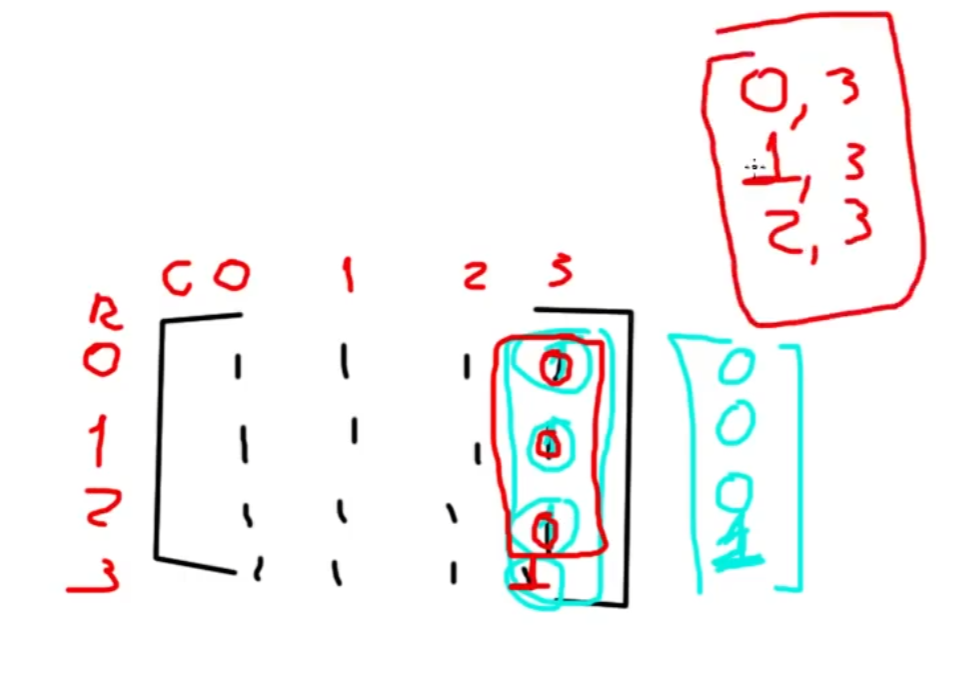
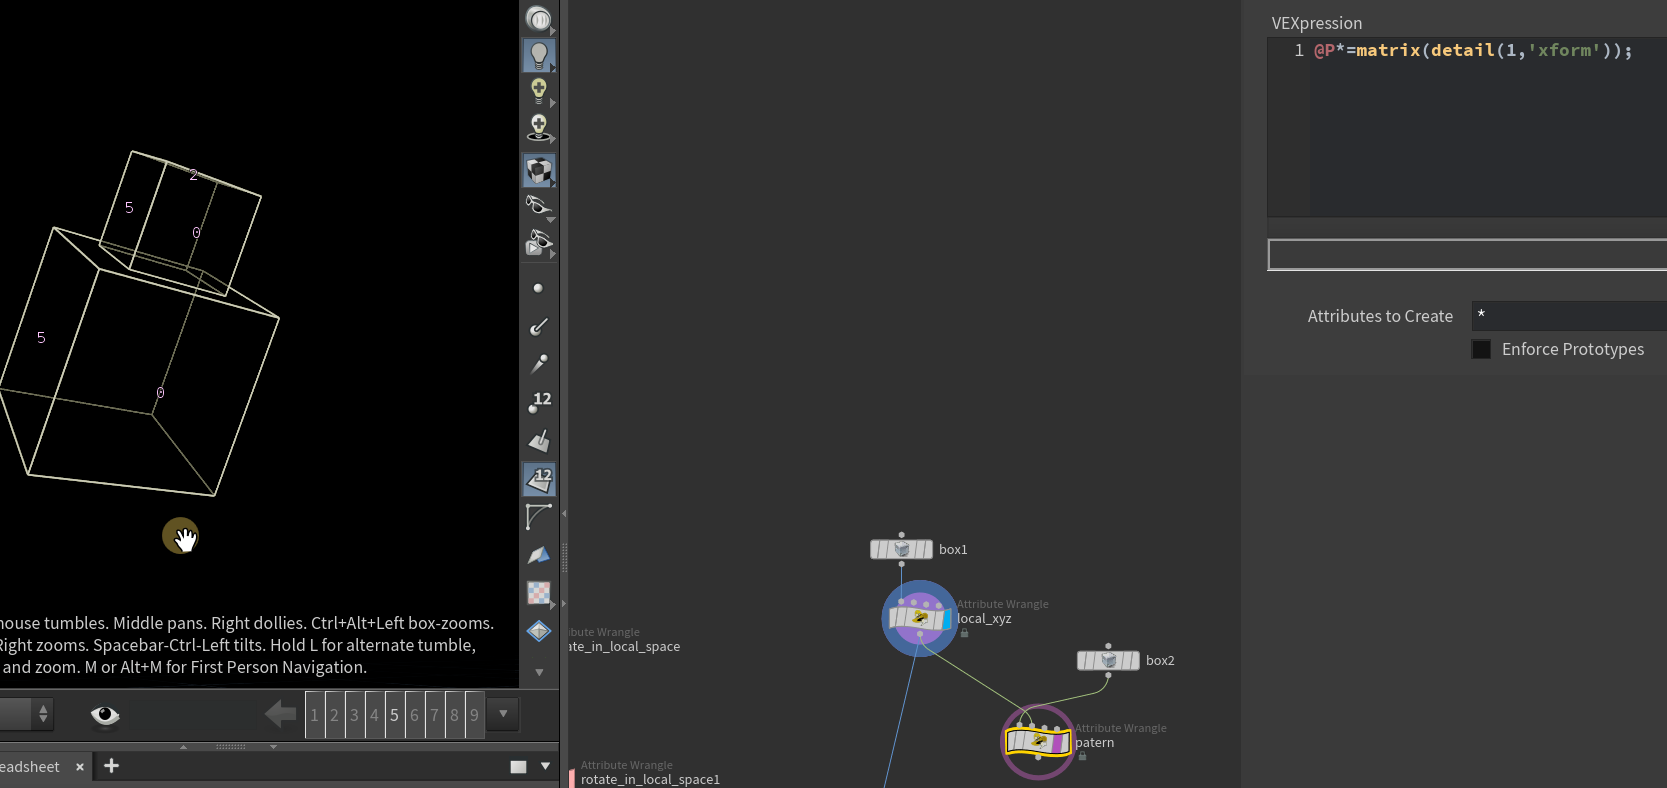
- 也可做父子关联
8.用旋转位移自定义矩阵
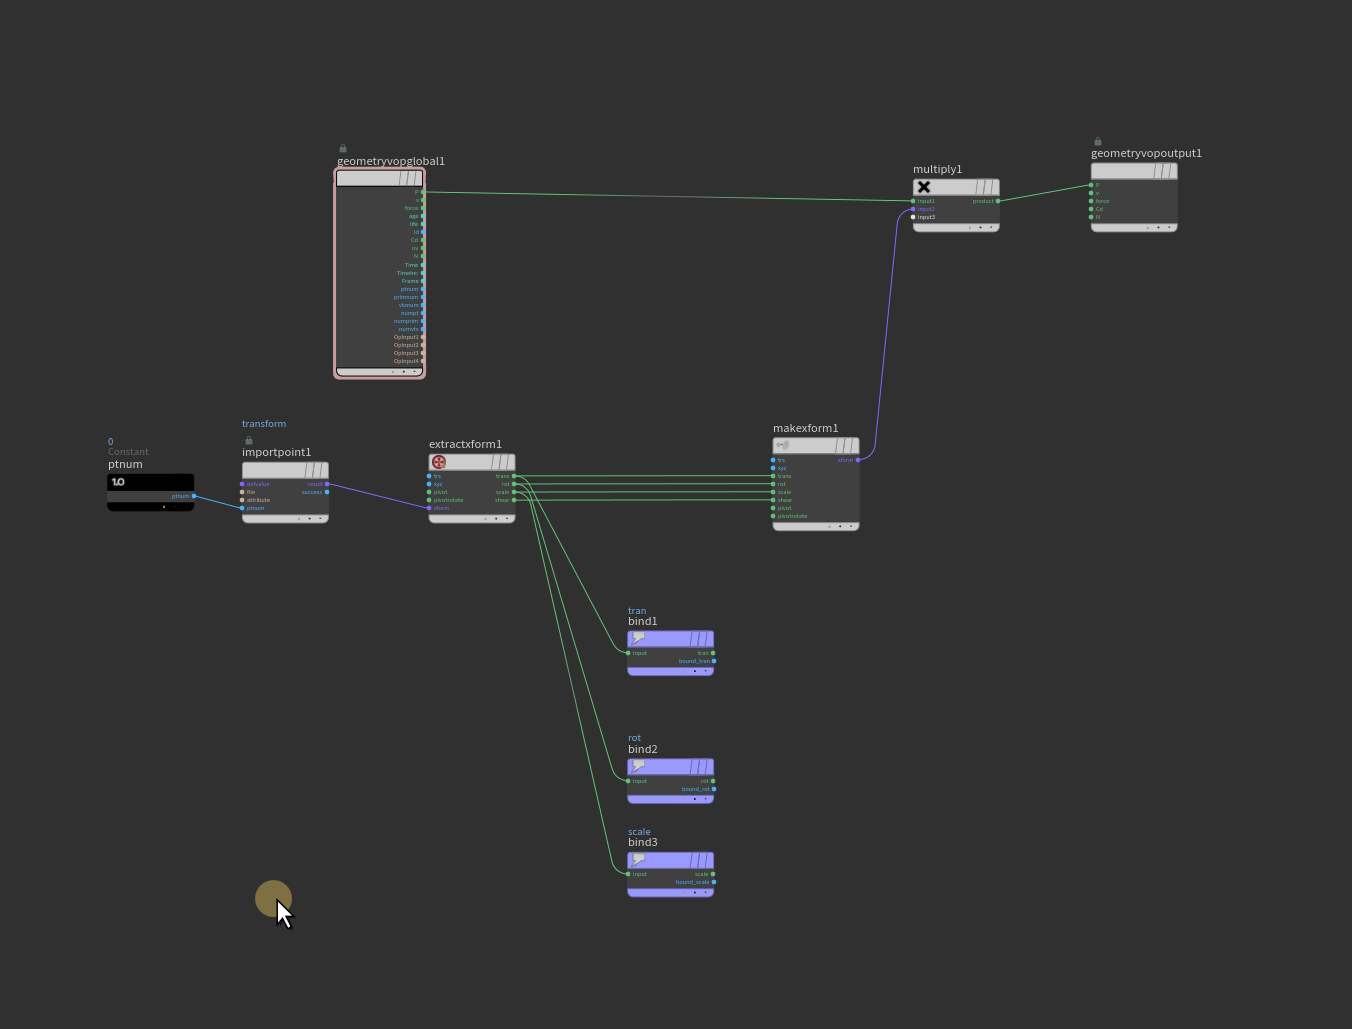
📦 下载Transform_maketranform.hip
- 取消物体旋转(有局限)
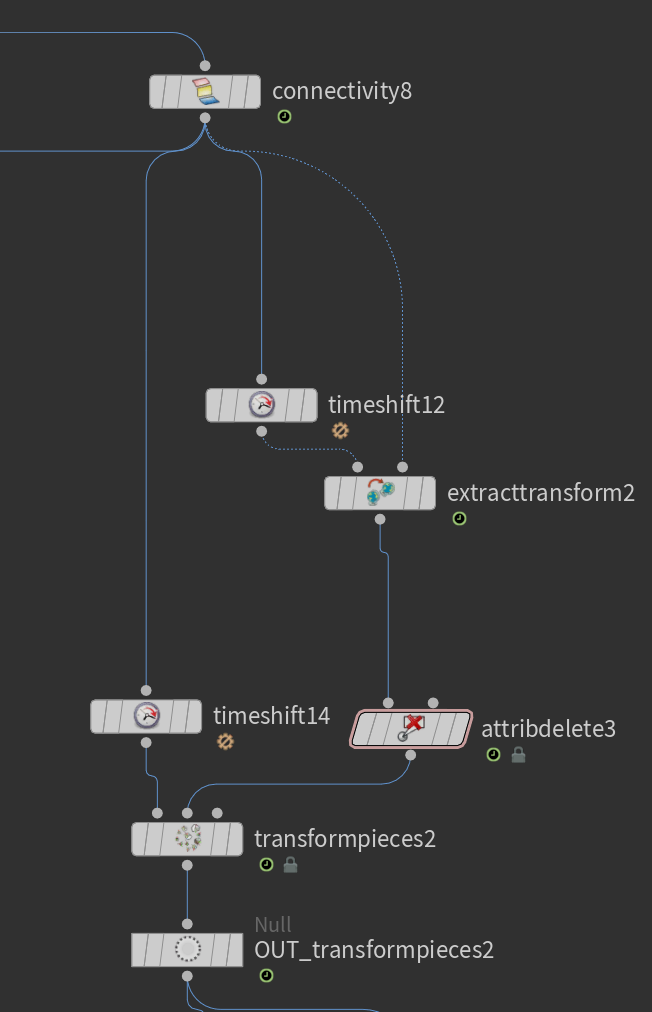
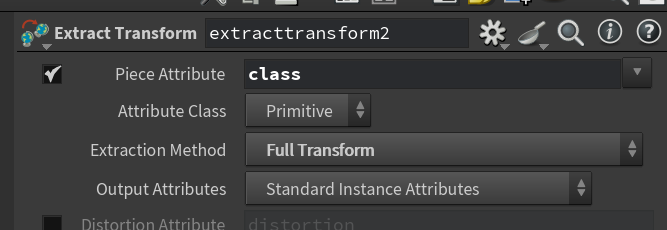
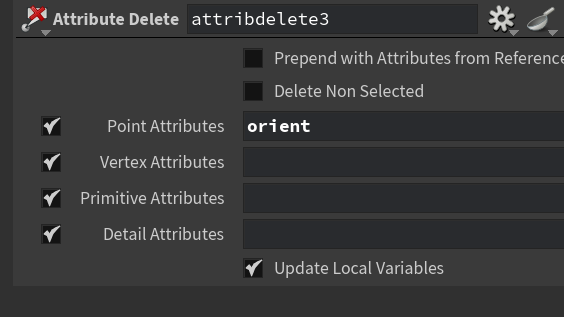
9.rot
python
//matrix 4
4@m=ident();
float angle=chf('angle');
vector axis =chv('axis');
rotate(@m,angle,axis);
@P*=@m;

//orient
float angle=chf('angle');
vector axis =chv('axis');
p@orient=quaternion(angle,axis);
v@P=qrotate(p@orient,v@P);


//up,N
float angle=radians(chf('angle'));
vector axis =normalize(@N);
vector4 aa=quaternion(angle,axis);
v@up=set(0,0,-1);
v@up=qrotate(aa,@up);
10.quaternion&&dihedral
python
// quaternion(matrix3)
// quaternion(angle,axis)
// quaternion(angleaxis)
//dihedral(vectora,vectorb)
##向量a  转换 到向量b(对齐)得到的是四元数或旋转矩阵所以还要qrotate到p
##面对齐需要个up向量

##  eg:1.transform 物体  用aw读取物体xform驱动物体(应该效果一样)
matrix m =detail(1,'xform');
matrix3 m3=matrix3(m);
vector4 rot=quaternion(m3);
@P=qrotate(rot,@P);
## 四元数只记录旋转,不记录位移(3*3转换的嘛)

##  2.绕旋转轴转圈
float angle=radians(ch('angle'));
##转为角度制
vector axis =normalize(chv('axis'));
##不归一化会出问题
vector4 rot =quaternion(angle,axis);
@P=qrotate(rot,@P);
#最后2句话都固定的  所以只要定义前面参数即可

##   3.同理
float angle=radians(ch('angle'));
##转为角度制
vector axis =normalize(chv('axis'));
##不归一化会出问题
vector4 rot =quaternion(angle*axis);
@P=qrotate(rot,@P);
#最后2句话都固定的  所以只要定义前面参数即可


## 4.向量a  转换 到向量b(对齐)
vector a =point(0,'P',0)-point(0,'P',1);
vector b =point(1,'P',0)-point(1,'P',1);
vector4 rot =dihedral(a,b);
@P=qrotate(rot,@P);- 3*3 四元数 轴心都在世界中心(0,0,0) 所以需要先归圆心在处理,在加回去
python
vector pos =point(0,'P',0);
//基于那个点归圆心
@P-=pos;
@P=qrotate(rot,@P);
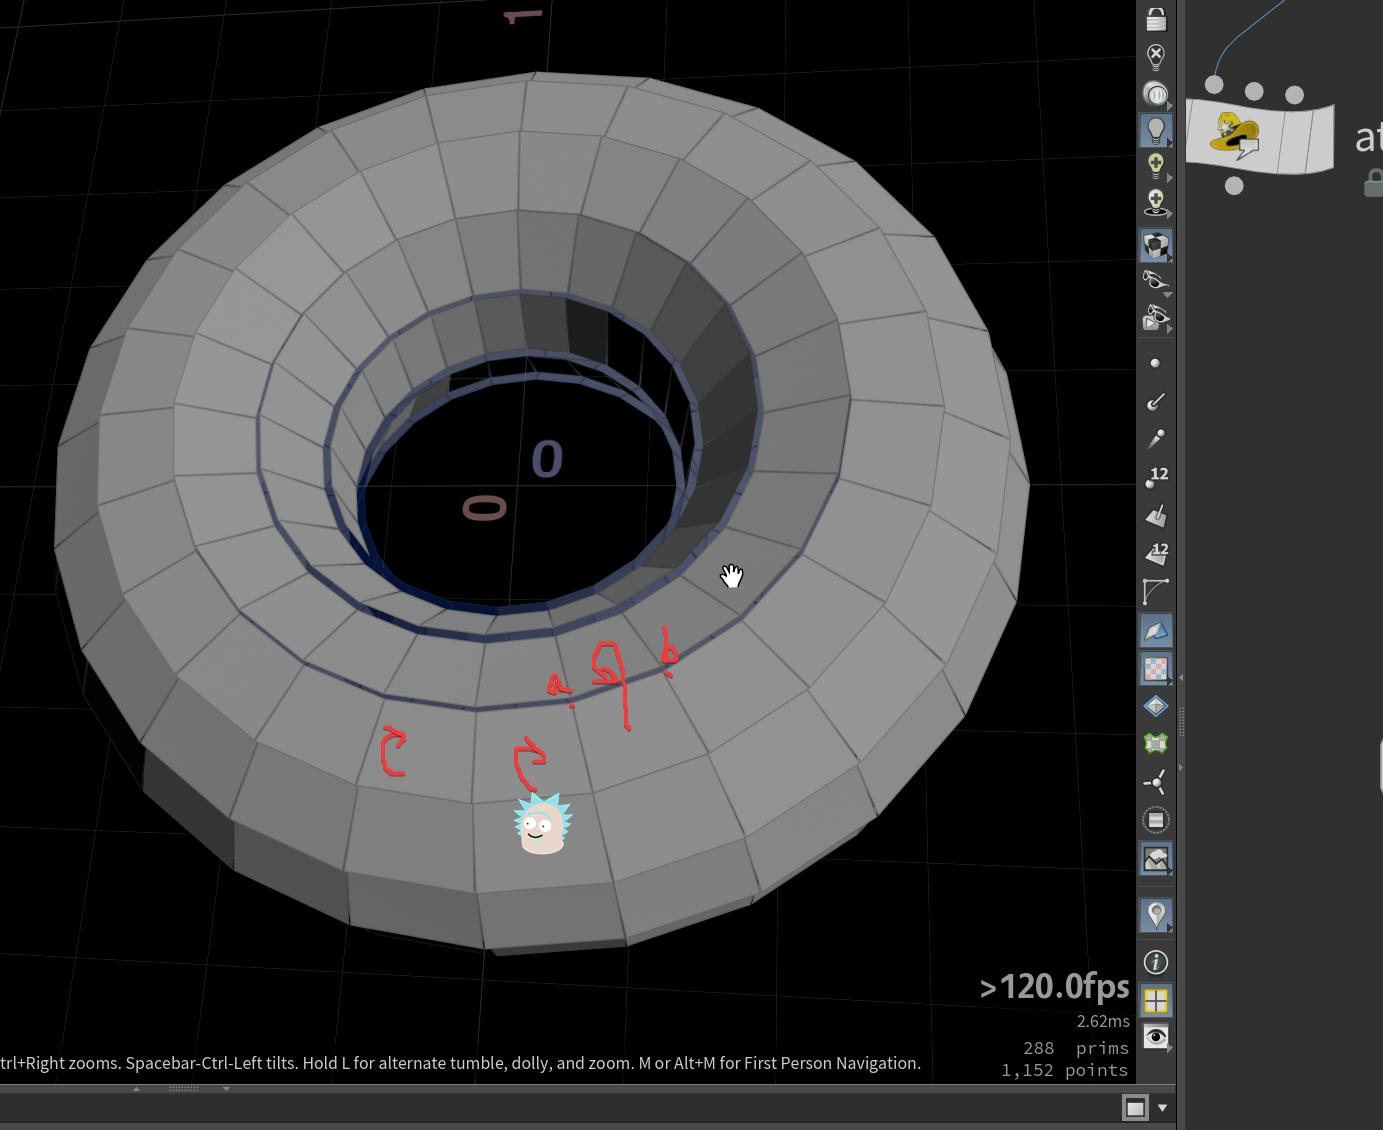
@P+=pos;- 需要转面所以在prim层级处理
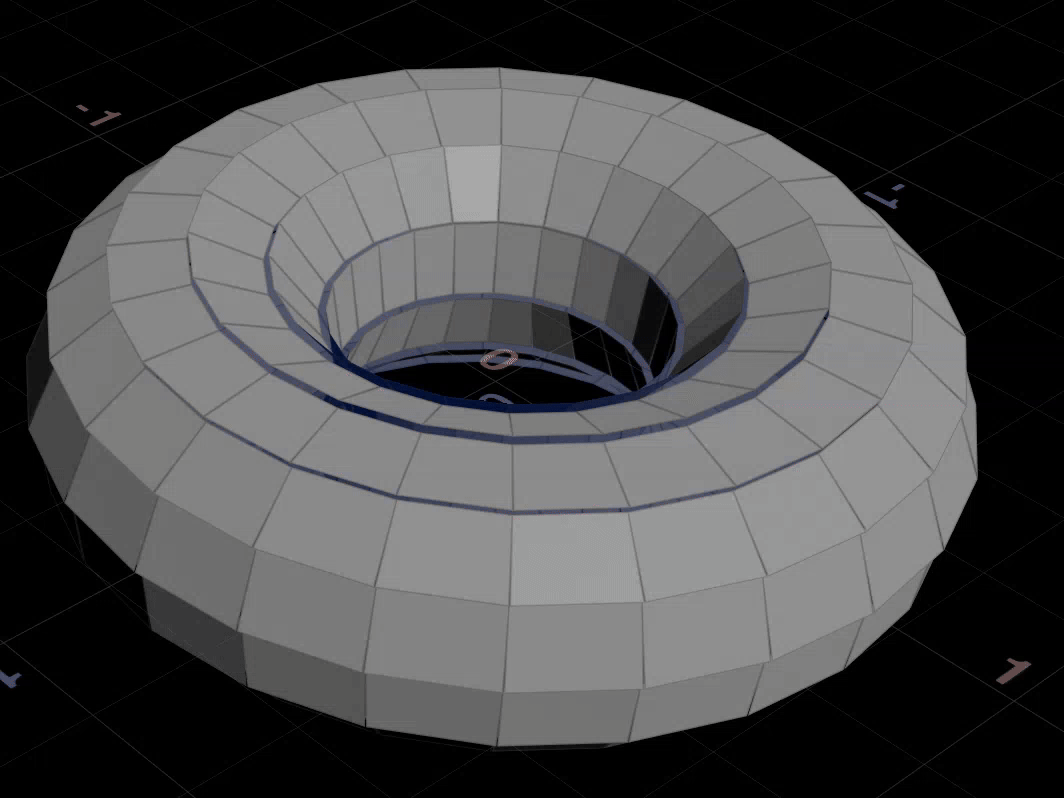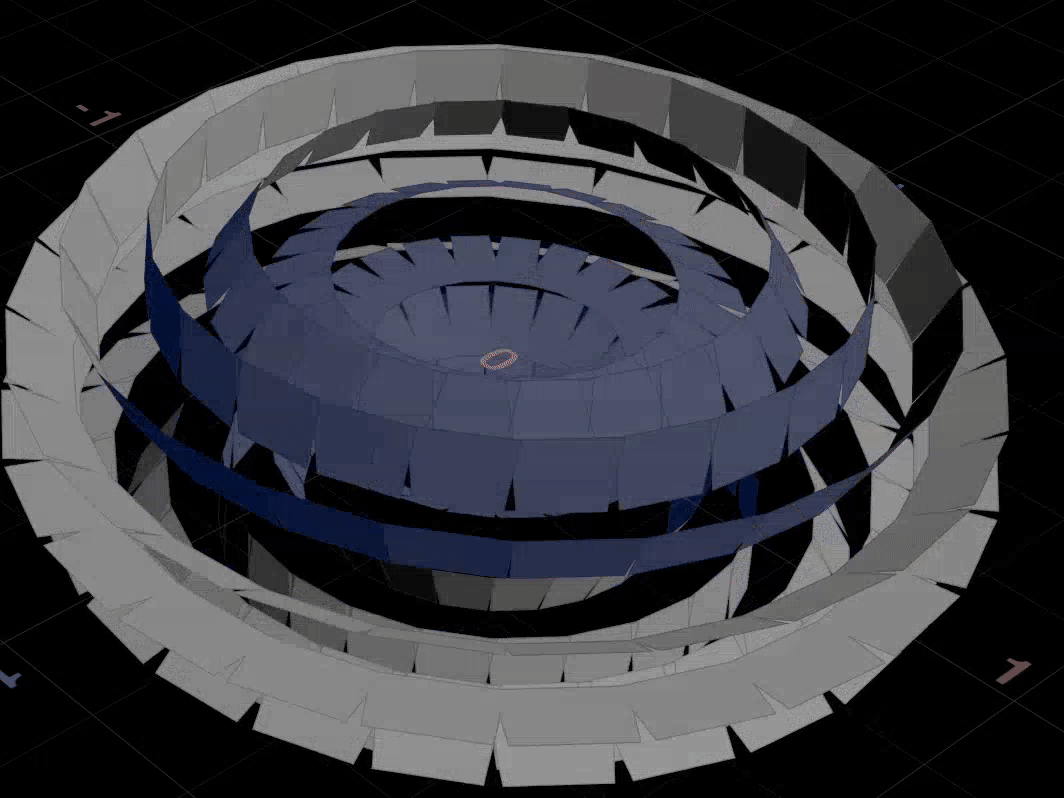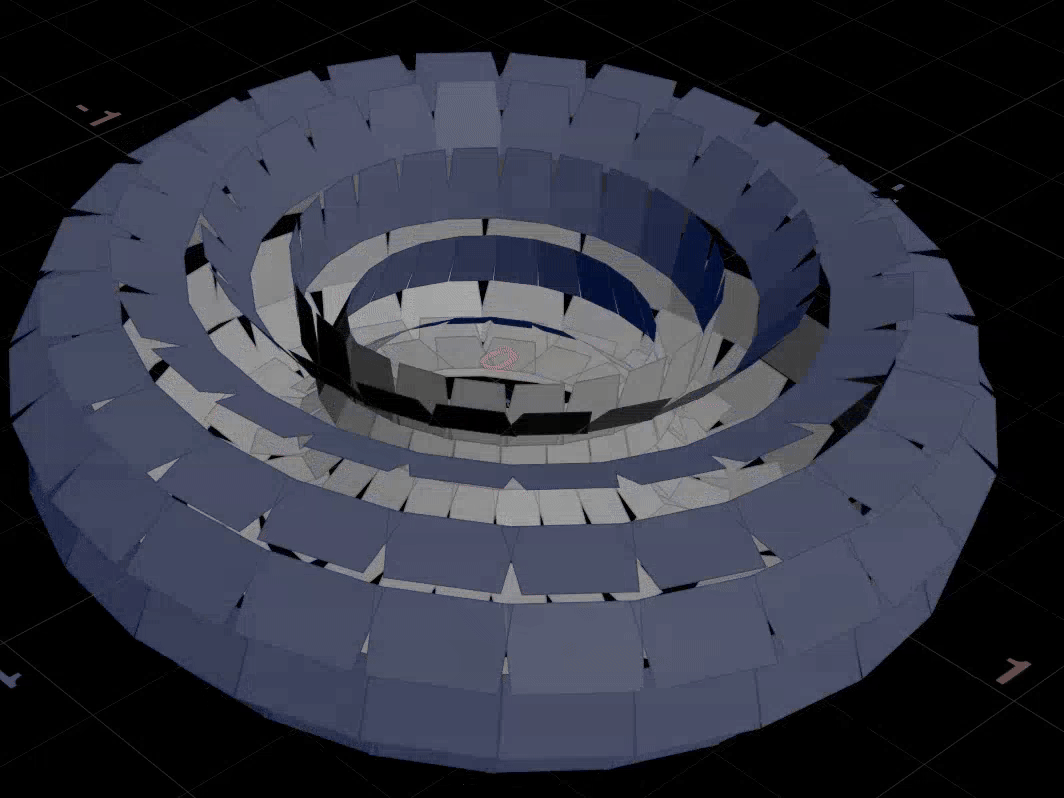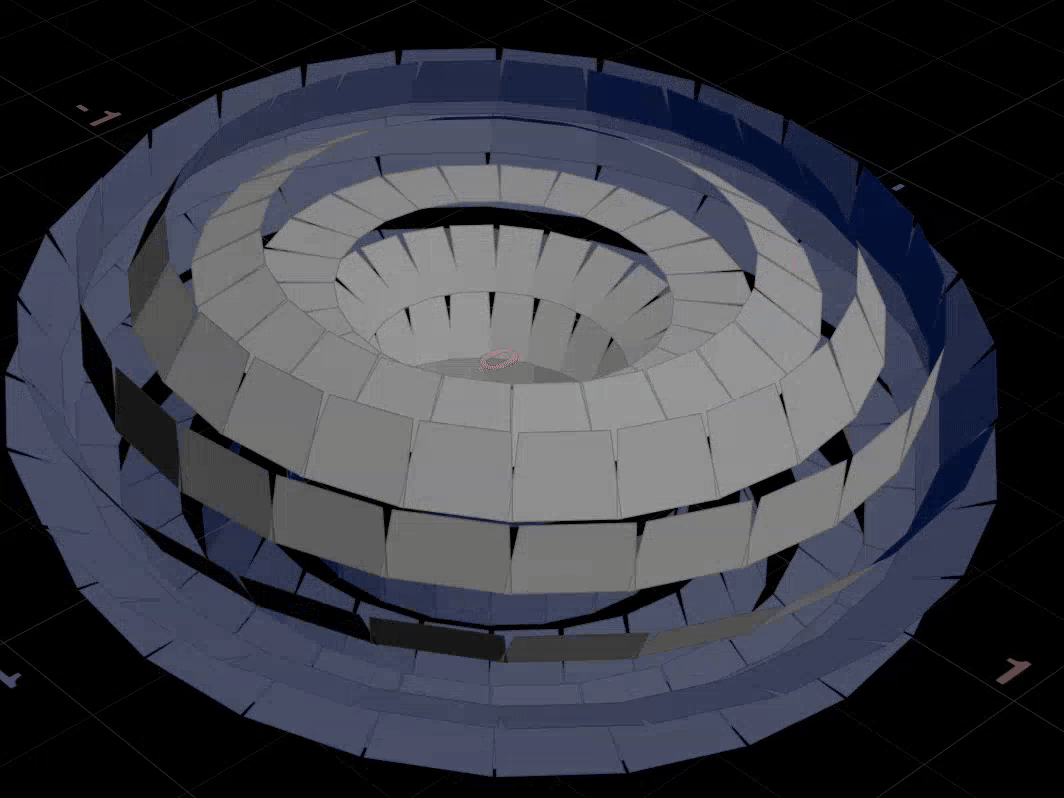
vex
int pnum[]=primpoints(0,@primnum);
vector a=point(0,'P',pnum[0]);
vector b=point(0,'P',pnum[1]);
vector axis=normalize(a-b);
float angle=radians(ch('angle')); //@Frame
vector4 rot=quaternion(angle,axis);

for(int i=0;i<len(pnum);i++){
vector pos =point(0,'P',pnum[i]);
//循环每个面获取轴开始转的点
pos-=@P;
pos=qrotate(rot,pos);
pos+=@P;
setpointattrib(0,'P',pnum[i],pos);
//返回到点属性上
}- frac 取小数部分
eg:frac(@Frame/30)30帧一个循环
11.@N 到Gradient
vex
v@N=normalize(@N);
v@gradient=normalize(v@gradient);
vector4 ne=dihedral(v@N,v@gradient);
vector4 nne=slerp({0,0,0,1},ne,ch('basic'));
v@N2=qrotate(nne,@N);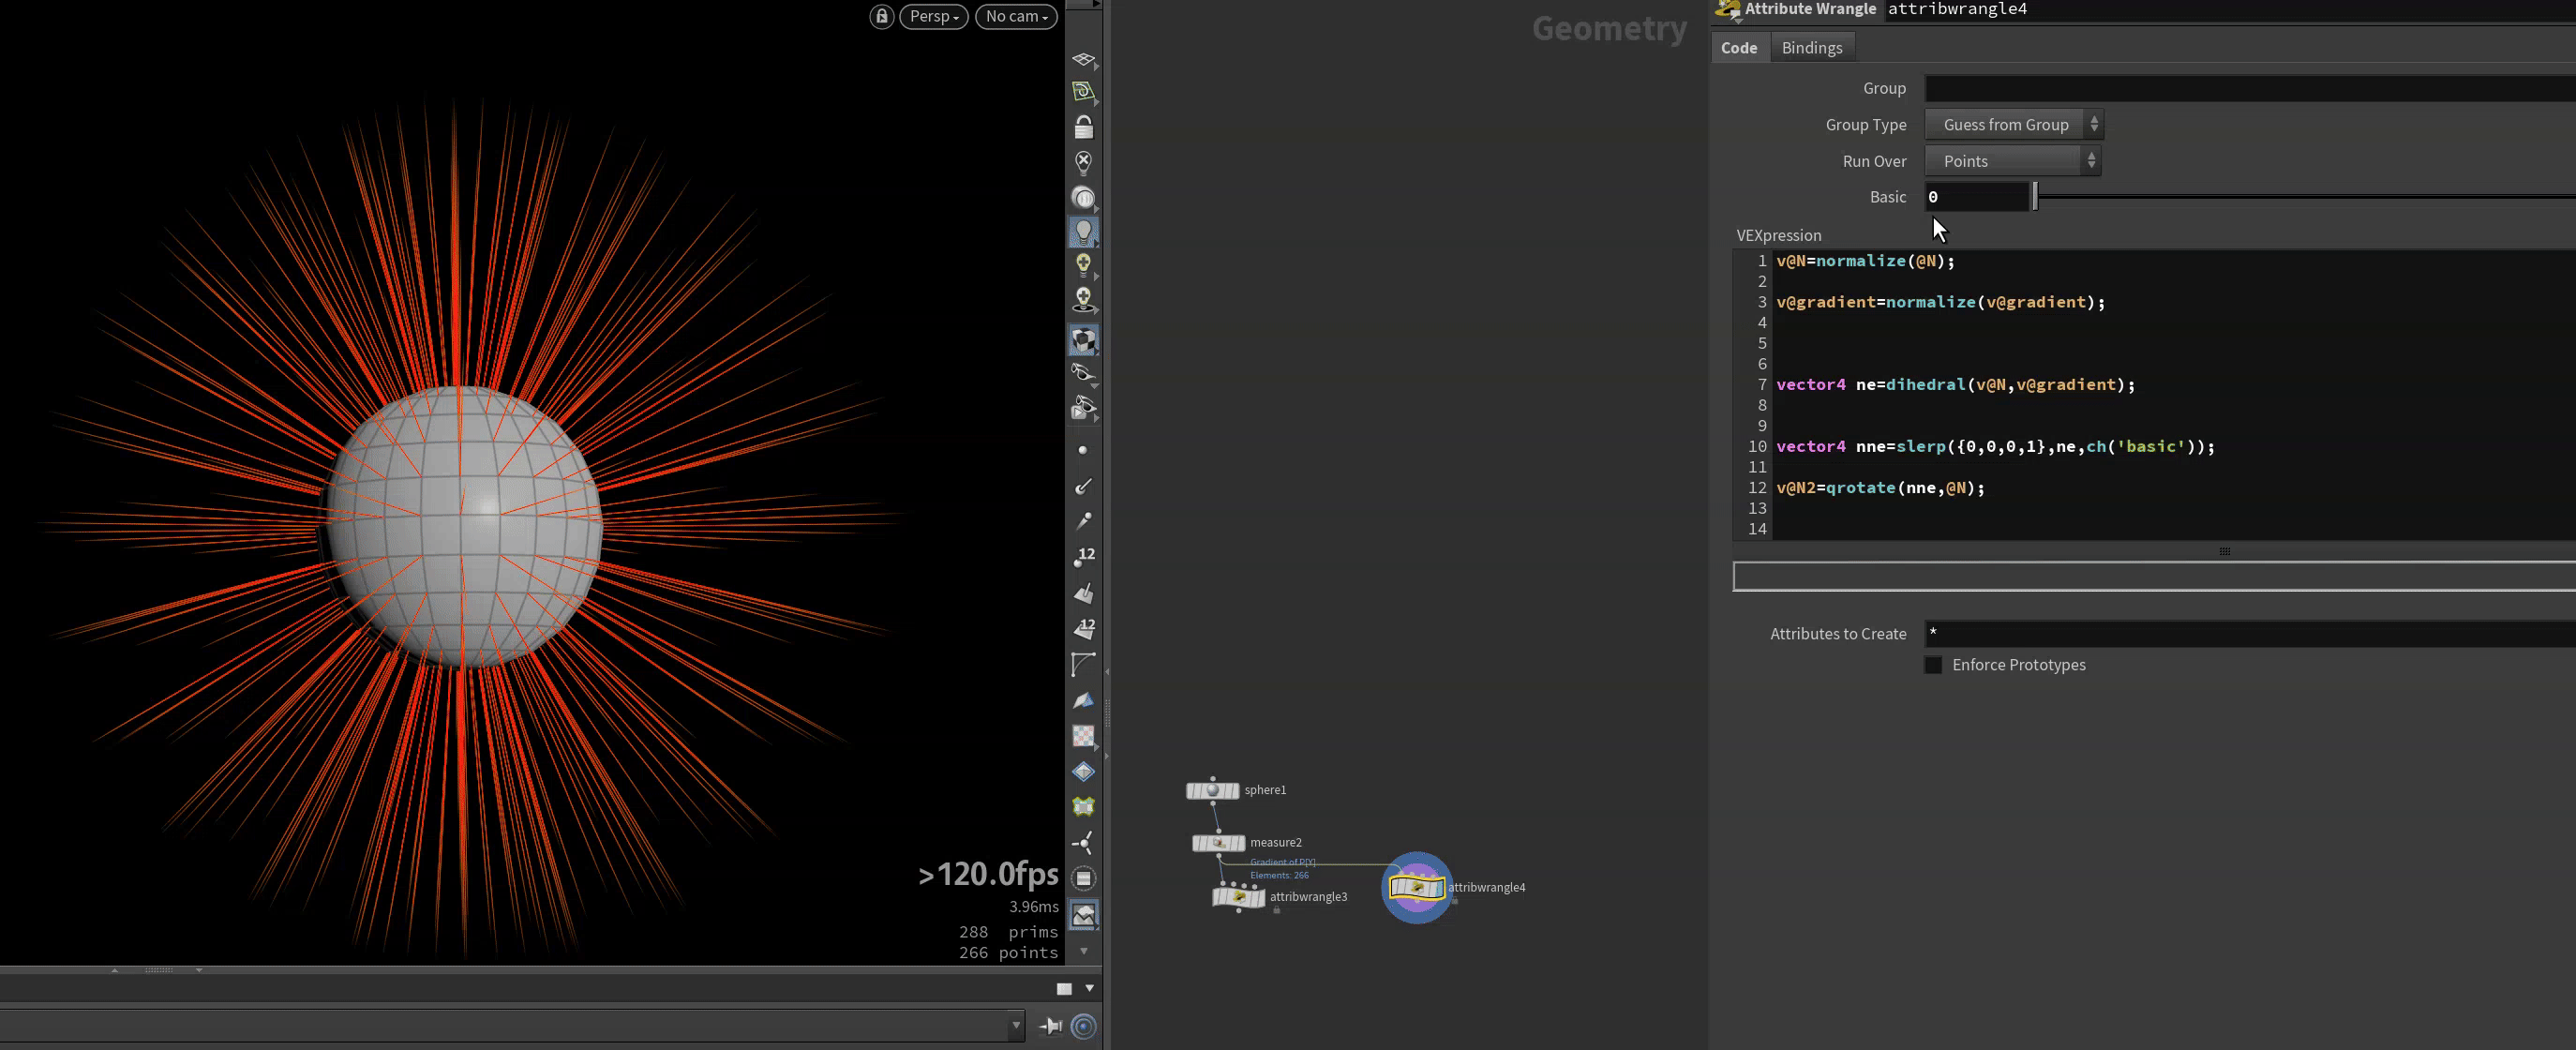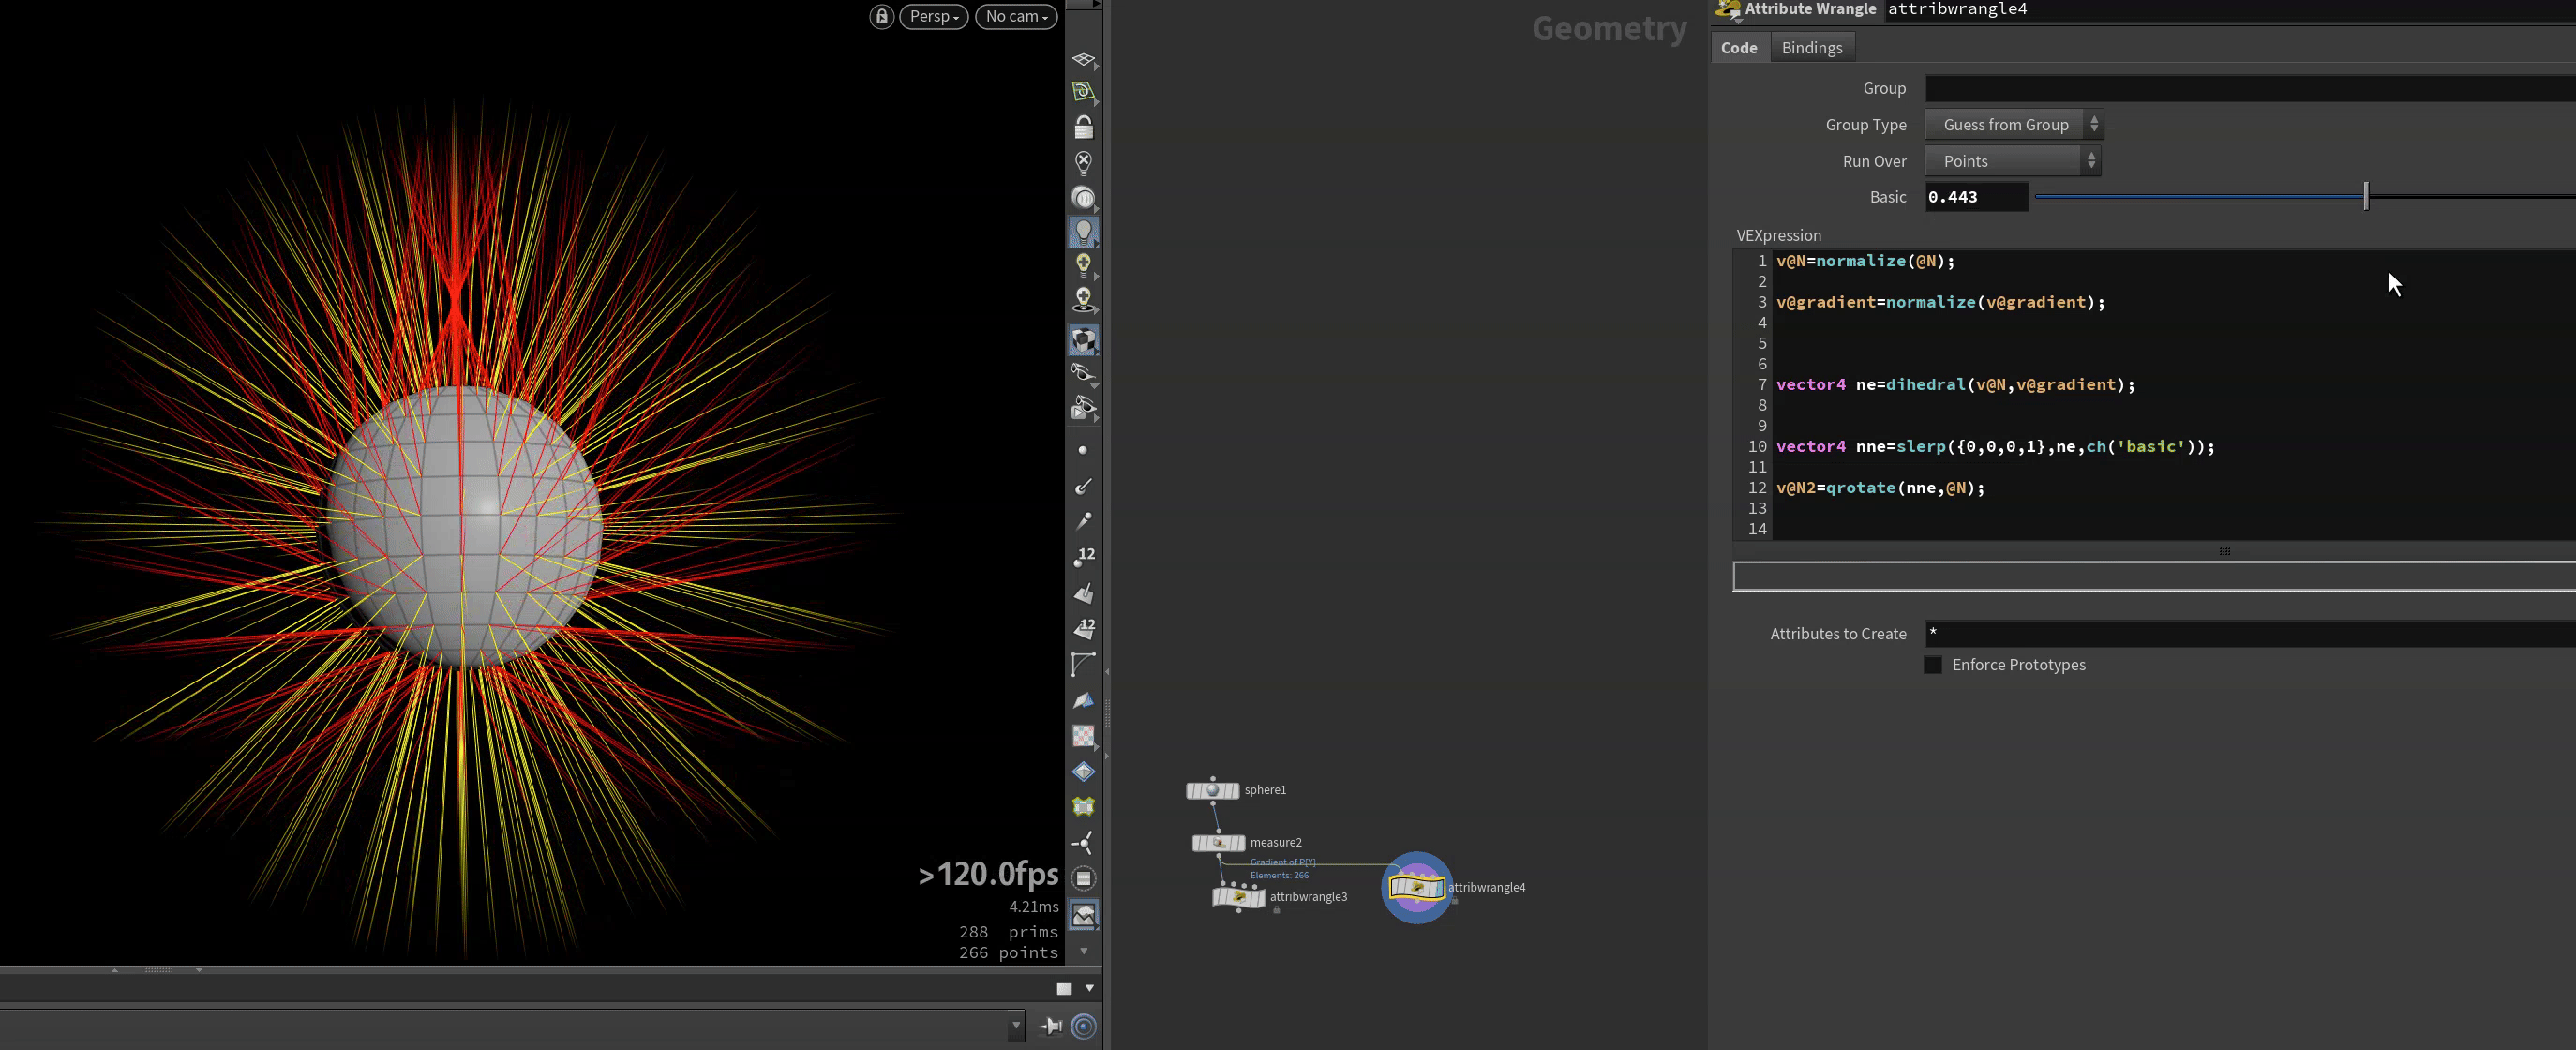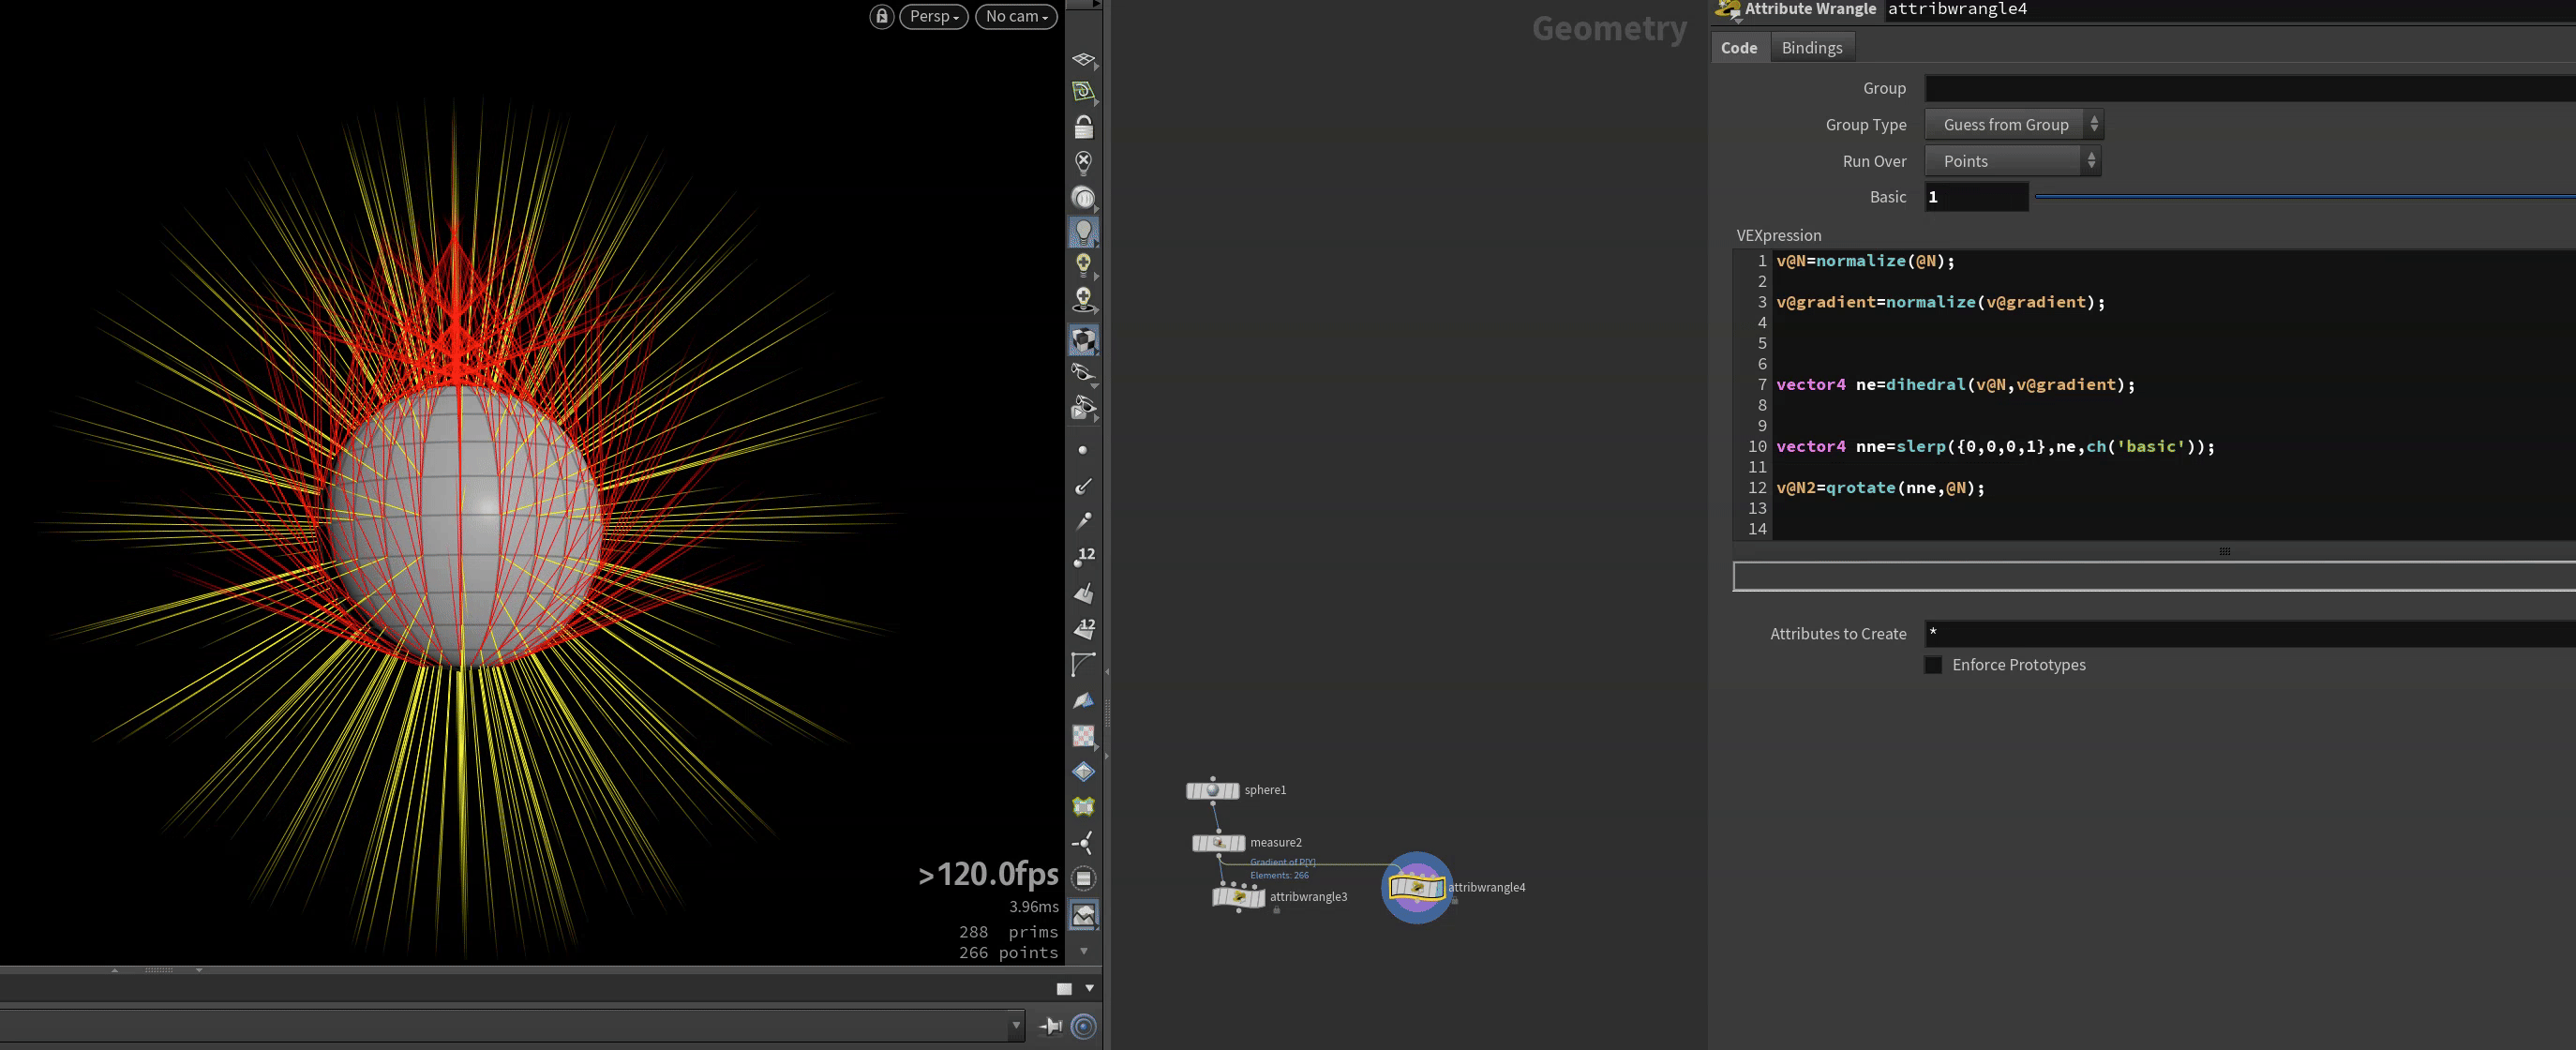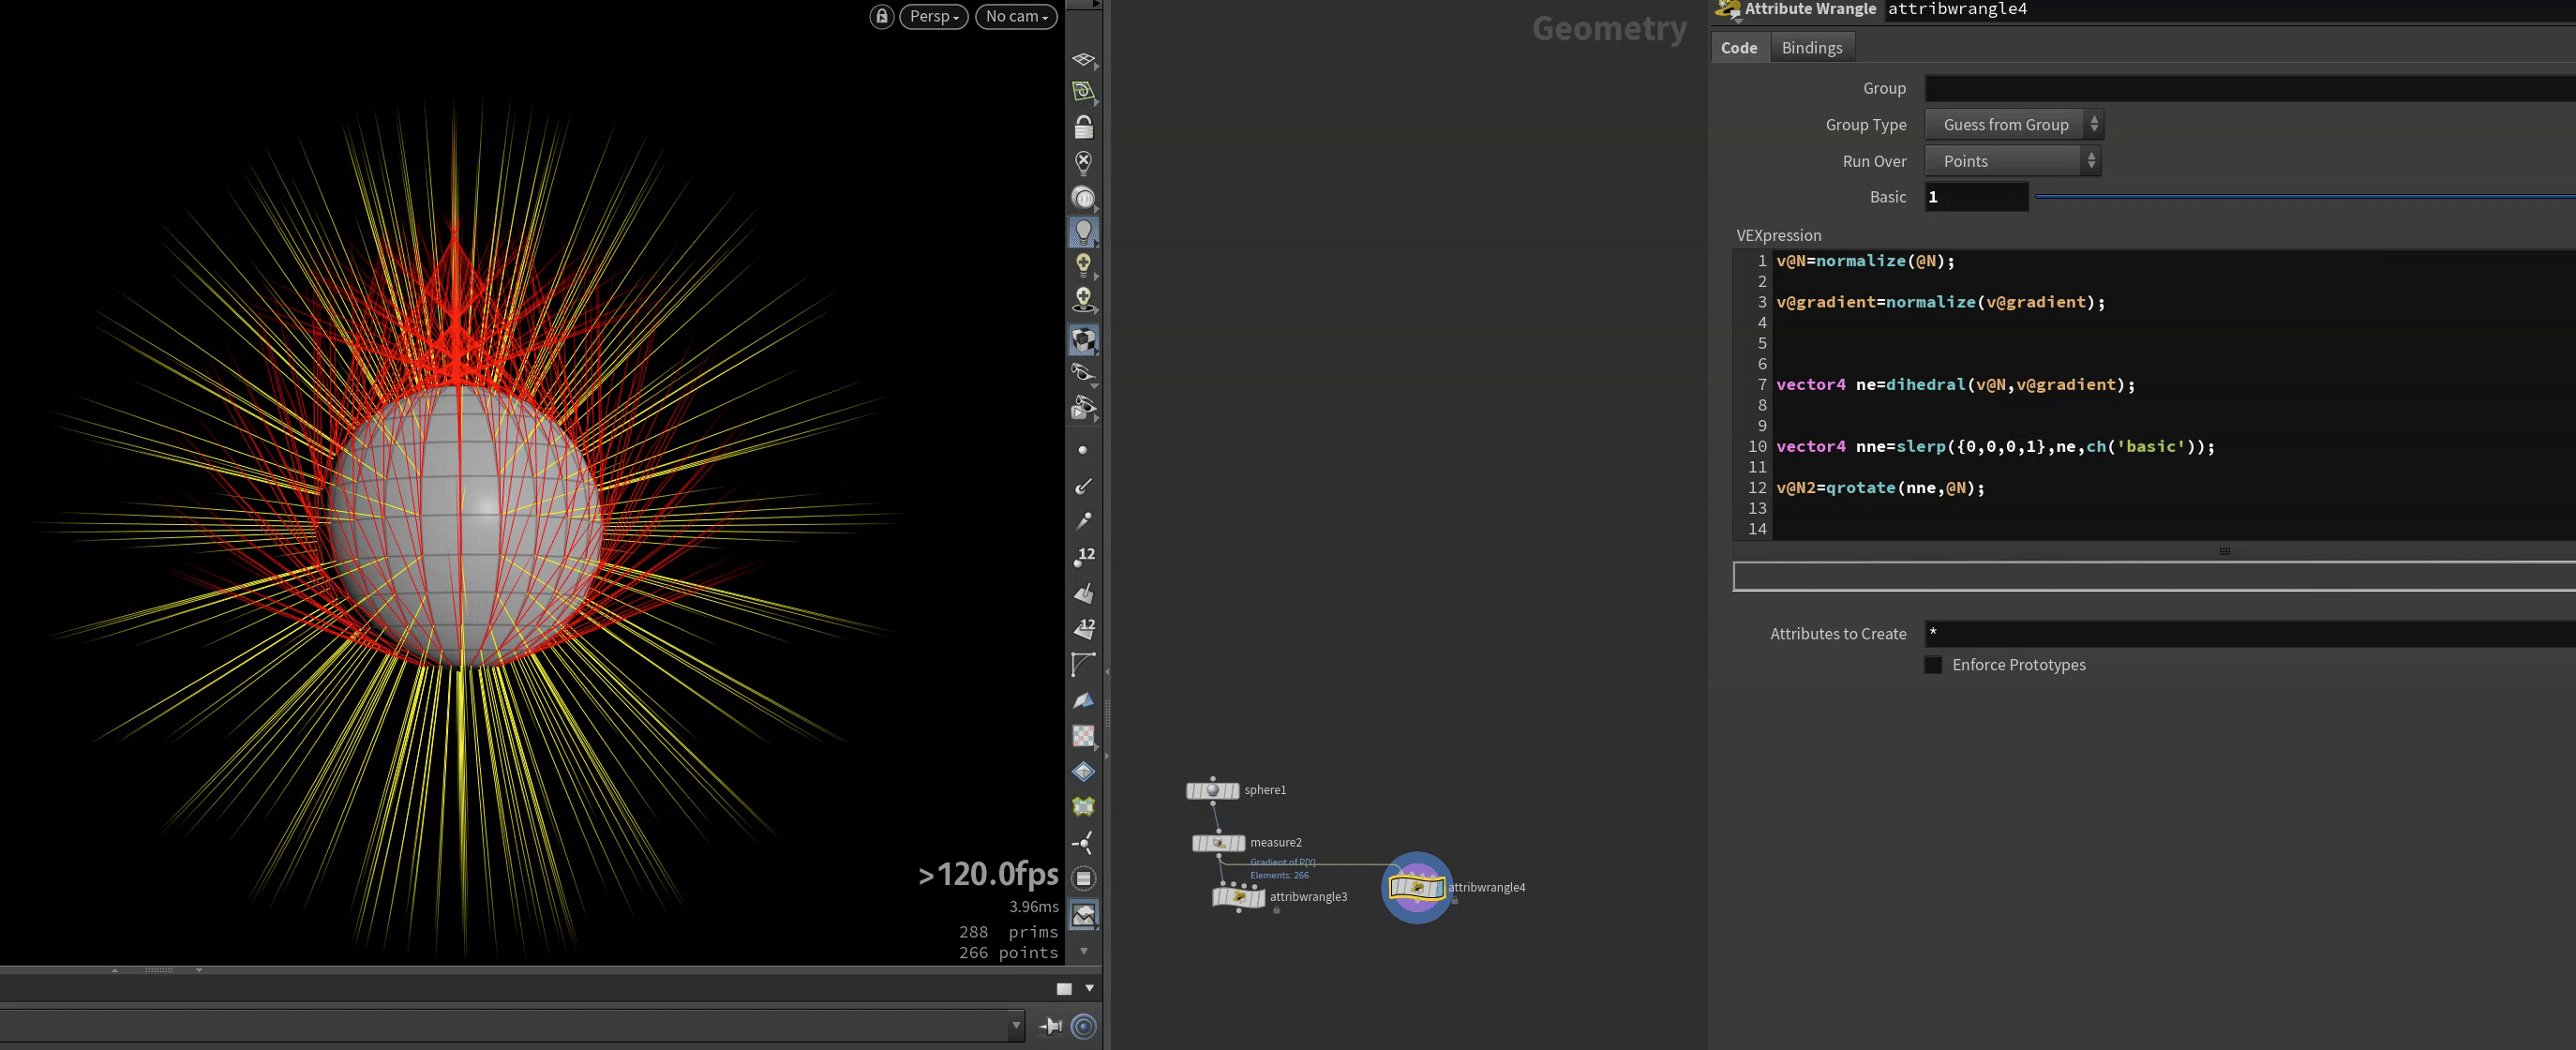
12.一些学习实战案例
- 1.让粒子在模型周围 sopsolver中
vex
vector mypos;
vector myuv;
int myprim;
float mydist;
vector hitpos;
vector hituv;

mydist= xyzdist(1, @P, myprim, myuv);
v@P_aim=primuv(1,'P', myprim, myuv);
v@N_aim=primuv(1,'N', myprim, myuv);

if(mydist<ch('Threshold'))
{
   @P=v@P_aim-v@N_aim*fit01(rand(@ptnum),ch('min'),chf('max'));
   v@v=ch('vscale');
}
// 求出点 第二端口模型上对应的最近点
//@P=的话就贴模型上了根据法线来点便宜,限制下速度,不要过快- 2.判断点在模型内外
vex
vector mypos;
vector myuv;
int myprim;
float mydist;
vector hitpos;
vector hituv;
mydist= xyzdist(1, @P, myprim, myuv);
v@P_aim=primuv(1,'P', myprim, myuv);
v@N_aim=primuv(1,'N', myprim, myuv);
i@hitprim = intersect(1, @P, v@N_aim*100,hitpos, hituv);

if(i@hitprim ==-1)
{
    removepoint(0,@ptnum);
}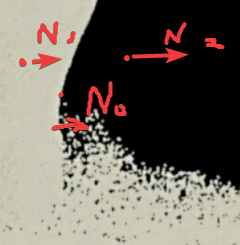
N1 为内部点 N2外部
- 找到所有点对应的物体上的最近点
- 同时获取法线
- intersect求交集 如果-1,没有交集就表示在模型外部
windingnumber 缠绕处理内外
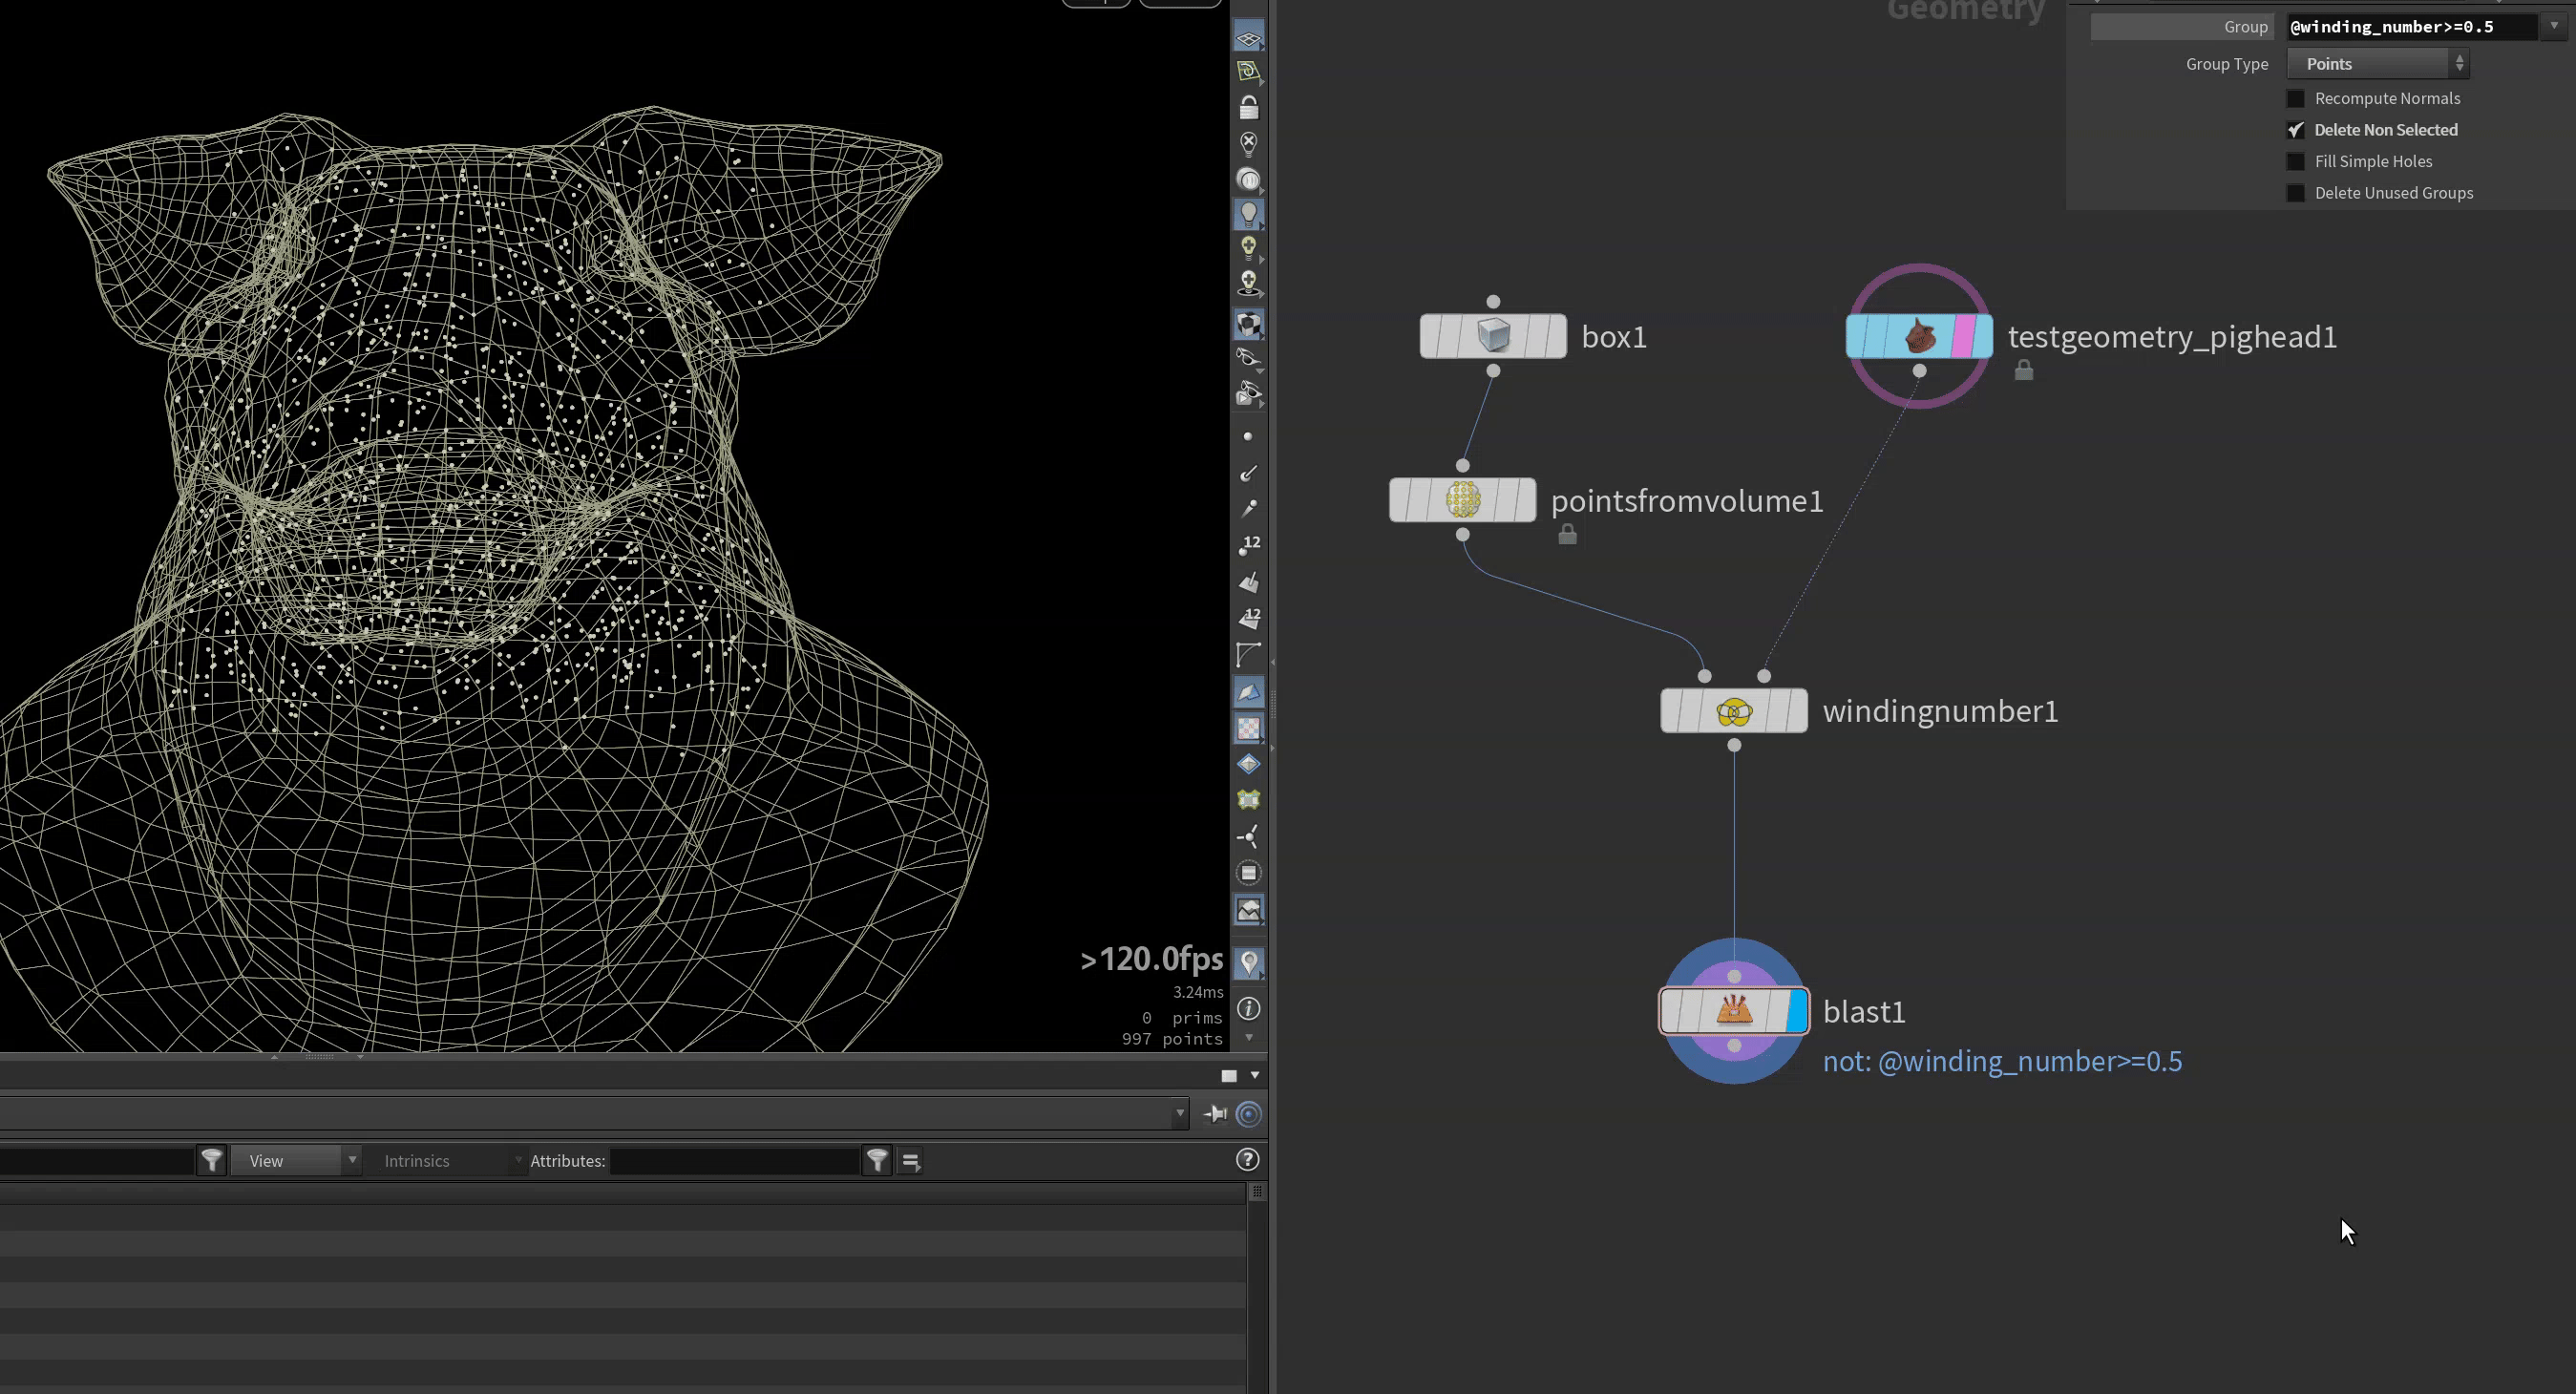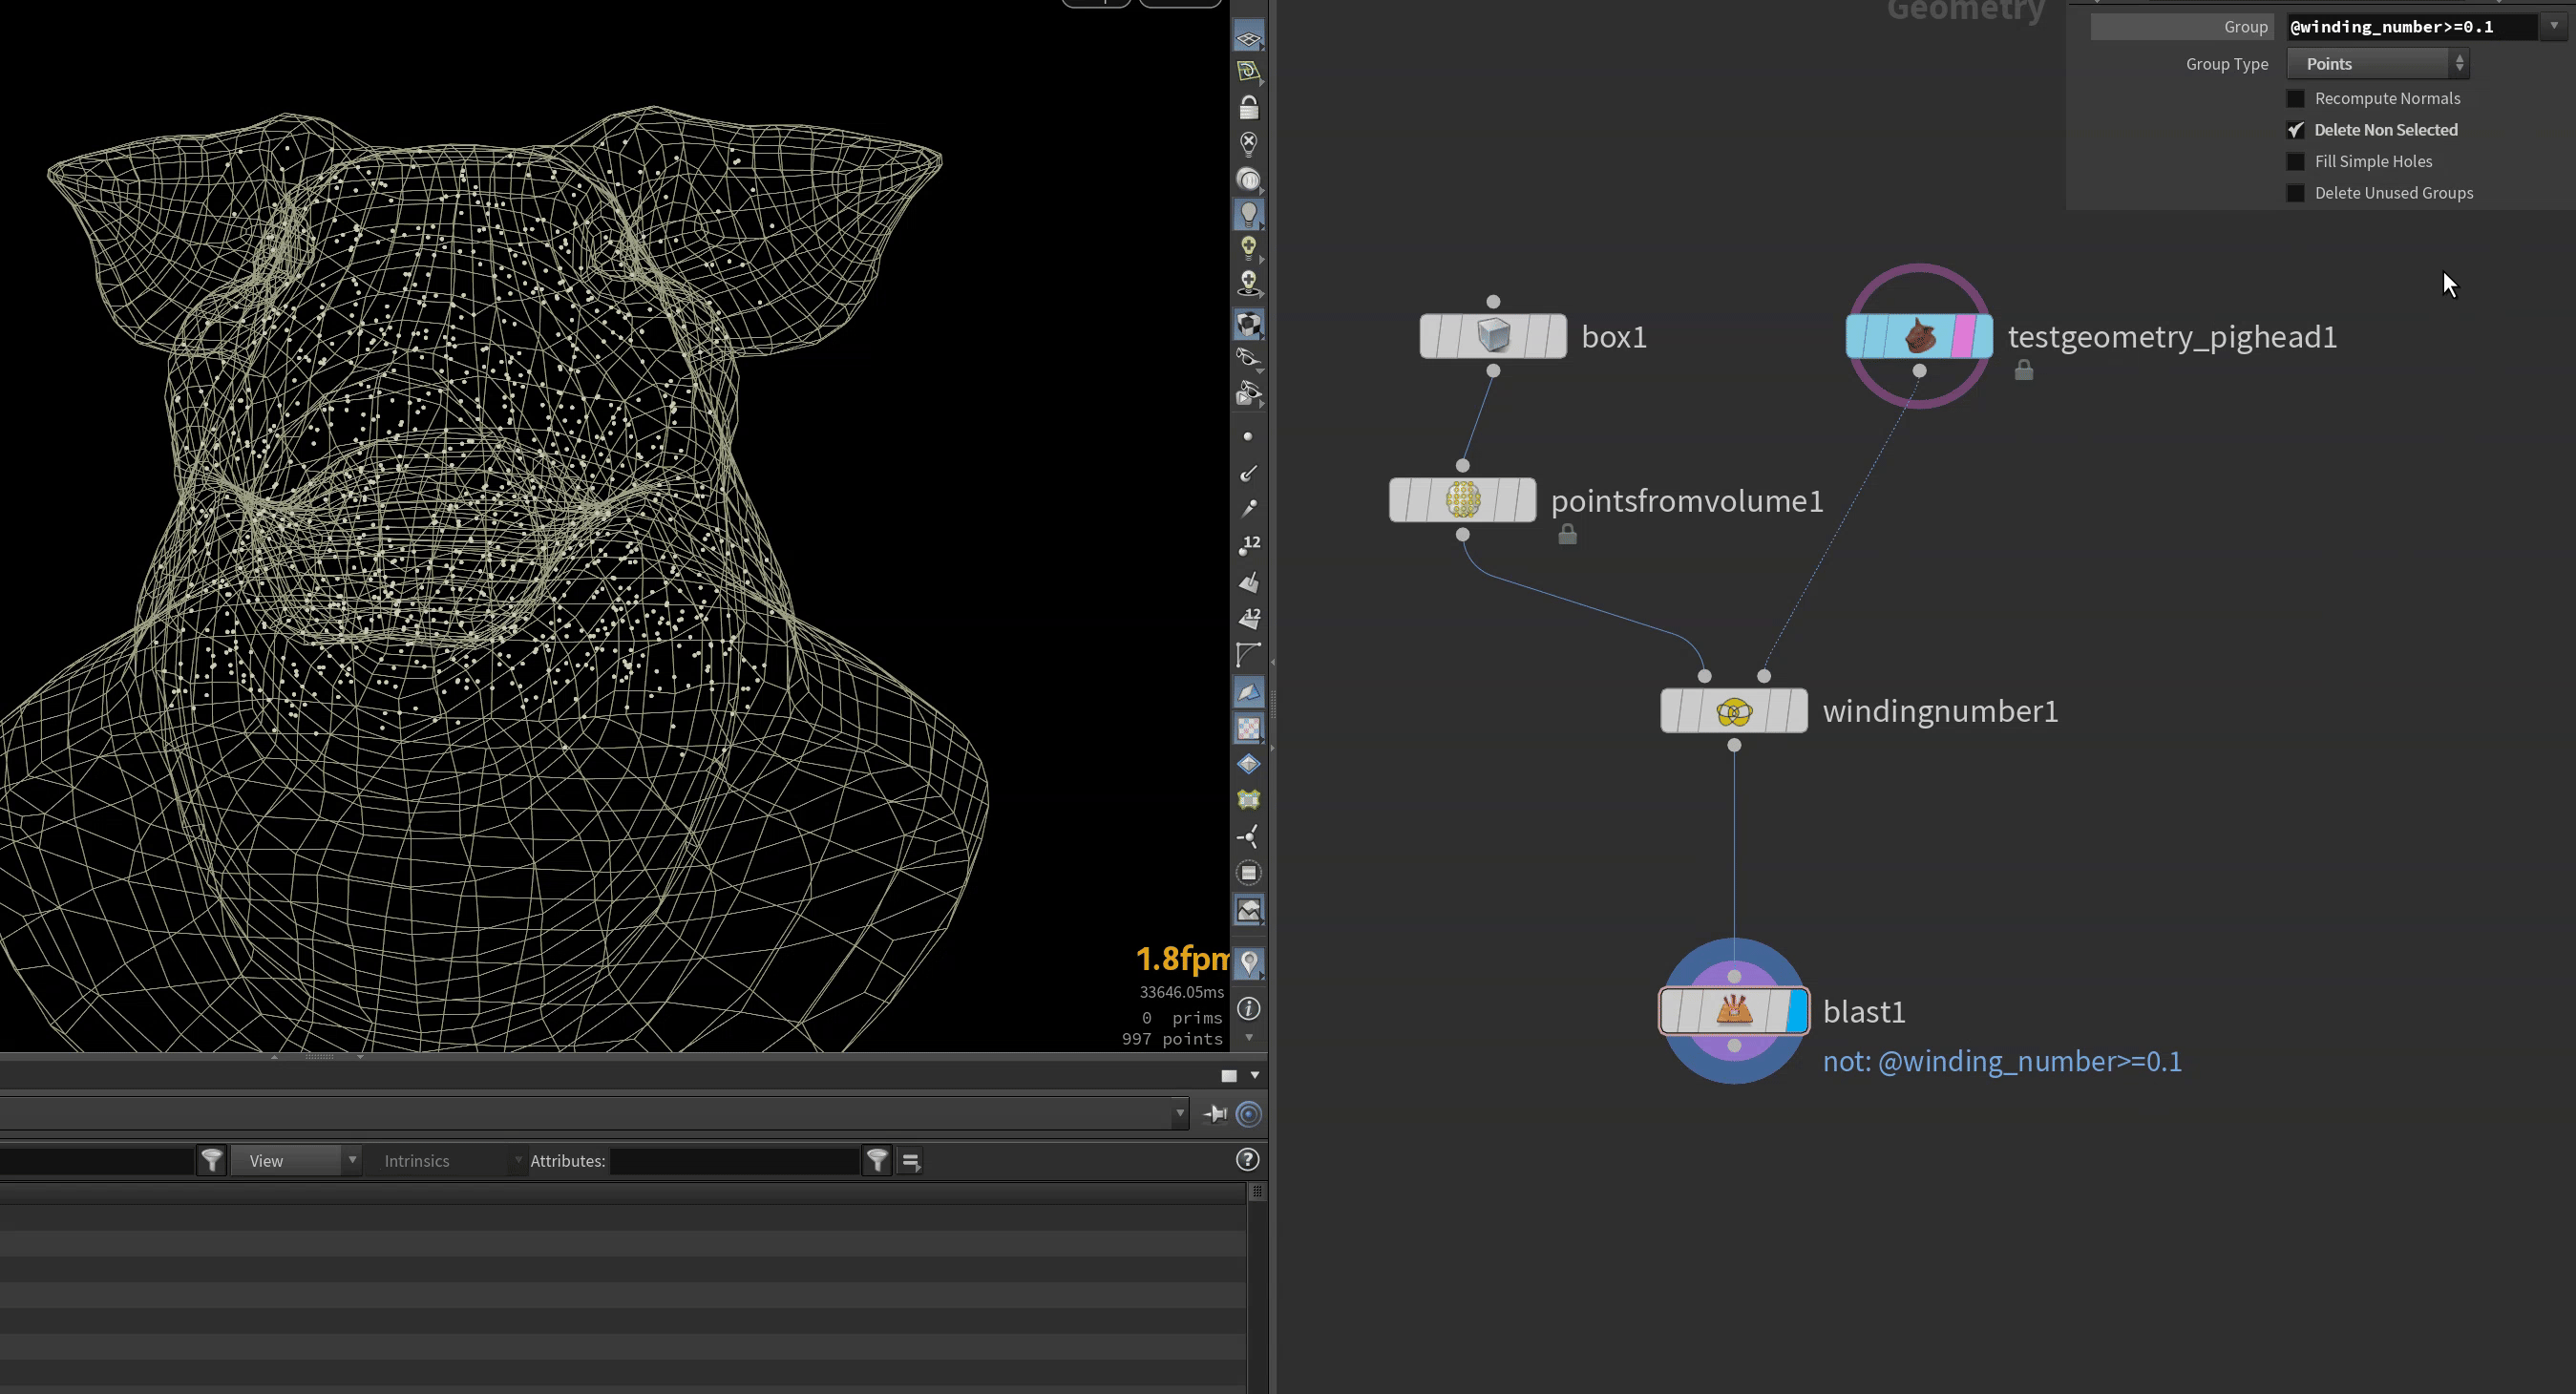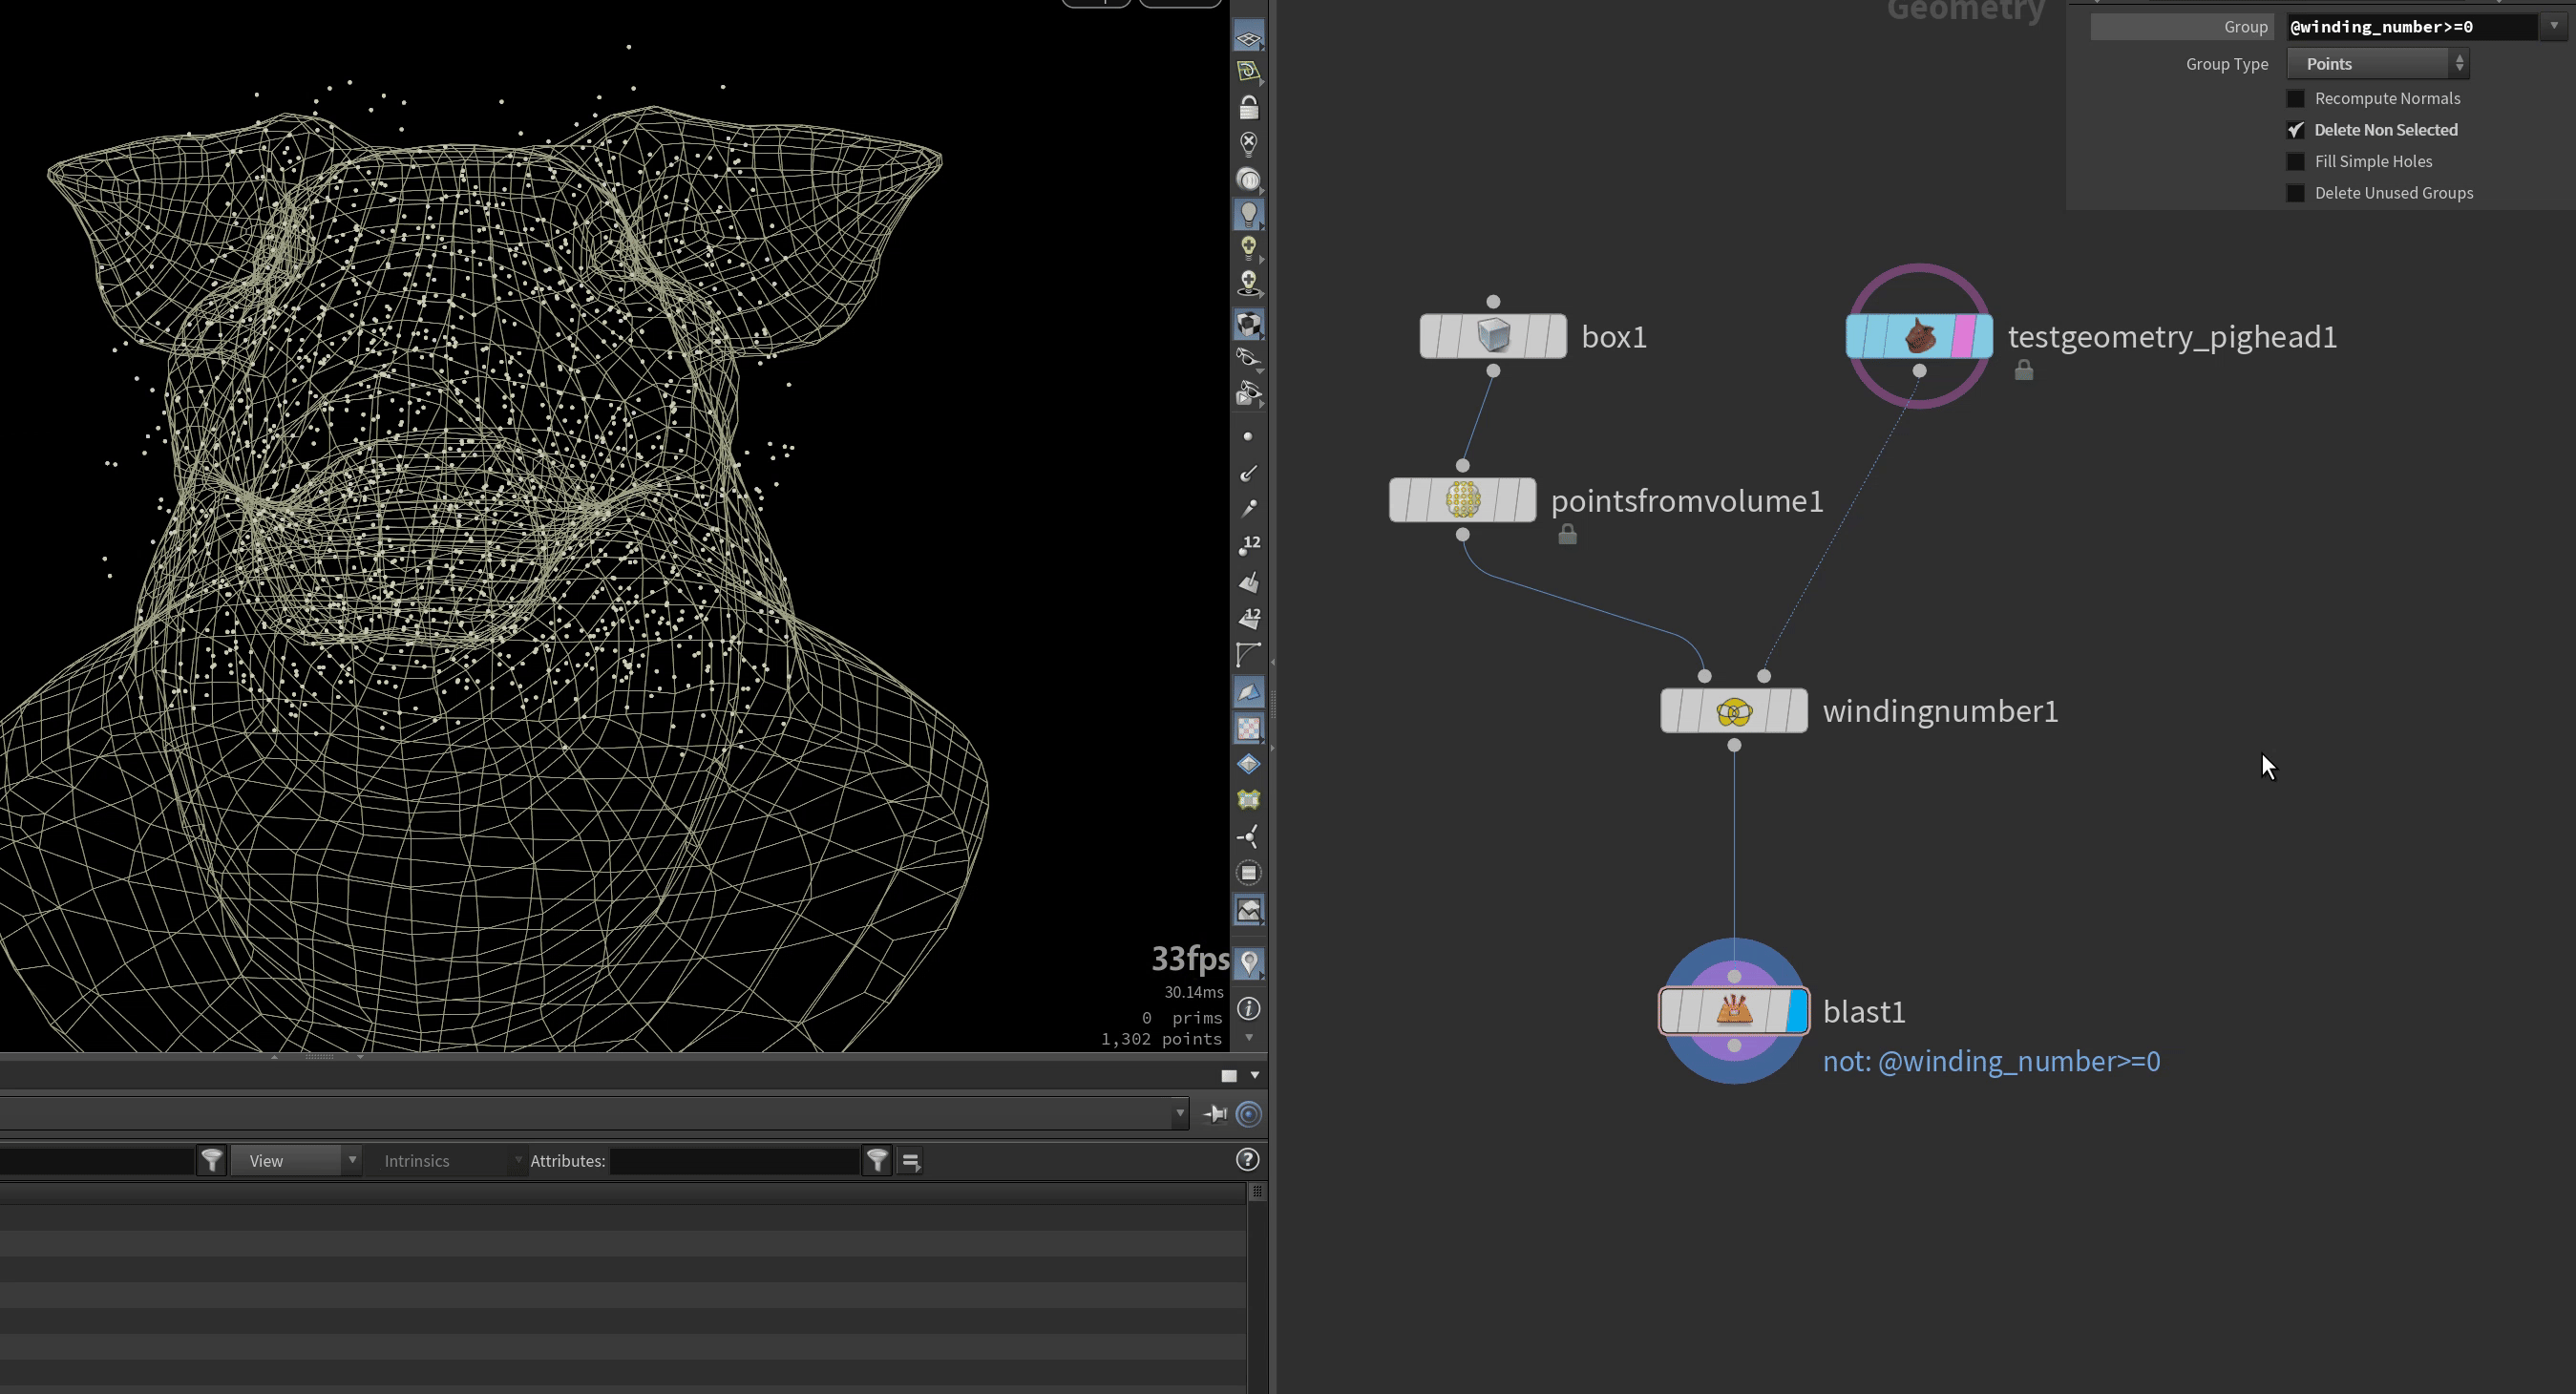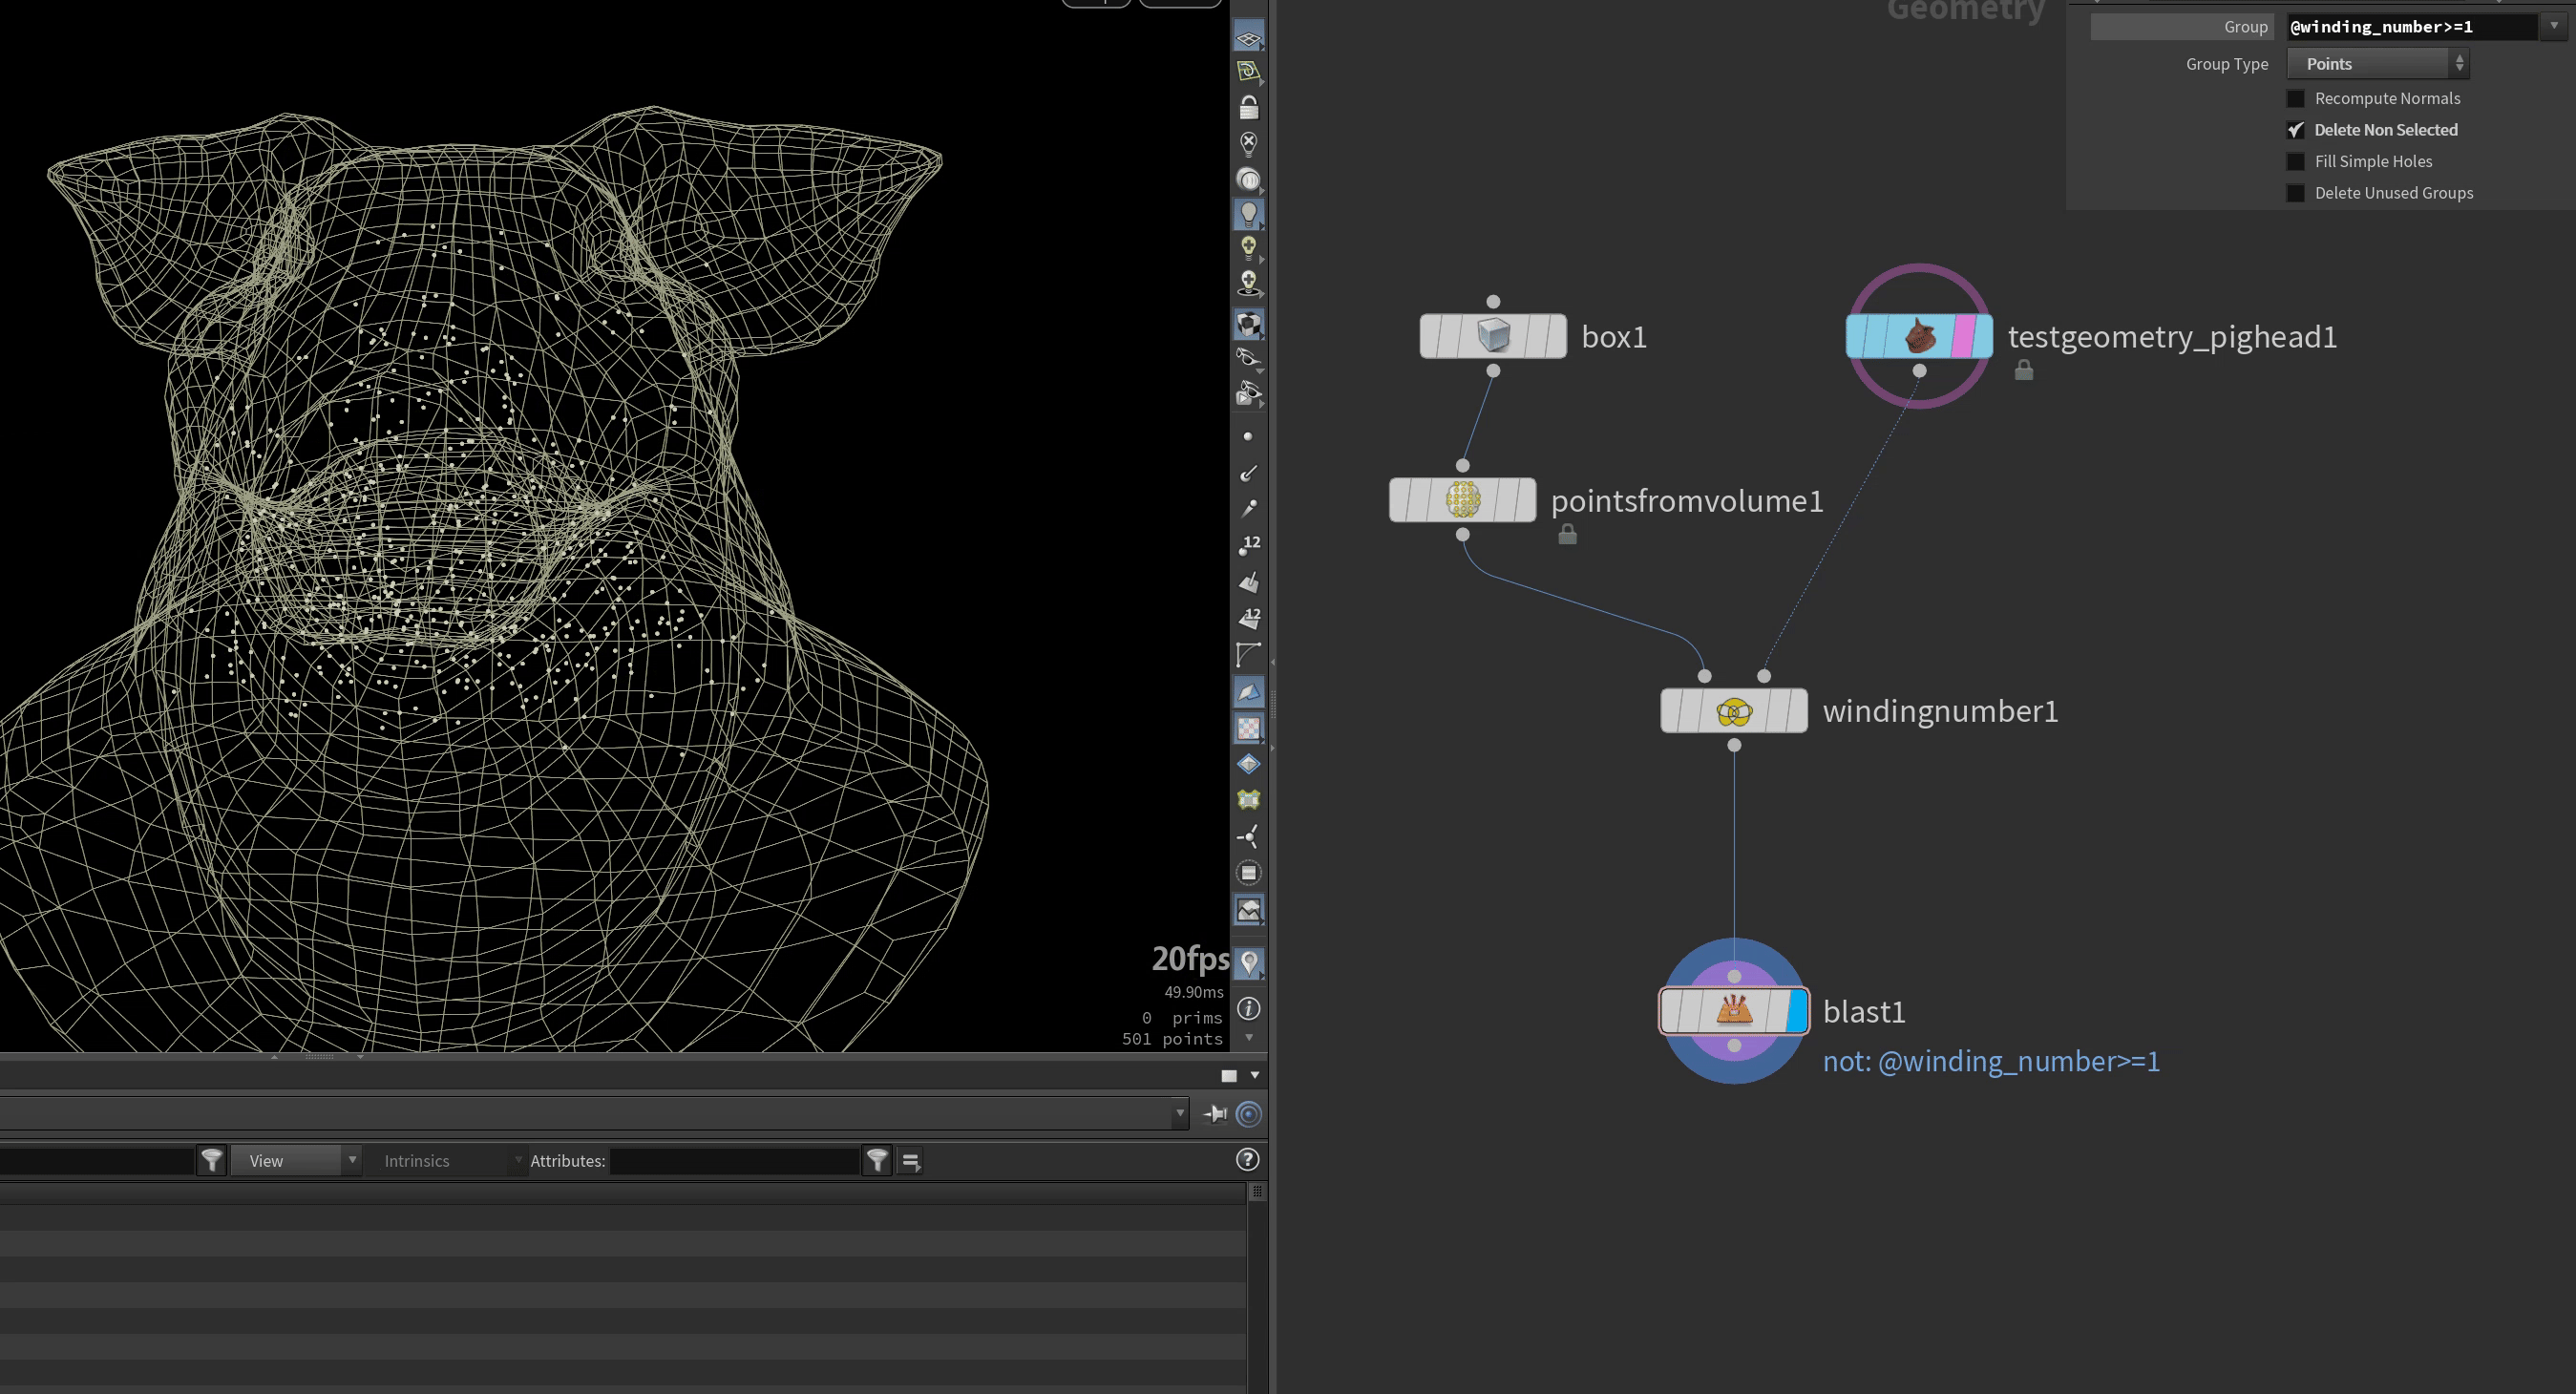
- 3.缠绕效果
vex
// 获取第一个点
vector minpos = minpos(1, @P);
@P = minpos;
vector currentpos = @P;
// 设置初始变量
vector dir = chv("axis");
int newprim = addprim(0, "polyline");
for( int i=0; i < chi("number_of_pounts"); i++ ) {
    //获取当前处理点,最近表面上的法线
    int closept = nearpoint(1, currentpos);
    vector closeN = point(1, "N" ,closept);
    //计算新的点 点位置
    vector newpos = normalize(cross(closeN, dir + curlnoise(currentpos + i * 0.01) * ch("noise"))) * ch("stepsize");
    //将新的点 重新投射到物体表面
    vector  projectpos = minpos(1, currentpos + newpos);
    //配置新的点
    int newpt = addpoint(0, projectpos + closeN * ch("offset") * 0.00001 * i);
    addvertex(0, newprim, newpt);
 //将新的点,设置为下次一次交互的点
    currentpos = projectpos;
}- 需要一定规则的缠绕类似自上而下,需要加一些判定条件
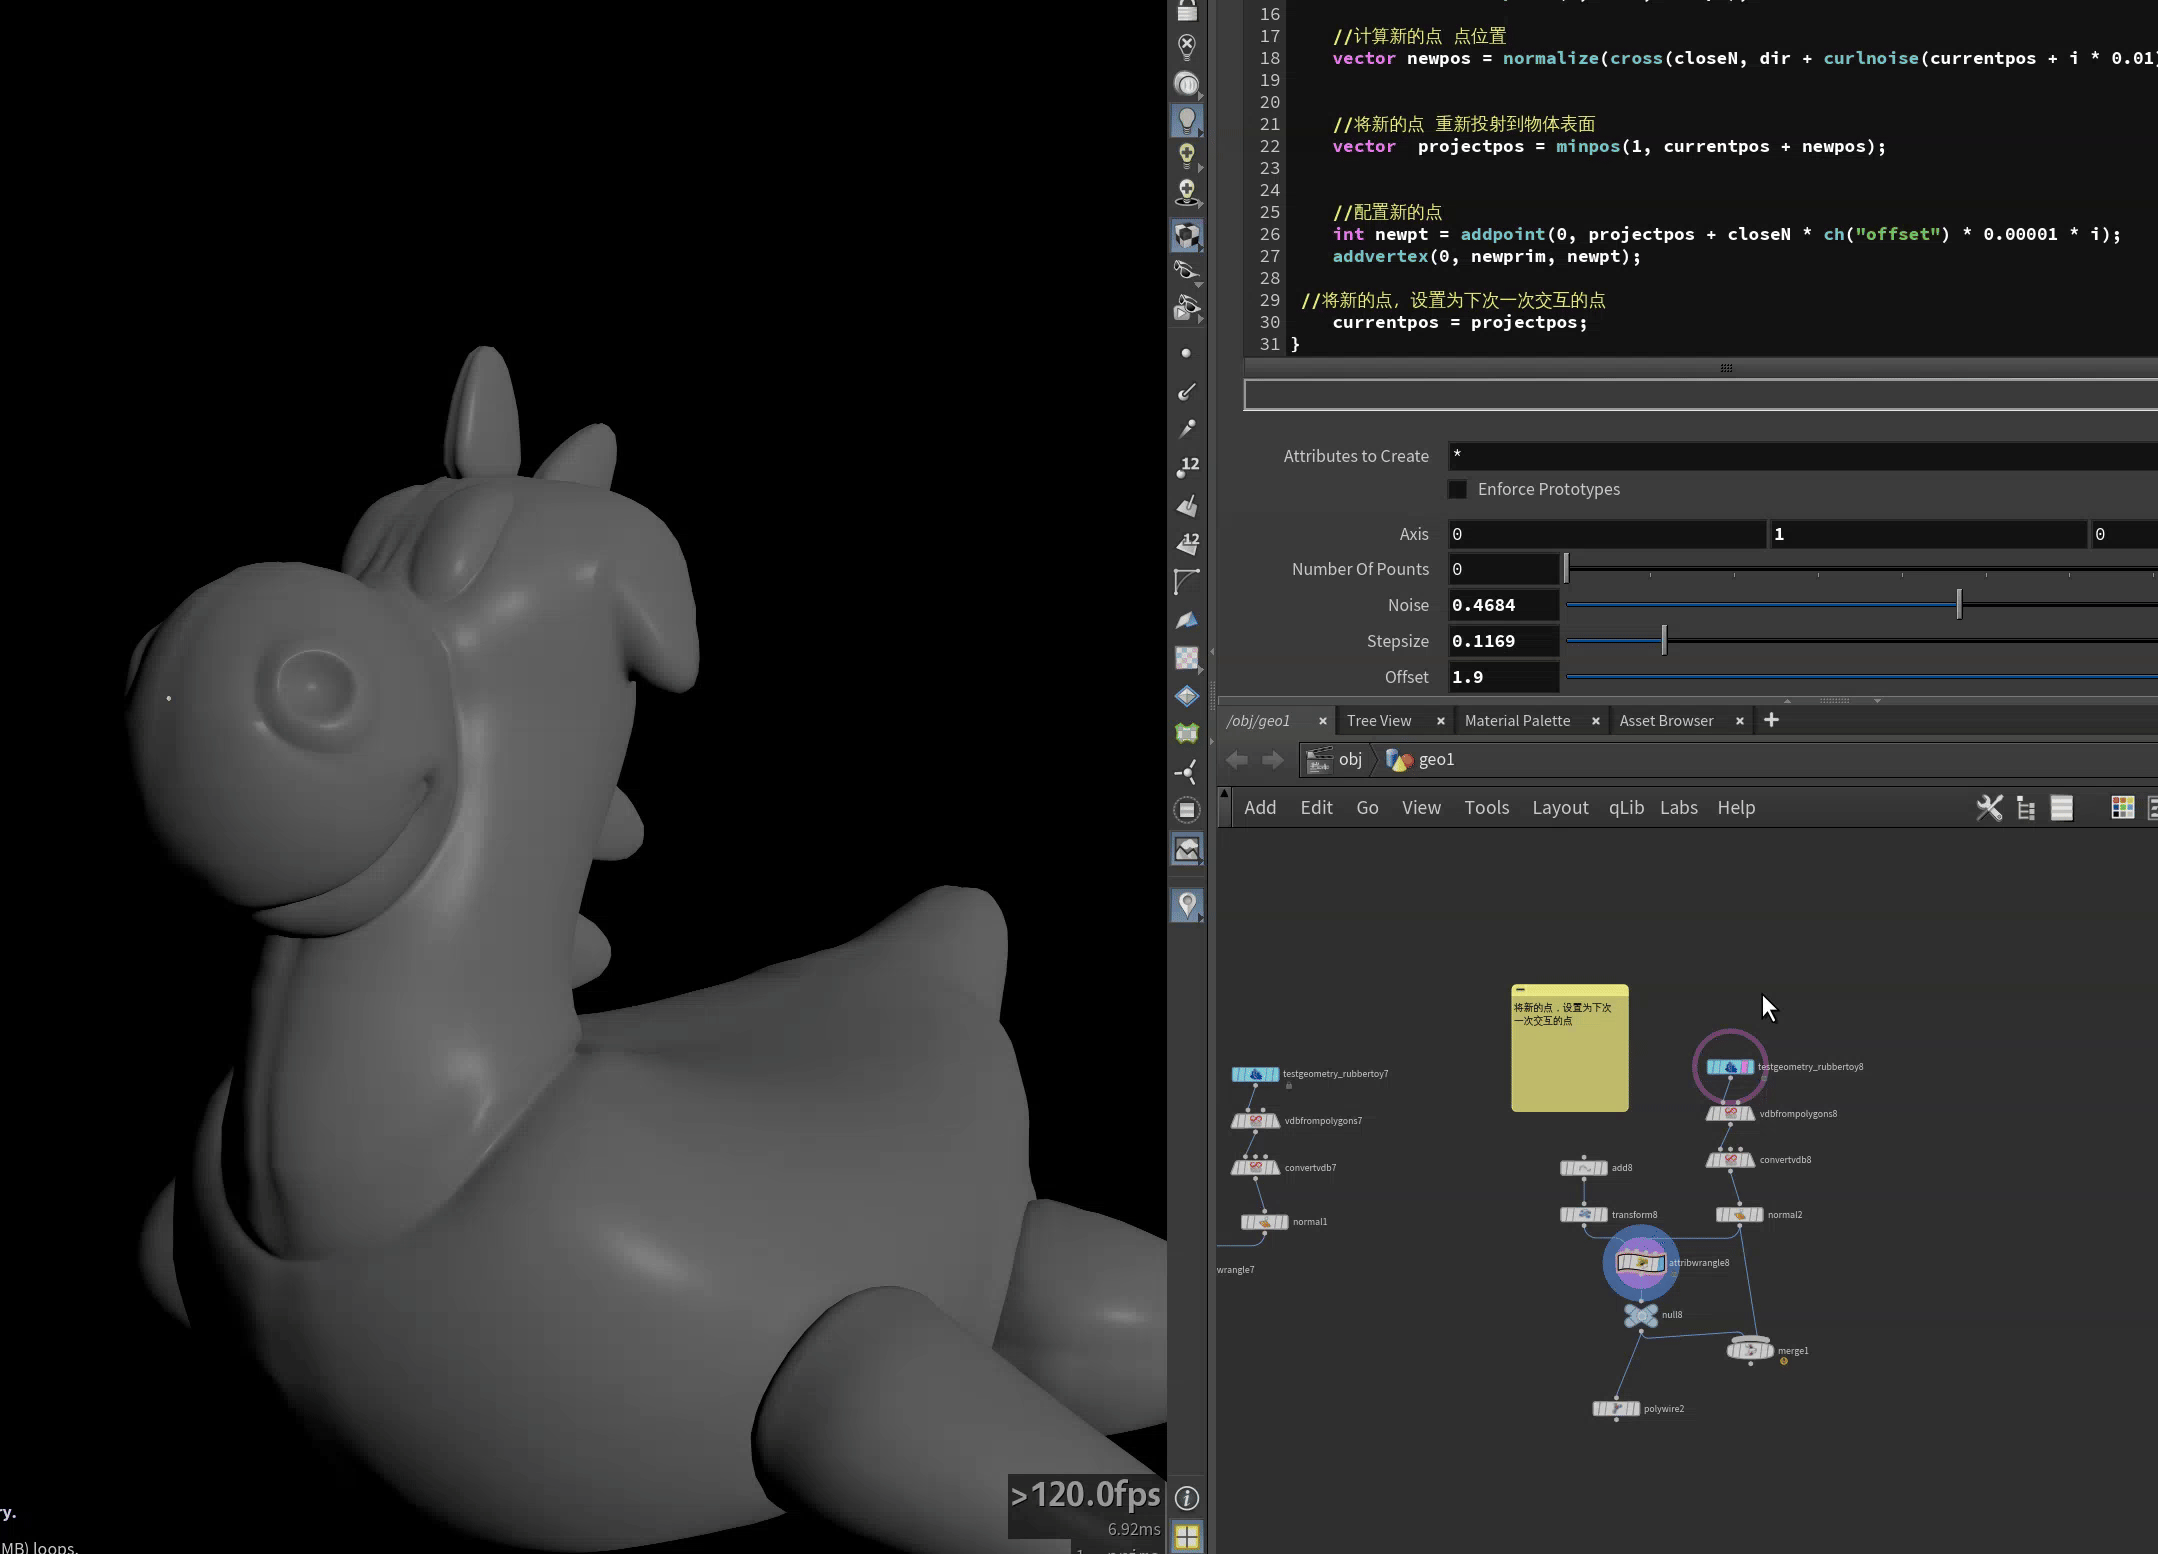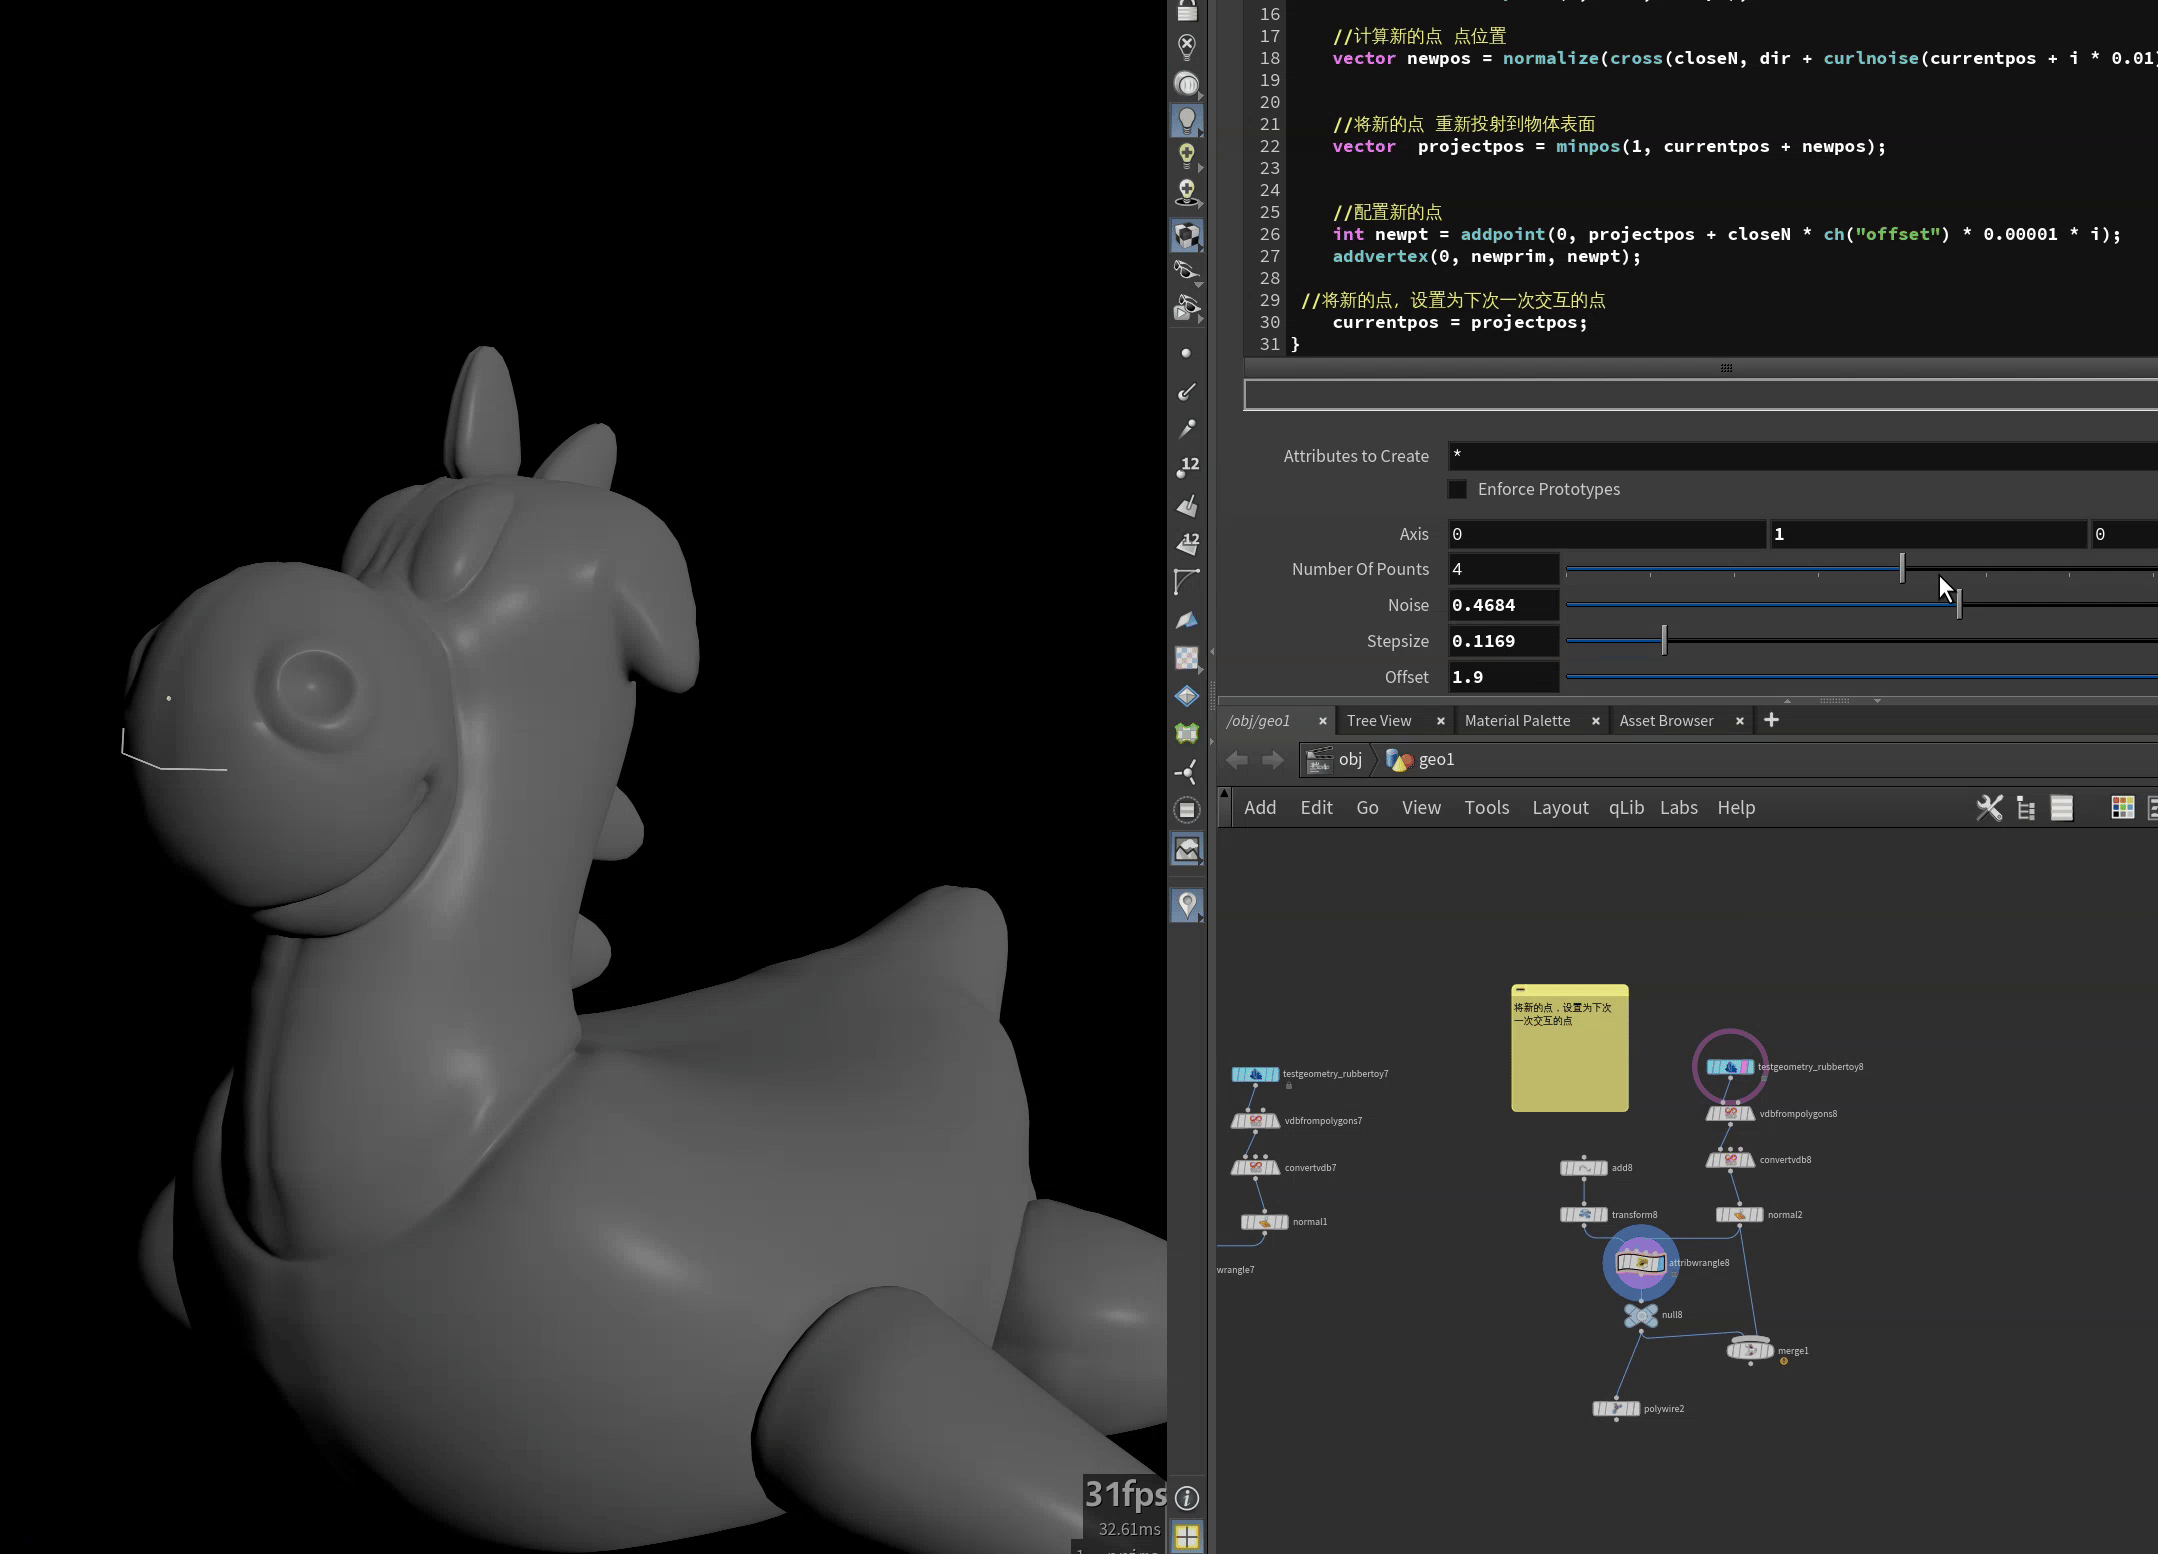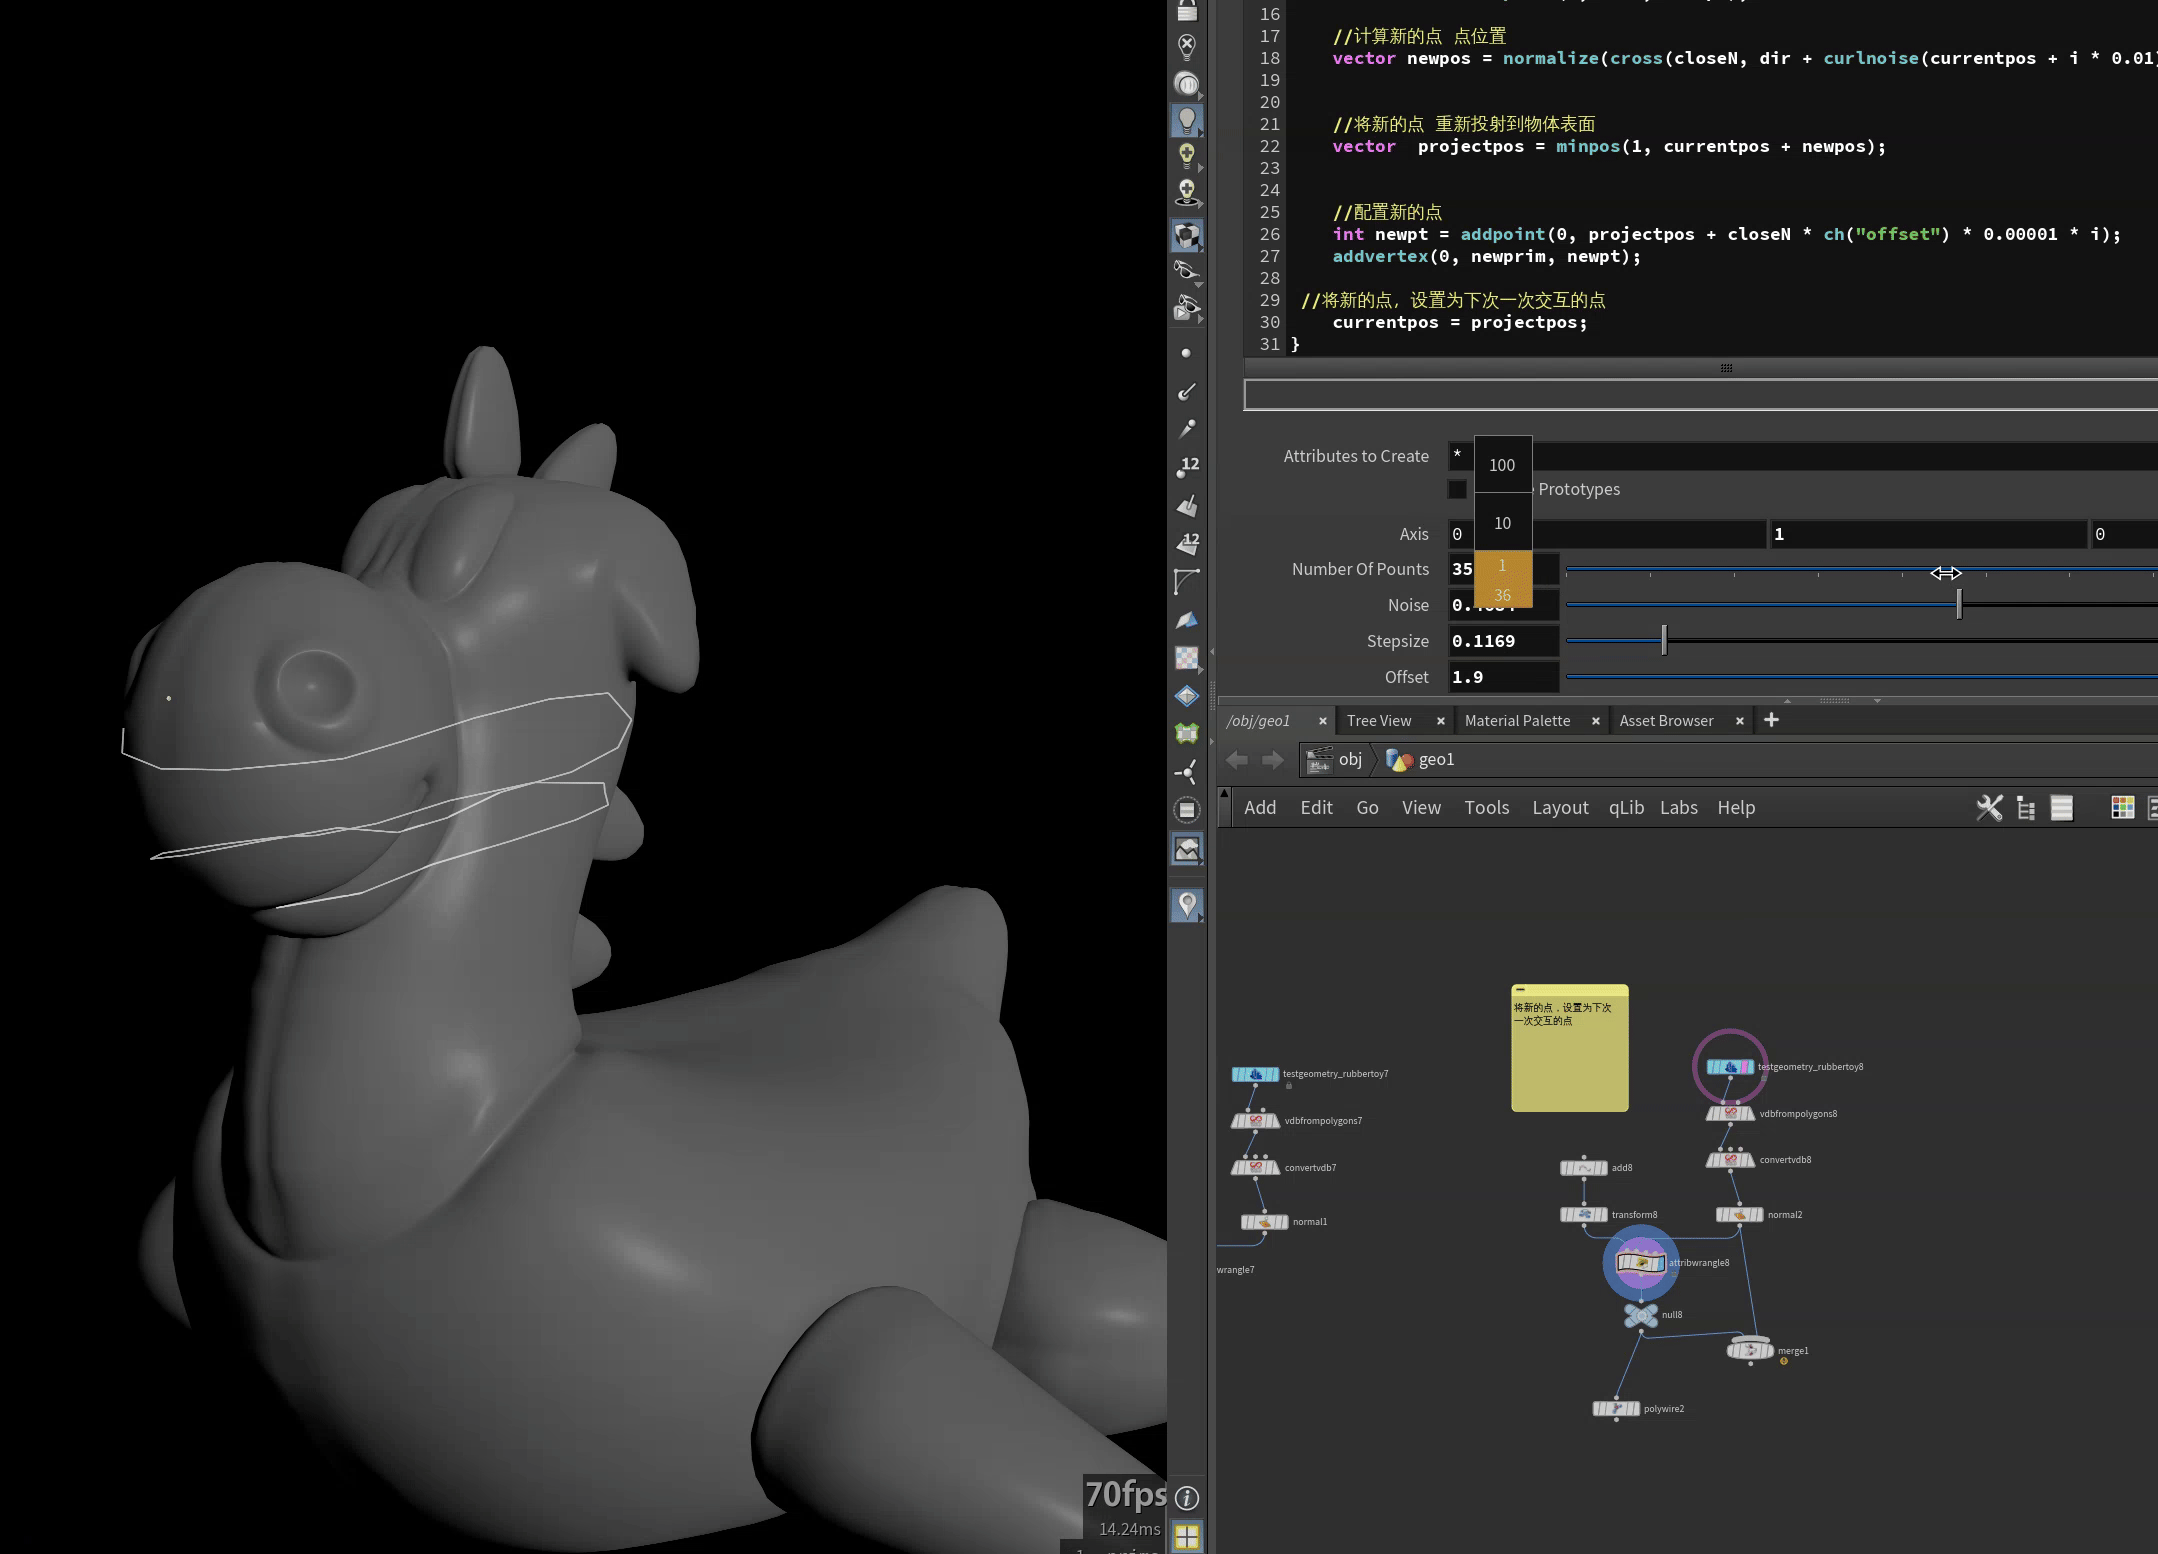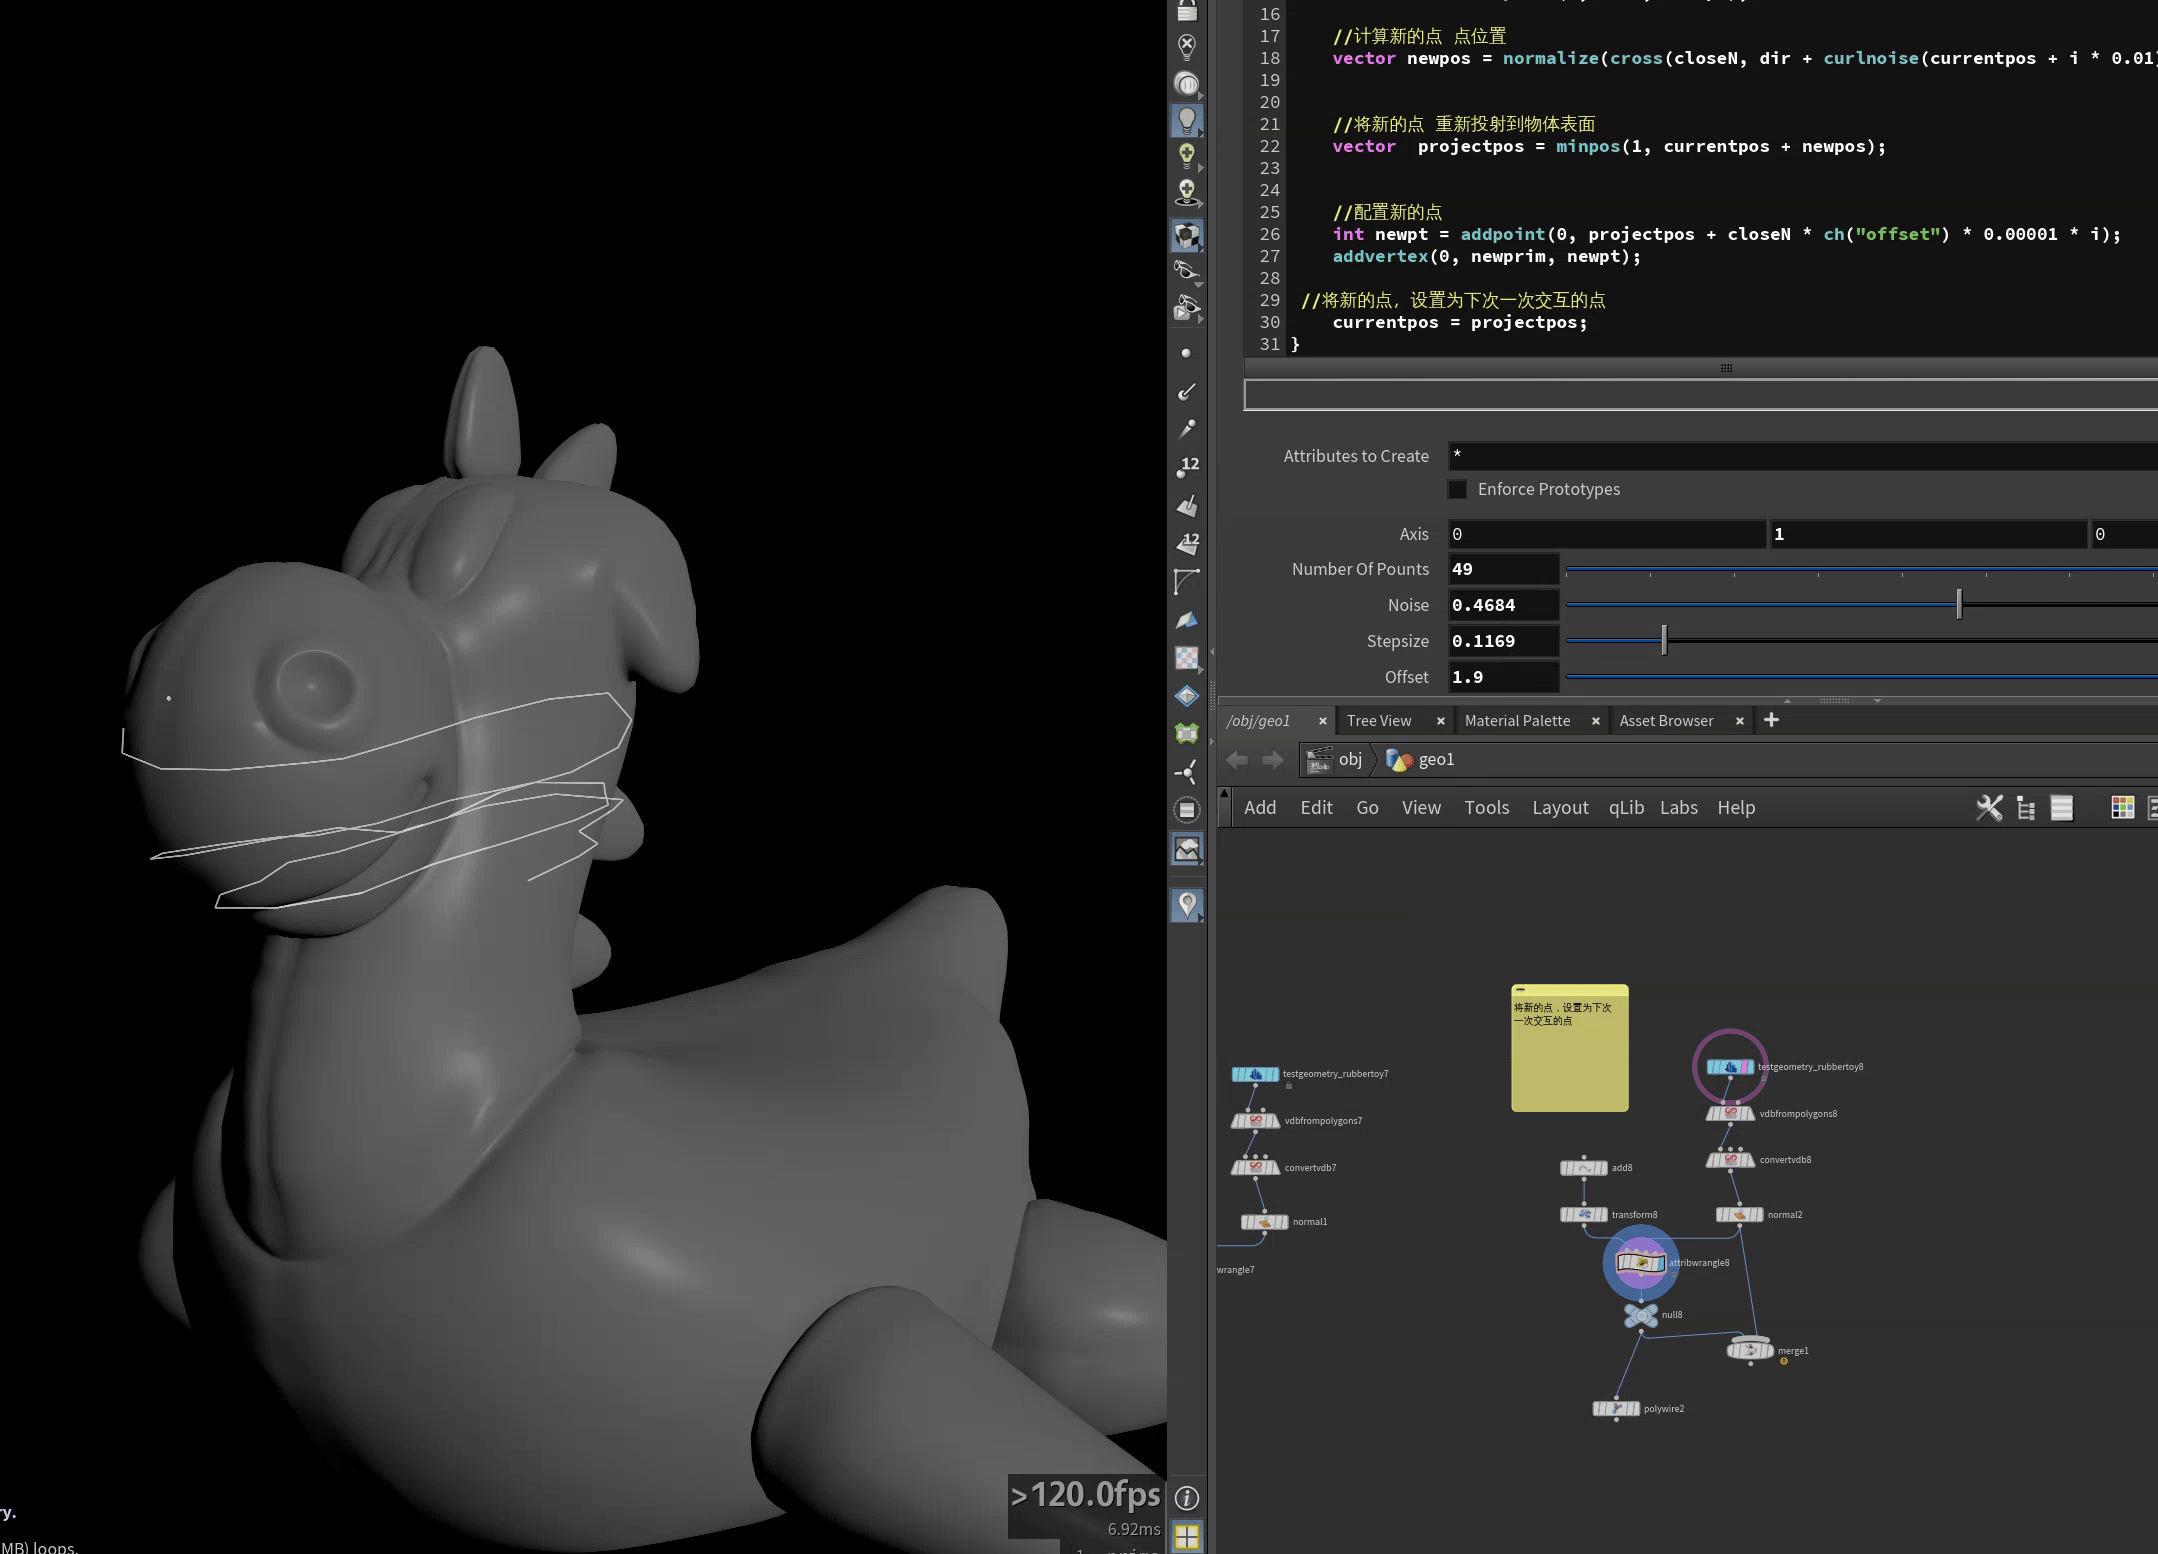
- 4.删除相机外的
- 第二端口为相机(是点)
vex
vector C=toNDC(chs('cam'),@P);
if(C.x<chf('x_min')||C.x>ch('x_max')||C.y<chf('y_min')||C.y>chf('y_max')||C.z==0){
removepoint(0,@ptnum);
}
vector p2=point(1,'P',0);
f@d=dot(@N,p2);
//@Cd=set(@d);
if(@d>0){
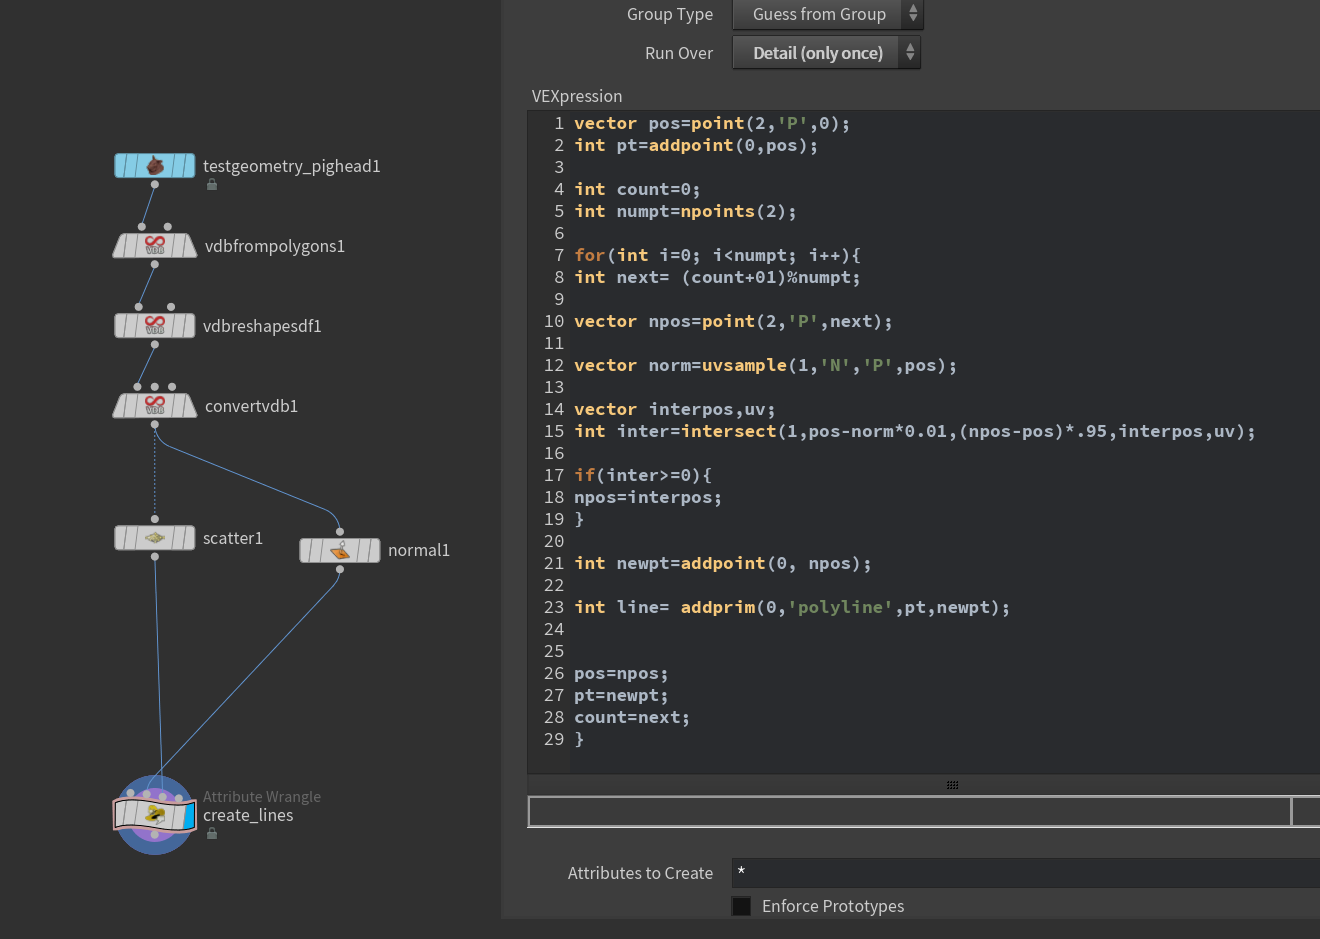
removepoint(0,@ptnum);}- 5.add lines
vex
vector pos=point(2,'P',0);
int pt=addpoint(0,pos);
int count=0;
int numpt=npoints(2);
for(int i=0; i<numpt; i++){
int next= (count+01)%numpt;
vector npos=point(2,'P',next);
vector norm=uvsample(1,'N','P',pos);
vector interpos,uv;
int inter=intersect(1,pos-norm*0.01,(npos-pos)*.95,interpos,uv);
if(inter>=0){
npos=interpos;
}
int newpt=addpoint(0, npos);
int line= addprim(0,'polyline',pt,newpt);
pos=npos;
pt=newpt;
count=next;
}
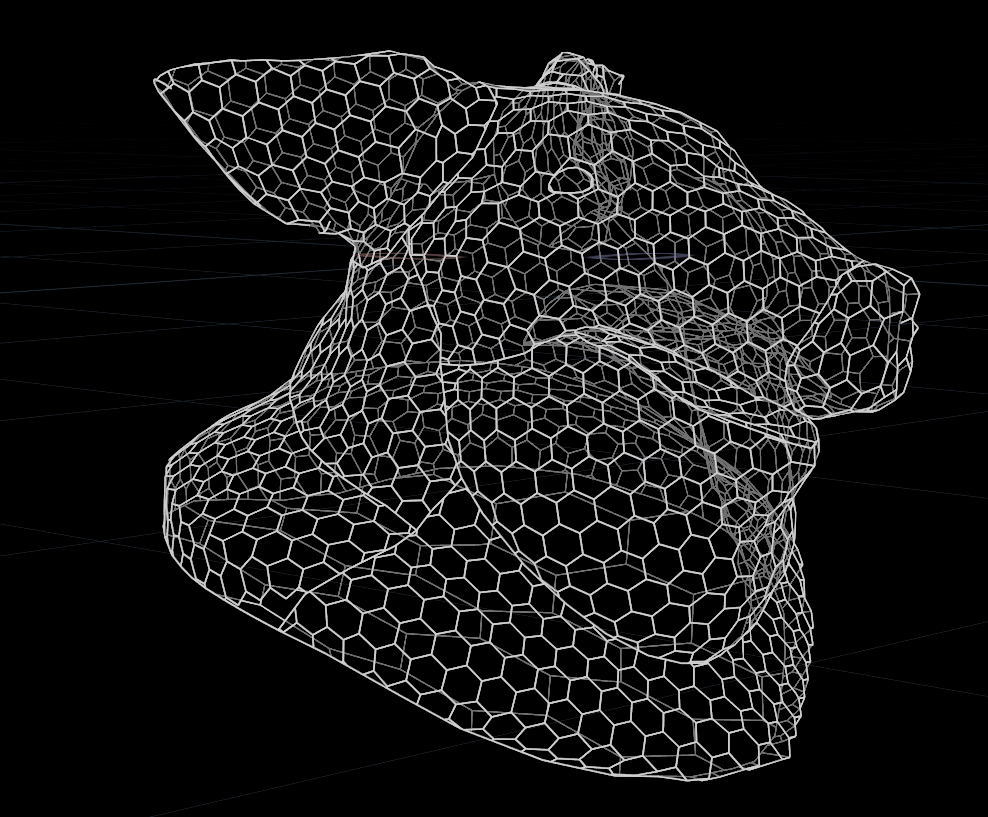
- 6.uv to obj
- Follow Particles
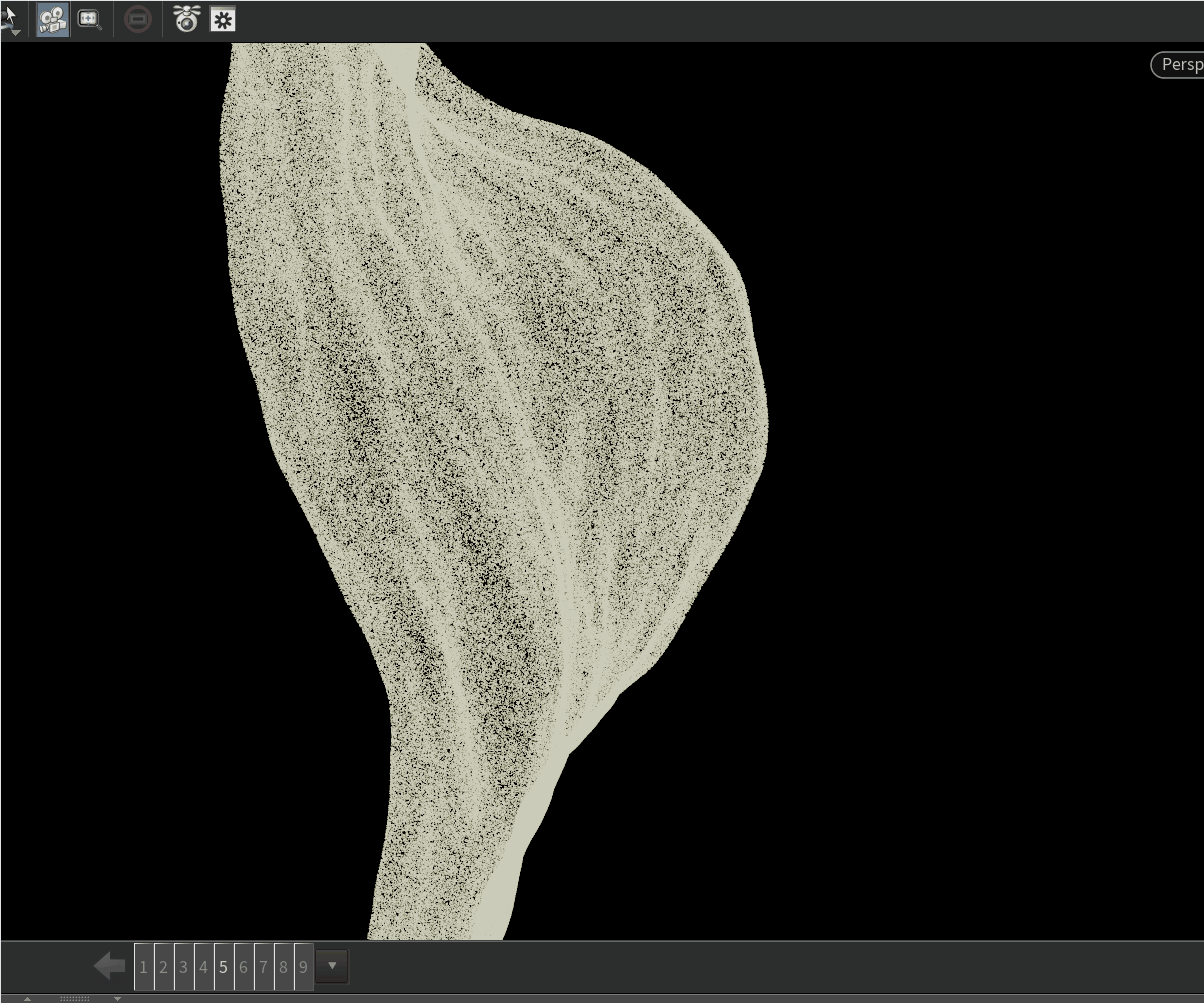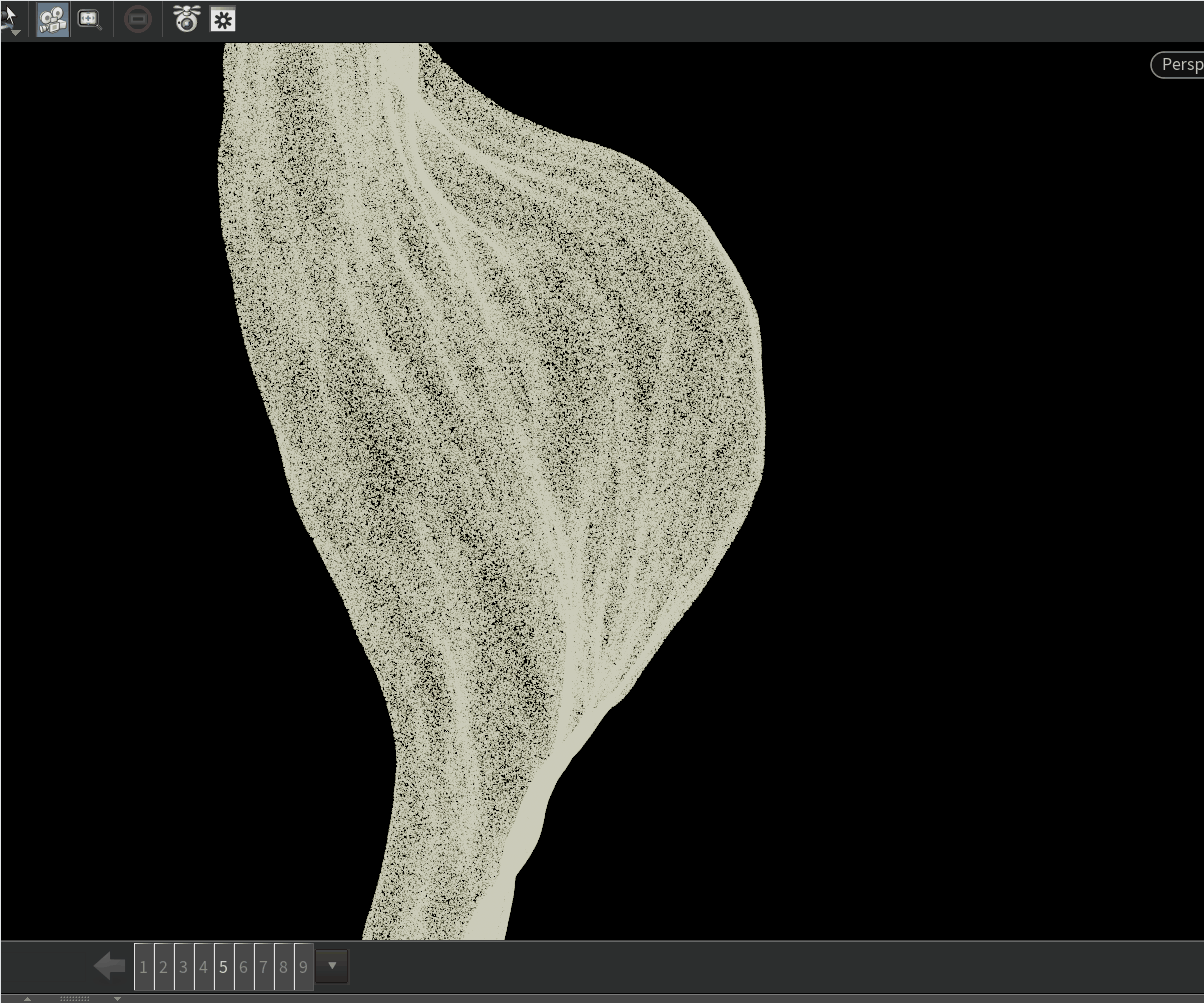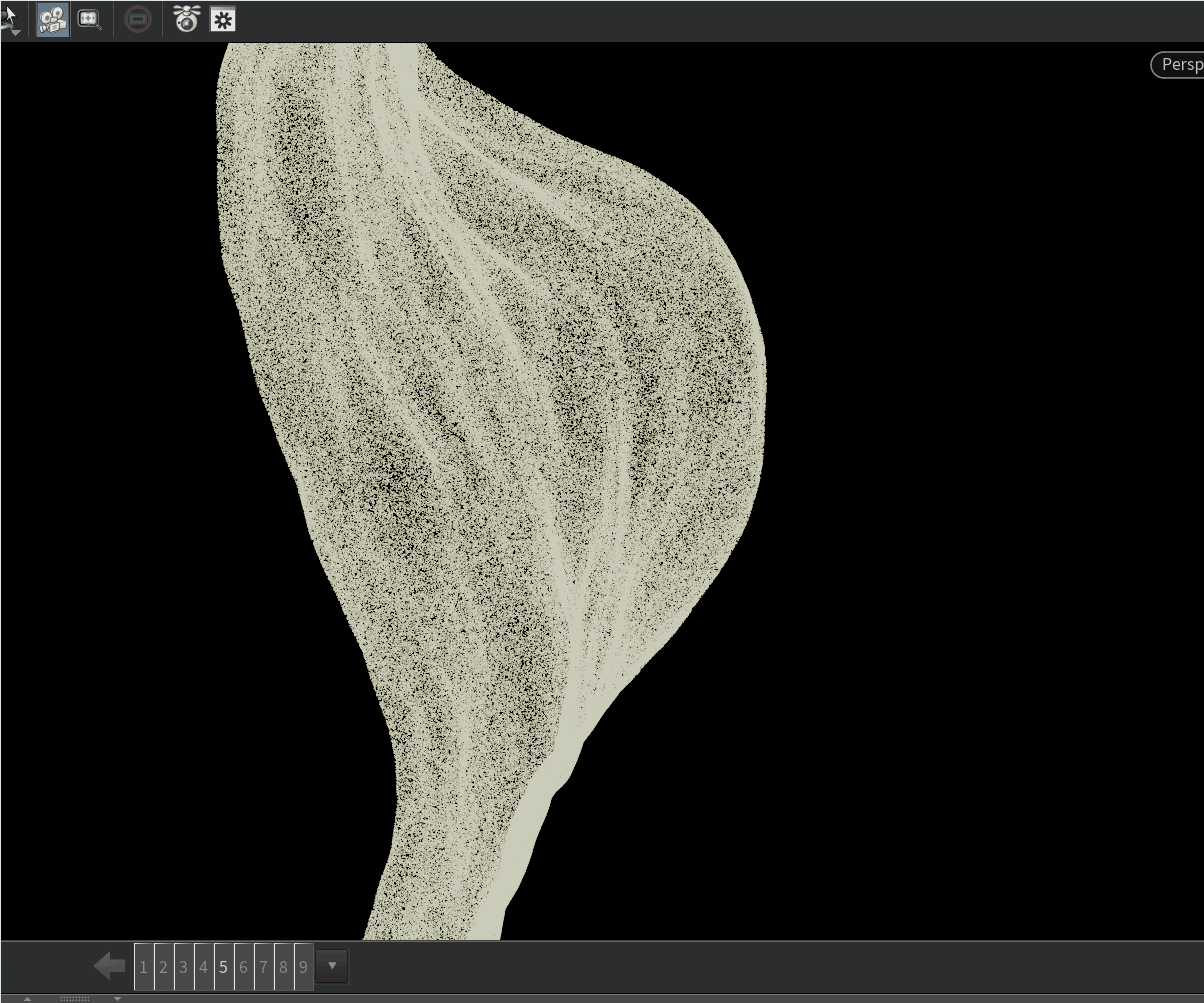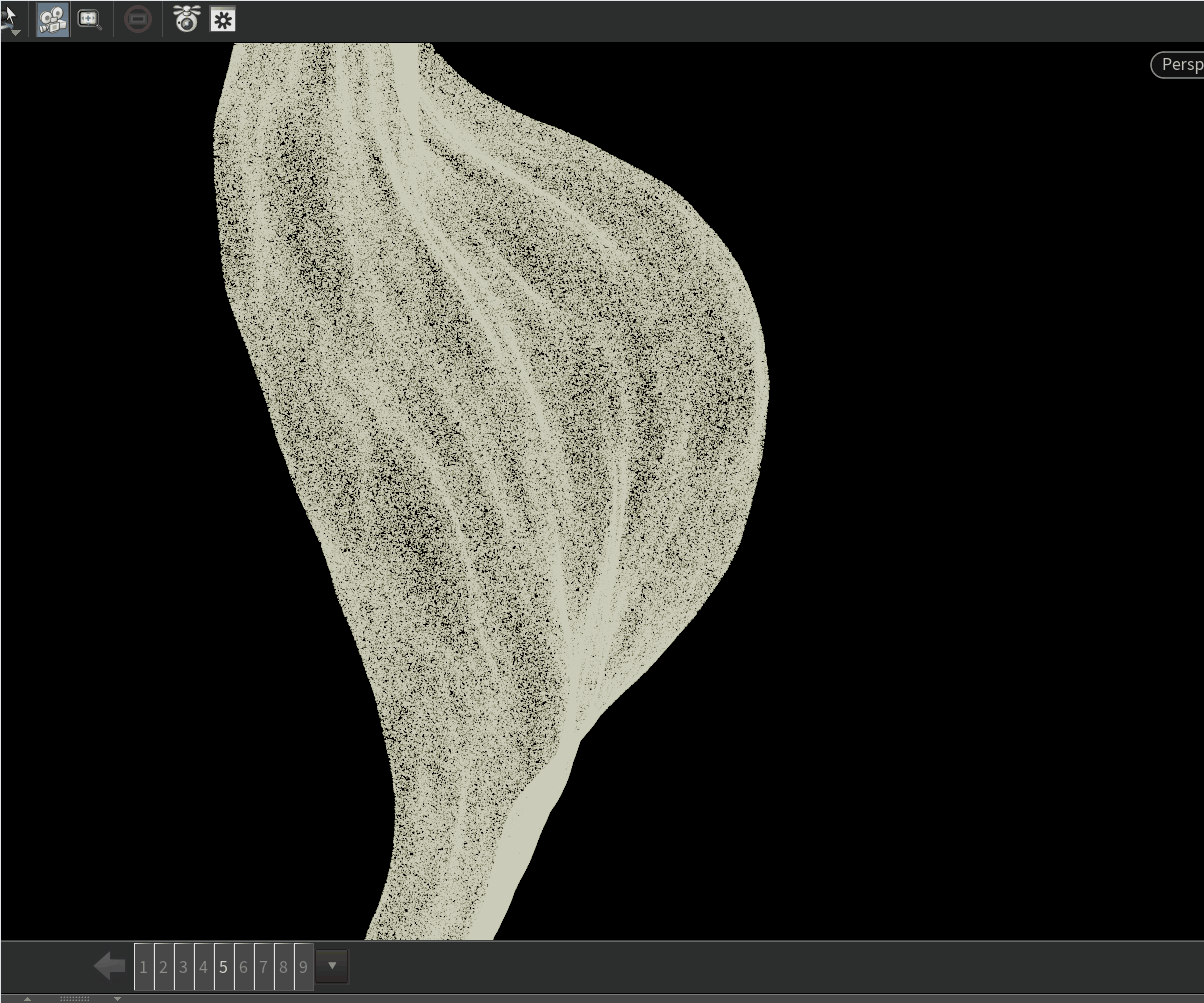
- 如何移动
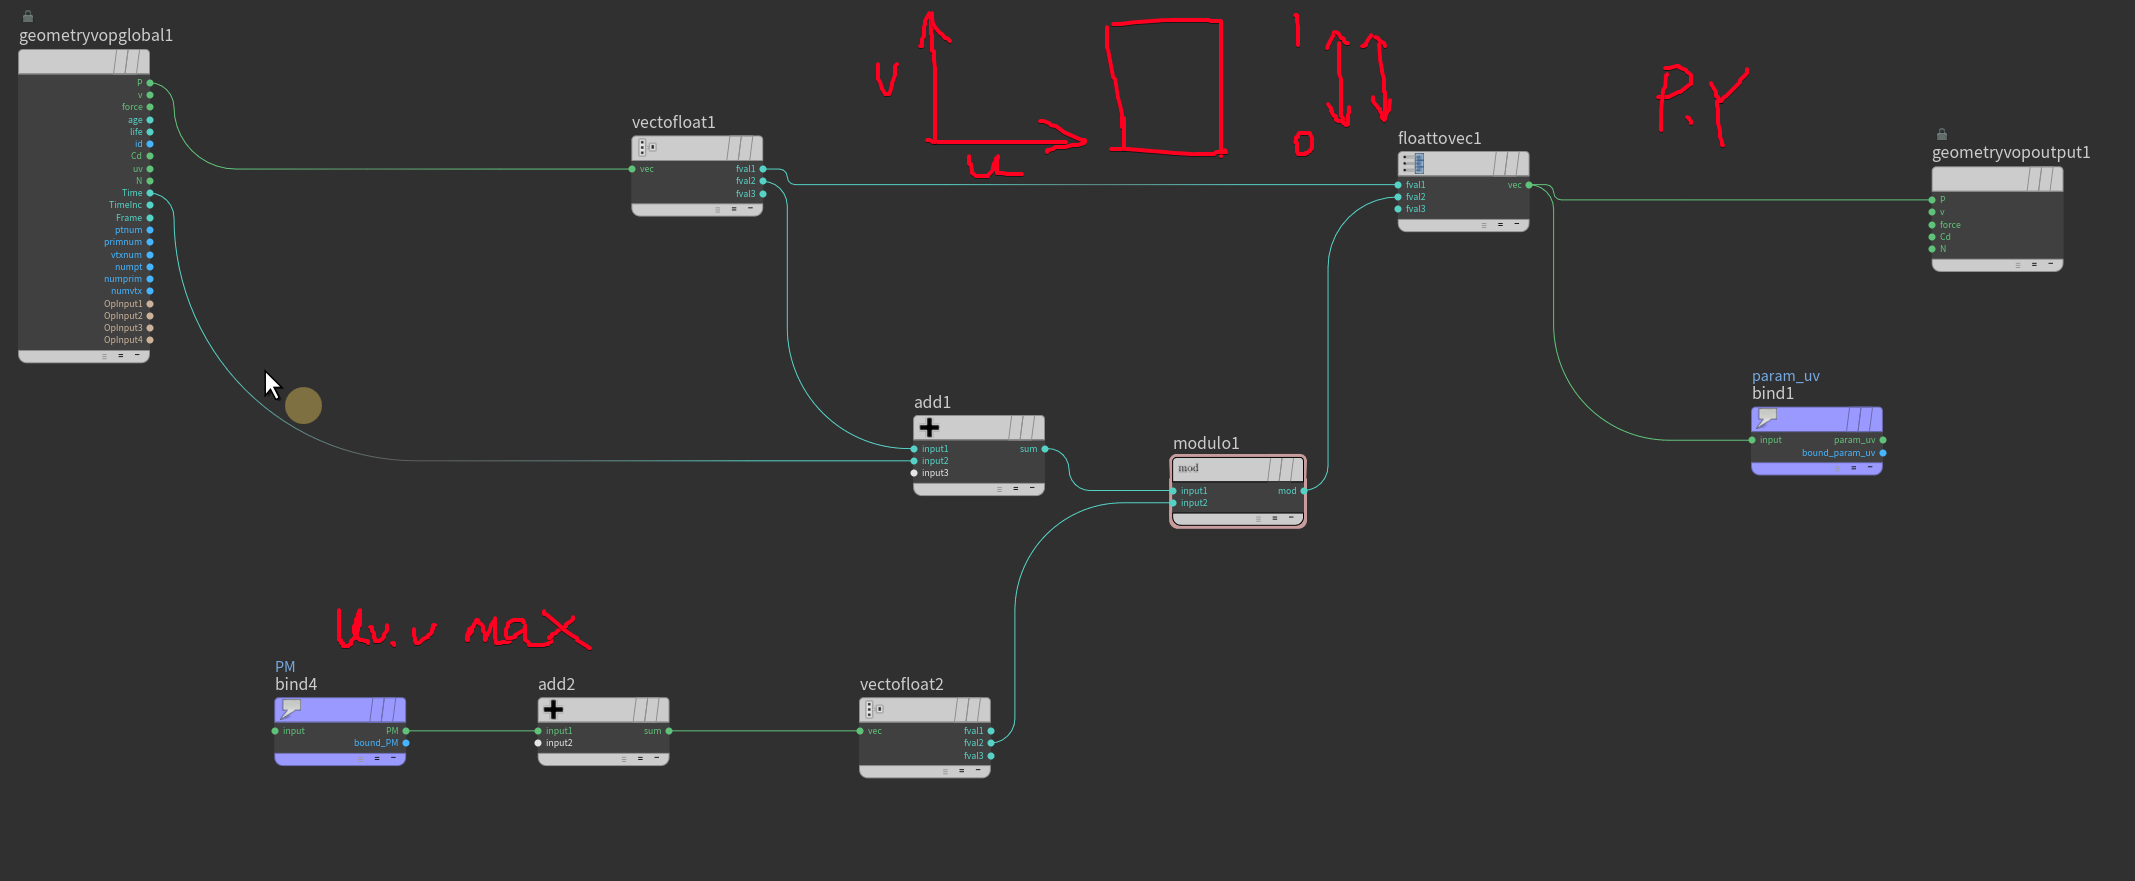
- 如何还原回去
vex
v@P=uvsample(1,'P','uv',v@P);通过一二端口的uv属性,去一 一对应获取P eg:之前做好的属性(mops_falloff)还原回来:
vex
f@mops_falloff=uvsample(1,'mops_falloff','uv',v@uv);- 8.海草
*如何取中线
用clip 切一刀,获取切出来的点(会带uv属性)
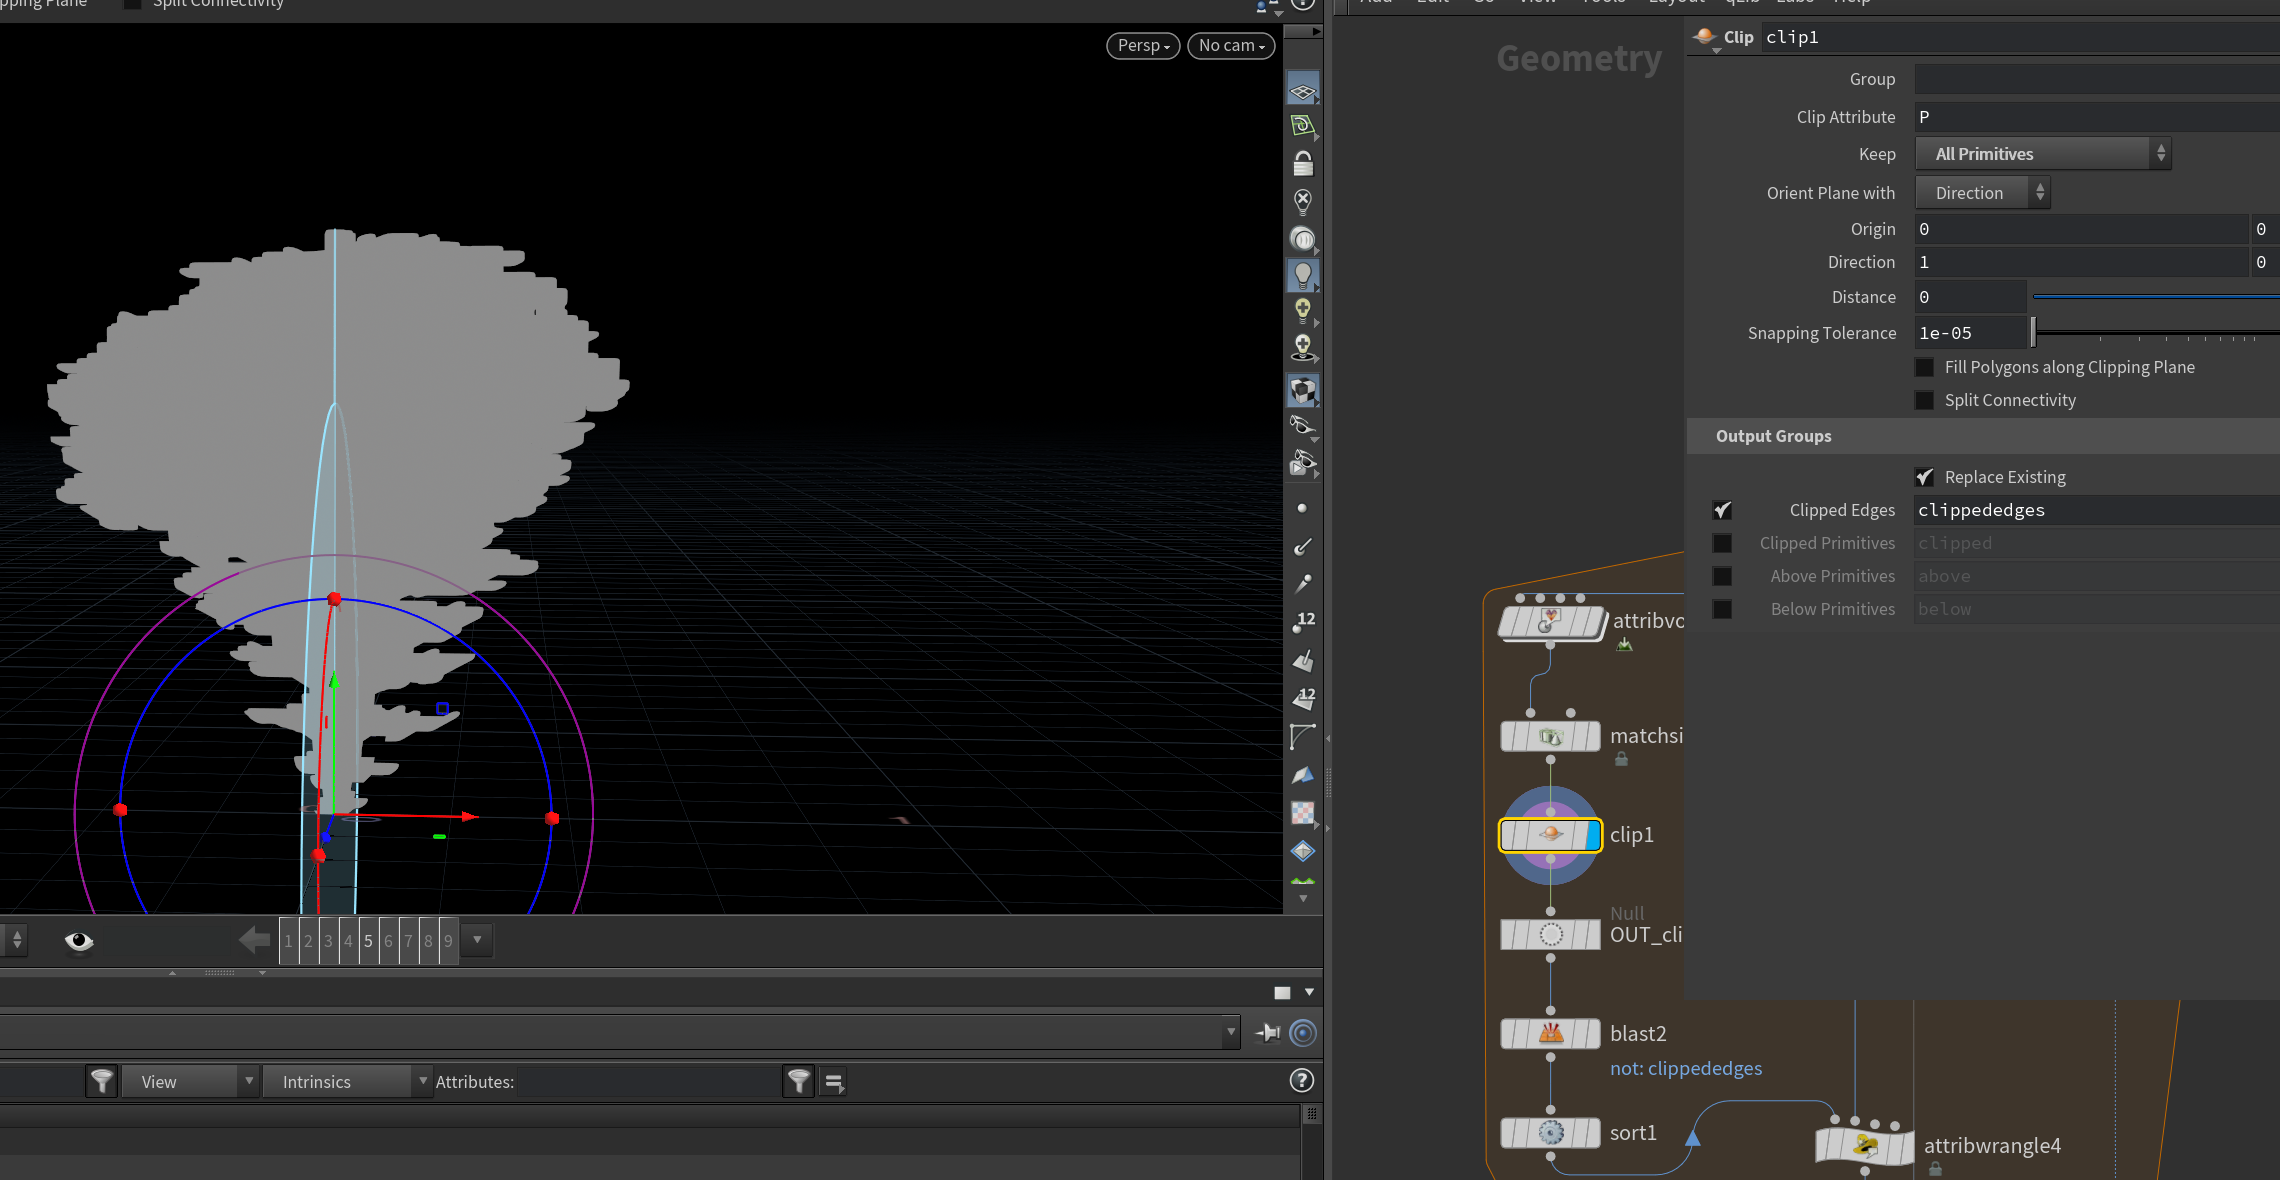
vex
v@P=uvsample(1,'P','uv',@uv);9.vex Functions
- nuniqueval : 返回整数或字符串属性中的唯一值数量。
vex
i@nup=nuniqueval(0,'point','foo');- niquevals:返回整型或字符串属性中所有值的唯一值
vex
i[]@nup=uniquevals(0,'point','foo');- uniqueval:返回整型或字符串属性所有值中唯一值集合中的一个值。
vex
i@nup=uniqueval(0,'point','foo',1);- 10.关于软着路
- 缓慢减少速度
vex
vector accel = volumesamplev(1, 0, @P);
float as = length(accel);
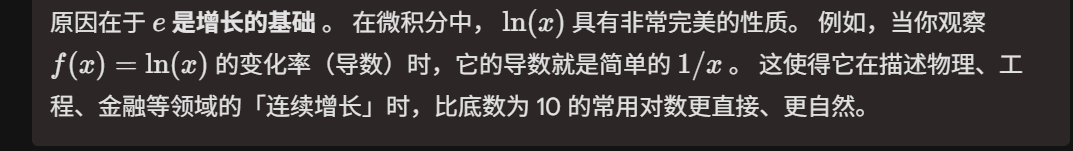
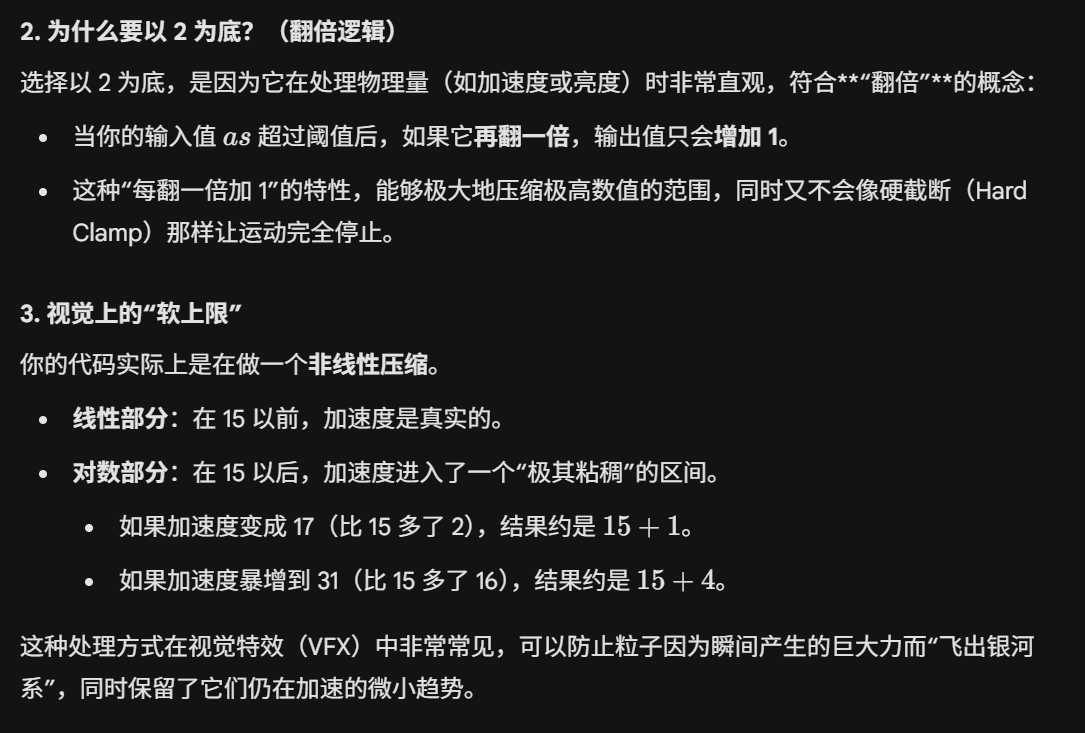
if (as > 15) as = 15 + log(1 + as-15)/log(2);- houdini中log()= log2.7()就是数学中的自然对数的底数 in()

vex
accel = normalize(accel) * as;
v@accel = accel;
f@acc_speed = as;
f@g_star = dot(v@N, (set(0,-9.81,0)-v@accel)) * (-1);
if (f@g_star > 12) f@g_star = 12 + log(f@g_star-11)/log(2);
11.vop
- rop_ripple
- 1.多个点需要用到 nearpoint 去获取附近的点pos.
- 破形 noise 加在第一个noise前.